Phoenix, un tributo

lunes, 17 de septiembre de 2012

Los nuevos ojos de rayos X

Hoy os vamos a presentar a NuSTAR, el nuevo observatorio de rayos X de la NASA. Es posible que en este punto preguntéis: ¿no tiene la NASA un telescopio de rayos X? La respuesta es sí. Entonces formularíais otra pregunta: ¿acaso éste lo sustituye? La respuesta es no. ¿Y entonces por qué lanzan un segundo? Tranquilos, no desfallezcáis y seguid leyendo.

Antes de empezar a tocar los tornillos a este novedoso vehículo, un pequeño inciso. Si ahora mismo preguntáramos qué es la luz, es probable que recibiera respuestas del tipo: la luz del Sol, lo que vemos nosotros, y cosas por el estilo. Pues sí y no. En realidad, la luz que el ojo humano puede captar no es más que una pequeña franja de radiación que forma parte de algo denominado espectro electromagnético, que no es más que el compendio de todos los tipos de “luces”, o espectros, que existen en el universo. El espectro visible, que es lo que el ser humano es capaz de registrar, es el que está en el medio, y a partir del cual hemos nombrado el resto de espectros. Los otros se encuentran por encima o por debajo del visible. Así, los que se encuentran bajo el visible poseen longitudes de onda más largas. Son tres tipos: el utilísimo infrarrojo, la radiación de microondas, y las ondas de radio (porque sí, muchísimos objetos celestes emiten ondas de radio). Los situados por encima de la luz visible, poseen longitudes de onda más cortas. Son la luz ultravioleta (tan interesante para la astronomía como peligrosa para nosotros), los “medicinales” rayos X y los peligrosísimos rayos Gamma. Para los astrónomos, hasta hace aproximadamente 60 años solo podían observar el espectro visible, algo del infrarrojo, y parte de las ondas de radio. El comienzo de la era espacial abrió las puertas para comenzar a explorar esos universos desconocidos. Actualmente, tenemos la inmensa mayoría de los espectros electromagnéticos observados. Así, el espectro visible es coto privado del famoso Telescopio Espacial Hubble (capaz de detectar también parte del infrarrojo y del ultravioleta), el infrarrojo queda a cargo del veterano observatorio de la NASA Spitzer y del más moderno y potente Herschel de la ESA. De la radiación de microondas se encarga el observatorio europeo Planck, mientras que recientemente hemos comenzado a captar las ondas de radio desde el espacio con el satélite ruso Spektr-R, también conocido como RadioAstron. En el otro lado, la mayoría del ultravioleta queda a cargo de GALEX, los rayos X son para Chandra, XMM-Newton y Suzaku, y los rayos Gamma para INTEGRAL y Fermi, y desde hace poco tiempo existen observatorios multi-longitud de ondas, como Swift, que observa a la vez en visible, ultravioleta y rayos X. Además, estos espectros permiten examinar objetos del sistema solar, usando instrumentos científicos como espectrómetros y radiómetros infrarrojos (como el CRISM de Mars Reconnaissance Orbiter o el CIRS de Cassini), espectrómetros ultravioleta (el Alice de New Horizons), de rayos X (XRS de MESSENGER), de rayos Gamma (GRS de Mars Odyssey), radiómetros de microondas (MWR de Juno) o detectores de ondas de radio (RPWS de Cassini), junto con las cámaras de luz visible como HiRISE de MRO, LORRI de New Horizons o HRSC de Mars Express.

Regresamos al tema. NuSTAR es el nuevo observatorio de rayos X de la NASA, como hemos dicho, y es complementario al telescopio Chandra. ¿Por qué? Bueno, pues porque el veterano satélite de la agencia solo puede observar parte de los rayos X que emiten los objetos celestes. Chandra, al igual que XMM-Newton o Suzaku, y como anteriores vehículos centrados en este espectro (empezando por el satélite “africano” Uhuru, lanzado en diciembre de 1970), solo han podido, debido a las restricciones tecnológicas, estudiar uno de los dos tipos de rayos X que existen, los llamados de baja energía o “blandos”. Los más potentes, lanzados en 1999 y 2005, han mejorado enormemente nuestros conocimientos en esta franja, pero son incapaces de alcanzar el otro tipo. Los primeros vehículos capaces de empezar a registrar en cierta manera el otro tipo, los rayos X de alta energía, o “duros”, se han puesto en órbita en los últimos 10 años. El primero en hacerlo fue el europeo INTEGRAL, uno de los actuales observatorios de rayos Gamma, pero que, debido al enorme parecido entre los rayos Gamma blandos y los rayos X duros, comenzó a hacer escaneos del cielo en estos rangos energéticos. El segundo con posibilidad de hacerlo fue el satélite cazador de estallidos de rayos Gamma (o GRB’s) Swift. Uno de sus tres instrumentos, el BAT, es un telescopio con un gran campo de visión que es capaz de observar de una vez un 25% del cielo, con el que ha hecho un mapa básico de los objetos que emiten en los rayos X duros, mientras no buscaba estos GRB’s. El observatorio japonés Suzaku, primo hermano de Chandra y XMM-Newton, también tiene cierta capacidad de observar los rayos X duros. Todos estos satélites han estado observando esta franja de luz a muy baja resolución, por lo que se hacía necesario un observatorio exclusivo centrado en el estudio en alta resolución de estos desconocidos rayos X. Los recientes avances tecnológicos promovieron la aparición de la misión NuSTAR.

Su nombre completo es Conjunto de Telescopios Espectroscópicos Nucleares, y es un proyecto adscrito a la iniciativa de misiones Small Explorer, una de las partes del más longevo de los programas de la NASA, el Explorer, centrado en la investigación heliofísica y astrofísica, y que cuenta con satélites como RHESSI, AIM o IBEX. Esta iniciativa podría decirse que es otra parte de aquella política del Faster, Better, Cheaper, que motivó la apertura del exitoso programa Discovery. A pesar de que los presupuestos para el Small Explorer son bastante reducidos, los objetivos científicos son tremendamente amplios, generando misiones bastante avanzadas tecnológicamente. NuSTAR no es una excepción.

El satélite posee unas medidas de 1.2 x 2.2 metros, y está construido principalmente en aluminio, mediante una estructura en forma de panal de abeja para aligerar peso. Está dividida en dos secciones: el bus, que almacena los sistemas electrónicos de control, comunicaciones, generación de energía y parte del instrumento científico, y el ensamblaje óptico, que contiene las ópticas del telescopio. El diseño del satélite, construido por la empresa Orbital Sciences Corp. (fabricante de la sonda asteroidal Dawn), se basa en módulo LEOStar-2, desarrollado por la misma compañía. El subsistema de manejo de comandos y datos se estructura alrededor de tres elementos, el ordenador de a bordo, la unidad electrónica central y el microcontrolador de las electrónicas de actitud y energía, y se encarga de las operaciones generales del satélite y de enviar los resultados a casa. Comunica con Tierra a través del subsistema de comunicaciones, formado por el transmisor en banda-S y dos antenas omnidireccionales. Carece de toda propulsión, y se encuentra estabilizada en sus tres ejes, usando para su orientación una unidad de referencia inercial, un magnetómetro, cuatro escáneres estelares (basados en los aparatos ASC de la sonda Juno), varios sensores solares ordinarios y varias ruedas de reacción que manejan los movimientos para apuntar el telescopio. Para controlar la temperatura se recurre a lo habitual: mantas multicapa, placas que actúan como radiadores y calentadores eléctricos. La energía proviene de un único panel solar con cinco secciones, almacenando la energía en dos baterías de ión litio. El telescopio de NuSTAR está formado por tres elementos: el ensamblaje óptico, el plano focal con los detectores, y el mástil. Para que un observatorio de rayos X realice mediciones e imágenes de alta resolución, es necesario cambiar la estrategia. Tal y como conocemos un telescopio, los rayos X no se reflejarían en el espejo primario, sino que serían absorbidos. Así, es imposible que con los elementos tradicionales se puedan estudiar de manera precisa. Para conseguirlo, NuSTAR usa un método distinto. Dispone de espejos, si, pero en vez de tener un espejo a la espera de recibir la luz, utiliza un conjunto de espejos situados de manera paralela a la energía entrante, con el objetivo de intensificarla. Esta técnica (denominada en inglés grazing-incidende X-ray optics) fue desarrollada para Chandra, XMM-Newton y Suzaku. En Chandra, por ejemplo, dispone de dos elementos ópticos formados cada uno por dos vainas, y cada vaina dispone de cuatro espejos concéntricos con un grosor de entre 2 y 3 centímetros, además del recubrimiento reflector. Esta medida es muy efectiva para los rayos X blandos. Para los rayos X duros, se ha usado la misma aproximación, pero con una complejidad muchísimo mayor. Al igual que Chandra, NuSTAR dispone de dos elementos ópticos cilíndricos (también llamados módulos), y en total cuatro vainas, sin embargo, la diferencia es que cada una de las vainas dispone de 133
espejos concéntricos, que disponen cada uno de un grosor de 0.02 centímetros (el grosor aproximado de una uña). Para elaborar cada espejo, se ha tenido que esperar a desarrollar una técnica de fabricación de espejos ultrafinos y curvados. Así, para formar cada uno de los espejos concéntricos se han tenido que elaborar entre 12 y 24 segmentos dependiendo del espejo, cada uno con su propia cobertura reflectora (dos tipos de película reflectora, una de platino y carbono, y otra de tungsteno y silicio). En total, los módulos ópticos están formados por más de 9.000 secciones, diseñadas para enfocar e intensificar los rayos X. La segunda parte que da forma al telescopio se encuentra en el bus, y es el plano focal. Dentro de este elemento han sido colocados un conjunto de detectores sensibles a los rayos X de alta energía conectados a sensores digitales, formando un conjunto dos por dos de 64 x 64 píxeles. Para proteger estos detectores y los sensores digitales de los rayos cósmicos y los rayos X que provienen de la radiación de fondo incorpora materiales que detectan y reflejan toda energía no deseada. Así, los detectores del plano focal son capaces de registrar la energía de los rayos X duros enfocada por los módulos ópticos para transformarlo en una imagen de alta resolución. Y como hemos dicho, dispone de un tercer elemento, un mástil. Para que un observatorio de rayos X alcance la sensibilidad deseada, resulta necesario que los módulos ópticos estén separados de los detectores a una distancia muy específica: diez metros. En Chandra esto resultaba fácil porque el propio diseño del satélite incorporaba un enorme tubo vacío con el cual dirigir esa energía a los instrumentos situados en el plano focal. En una misión como NuSTAR, esto resultaba imposible, principalmente porque tenía que encajar en la punta de uno de los lanzadores más pequeños y económicos del momento. De esta manera, para (una vez en órbita) provocar esta separación, ha recibido ese mástil, desarrollado a partir de un sistema similar fabricado para la misión SRTM (misión de topografía por radar del transbordador), el último vuelo de la lanzadera espacial antes de comenzar la construcción de la ISS. Un pequeño contenedor de un metro de largo, situado en el bus del satélite, sirvió durante las primeras fases de la misión para almacenar los segmentos del mástil. Una vez en su sitio proporciona a NuSTAR la distancia focal necesaria, tardando aproximadamente 25 minutos para su completo despliegue usando un pequeño motor eléctrico. Debido a esto, además ha tenido que montar un sistema de alineamiento. Como el mástil va estar sujeto a bruscas variaciones de temperatura dependiendo de la posición orbital, éste puede sufrir pequeñas distorsiones provocadas por la temperatura. Para corregir estas pequeñas desviaciones equipa tres elementos que trabajarán al unísono para mantener al ensamblaje óptico correctamente alineado con el plano focal. El sistema de metrología láser montado en el ensamblaje óptico se compone de un motor eléctrico, dos de los cuatro escáneres estelares y dos guías láser que disparan a dos pequeños objetivos situados en el plano focal. De esta manera, usando la información de las guías láser y los dos escáneres estelares el motor manipula el ensamblaje para situarlo en la posición correcta para que pueda continuar realizando los estudios programados. Las medidas con el mástil desplegado son de 1.2 x 10.9 metros. En el momento del lanzamiento desplazaba una masa de 350 kg.

Para mantener la filosofía de la iniciativa Small Explorer, se necesitaba un lanzador muy económico. De esta manera, el nuevo observatorio fue colocado en el espacio mediante el más curioso (y económico) cohete del inventario de la NASA: el Pegasus XL. Este vehículo, también desarrollado por la empresa Orbital, es único en su tipo. Conocido de vez en cuando como el cohete alado, es un método de situar cargas en órbita baja terrestre desde el aire. Este lanzador posee unas medidas de 16.9 metros de largo, 1.3 de diámetro y una envergadura alar de 6.7 metros con su pequeña ala en forma de delta mayúscula. Unos pequeños alerones rodean la tobera de la primera fase. En total, dispone de tres fases que usan combustible sólido, y es capaz de situar en órbita terrestre hasta 453 kg. Además, para ser lanzado, la empresa Orbital desarrolló a la vez lo que se ha dado a llamar la plataforma de lanzamiento aerotransportada. De esta manera, se adquirió y modificó un avión de pasajeros trimotor Lockheed L-1011 Tristar, para que pudiera cumplir todas las tareas que una plataforma terrestre, tales como surtir de energía a los elementos del lanzador y proporcionar un enlace de datos entre el cohete y el personal de control de a bordo. Este avión, una vez quedó certificado para volar, fue rebautizado como Stargazer. Utilizando estos componentes, Orbital posee un método con el cual puede lanzar desde, virtualmente, cualquier lugar del mundo. Así, la NASA ha lanzado varios vehículos utilizando el Pegasus XL desde diversos lugares. Sin embargo, en este país, es bastante célebre. Gracias a este sistema, España se convirtió en la primera nación europea que lanzaba un satélite al espacio (el Minisat-01) desde su propio territorio continental (esto tiene cierta trampa, realmente lo hizo desde una zona al sur de la isla canaria de El Hierro).

El viaje que NuSTAR ha tenido que realizar hasta alcanzar el espacio ha sido largo. Para empezar, tuvo que viajar desde las instalaciones de Orbital Sciences Corp. (situadas en Dulles, Virginia), donde fue construida y se le realizaron las pruebas principales, hasta la Base de la Fuerza Aérea situada en Vandemberg, California, donde pasó las pruebas finales y se situó en la punta del Pegasus. Después de ser colocado el cohete bajo el Stargazer, tuvo que viajar al atolón de Kwajalein, en las islas Marshall (Pacífico central), para esperar dos semanas a la fecha de lanzamiento. El 13 de junio, día del lanzamiento, todo estaba preparado. El Stargazer despegó desde el Aeródromo Auxiliar Bucholz, situado en el mismo atolón. Viajó a 160 km. de distancia del atolón de coral, y tuvo que situarse a 11.900 metros, la altitud de liberación. Al llegar al punto de despliegue, se da la luz verde, y el Pegasus es soltado. Cae en caída libre durante 5 segundos, momento en el cual el motor de la primera fase se puso en marcha. 10 minutos después, NuSTAR se separa de la última fase, en la órbita prevista para el satélite. Gracias a este vehículo lanzador, el presupuesto total de un proyecto se reduce significativamente, ya que como no despega desde el suelo bajo su propia potencia, la carga de combustible, y por lo tanto, la masa del cohete, es menor de la mitad de, por ejemplo, un lanzador Delta 2. De ahí que las iniciativas como Small Explorer hagan uso frecuente de este sistema.

La órbita de NuSTAR está situada a 600 km. de altitud, inclinada dos grados con respecto al ecuador terrestre. Una vez se liberó del cohete, se orientó, desplegó su panel solar plenamente orientable, y comunicó por primera vez. Tiene previstos dos formas de comunicación con su centro de control, situado en la Universidad de California en Berkeley, una mediante la red de satélites de seguimiento y retransmisión de datos TDRS, y otra usando la estación de seguimiento que la agencia ASI italiana posee en Malindi, Kenia. A lo largo de 23 días, el observatorio ha realizado sus pruebas y calibraciones, para comprobar el rendimiento del satélite. Posteriormente, ha realizado su primera luz, la parte más importante de esta fase, apuntando al objeto Cygnus X-1, con la asistencia de XMM-Newton, Chandra y Swift.

¿Qué objetos desprenden rayos X? Los más calientes. En esencia, tiene 5 objetivos concretos: localizar agujeros negros supermasivos; encontrar remanentes de estrellas colapsadas; realizar observaciones detalladas de supernovas conocidas; observar las fuentes de rayos Gamma de alta energía; y observar rápidamente supernovas recientes a lo largo de su misión. Los rayos X son la manera principal de encontrar agujeros negros, vía los discos de acreción que les rodean, una gran nube de gas supercaliente que rota a alta velocidad, generando así los rayos X. Gracias a las capacidades de NuSTAR, se espera que sea capaz de localizar agujeros negros supermasivos en el centro de las galaxias. Otros objetos, los llamados fuentes de rayos X ultraluminosos, se cree que sean agujeros negros de tamaño mediano, y con este proyecto se podría averiguar la realidad de estos misteriosos objetos. En nuestra galaxia, apuntará al centro donde están agrupados numerosos cuerpos, localizando posiblemente agujeros negros no descubiertos hasta ahora. Otros astros de interés para NuSTAR son las estrellas de neutrones, cadáveres estelares que son los restos de una estrella de enormes proporciones que se convirtió en supernova. Son objetos enormemente densos (tanto, que una porción que cabe en una cucharilla de café atravesaría la Tierra de lado a lado) y calientes, y su estudio dará pistas para comprender la evolución estelar, de una manera parecida a la que nos proporcionen las enanas blancas, viejos núcleos de estrellas de dimensiones similares a nuestro Sol que expulsó las capas externas. Algunas enanas blancas, formando parte de sistemas binarios de estrellas, adquieren material de su compañera, y de forma similar a los discos de acreción, esta materia se calienta y emite rayos X. Además de observar las enanas blancas conocidas, se buscarán nuevas de este tipo.

Otros tipos distintos de estrellas de neutrones son los púlsares y los magnetares. El primer tipo son los astros que poseen la mayor velocidad de rotación de todos los cuerpos celestes (alguno puede rotar sobre sí mismo cada 715 veces por SEGUNDO) y que emiten haces de energía muy potentes que calientan los gases que la rodean. Los magnetares son los cuerpos cósmicos que poseen los campos magnéticos más potentes del universo, que emiten estallidos de energía gigantescos. NuSTAR será básico para tratar de comprender estas estrellas tan desconocidas.

También será una herramienta básica para averiguar qué sucesos provocan las supernovas, y cómo influyen en el proceso del nacimiento de las estrellas. Para ello, estudiará al detalle tanto la SN 1987A como Cassiopea A, las más recientes, potentes y cercanas, para probar las teorías que existen sobre cómo afectan al espacio que les rodea. Si durante el tiempo de misión de NuSTAR ha sucedido una supernova, el observatorio será dirigido rápidamente para tratar de comprender el por qué de la explosión, siempre y cuando esté dentro del límite de observación del telescopio.

Entre los cuerpos cósmicos y fenómenos que serán observados estarán los chorros de material que emiten los agujeros negros a casi la velocidad de la luz, estrellas eruptivas, galaxias con regiones formadoras de estrellas, lejanos grupos de galaxias y más. También mirará a casa. La fuente más cercana de rayos X es la corona solar, y se unirá a observatorios solares como RHESSI en el estudio de llamaradas, eyecciones de masa coronal y otros fenómenos que se originan en la superficie de Helios. Su estudio de nuestra estrella podría proporcionar pistas a la pregunta de por qué la corona solar (es decir, su “atmósfera”) es más caliente que la propia superficie solar. Y por supuesto, como observará en detalle por primera vez un universo desconocido, se espera que encuentre cosas hasta la fecha no detectadas.

La misión principal durará dos años, y realizará programas de observación ya elaborados, basándose en las observaciones de los telescopios existentes. Además, podrá realizar observaciones coordinadas con Chandra, XMM-Newton, Suzaku, INTEGRAL, Swift o Fermi. Su método de trabajo será el siguiente: tan sencillo como estar observando continuamente durante dos semanas el objetivo programado, para obtener resultados de una elevadísima calidad. Como todo el tiempo de uso durante estos dos años está ya programado, de momento los astrónomos de todo el mundo no podrán enviar solicitudes para usar a NuSTAR. Una vez acabe esta misión principal, el observatorio estará disponible para cualquiera que lo pida.

La contribución a la ciencia de las físicas que NuSTAR podrá realizar será tremendamente valiosa: nada menos que abrir una ventana a una región del espectro electromagnético completamente desconocida, y nos dará pistas sobre cómo funcionan muchos de los cuerpos más energéticos y los fenómenos más espectaculares del cosmos, y la manera en que influyen en el espacio que les rodea. No cabe duda que nos proporcionará nuevas maravillas para que disfrutemos con el universo.

martes, 28 de agosto de 2012

Gigantes de la exploración espacial: Mars Pathfinder

A la vez que se construía la sonda que sería el paso intermedio entre la anterior época y el inicio de la exploración sistemática de Marte, a principios de los años 1990 se creó un programa que consistiría en colocar 16 misiones en el suelo marciano entre 1996 y el 2003, en preparación al desembarco tripulado en el planeta rojo. Recibió el nombre de MESUR, o Reconocimiento Ambiental de Marte.

Diseñado para trabajar conjuntamente con Mars Observer, estas 16 sondas de superficie estarían colocadas en Marte de forma que se hiciera una especie de cobertura global de las condiciones planetarias en todos los ámbitos. En esencia, serían sondas idénticas, que estudiarían geología, meteorología, sismografía y buscaría rastros de agua. Para ello, se servirían de un aterrizador junto con un pequeño todoterreno que examinaría la zona de amartizaje con detalle. La primera, llamada MESUR Pathfinder, era el demostrador tecnológico que daría pie al resto de misiones y probaría las tecnologías a usar por el resto de misiones MESUR. Si MESUR Pathfinder tenía éxito, en 1999 llegarían las cuatro primeras, enviadas en un mismo cohete, en el 2001 otras cuatro, y en el 2003 las ocho restantes, mediante dos lanzamientos. La
desaparición de Mars Observer pocos días antes de su llegada a Marte hizo que MESUR fuera cancelado. Sin embargo, la MESUR Pathfinder pudo ser salvada, y se incluyó en el recién creado programa Discovery.

Rebautizada como Mars Pathfinder, continuó su desarrollo como demostrador tecnológico. La base de la misión era poder colocar en el suelo de Marte equipamiento científico de forma "suave". Para ello, fue diseñado todo un método novedoso. Lo importante era comprobar que el sistema era viable, por lo que casi todo el desarrollo fue a parar ahí. El instrumental iba a ser austero. Mars Pathfinder fue diseñada para ser una estructura compacta y cerrada durante la fase de crucero y amartizaje. En el centro estaba la caja de electrónica, con el ordenador de a bordo, las antenas de alta y baja ganancia para comunicación directa con la Tierra, y dos de los experimentos de la misión. Alrededor de esta base central se situaban tres pétalos con los paneles solares en la parte interna. Una vez desplegados poseía forma de tetraedro. Sus dos experimentos eran los siguientes: IMP, o Cámara para Mars Pathfinder, es un sistema de visión estéreo, con dos cámaras situadas en los extremos de una caja, para proporcionar una forma de visión como si fueran ojos humanos. Cada cámara equipa el objetivo, juego de filtros de varias posiciones, y el dispositivo CCD. Gracias a la combinación de los filtros obtenía imágenes a color. Colocada en el final de un mástil desplegable de un metro de altura, era capaz de rotar 360º para tomar imágenes panorámicas del área de aterrizaje. El otro experimento es el ASI/Met o Instrumento de Estructura Atmosférica/paquete Meteorológico, que funcionaría durante el descenso y ya en superficie. En el descenso una serie de acelerómetros tomarán datos de los perfiles de densidad a diversas alturas para una mejor comprensión de la atmósfera para ayudar a las futuras sondas que aterricen allí. La sección de superficie estaba formada por varios sensores de temperatura, presión y de velocidad del viento, para tener lecturas de las condiciones en el área de amartizaje. Un segundo mástil al lado del de la cámara equipa termoacopladores a distintas alturas del mástil, a 25, 50 y 100 centímetros. Los sensores de presión eran versiones mejoradas de los montados en las Viking Lander, y los de velocidad y dirección del viento al final del mástil meteorológico para tomar lecturas claras. La masa una vez en la superficie marciana es de 360 kg. Su período de misión principal estaba programado para 30 soles marcianos.

Una de las novedades de la misión era que llevaría un pequeño vehículo autopropulsado. Fue el empeño de una mujer, Donna Shirley, que diseñó un modelo de todoterreno de pequeñas dimensiones que fuera capaz de recorrer la superficie marciana. Este proyecto fue incluido en MESUR, y cuando Mars Pathfinder pasó al programa Discovery, el todoterreno fue con él. A la vez que se desarrollaba, un concurso fue lanzado por la NASA a las escuelas para que sugirieran nombres de heroínas para nombrar al pequeño "juguete" que caminaría por Marte. Tras un año de concurso, el seleccionado fue Sojourner, en honor de Isabella Baumfree, una abolicionista afroamericana que vivió en la época de la Guerra de Secesión Americana, que luchó por la abolición de la esclavitud, de la que ella misma escapó cuando era jóven, y que posteriormente se hizo llamar Sojourner Truth, un nombre que se ha convertido en un símbolo por esa lucha. El rover Sojourner es un pequeño vehículo, con unas medidas de 65 centímetros de alto, 48 de ancho y 30 de alto, y pesa unos 10'6 kg. Posee una placa solar en la zona superior, y una antena de comunicaciones en uno de los laterales para hablar con su sonda madre. Su velocidad máxima es de un centímetro por segundo, y equipa seis ruedas montadas sobre suspensiones derivadas de los Boogies. Las ruedas miden 13 centímetros de diámetro, fabricadas en aluminio, y cada una posee una serie de puntas que rascarán la superficie de las rocas. Cada rueda es capaz de moverse independientemente de las otras. En él está el instrumento estrella de la misión: el APXS, o espectrómetro de protones Alfa de Rayos X. Diseñado en el instituto Max Planck de Mainz, Alemania, este instrumento que determina, con solo tocarlo, y durante 10 horas, la composición química de todo lo que examine. Montado en la parte trasera de Sojourner, está anclado a un mecanismo que lo extiende y lo retrae, e incluso lo lleva hacia el suelo para que examine el talco marciano. Para su navegación, fueron montadas tres cámaras: dos monocromáticas delante, y una color detrás. Además, equipaba un localizador láser que ayudaría al sistema interno cierto grado de autonomía para moverse por la superficie. Como en las comunicaciones con Marte hay un retardo de 14 minutos, la teledirección es imposible. Se aseguraba su funcionamiento durante una sola semana.

La gran novedad en la misión era el sistema de amartizaje. Para la misión (y futuras misiones ligeras) fue diseñado un inédito sistema de airbags que rodeaban la totalidad de la sonda. Fabricados a base de un material entrelazado llamado Vectran, fueron diseñados para soportar los mayores golpes con la superficie, evitar pinchazos y hacer que rebote por la superficie hasta que la inercia la detiene. Este era el paso final de un complejo sistema de entrada, descenso y aterrizaje bastante cuestionado en el momento de su concepción, pero que si resultaba exitoso, se abría la puerta a misiones similares. Una vez todo el conjunto fue unido (Mars Pathfinder, Sojourner, la aerovaina, el escudo de reentrada y la fase de crucero) y listo para el lanzamiento, pesaba 895 kg.


Su lanzamiento fue realizado el 4 de diciembre de 1996, casi un mes después que su nave hermana orbital, Mars Global Surveyor, dentro de un Delta 2-7925. Lo curioso era que debido a su trayectoria más rápida y más directa, Mars Pathfinder aterrizaría dos meses antes de la llegada de su nave hermana. Otra de las novedades de la misión es que no entraría en órbita, sino que reentraría directamente en su atmósfera. Ya se había proyectado algo así para las Viking (cuando el programa se llamaba todavía Voyager), y era la primera vez que se usaba. Por ello, el principal sistema de frenado era el rozamiento atmosférico. En cuanto a la fecha de su amartizaje, no era especialmente novedosa, ya que, tras el chasco de 1976 con la Viking 1, se fijó para el 4 de julio de 1997. Para desquitarse, vamos.

Gracias a las imágenes globales tomadas en los años 1970, se seleccionó el Ares Vallis para su amartizaje. Ares Vallis es uno de los canales desbordados gigantes que nacen en los terrenos caóticos, y se tenía la esperanza de encontrar algo interesante en la región. Finalmente, la fecha se cumplió, y Mars Pathfinder se zambulló en la atmósfera.

La fase de crucero fue expulsada, y el conjunto estaba listo para introducirse en el planeta. Para empezar, el escudo de reentrada cumplió su tarea, reduciendo su velocidad de manera notable. Después, tras unos minutos de caída libre, se abrió el paracaídas, reduciendo su velocidad hasta por debajo de la velocidad del sonido. Después, el escudo de reentrada se soltaba, y Mars Pathfinder, plegada, era descendida de la aerovaina mediante un cable de 20 metros, y a la vez, el radar de descenso se activaba para comprobar la altitud exacta. Una vez a 355 metros de la superficie, unos motores provocaban el inflado de los airbags en milisegundos. A 98 metros del suelo, el ordenador de a bordo disparó los retrocohetes instalados dentro de la aerovaina. Este era el único sistema propulsor de la fase de descenso, y cargaban apenas 100 kg. de combustible. Así, al dispararse, reducía la velocidad de descenso hasta llegar prácticamente a 0 m/s. a una altura aproximada de 20 metros. Así, se mantenía unos segundos hasta que el cable se rompe, y Mars Pathfinder toma contacto con la superficie. Según los sistemas de a bordo, el primer rebote elevó a la sonda hasta 15'2 metros, para realizar otros 15 saltos menores hasta detenerse por inercia. Una vez se detecta que se ha parado, se ordena a los airbags el desinflado, y dependiendo del pétalo sobre el que haya caído, es capaz de reorientar la sonda para que la base se pose en la superficie y completar su apertura. Para acabar, los mástiles meteorológicos y el del IMP se extienden, las antenas se despliegan, y envía la señal de toma de Marte. En total, unos cuatro minutos hasta el amartizaje, y 74 hasta que se encuentra completamente desplegada.

En Ares Vallis, en las coordenadas 19º 30' N, 33º 52' W, en el momento del desembarco de Mars Pathfinder, era de noche, y tras enviar la señal de que se encontraba bien y en la superficie, apagó los sistemas, a la espera de que el Sol de la mañana le proporcione energía para funcionar. Con el sol ya alto sobre el horizonte, Mars Pathfinder envió sus primeros datos y sus primeras postales, las primeras desde la superficie desde 1982. El paisaje era increíble: rocas por doquier, de diversos tamaños y formas. Dos pequeñas cimas (bautizadas Twin Peaks por sus controladores) sobresalían en el horizonte. Sin embargo las imágenes revelaron un problema: los airbags en el pétalo sobre el que estaba fijado el rover Sojourner, estaban mal recogidos, e impedían que las rampas de bajada pudieran ser desplegadas. Además, las comunicaciones entre Pathfinder y Sojourner eran erraticas e ininteligibles, por lo que se pospuso al día siguiente para la solución de sus problemas. Al día siguiente, ambos problemas se solucionaron. Las comunicaciones entre los dos vehículos se estabilizó y se volvió clara, y se recogieron los airbags, mediante la elevación del pétalo y la actuación de los motores para una mejor recogida. Finalmente, al tercer día, Sojurner dio sus primeros pasos por la superficie de Ares Vallis.

Diseñado para apenas una semana, una vez pasados los 30 soles de tarea principal para la que fue diseñada Mars Pathfinder (rebautizada Estación Memorial Carl Sagan, fallecido e 1996), Sojourner (rebautizado como Rocky) seguía alerta y funcionando, habiendo examinado varias rocas del lugar. Por la telemetría de ingeniería enviada, se probó que funcionaría meses, por ello se empezaron a realizar planes a largo plazo para el examen del área de aterrizaje, y se anunció la intención de que viajara una de las Twin Peaks y escalarla. Mientras, comenzó a rodear a su sonda madre, examinando todo tipo de rocas, y entrando en una zona llamada El Jardín de las Rocas, en una de las cuales se atascó.

En cuanto a las operaciones de la propia Pathfinder, se empezaron a lastrarse por algunos problemas informáticos, que impedían las tareas normales en varios momentos. Sin embargo, tomó imágenes de puestas de sol, registró los movimientos del Sojourner, y controló la meteorología del lugar. En septiembre, llegó a la órbita Mars Global Surveyor, y además de comenzar las tareas de modificación orbital, comenzó a ser el relé de comunicaciones de Pathfinder. Sin embargo, la misión empezo a sufrir graves dificultades. Un cambio brusco en el clima de Ares Vallis, básicamente un descenso inesperado de las temperaturas, provocó el fallo de la batería de la sonda. Se empezaron a hacer los ajustes necesarios para que funcionara solo con la energia solar, pero antes de que pudieran terminar las correcciones en el software, el 27 de septiembre de 1997, en el Sol 83 de estancia marciana, el transmisor de Mars Pathfinder se apagó para siempre. Es posible que Sojourner aún estuviera vivo, pero dependía de su nave madre para hablar con el centro de control. Finalmente, el 10 de marzo de 1998 los intentos de comunicación cesaron y la misión se dio por finalizada.

En total, se realizaron 20 análisis de rocas y del suelo de Ares Vallis. A diferencia de lo pensado tras la misión Viking, demostró que la mayoría de las rocas eran andesitas, o lo más parecido a ellas. En el suelo encontraron costras blanquecinas, y los datos sugirieron que eran lo que parecían depositos de sales por evaporación. También detectó rastros de magnetismo en el polvo, causado por la maghemita. En otra roca, pudo observar lo que parecían ser cantos rodados, evidenciando que esa roca era un conglomerado, muestra sin discusión de que se había formado bajo el agua, durante mucho tiempo. En general, el análisis químico realizado acercaba a Marte más a la Tierra de lo que se sabía hasta esa misión. En cuanto a lo enviado por Mars Pathfinder, sus más de 16.000 imágenes evidenciaban una gigantesca corriente de agua tremendamente capaz del transporte de rocas pesadas, cuya mayor evidencia era la gran piedra Yogi. Mirando hacia el Twin Peaks, Ares Vallis circuló de izquierda a derecha. Los captadores magnéticos que llevaba consiguieron atrapar partículas del suelo, demostrando que existían en superficie partículas cargadas. Análisis de sondas posteriores confirmaron este descubrimiento. Y por último, los datos derivados de los análisis de la telemetría desde la superficie, basados en la velocidad de rotación de Marte, y el tiempo que tardaba la señal en viajar hasta la Tierra, añadieron otra semejanza Tierra-Marte, al calcular que el planeta rojo posee un núcleo que posee unas medidas aproximadas de entre 2.000 y 1.300 km. de radio (entre un 60% y un 40% del total), cuando el de la Tierra es de un 54%. Si bien los cálculos no son completos (se necesitan más datos) son parecidos difíciles de negar.

No cabe duda que Mars Pathfinder ha sido un éxito rotundo, y no solo en lo científico. El éxito fue también popular. La antención fue tan bestial que en la primera semana de misión, la página web del proyecto se saturó, con un volumen de visitas nunca visto, más de 100 millones de visitas en ese plazo de tiempo. Sin duda, la sequía desde las Viking propició esa "sed de Marte". Y desde luego, fue todo un triunfo el sistema de amartizaje usado, que posteriormente ha sido usado para colocar en Marte a los no menos exitosos MER.

La conclusión es que fue un grandísimo trabajo... y que a Sojourner le faltó un cepillo.

lunes, 30 de julio de 2012

Últimos apuntes de Curiosity

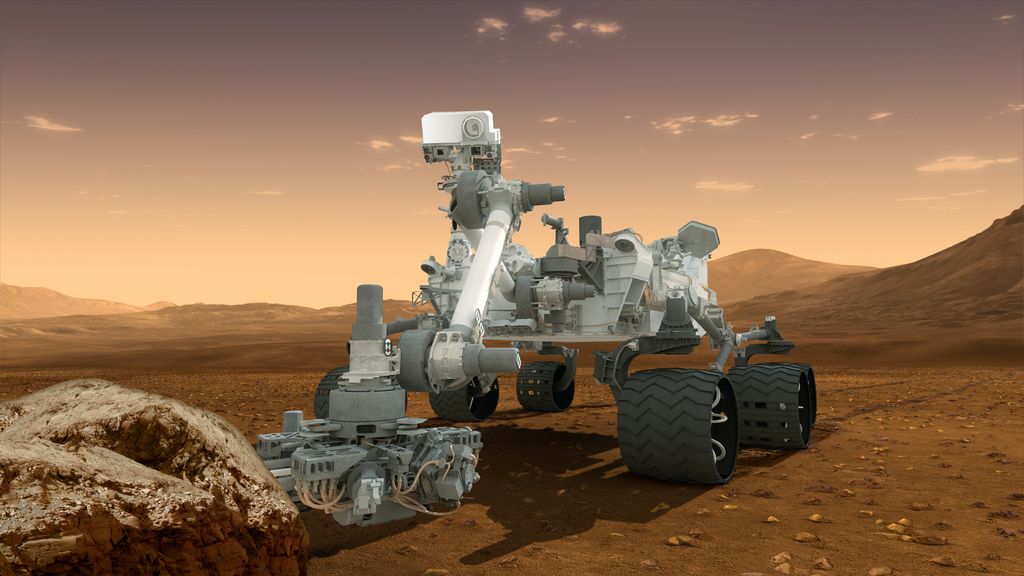
Pero bueno, ¿todavía quedan cosas que contar de Curiosity? ¿No ha sido bastante con las dos entradas anteriores? Pues la verdad es que no, todavía quedan cosillas por relatar, y creemos que es el momento para hablar de estos últimos componentes, básicos para el cumplimiento de la misión. Y además, no está de más hablar de lo que podrá hacer tras tocar la superficie del cráter Gale.

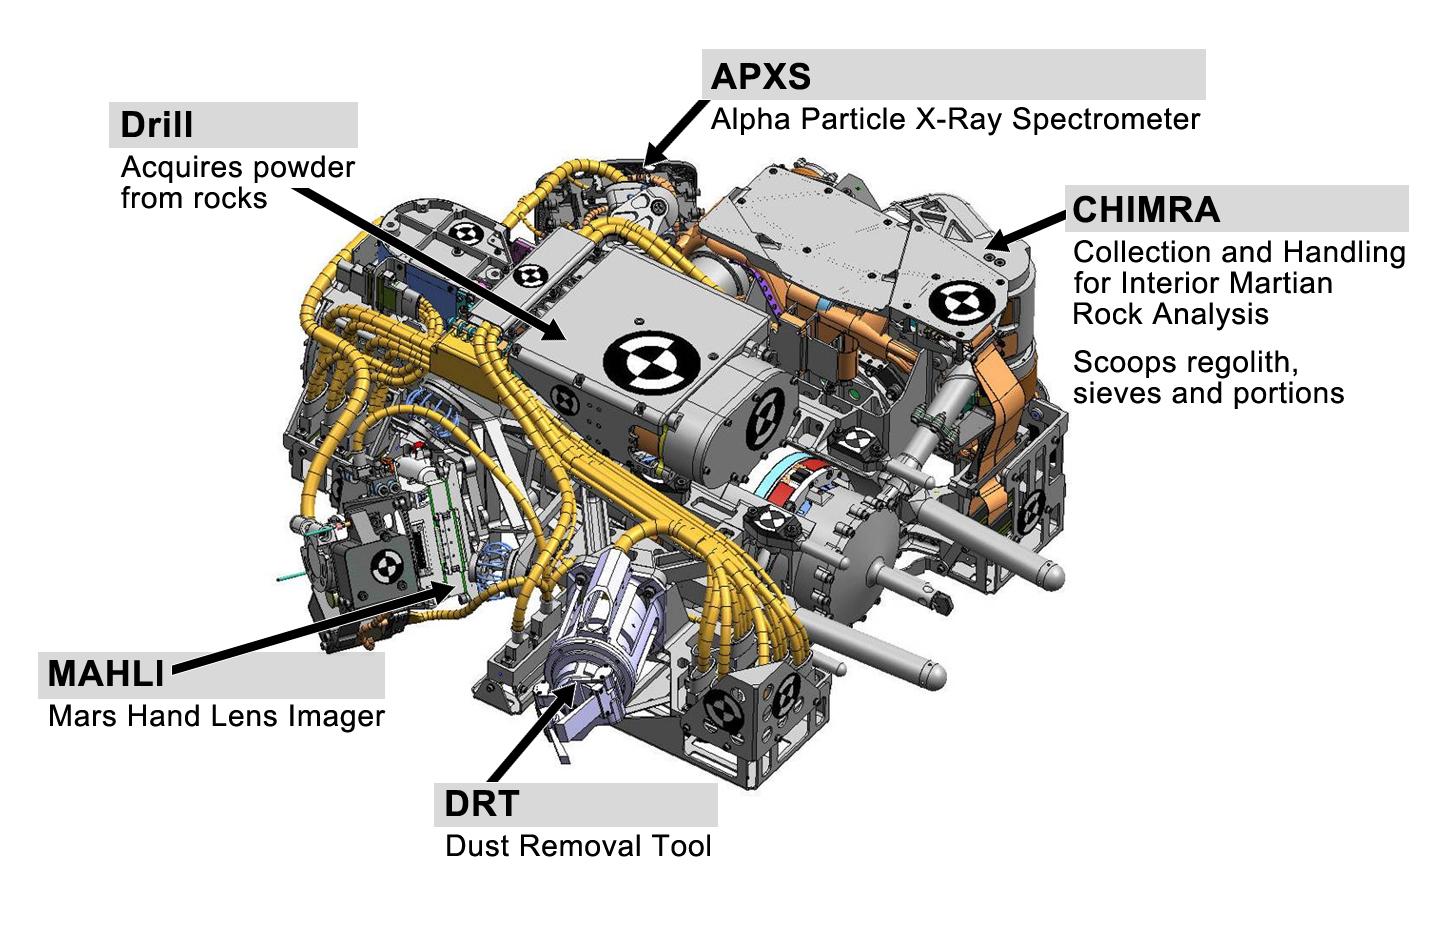
Al igual que los dos MER, en Curiosity se ha montado un brazo en cuyo final se han montado varios instrumentos científicos y herramientas. Mientras que en Opportunity, el único todoterreno funcional que todavía anda por la superficie marciana, posee una micro cámara, dos espectrómetros y una herramienta para rascar rocas, el gran Mars Science Laboratory incorpora una micro cámara a color (MAHLI, que ya obtuvo tomas durante el viaje de crucero) y un espectrómetro (APXS), junto con tres herramientas para la preparación, adquisición y procesado de las muestras de las rocas. Estos cinco elementos están situados en la torreta, que es como se llama la plataforma sobre la que se han colocado. Las tres herramientas conforman el llamado subsistema de adquisición, manejo y procesado de muestras, o SA/SPaH. El principal es el PADS, sistema de taladro de adquisición y rotura, que es un taladro percutor que perfora la roca adquiriendo una muestra de 5 centímetros de largo y de hasta 1.6 de diámetro. A la vez que va perforando, el taladro va pulverizando la muestra, hasta un tamaño admisible para que los instrumentos analíticos SAM y CheMin puedan estudiarlos en detalle. Esta muestra acaba en un pequeño compartimento dentro del taladro para llevarlo a otra de las herramientas. Si la primera broca acaba atascada, el sistema es capaz de desengancharla, para sustituirla
por uno de los dos repuestos con los que ha sido equipada. CHIMRA, recolección y manejo para análisis in-situ de las rocas marcianas, está situado en uno de los lados de la torreta, y está conformado por una especie de pala recolectora, un motor y una estructura interna en forma de laberinto para separar y procesar las muestras. Puede recolectar el mismo las muestras (usando su pala de 4 centímetros de ancho), o procesar las que ha capturado PADS. El motor es usado para generar una vibración para ayudar al procesado a lo largo de todos los caminos y cámaras de ese laberinto. Una vez conseguido el grado esperado, una pequeña abertura permite la introducción de las muestras a los instrumentos. Y el tercero es DRT, herramienta de eliminación de polvo, que no es más que un cepillo rotatorio con cerdas de metal, basado en la experiencia del RAT de los MER, elaborado por la misma empresa. Se espera que sea lo suficientemente eficaz como para limpiar la superficie de las rocas, o la bandeja de instrumentación que posee el todoterreno en su frontal. Con todos estos componentes, la torreta mide 60 centímetros de diámetro y pesa 33 kg.

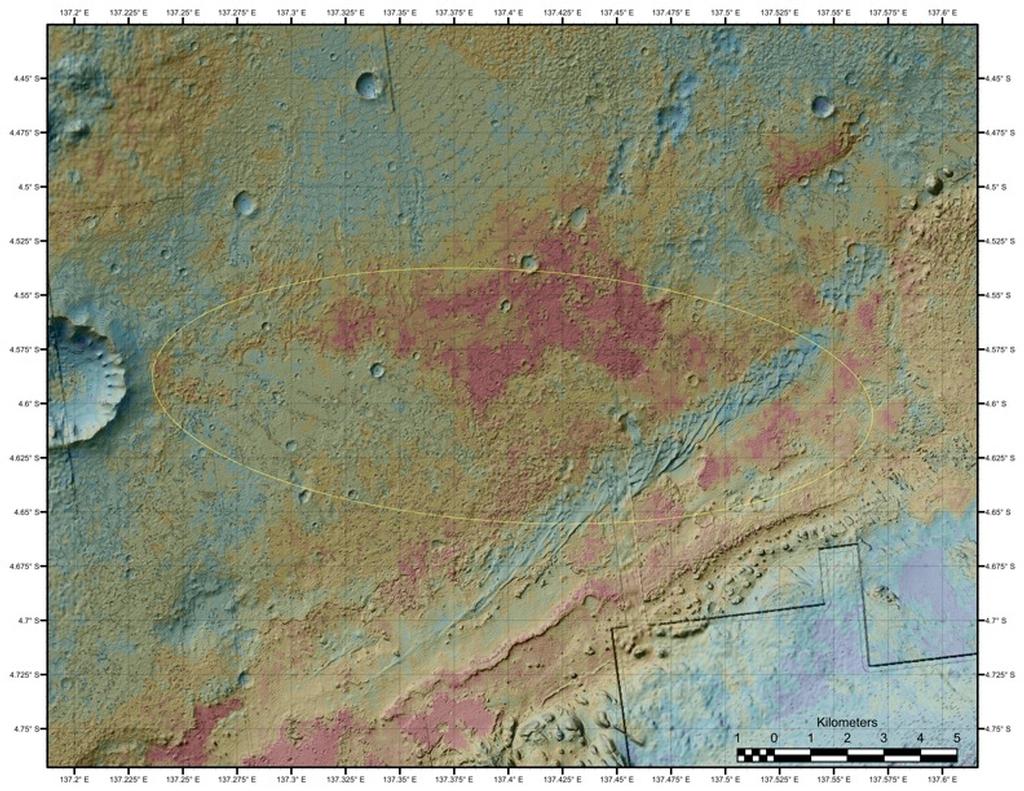
Antes de comenzar su misión, lo primero que tiene que hacer es llegar a la superficie. Desde el lanzamiento hasta la llegada a Marte habrán transcurrido 254 días. Ha realizado varias maniobras para situarse en la posición apropiada para la entrada en la atmósfera del planeta, y ha probado su instrumental. Uno de sus aparatos, el medidor de radiación RAD lleva tomando lecturas desde que el conjunto fue colocado en el espacio. Todo el proceso llamado fase de entrada, descenso y aterrizaje se espera que pueda durar en total unos siete minutos, en el que tendrá que realizar maniobras muy completas y nunca probadas anteriormente, buscando sobre todo una precisión inédita en cuanto al aterrizaje en su elipse prevista, que según parece puede reducirse a una de 7 x 20 km. sobre el lado noroeste del suelo del cráter Gale.

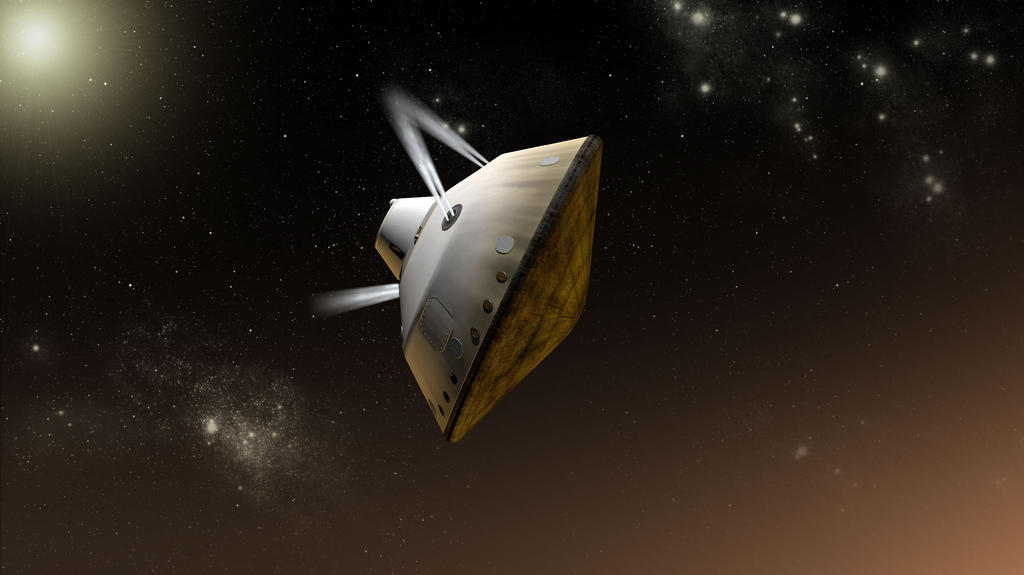
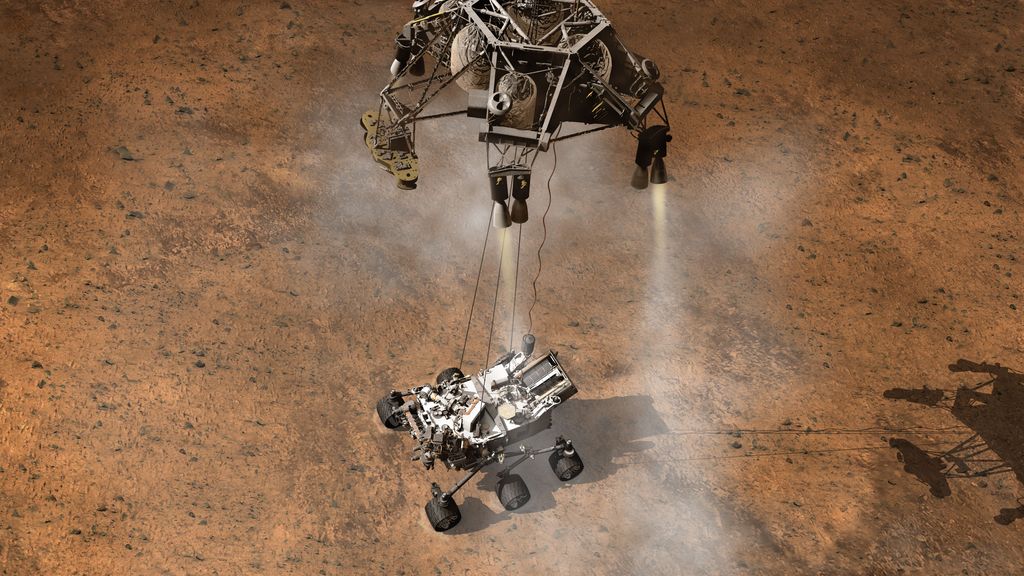
El proceso completo comprende nada menos que seis configuraciones diferentes, y disparará hasta 76 dispositivos pirotécnicos. El día 6 de agosto la suerte estará echada. Lo primero de todo el proceso es separar la fase de crucero, que le ha servido como medio de propulsión, generación de energía y enlace de comunicaciones con el centro de control. A partir de ese momento, el vehículo obtiene su energía directamente de su MMRTG, y comienza a contactar a través de la antena de baja ganancia situada en la parte superior del contenedor del paracaídas. Usando los propulsores situados en la propia aerovaina, el conjunto de entrada orientará el escudo en la dirección de llegada, para ofrecerlo hacia la atmósfera, a la vez que detiene la rotación de 2 rpm. El instrumento MEDLI se activará 10 minutos antes del contacto con las capas altas de la atmósfera. Una vez situado en posición, dos masas de tungsteno (que pesan cada una 75 kg.) serán expulsadas, todo para desplazar el centro de gravedad del eje central para ofrecer una mayor superficie de contacto con la atmósfera, y así generar lo que se ha llamado “elevación”, es decir, un efecto aerodinámico que provoca que el conjunto de entrada vuele a través de la atmósfera, en vez de atravesarla directamente. Así, contactará con la atmósfera marciana a 131 km. por encima de la superficie, y a 630 km. del lugar previsto de amartizaje. En ese momento, los propulsores principales de la aerovaina se empiezan a disparar para, ayudando a esta “elevación”, podrá corregir cualquier desviación para una llegada más precisa al punto escogido. De esta manera, con los encendidos de estos propulsores conseguirá manipular el ángulo y la dirección de la “elevación”, a la vez que realiza maniobras en forma de S, diseñadas para corregir las desviaciones provocadas por las condiciones atmosféricas. Todo esto (llamada entrada guiada) lo gestiona autónomamente el ordenador de Curiosity, vía unidad de medición inercial. Prácticamente, la inmensa mayoría de la velocidad que poseía se perderá durante esta maniobra. A lo largo del cruce de la atmósfera, se espera un pico de temperatura de 2.100º C, y una deceleración máxima de hasta 15 G. Cuando la maniobra de entrada guiada finaliza, y la atmósfera es superada, comienza a prepararse para las últimas fases. Lo primero, expulsar seis nuevas masas de tungsteno de 25 kg. cada una para volver a colocar el centro de gravedad en el eje central, para después desplegar el paracaídas. Éste, de 16 metros de diámetro, se desplegará a 11 km. sobre la superficie. A su vez, la antena UHF situada en el contenedor del paracaídas comenzará a emitir datos de ingeniería hacia los orbitadores, para que éstos lo retransmitan a la Tierra. 24 segundos después del completo despliegue del paracaídas, el escudo de reentrada se expulsa, activando a la vez la cámara MARDI, cuya primera tarea es equilibrar los balances de blanco usando un pequeño objetivo situado dentro del propio escudo. En ese momento comienza a adquirir secuencias para la posterior construcción de un vídeo del descenso. Además, el radar de altitud comienza a trabajar para informar de la distancia al suelo. 85 segundos después de expulsar el escudo, Curiosity, con su “mochila cohete”, se separa de la aerovaina, y los motores acelerables (del mismo tipo que los usados por las Viking Lander) se ponen en marcha, a una altitud de 1.6 km., y poniendo en marcha una antena UHF para tomar el relevo de la de la aerovaina. Tras conseguir una velocidad de descenso estable de 0.75 m/s., continúa descendiendo, hasta que los elementos del Sky Crane se preparan. Posee de dos carretes, uno que posee un cable de datos entre la mochila cohete y el todoterreno, y otro con tres cables de unión, con capacidad de descender a Curiosity hasta siete metros del conjunto. Un pequeño elemento permite descender ambos sistemas a la vez, para equilibrar por completo este proceso. Justo antes de bajar el todoterreno, cuatro de los ocho motores de la mochila cohete serán apagados, para que con su chorro no dañe al vehículo. Entonces, a 20 metros del suelo, el Sky Crane desciende a Curiosity, provocando a su vez la extensión del sistema de suspensión y las ruedas, que actúan también como tren de aterrizaje. Cuando los sensores a bordo del todoterreno sienten completo contacto, los cables se cortan, y el sistema de descenso propulsado se aleja de Curiosity, cayendo a unos 150 metros de distancia. Ya antes, la antena UHF Electra del propio vehículo comenzó a trabajar cuando fue descendido, sustituyendo a la de la mochila propulsora. Entonces, cuando ya está en la misma superficie, emitirá la señal de que ha llegado sin novedad a la superficie.

El día de llegada se ha designado como Sol 0, y serán aproximadamente las 3 de la tarde, hora en el cráter Gale. Después de estar ya libre, el ordenador cambia a modo de superficie, y realiza un completo análisis de salud a todos los sistemas, a la vez que comprobará su inclinación. Los dispositivos pirotécnicos se dispararán, y dejarán listos de despliegue los elementos móviles, además de las tapas transparentes de las Hazcam, que serán las primeras en adquirir imágenes del lugar de aterrizaje, tanto antes como después de la separación de las tapas protectoras. Es probable, aunque poco posible, que esas imágenes lleguen el primer día de misión al centro de control mediante los enlaces con la MRO o Mars Odyssey. Estas primeras imágenes están previstas que lleguen a la vez que algunas de las secuencias tomadas por MARDI a lo largo del descenso. En el Sol 1, la actividad principal (ya preprogramada antes del lanzamiento) es probar los movimientos de la antena de alta ganancia, que será el método principal de envío de comandos a Curiosity. También se esperan las primeras imágenes a color desde la misma superficie, tomadas por MAHLI desde su posición en la torreta, plegada en el frontal del vehículo, probando las capacidades de su motor de enfoque, ofreciéndonos una vista lateral del rover y de la misma superficie. Además, los instrumentos RAD y REMS comenzarán a adquirir lecturas, para comprobar su funcionamiento y observar por primera vez las condiciones del tiempo en la zona. El día importante es el Sol 2 ya que, si todo ha ido bien en los anteriores, se procederá a desplegar el mástil con las cámaras. La primera tarea compete a las cámaras de navegación, que serán apuntadas al cielo para buscar el Sol, y con la información recogida, apuntar la antena de alta ganancia hacia la Tierra. Posteriormente, las Mastcam serán calibradas usando los objetivos en el vehículo, para después tomar sus primeras imágenes del suelo de la zona. El primer panorama podrá realizarse en los días siguientes. Dependiendo de las prioridades en los primeros días, el vídeo completo de MARDI podrá llegar antes de los primeros movimientos. A lo largo de los primeros Soles se comprobará el correcto funcionamiento de todos los sistemas de a bordo, y después de verificar su correcto estado (y sobre todo tras determinar cuál es el camino más apropiado visto con las imágenes), Curiosity podrá dar sus primeros pasos, más de una semana después de la llegada. Obviamente, dependiendo del lugar de aterrizaje y de los objetivos hacia los que sea dirigido, la duración de los movimientos podría ser incluso mayor que el de Opportunity. Se espera que, tras completar su misión principal de 687 días, y contando con las paradas, investigaciones y problemas inesperados, haya recorrido hasta 20 km. por la zona de aterrizaje.

Al igual que Opportunity, la estrategia de comunicaciones será la siguiente: las primeras órdenes del día llegarán directamente al vehículo por medio de transmisión directa a la antena de alta ganancia. Usando estos comandos, y haciendo uso de su navegación autónoma, realizará las actividades ordenadas, recolectando información e imágenes, que serán transmitidas al centro de control usando los relés de los orbitadores marcianos. Sin duda, el accidente más prominente del cráter Gale es su pico central estratificado, que será objeto de los estudios principales. Llamado Monte Sharp, se eleva 5 km. por encima del suelo del cráter, y posee laderas de suave inclinación, ideales para que Curiosity las suba, como hizo Spirit con los Montes Columbia. Si el rover sobrevive, e inicia una misión extendida, algún valiente podría dirigirlo para que escale hasta su cima, para obtener así unas vistas de privilegio sobre el propio cráter y los terrenos que le rodean.

Poco queda ya para que llegue. Desde que Phoenix alcanzó el Green Valley en mayo del 2007, ningún artefacto humano ha llegado a Marte, y además, todos los que funcionan tienen ya una respetable edad. Eso sí, si consigue hollar en el cráter, la exploración de dos lugares marcianos en zonas opuestas del planeta podrá regresar, como en los tiempos en los que los dos MER trabajaban desde principios del 2004. Miraremos al cielo para desearla buena suerte.

viernes, 20 de julio de 2012

Gigantes de la exploración espacial: Mars Global Surveyor

Gracias a las misiones de la NASA a Marte enviadas en los años 1970, ese errante punto rojo en el cielo se convirtió en planeta, a saber: se había realizado un mapa detallado de la superficie, se había determinado la composición exacta de la atmósfera, se había analizado la superficie químicamente, se había explicado el cómo de sus tormentas globales, y se habían examinado sus satélites. Sin embargo, muchas cuestiones acerca del planeta habían quedado vetadas a esas fantásticas sondas. Por lo tanto, el objetivo de los nuevos vehículos sería examinar esas cosas no investigadas. Un año después del cierre del proyecto Viking se fijaron los objetivos del nuevo proyecto, que sería el paso previo a la investigación sistemática de Marte.

Llamada provisionalmente Mars Geoscience/Climatology Orbiter, la Mars Observer era una sonda equipada con instrumentos de alta tecnología, equipando sensores para realizar mapas geológicos, mineralógicos, así como estudiar la atmósfera y averiguar si había campo magnético en el planeta, y además montaba una cámara muy mejorada respecto a las de las Viking, que sobre todo servirían para descartar zonas peligrosas para las sondas futuras de superficie. Cuando la Mars Observer se perdió, se habían perdido 8 años de trabajo. Con la nueva filosofía que llegó a la NASA, se pidió que se fabricara una nueva sonda que montara, si no todos, la mayoría de experimentos de la Mars Observer. Debería estar lista en 1996 para su lanzamiento.

Esa filosofía era la del "cheaper, faster, better", mediante la cual se construirían sondas más pequeñas y económicas con las que se se conseguirán los mismos resultados que con los anteriores proyectos faraónicos. Entre los programas creados bajo esta manera de pensar estaba el Mars Surveyor Program, que preveía, a partir de 1996, el envío de dos sondas al planeta rojo, una de superficie, otra orbital. Aprovecharían los experimentos perdidos con la Mars Observer para que, cada dos años, enviar una sonda orbital con propósitos específicos. Aunque para ese mismo 1996, el plan era enviar la que sería una versión reducida de la perdida en 1993, que llevaría cinco de los siete experimentos principales de la Mars Observer, quedando dos, montados uno en el orbitador de 1999, y el otro en el del 2001.

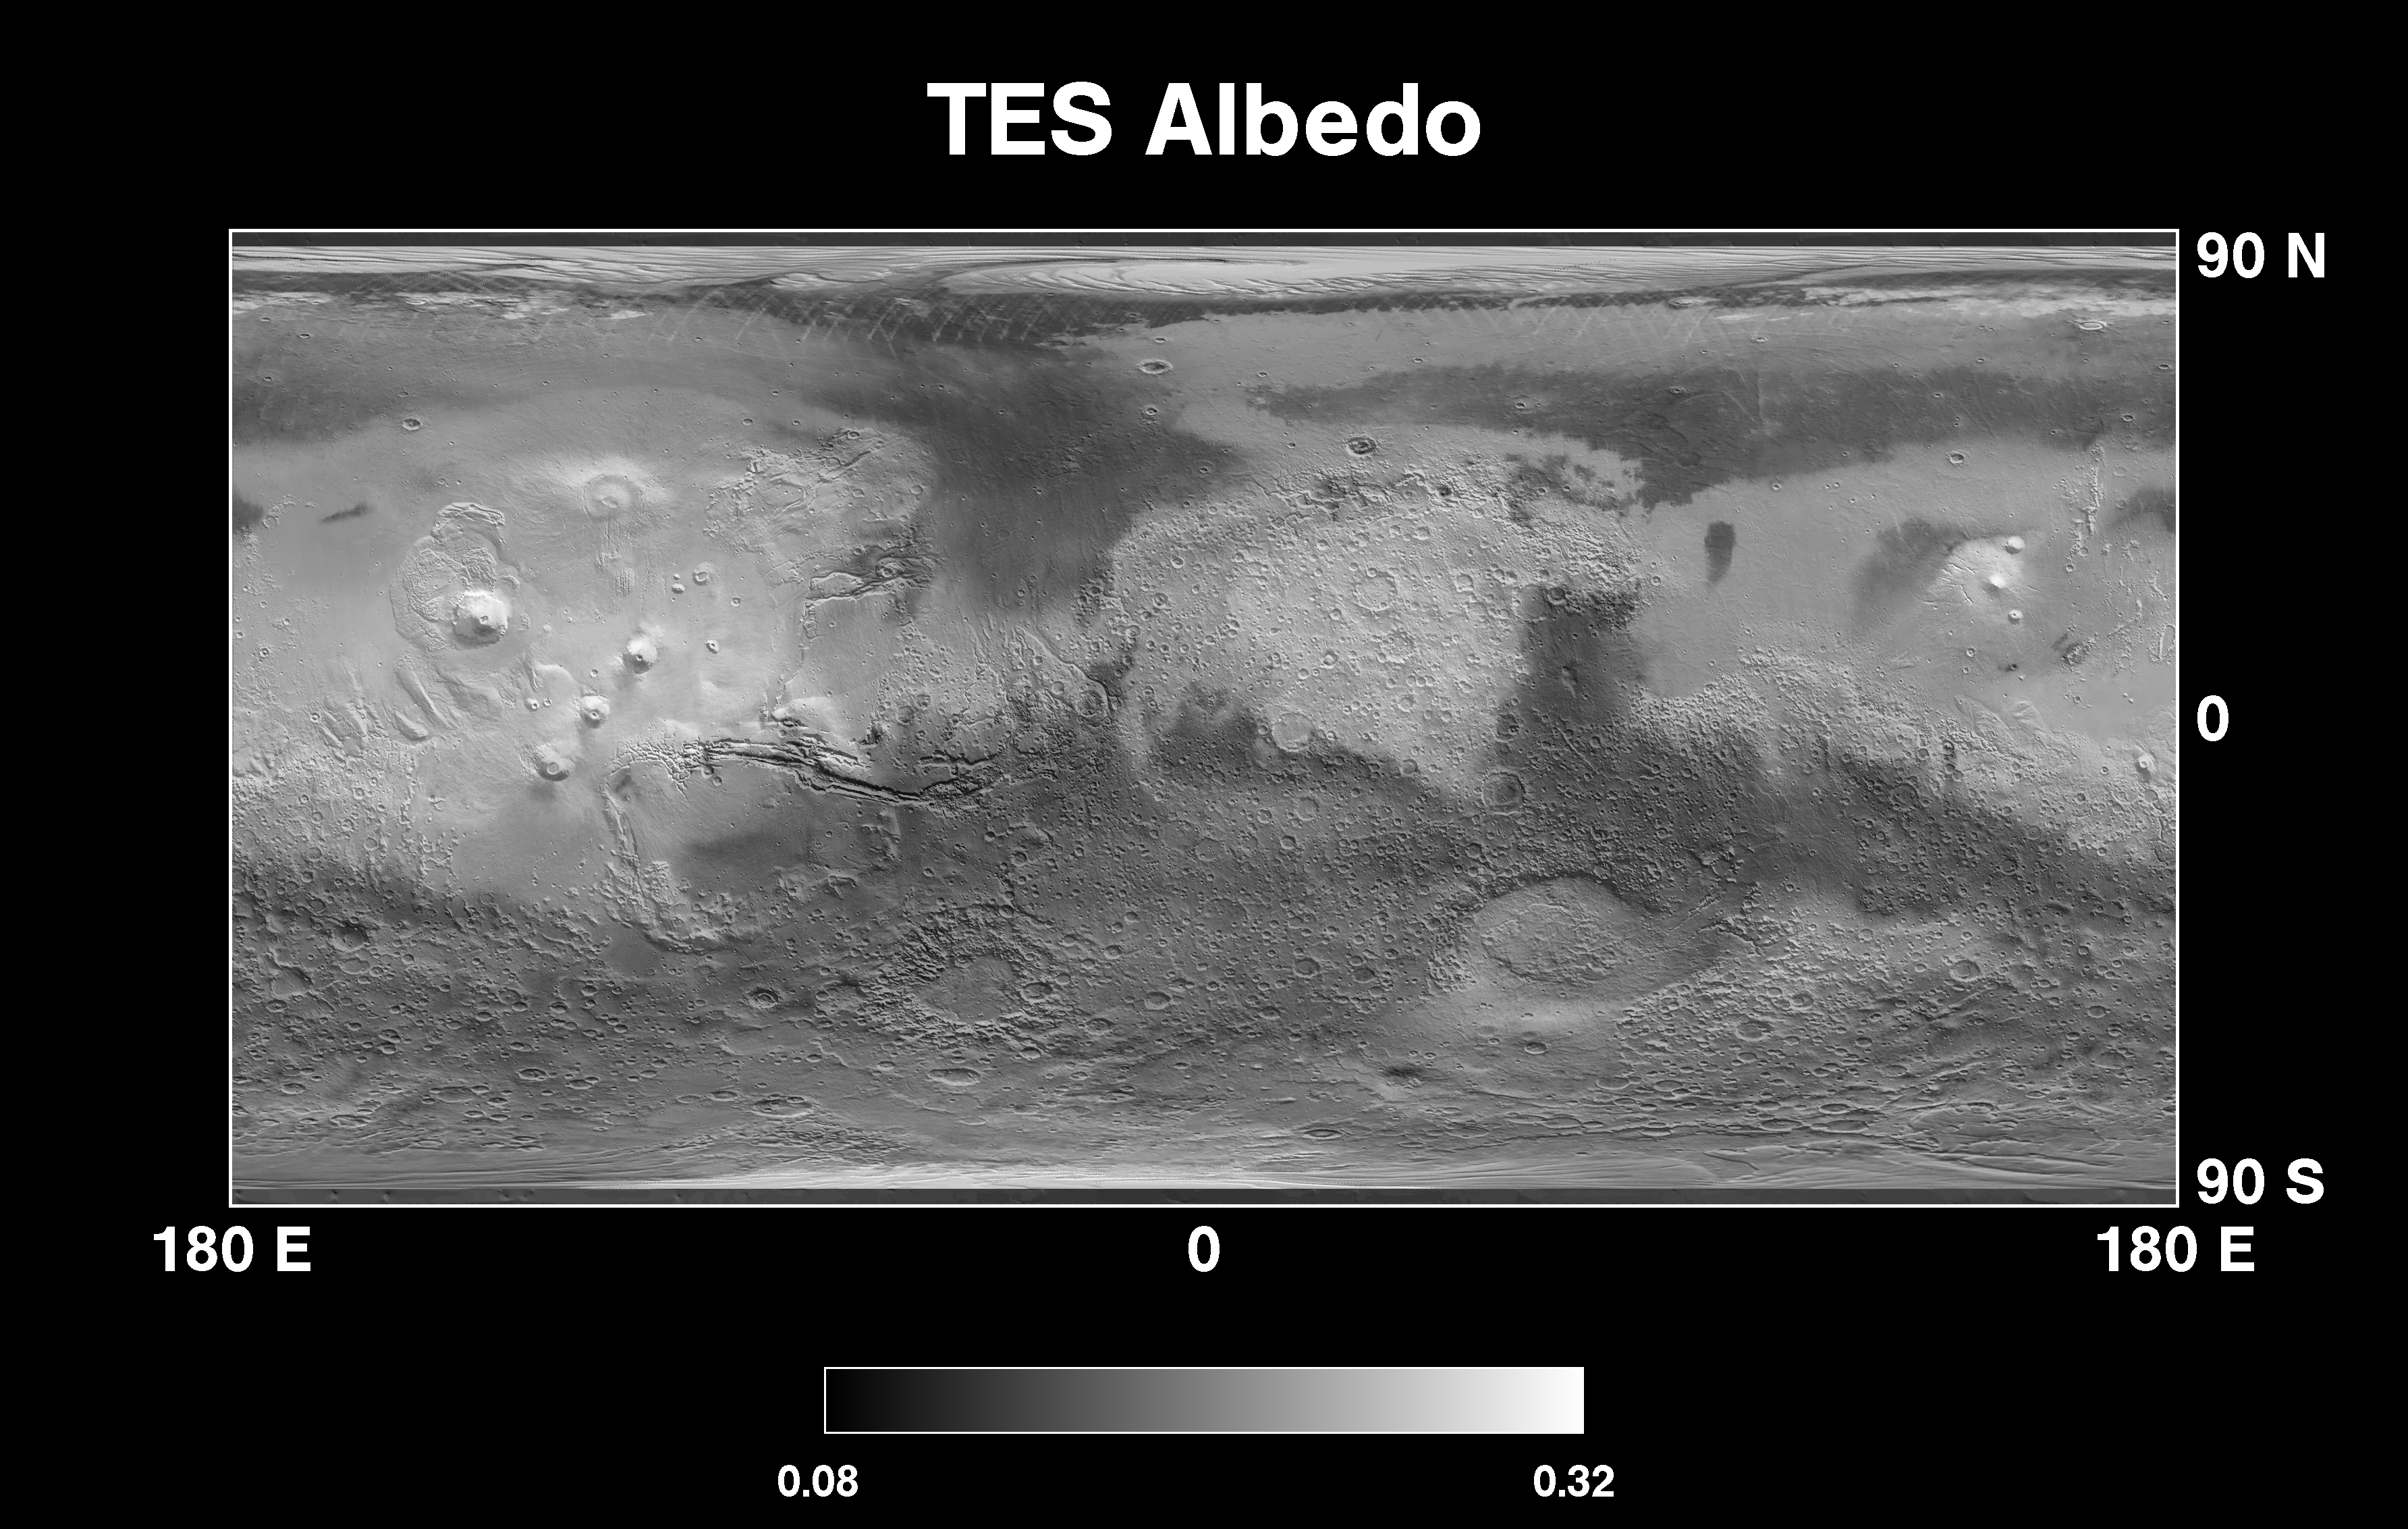
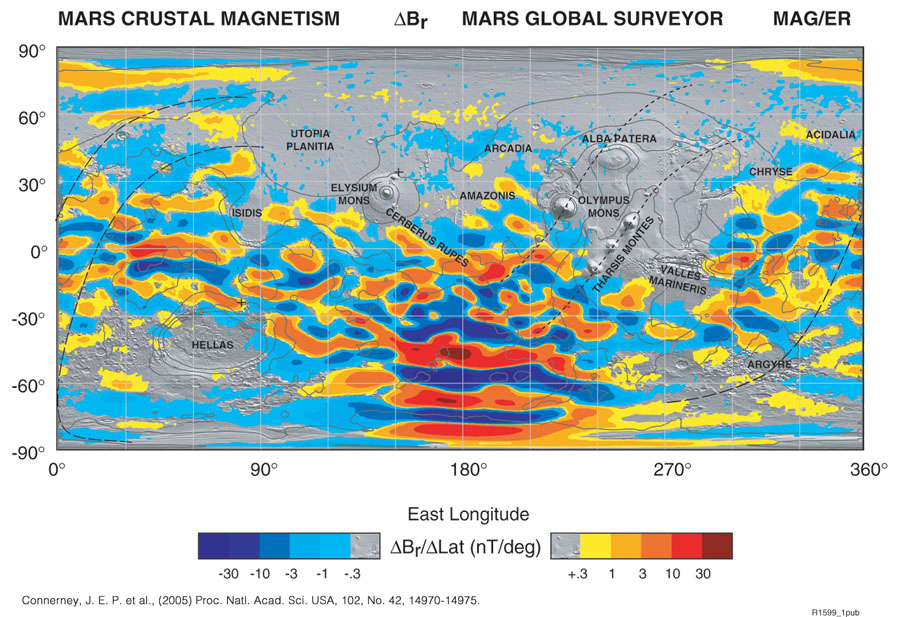
Fue llamada Mars Global Surveyor, y compartía el 80% de los objetivos previstos con su hermana mayor. De tamaño modesto, era una elegante sonda, con unas medidas de 1'2 x 1'2 x 1'8 metros en su estructura, y portaba dos paneles solares a cada lado que, una vez extendidos, le proporcionaban una envergadura de 12 metros. Equipa tres tipos de antenas: la de alta ganancia, de 1'5 metros y omnidireccional, situada al final de un mastil de dos metros, la de media ganancia, para toda la etapa de crucero, entrada en órbita y aerofrenado, y la de baja ganancia, para emergencias. Para la entrada en órbita montaba el motor principal, y para las maniobras un juego de propulsores en cada esquina de la estructura de la sonda. Cuatro grabadores de estado sólido proporcionaban una capacidad de almacenamiento de aproximadamente 0'75 Gigabytes de información de los experimentos, que son los siguientes: MOC, o cámara del orbitador marciano, es en realidad un conjunto de tres cámaras. La principal es la cámara de ángulo cercano, que es un potente objetivo de alta resolución en blanco y negro adosado a una matriz CCD que realiza imágenes con unas medidas de 1'5 x 10 km., con una resolución máxima de 1'4 metros, siendo capaz de distinguir objetos del tamaño de una mesa de comedor. Esta cámara se acomoda dentro de un cilindro de 80 centímetros de largo y 40 de ancho. En uno de los laterales exteriores del cilindro de la cámara principal se encuentran las otras dos de campo ancho, la roja, para imágenes de contexto, con una resolución máxima de 250 metros, y la azul, para tomas globales, de una resolución máxima de 7'5 km., para monitorizar el planeta y la atmósfera diariamente. Estas dos cámaras comparten la matriz CCD y parte del objetivo. La cámara azul trabaja realizando escaneos, generando "tiras" de imágenes que cada vez que el planeta rota, todas estas "tiras" se unen para crear una imagen global y diaria con la que poder monitorizar la atmósfera. El segundo experimento es el MOLA, o altímetro láser del orbitador marciano. La tarea primaria de este aparato es la de construir un preciso mapa topográfico de la superficie con un margen de error de hasta 10 metros, a base de emitir 10 pulsos láser cada segundo, para que dependiendo de la distancia que tarde la señal en emitirse, rebotar y recibirse, calcula la altura de la zona examinada. También sería usado como radiómetro pasivo para calcular la cantidad de calor emitido por la superficie a una longitud de onda específica. El tercero es el TES, o espectrómetro de emisión termal. Este aparato está diseñado para observar grandes áreas de terreno y analizando la radiación infrarroja emitida por la superficie, es capaz de averiguar la composición de la superficie, distinguiendo los diversos minerales que la forman, para así crear un mapa mineralógico global y básico, a la espera de instrumentos más precisos. El cuarto es el MAG/ER, es decir, Magnetómetro/Radiómetro Espectral, encargado de buscar y medir cualquier campo magnético en Marte, así como estudiar la superficie para encontrar remanentes del antiguo campo magnético en el Marte primordial. Los magnetómetros se sitúan en el final de las placas solares, el Radiómetro espectral en la plataforma de instrumentos. Y por último, el sistema de radio ciencia, que mediante el sistema de telecomunicaciones y un oscilador ultraestable instalado en la sonda, construirá un mapa de gravedad del planeta, a base de calcular la desviación Doppler en la señal de comunicación de la sonda. Además, también equipa el Mars Relay System, que es un sistema de recepción UHF para comunicaciones con futuras sondas de superficie, para que a través de ella los vehículos que se envíen al suelo de Marte comuniquen con su centro de control rápidamente. Una vez a plena carga, la Mars Global Surveyor daba un peso en báscula de 1.035 kg.

Una de las novedades tecnológicas de la misión era la técnica que sería usada para alcanzar la órbita de trabajo. Estrenada por la Magallanes en Venus, el aerofrenado consiste en zambullir la sonda en la atmósfera para que con el rozamiento producido por este fenómeno vaya reduciendo el apogeo de su órbita. El fenómeno es lento, gradual, pero notablemente económico. Además, para ayudar a la tarea, fueron instalados en el final de los paneles solares unos alerones aerodinámicos, para así maximizar el efecto del rozamiento. Esto solo era una de las partes de una compleja serie de maniobras y el uso de una configuración especial en la situación de los paneles solares. Por eso, con respecto a su antecesora, que pesaba 2.500 kg. a tope de carga, la MGS solo llevaba el combustible suficiente para la entrada en órbita y las correcciones una vez allí.

Situada en la punta de un Delta 2-7925, la MGS fue elevada rumbo a Marte el 7 de diciembre de 1996, eso es, casi un mes antes que su compañera de superficie, la Mars Pathfinder, que llegaría dos meses antes que ella. Una vez colocada en la ruta de transferencia hacia el planeta rojo, al desplegarse, uno de los paneles solares, el izquierdo, había quedado parcialmente desplegado. Había una diferencia entre ambos de 19 grados, a causa de la rotura parcial de la bisagra que la une al cuerpo de la sonda. Fue provocado por el desprendimiento de una pequeña pieza de apenas 5 centímetros montada en el sistema de despliegue de los mismos, quedando atrapado en la bisagra y dañándola. En una misión normal este problema no pasaría de mera anécdota, pero para la Mars Global Surveyor los paneles solares y su correcta alineación eran imprescindibles y vitales para realizar el aerofrenado. Eran precisamente los paneles solares los que soportarían mayor estrés durante las zambullidas atmosféricas, por lo que durante el tiempo de viaje a Marte se intentaron maniobras para poder colocar en su sitio el panel dañado. No resultó, por lo que el resto del viaje estuvieron cruzando los dedos para que no pasara nada.

Tras 309 días de crucero interplanetario, el 11 de septiembre de 1997 realizó exitosamente la tarea de entrada en órbita, siendo la primera americana que lo hacía desde la Voyager 2 en agosto de 1976. Adoptó una órbita de 262 x 54.026 km., y cinco días después comenzó la tarea del aerofrenado. A la vez que realizaba los primeros pasos, comenzó a tomar datos científicos e imágenes, confirmando la calidad de las observaciones esperadas. Tras casi un mes de aerofrenado normal un cambio en las condiciones atmosféricas (un aumento de la presión en la atmósfera) provocó un mayor rozamiento, provocando vibraciones peligrosas en el panel dañado. El miedo empezó a cundir en el equipo de la misión, porque si el panel se había roto, era el final de la MGS. El panel se mantenía en su sitio, solo que la bisagra había quedado en mal estado a causa del rozamiento. En principio se elevó la altitud de los pasos por la atmósfera (de 110 a 170 km. de altitud), que redujo la presión sobre el panel dañado, y empezaron a buscar estrategias para salvar la misión. Parte del equipo pensó conservadoramente a causa de que los datos ya eran lo suficientemente espectaculares como para seguir arriesgando una sonda dañada, por lo que sugirieron dejarla en la órbita en la que se encontraba. La otra parte quería arriesgarse, y seguir con el aerofrenado. Sin embargo, la ventana para conseguir la órbita científica deseada había pasado. Durante todo el mes de octubre se estudió la capacidad de la sonda para soportar el aerofrenado, y se pudo comprobar que si se practicaba la entrada en la atmósfera a 120 km. de altitud, con el tiempo, en un año, conseguiría una órbita muy similar a la inicialmente prevista. Para ello, el panel dañado debía ofrecer el lado contrario, el que equipaba las células solares, para así proteger la bisagra dañada. Una prueba con un panel de repuesto confirmó que las células solares sobrevivirían a este proceso, y obtuvo la luz verde para comenzar las nuevas maniobras.

En el intervalo, había adquirido imágenes que desconcertaron a la comunidad científica. Apuntando el MOC al Valles Marineris fue capaz de captar en sus pendientes gran cantidad de estratos, evidenciando que la formación de la superficie marciana era similar que la de la Tierra. Otras imágenes proporcionaron visión directa del suelo de un canal marciano, el Nirgal Vallis, contemplando las dunas formadas en su fondo. Y desde luego, observó el Olympus Mons, obteniendo la mejor imagen jamás realizada al monte más alto del sistema solar.

El nuevo proceso de aerofrenado se dividió en dos fases: una primera fase transcurrió de noviembre de 1997 hasta mayo de 1998. Luego se detuvo para permitir la adquisición de datos científicos hasta noviembre de 1998, para luego iniciar la última etapa, hasta marzo de 1999, cuando al fin adoptó una órbita muy cercana a la requerida inicialmente. Orbitando Marte de manera polar a una altura media de 375 km. sobre el planeta, completaba un giro cada 117 minutos, y Marte rotaba en cada órbita de la sonda unos 28º hacia el oeste. Gracias a esto, la cámara azul del MOC podía realizar imágenes globales para el estudio de la climatología. Su labor principal abarcó todo un año marciano, es decir, 687 días terrestres.

Ese año, las sondas del segunda parte del Mars Surveyor Program, la Mars Climate Orbiter y la Mars Polar Lander, estaban en camino. Desde octubre de 1997 la MGS había quedado sola cuando Mars Pathfinder enmudeció. Todos esperaban que las nuevas sondas añadieran nuevas perspectivas a las que ya se recibían desde allá. Como ya contamos en una entrada anterior, las sondas de la ventana de 1999 se perdieron, lo que obligó a replantear la estrategia para las próximas misiones.

En marzo del 2001 la Mars Global Surveyor finalizó la cartografía del planeta, concluyó el estudio mineralógico y terminó el mapa topográfico. La única sonda en Marte, además, recibió compañía, tan deseada desde dos años antes. La 2001 Mars Odyssey, nave diseñada para profundizar en el estudio de los minerales y la búsqueda de recursos que se puedan utilizar por astronautas, alcanzó Marte en octubre, y se unió a la incansable labor de cotillear hasta el más mínimo retal de ese tapete fabuloso que es el planeta rojo.

Cuando se supo que a principios del 2004 dos todoterrenos gemelos, los MER, alcanzarían la superficie marciana, la MGS fue reconfigurada para hallar los mejores lugares. Para el MER-1, o MER-B, se escogió un lugar en Terra Meridiani, mientras que el MER-2, o MER-A, iría a un lugar en las antípodas de Terra Meridiani, hallándolo en el cráter Gusev. Con su escepcional resolución pudo descartar áreas peligrosas para los dos vehículos, mientras que redondeaba su órbita para funcionar como relé de comunicaciones para ellos. Mientras, siguió observando los terrenos del planeta, hallando nuevos cráteres, dunas en movimiento, etc.

Ya con los MER en su superficie, la tarea de ser el relé de los dos todoterrenos se intercambiaba entre la MGS y la Mars Odyssey. No solo eso, ya que con el MOC a toda su resolución pudo captar las áreas de aterrizaje de los dos, junto con las huellas producidas por su desplazamiento. En la Tierra, además, se empezaba a planear una reducción de sus actividades. Una nueva sonda, mucho más potente, con objetivos científicos muy similares a ella, estaba casi terminada, y sería la que tomaría el relevo cuando alcanzara el planeta. Durante todo este tiempo, sin embargo, la MGS siguió monitorizando diariamente el planeta, contempló la formación, apogeo y fin de una gran tormenta de polvo en el 2001, y otra menor en el 2003.

En marzo del 2006, alcanzó la órbita marciana la Mars Reconnaissance Orbiter, la sonda orbital más potente lanzada al planeta rojo. Con sus sistemas enormemente mejorados, nos proporcionaría mejores vistas que la MGS, aunque todavía tardaría varios meses hasta que funcionara en su órbita definitiva. En aquellos días, algunos problemas alcanzaron a la veterana MGS, varias entradas en modo seguro paralizaron sus tareas. Pero en fin, era la época en la que más sondas se habían juntado allí: cuatro en la órbita, y dos por la superficie. Su última actualización de software le llegó en junio del 2006, para así preparar sus futuras actividades.

Noviembre del 2006. Esa era la fecha para que la MRO tomaba definitivamente el relevo de la MGS como atenta observadora del planeta. La veterana sonda iba a reducir su actividad hasta casi lo mínimo imprescindible, apagando la mayoría de sus experimentos de a bordo (salvo la cámara) para así centrarse en ser el enlace de comunicaciones de los dos MER. Así iba a seguir hasta al menos septiembre del 2008, pero el 2 de noviembre del 2006 se perdió su transmisión. Pocas horas después, se recibió su última transmisión: se había desorientado y había entrado en modo seguro esperando instrucciones. Todos los intentos para comunicar con ella, tanto desde la Tierra como desde las sondas de superficie fueron infructuosos. Incluso la MRO trató de verla con sus cámaras, pero no hubo manera. Era el fin de una excelente misión que había durado en la órbita marciana 3340 días, la que más en esa época.

Un análisis posterior en los códigos de software enviado nos dio la prueba de que lo ocurrido fue un fallo humano. Una misma parte del programa había sido enviada a dos programadores para que hicieran cambios, y cuando se enviaron esas dos órdenes, se vio que eran distintas. Se tuvo que escribir un nuevo software corrector para subsanar el problema, pero que no hizo más que empeorar el problema, ya que reescribieron en el programa de comandos añadiendo dos direcciones erroneas en el programa. Cuando el programa corrupto fue activado, provocó que los paneles se reorientaran, se bloquearan los motores que los rotaban, y orientó la sonda hacia el Sol. Así, la batería se descargó, y además, al estar apuntada hacia el Sol, se averió, condenando a la MGS. No era la primera vez que un error humano acababa con una misión marciana, aunque esperemos que sea la última.

A pesar de esto, la misión es calificada como un enorme éxito. Sin la repercusión de su hermana Mars Pathfinder, MGS era una misión mucho más espectacular, que nos devolvió resultados impresionantes. Las imágenes de alta resolución del MOC nos mostraron un planeta muy activo, estratos por todas partes, corrimientos en los bordes de cráteres que evidenciaban agua bajo la superficie, cráteres nuevos, mostró que otros más antiguos se habían desenterrados, mostró la evolución estacional del casquete polar sur, con cientos de agujeros y depresiones, observó cómo los remolinos de polvo levantaban el talco marciano. En total, de las más de 200.000 imágenes tomadas desde el MOC, aproximadamente el cuarenta por ciento fueron tomadas por la más potente. El MOLA también nos devolvió datos interesantes, sobre todo confirmando que el hemisferio norte era la zona más plana de todo el sistema solar, como los fondos oceánicos en la Tierra. La Viking Lander 2 mostró que estaba en una llanura casi absoluta. Nadie prestó atención a ese detalle hasta que los datos del altímetro láser lo confirmaron. Otros datos de interés del altímetro en la zona de la dicotomía mostraron la caída en el perfil desde las tierras altas y las planicies del norte. Comparado con los perfiles topográficos de las costas terrestres, se mostraron enormemente similares, aunque según otros datos no había señal visual de ello. El TES hizo cálculos sobre la abundancia de ciertos minerales, determinando que por allá la roca básica es volcánica, y detallando que las rocas que se forman en ambientes húmedos eran más bien pocas. Eso sí, eran datos básicos, y es probable que la cantidad de polvo en superficie nos esté ocultando la verdadera composición superficial de Marte. Y el magnetómetro pudo hallar, desde el principio, que en el planeta hay magnetismo, pero que más parecen los restos de un campo magnético global que otra cosa, hallando regiones magnetizadas por la zona del hemisferio sur planetario.

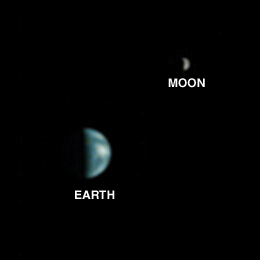
Pero no solo centró su atención en Marte. Otros objetivos estuvieron a su alcance: el sistema Tierra-Luna, Júpiter y sus satélites, los satélites marcianos, desde diversas distancias, y lo más sorprendente, sus acompañantes orbitales. En el 2005, cuando estaba acompañada por la Mars Odyssey y la europea Mars Express (llegada a finales del 2003) giró y pudo ver primero a la europea, y posteriormente a la Odyssey, siendo más clara la de la segunda que la de la primera. Pero aún así, son las primeras imágenes de las sondas en su destino, realizadas desde otra sonda. Realmente espléndido.

Ciertamente, la Mars Global Surveyor cumplió lo que prometió. Antes del lanzamiento de la Mars Observer se decía que las imágenes que haría transformarían Marte de la misma manera que las de la Mariner 4 transformaron un punto rojo en el cielo en un cuerpo planetario. Sin duda fue una misión extraordinaria, impresionante, que nos abrió un mundo increíble y enimgático, ejemplo de todo lo que todavía desconocemos. Esta misión, junto con la Mars Pathfinder, fueron las que nos metieron en vena el gusanillo de la astronomía, y por ello las tenemos en una grandísima estima. El solo mencionar su nombre ya nos emociona. Para siempre será el explorador marciano orbital por excelencia.

Si nos preguntáis ¿qué hace ahora la Mars Global Surveyor?, os responderemos: Duerme el sueño de los justos, para siempre.