Marte, 9 de mayo del 2003, desde el Hubble.


 r fue diseñada para ser una estructura compacta y cerrada durante la fase de crucero y amartizaje. En el centro estaba la caja de electrónica, con el ordenador de a bordo, las antenas de alta y baja ganancia para comunicación directa con la Tierra, y dos de los experimentos de la misión. Alrededor de esta base central se situaban tres pétalos con los paneles solares en la parte interna. Una vez desplegados poseía forma de tetraedro. Sus dos experimentos eran los siguientes: IMP, o Cámara para Mars Pathfinder, es un sistema de
 visión estéreo, con dos cámaras situadas en los extremos de una caja, para proporcionar una forma de visión como si fueran ojos humanos. Cada cámara equipa el objetivo, juego de filtros de varias posiciones, y el dispositivo CCD. Gracias a la combinación de los filtros obtenía imágenes a color. Colocada en el final de un mástil desplegable de un metro de altura, era capaz de rotar 360º para tomar imágenes panorámicas del área de aterrizaje. El otro experimento es el ASI/Met o Instrumento de Estructura Atmosférica/paquete Meteorológico, que funcionaría durante el descenso y ya en superficie. En el descenso una serie de acelerómetros tomarán datos de los perfiles de densidad a diversas alturas para una mejor comprensión de la atmósfera para ayudar a las futuras sondas que aterricen allí. La sección de superficie estaba formada por varios sensores de temperatura, presión y de velocidad del viento, para tener lecturas de las condiciones en el área de amartizaje. Un segundo mástil al lado del de la cámara equipa termoacopladores a distintas alturas del mástil, a 25, 50 y 100 centímetros. Los sensores de presión eran versiones mejoradas de los montados en las Viking Lander, y los de velocidad y dirección del viento al final del mástil meteorológico para tomar lecturas claras. La masa una vez en la superficie marciana es de 360 kg. Su período de misión principal estaba programado para 30 soles marcianos.
 la NASA a las escuelas para que sugirieran nombres de heroínas para nombrar al pequeño "juguete" que caminaría por Marte. Tras un año de concurso, el seleccionado fue Sojourner, en honor de Isabella Baumfree, una abolicionista afroamericana que vivió en la época de la Guerra de Secesión Americana, que luchó por la abolición de la esclavitud, de la que ella misma escapó cuando era jóven, y que posteriormente se hizo llamar Sojourner Truth, un nombre que se ha convertido en un símbolo por esa lucha. El rover Sojourner es un pequeño vehículo, con unas medidas de 65 centímetros de alto, 48 de ancho y 30 de alto, y pesa unos 10'6 kg. Posee una placa solar en la zona superior, y una antena de comunicaciones en uno de los laterales para hablar con su sonda madre. Su velocidad máxima es de un centímetro por segundo, y equipa seis ruedas montadas sobre suspensiones derivadas de los Boogies. Las ruedas miden 13 centímetros de diámetro, fabricadas en aluminio, y cada una posee una serie de puntas que rascarán la superficie de las rocas. Cada rueda es capaz
 de moverse independientemente de las otras. En él está el instrumento estrella de la misión: el APXS, o espectrómetro de protones Alfa de Rayos X. Diseñado en el instituto Max Planck de Mainz, Alemania, este instrumento que determina, con solo tocarlo, y durante 10 horas, la composición química de todo lo que examine. Montado en la parte trasera de Sojourner, está anclado a un mecanismo que lo extiende y lo retrae, e incluso lo lleva hacia el suelo para que examine el talco marciano. Para su navegación, fueron montadas tres cámaras: dos monocromáticas delante, y una color detrás. Además, equipaba un localizador láser que ayudaría al sistema interno cierto grado de autonomía para moverse por la superficie. Como en las comunicaciones con Marte hay un retardo de 14 minutos, la teledirección es imposible. Se aseguraba su funcionamiento durante una sola semana.
 La gran novedad en la misión era el sistema de amartizaje. Para la misión (y futuras misiones ligeras) fue diseñado un inédito sistema de airbags
 que rodeaban la totalidad de la sonda. Fabricados a base de un material entrelazado llamado Vectran, fueron diseñados para soportar los mayores golpes con la superficie, evitar pinchazos y hacer que rebote por la superficie hasta que la inercia la detiene. Este era el paso final de un complejo sistema de entrada, descenso y aterrizaje bastante cuestionado en el momento de su concepción, pero que si resultaba exitoso, se abría la puerta a misiones similares. Una vez todo el conjunto fue unido (Mars Pathfinder, Sojourner, la aerovaina, el escudo de reentrada y la fase de crucero) y listo para el lanzamiento, pesaba 895 kg.

 do el programa se llamaba todavía Voyager), y era la primera vez que se usaba. Por ello, el principal sistema de frenado era el rozamiento atmosférico. En cuanto a la fecha de su amartizaje, no era especialmente novedosa, ya que, tras el chasco de 1976 con la Viking 1, se fijó para el 4 de julio de 1997. Para desquitarse, vamos.
 manera notable. Después, tras unos minutos de caída libre, se abrió el paracaídas, reduciendo su velocidad hasta por debajo de la velocidad del sonido. Después, el escudo de reentrada se soltaba, y Mars Pathfinder, plegada, era descendida de la aerovaina mediante un cable de 20 metros, y a la vez, el radar de descenso se activaba para comprobar la altitud exacta. Una vez a 355 metros de la superficie, unos motores provocaban el inflado de los airbags en milisegundos. A 98 metros del suelo, el ordenador de a bordo disparó los retrocohetes instalados dentro de la aerovaina. Este era el único sistema propulsor de la fase de descenso, y cargaban apenas 100 kg. de combustible. Así, al dispararse, reducía la velocidad de descenso hasta llegar prácticamente a 0 m/s. a una altura aproximada de 20 metros. Así, se mantenía unos segundos hasta que el cable se rompe, y Mars Pathfinder toma contacto con la superficie. Según los sistemas de a bordo, el primer rebote elevó a la sonda hasta 15'2 metros, para realizar otros 15 saltos menores hasta detenerse por inercia. Una vez se detecta que se ha parado, se ordena a los airbags el desinflado, y dependiendo del pétalo sobre el que haya caído, es capaz de reorientar la sonda para que la base se pose en la superficie y completar su apertura. Para acabar, los mástiles meteorológicos y el del IMP se extienden, las antenas se despliegan, y envía la señal de toma de Marte. En total, unos cuatro minutos hasta el amartizaje, y 74 hasta que se encuentra completamente desplegada.
 ales, las primeras desde la superficie desde 1982. El paisaje era increíble: rocas por doquier, de diversos tamaños y formas. Dos pequeñas cimas (bautizadas Twin Peaks por sus controladores) sobresalían en el horizonte. Sin embargo las imágenes revelaron un problema: los airbags en el pétalo sobre el que estaba fijado el rover Sojourner, estaban mal recogidos, e impedían que las rampas de bajada pudieran ser desplegadas. Además, las comunicaciones entre Pathfinder y Sojourner eran erraticas e ininteligibles, por lo que se pospuso al día siguiente para la solución de sus problemas. Al día siguiente, ambos problemas se solucionaron. Las comunicaciones entre los dos vehículos se estabilizó y se volvió clara, y se recogieron los airbags, mediante la elevación del pétalo y la actuación de los motores para una mejor recogida. Finalmente, al tercer día, Sojurner dio sus primeros pasos por la superficie de Ares Vallis.
 ra la que fue diseñada Mars Pathfinder (rebautizada Estación Memorial Carl Sagan, fallecido e 1996), Sojourner (rebautizado como Rocky) seguía alerta y funcionando, habiendo examinado varias rocas del lugar. Por la telemetría de ingeniería enviada, se probó que funcionaría meses, por ello se empezaron a realizar planes a largo plazo para el examen del área de aterrizaje, y se anunció la intención de que viajara una de las Twin Peaks y escalarla. Mientras, comenzó a rodear a su sonda madre, examinando todo tipo de rocas, y entrando en una zona llamada El Jardín de las Rocas, en una de las cuales se atascó.
 al Surveyor, y además de comenzar las tareas de modificación orbital, comenzó a ser el relé de comunicaciones de Pathfinder. Sin embargo, la misión empezo a sufrir graves dificultades. Un cambio brusco en el clima de Ares Vallis, básicamente un descenso inesperado de las temperaturas, provocó el fallo de la batería de la sonda. Se empezaron a hacer los ajustes necesarios para que funcionara solo con la energia solar, pero antes de que pudieran terminar las correcciones en el software, el 27 de septiembre de 1997, en el Sol 83 de estancia marciana, el transmisor de Mars Pathfinder se apagó para siempre. Es posible que Sojourner aún estuviera vivo, pero dependía de su nave madre para hablar con el centro de control. Finalmente, el 10 de marzo de 1998 los intentos de comunicación cesaron y la misión se dio por finalizada.
 parecido a ellas. En el suelo encontraron costras blanquecinas, y los datos sugirieron que eran lo que parecían depositos de sales por evaporación. También detectó rastros de magnetismo en el polvo, causado por la maghemita. En otra roca, pudo observar lo que parecían ser cantos rodados, evidenciando que esa roca era un conglomerado, muestra sin discusión de que se había formado bajo el agua, durante mucho tiempo. En general, el análisis químico realizado acercaba a Marte más a la Tierra de lo que se sabía hasta esa misión. En cuanto a lo enviado por Mars Pathfinder, sus más de 16.000 imágenes evidenciaban una gigantesca corriente de agua tremendamente capaz del transporte de rocas pesadas, cuya mayor evidencia era la gran piedra Yogi. Mirando hacia el Twin Peaks, Ares Vallis circuló de izquierda a derecha. Los captadores magnéticos que llevaba consiguieron atrapar partículas del suelo, demostrando que existían en superficie partículas cargadas. Análisis de sondas poste
 riores confirmaron este descubrimiento. Y por último, los datos derivados de los análisis de la telemetría desde la superficie, basados en la velocidad de rotación de Marte, y el tiempo que tardaba la señal en viajar hasta la Tierra, añadieron otra semejanza Tierra-Marte, al calcular que el planeta rojo posee un núcleo que posee unas medidas aproximadas de entre 2.000 y 1.300 km. de radio (entre un 60% y un 40% del total), cuando el de la Tierra es de un 54%. Si bien los cálculos no son completos (se necesitan más datos) son parecidos difíciles de negar.
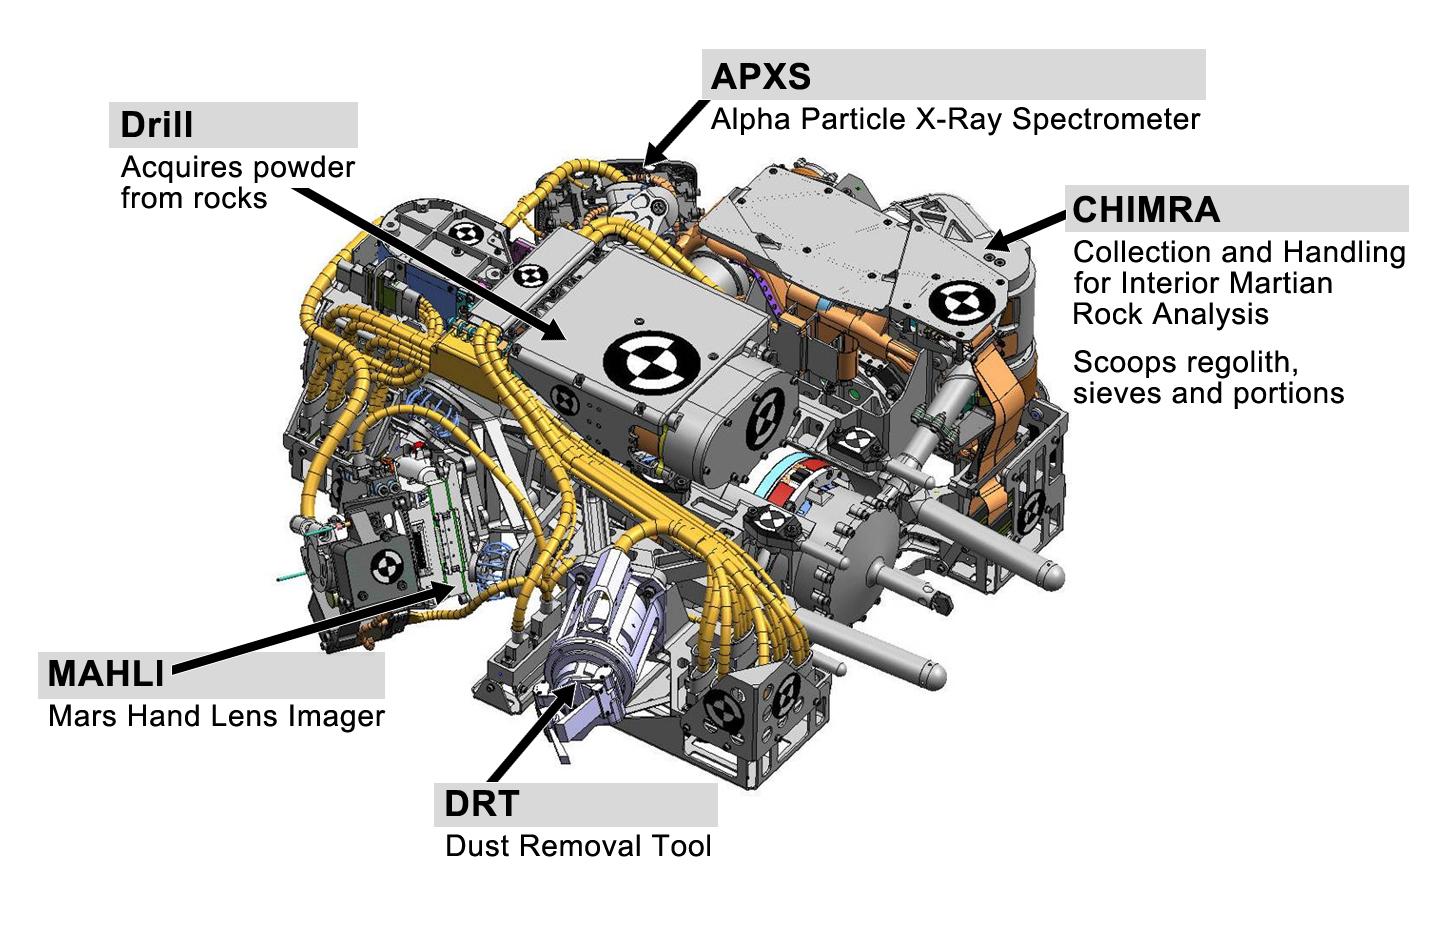
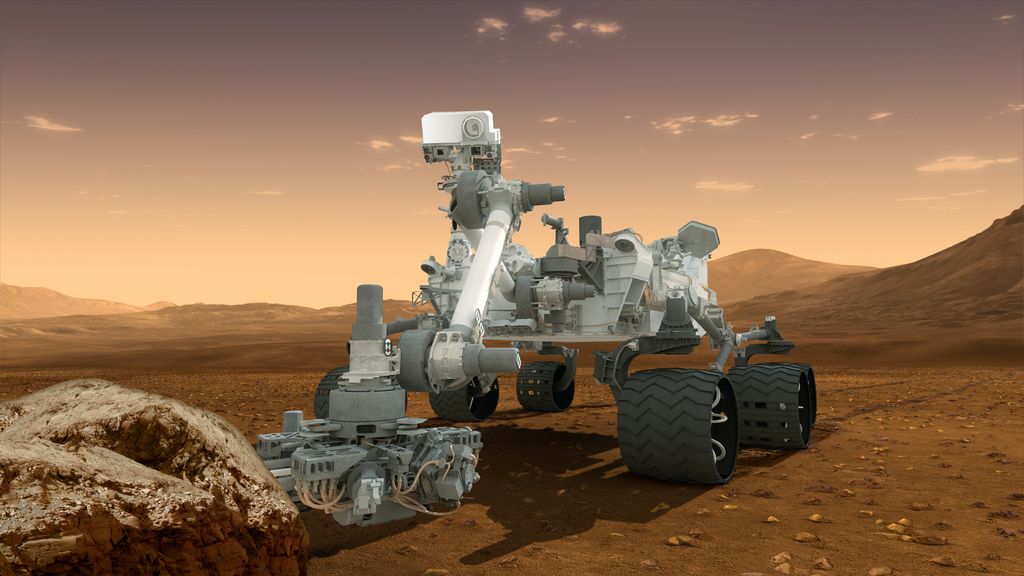 Al igual que los dos MER, en Curiosity se ha montado un brazo en cuyo final se han montado varios instrumentos científicos y herramientas. Mientras que en Opportunity, el único todoterreno funcional que todavía anda por la superficie marciana, posee una micro cámara, dos espectrómetros y una herramienta para rascar rocas, el gran Mars Science Laboratory incorpora una micro cámara a color (MAHLI, que ya obtuvo tomas durante el viaje de crucero) y un espectrómetro (APXS), junto con tres herramientas para la preparación, adquisición y procesado de las muestras de las rocas. Estos cinco elementos están situados en la torreta, que es como se llama la plataforma sobre la que se han colocado. Las tres herramientas conforman el llamado subsistema de adquisición, manejo y procesado de muestras, o SA/SPaH. El principal es el PADS, sistema de taladro de adquisición y rotura, que es un taladro percutor que perfora la roca adquiriendo una muestra de 5 centímetros de largo y de hasta 1.6 de diámetro. A la vez que va perforando, el taladro va pulverizando la muestra, hasta un tamaño admisible para que los instrumentos analíticos SAM y CheMin puedan estudiarlos en detalle. Esta muestra acaba en un pequeño compartimento dentro del taladro para llevarlo a otra de las herramientas. Si la primera broca acaba atascada, el sistema es capaz de desengancharla, para sustituirla
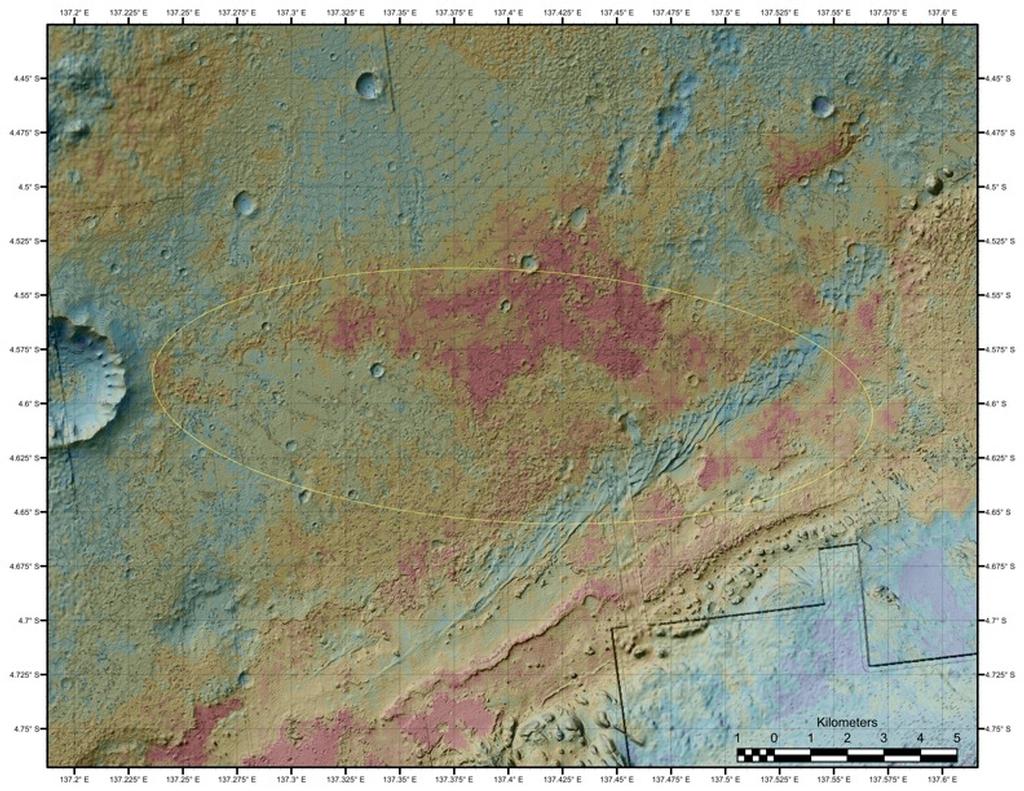
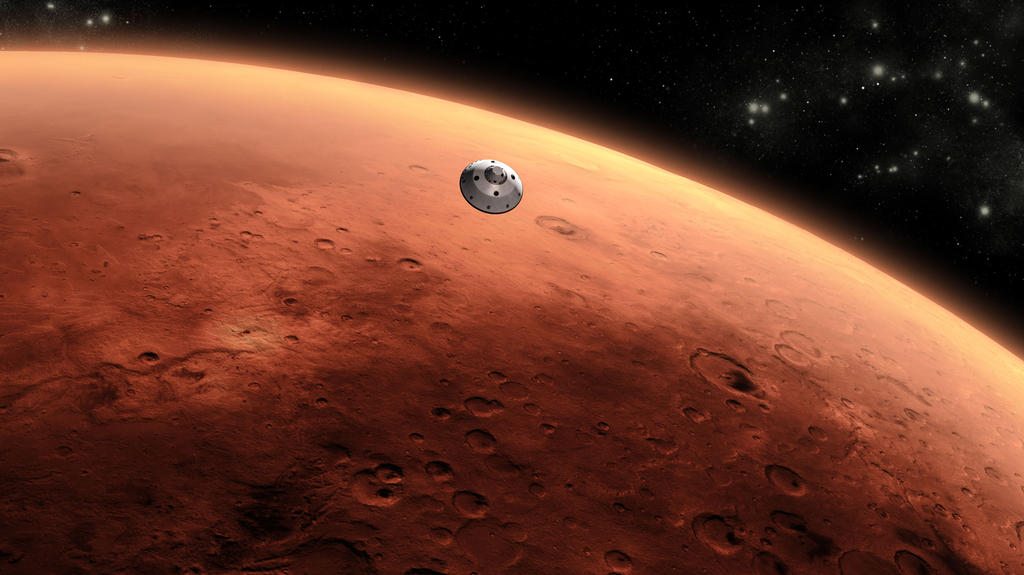
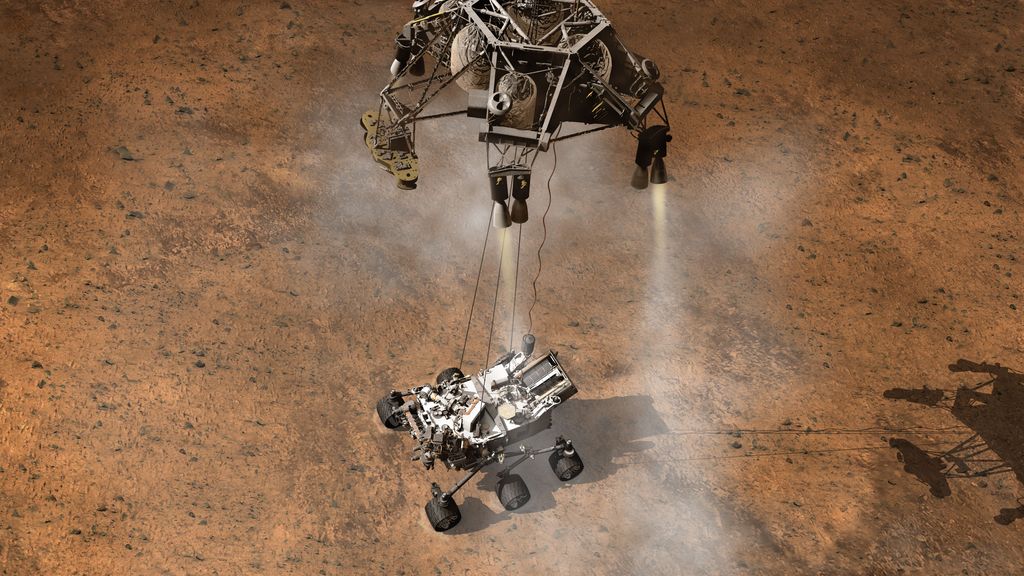
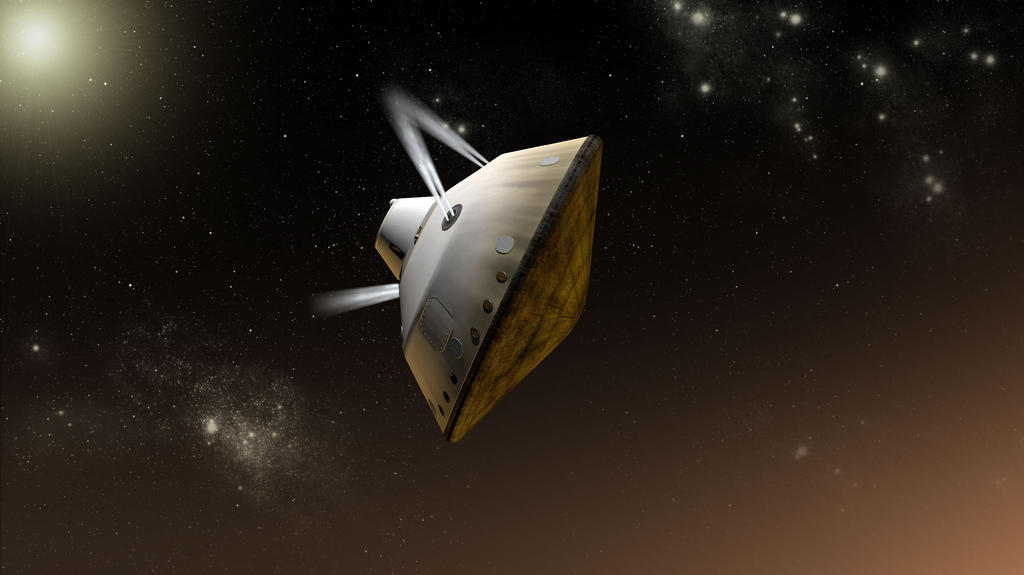 maniobra. A lo largo del cruce de la atmósfera, se espera un pico de temperatura de 2.100º C, y una deceleración máxima de hasta 15 G. Cuando la maniobra de entrada guiada finaliza, y la atmósfera es superada, comienza a prepararse para las últimas fases. Lo primero, expulsar seis nuevas masas de tungsteno de 25 kg. cada una para volver a colocar el centro de gravedad en el eje central, para después desplegar el paracaídas. Éste, de 16 metros de diámetro, se desplegará a 11 km. sobre la superficie. A su vez, la antena UHF situada en el contenedor del paracaídas comenzará a emitir datos de ingeniería hacia los orbitadores, para que éstos lo retransmitan a la Tierra. 24 segundos después del completo despliegue del paracaídas, el escudo de reentrada se expulsa, activando a la vez la cámara MARDI, cuya primera tarea es equilibrar los balances de blanco usando un pequeño objetivo situado dentro del propio escudo. En ese momento comienza a adquirir secuencias para la posterior construcción de un vídeo del descenso. Además, el radar de altitud comienza a trabajar para informar de la distancia al suelo. 85 segundos después de expulsar el escudo, Curiosity, con su “mochila cohete”, se separa de la aerovaina, y los motores acelerables (del mismo tipo que los usados por las Viking Lander) se ponen en marcha, a una altitud de 1.6 km., y poniendo en marcha una antena UHF para tomar el relevo de la de la aerovaina. Tras conseguir una velocidad de descenso estable de 0.75 m/s., continúa descendiendo, hasta que los elementos del Sky Crane se preparan. Posee de dos carretes, uno que posee un cable de datos entre la mochila cohete y el todoterreno, y otro con tres cables de unión, con capacidad de descender a Curiosity hasta siete metros del conjunto. Un pequeño elemento permite descender ambos sistemas a la vez, para equilibrar por completo este proceso. Justo antes de bajar el todoterreno, cuatro de los ocho motores de la mochila cohete serán apagados, para que con su chorro no dañe al vehículo. Entonces, a 20 metros del suelo, el Sky Crane desciende a Curiosity, provocando a su vez la extensión del sistema de suspensión y las ruedas, que actúan también como tren de aterrizaje. Cuando los sensores a bordo del todoterreno sienten completo contacto, los cables se cortan, y el sistema de descenso propulsado se aleja de Curiosity, cayendo a unos 150 metros de distancia. Ya antes, la antena UHF Electra del propio vehículo comenzó a trabajar cuando fue descendido, sustituyendo a la de la mochila propulsora. Entonces, cuando ya está en la misma superficie, emitirá la señal de que ha llegado sin novedad a la superficie.
 ineralógicos, así como estudiar la atmósfera y averiguar si había campo magnético en el planeta, y además montaba una cámara muy mejorada respecto a las de las Viking, que sobre todo servirían para descartar zonas peligrosas para las sondas futuras de superficie. Cuando la Mars Observer se perdió, se habían perdido 8 años de trabajo. Con la nueva filosofía que llegó a la NASA, se pidió que se fabricara una nueva sonda que montara, si no todos, la mayoría de experimentos de la Mars Observer. Debería estar lista en 1996 para su lanzamiento.
 su hermana mayor. De tamaño modesto, era una elegante sonda, con unas medidas de 1'2 x 1'2 x 1'8 metros en su estructura, y portaba dos paneles solares a cada lado que, una vez extendidos, le proporcionaban una envergadura de 12 metros. Equipa tres tipos de antenas: la de alta ganancia, de 1'5 metros y omnidireccional, situada al final de un mastil de dos metros, la de media ganancia, para toda la etapa de crucero, entrada en órbita y aerofrenado, y la de baja ganancia, para emergencias. Para la entrada en órbita montaba el motor principal, y para las maniobras un juego de propulsores en cada esquina de la estructura de la sonda. Cuatro grabadores de estado sólido proporcionaban una capacidad de almacenamiento de aproximadamente 0'75 Gigabytes de información de los experimentos, que son los siguientes: MOC, o cámara del orbitador marciano, es en realidad un conjunto de tres cámaras. La principal es la cámara de ángulo cercano, que es un potente objetivo de alta resolución en blanco y negro adosado a una matriz CCD que realiza imágenes con unas medidas de 1'5 x 10 km., con una resolución máxima de 1'4 metros, siendo capaz de distinguir objetos del tamaño de una mesa de comedor. Esta cámara se acomoda dentro de un cilindro de 80 centímetros de largo y 40 de ancho. En uno de los laterales exteriores del
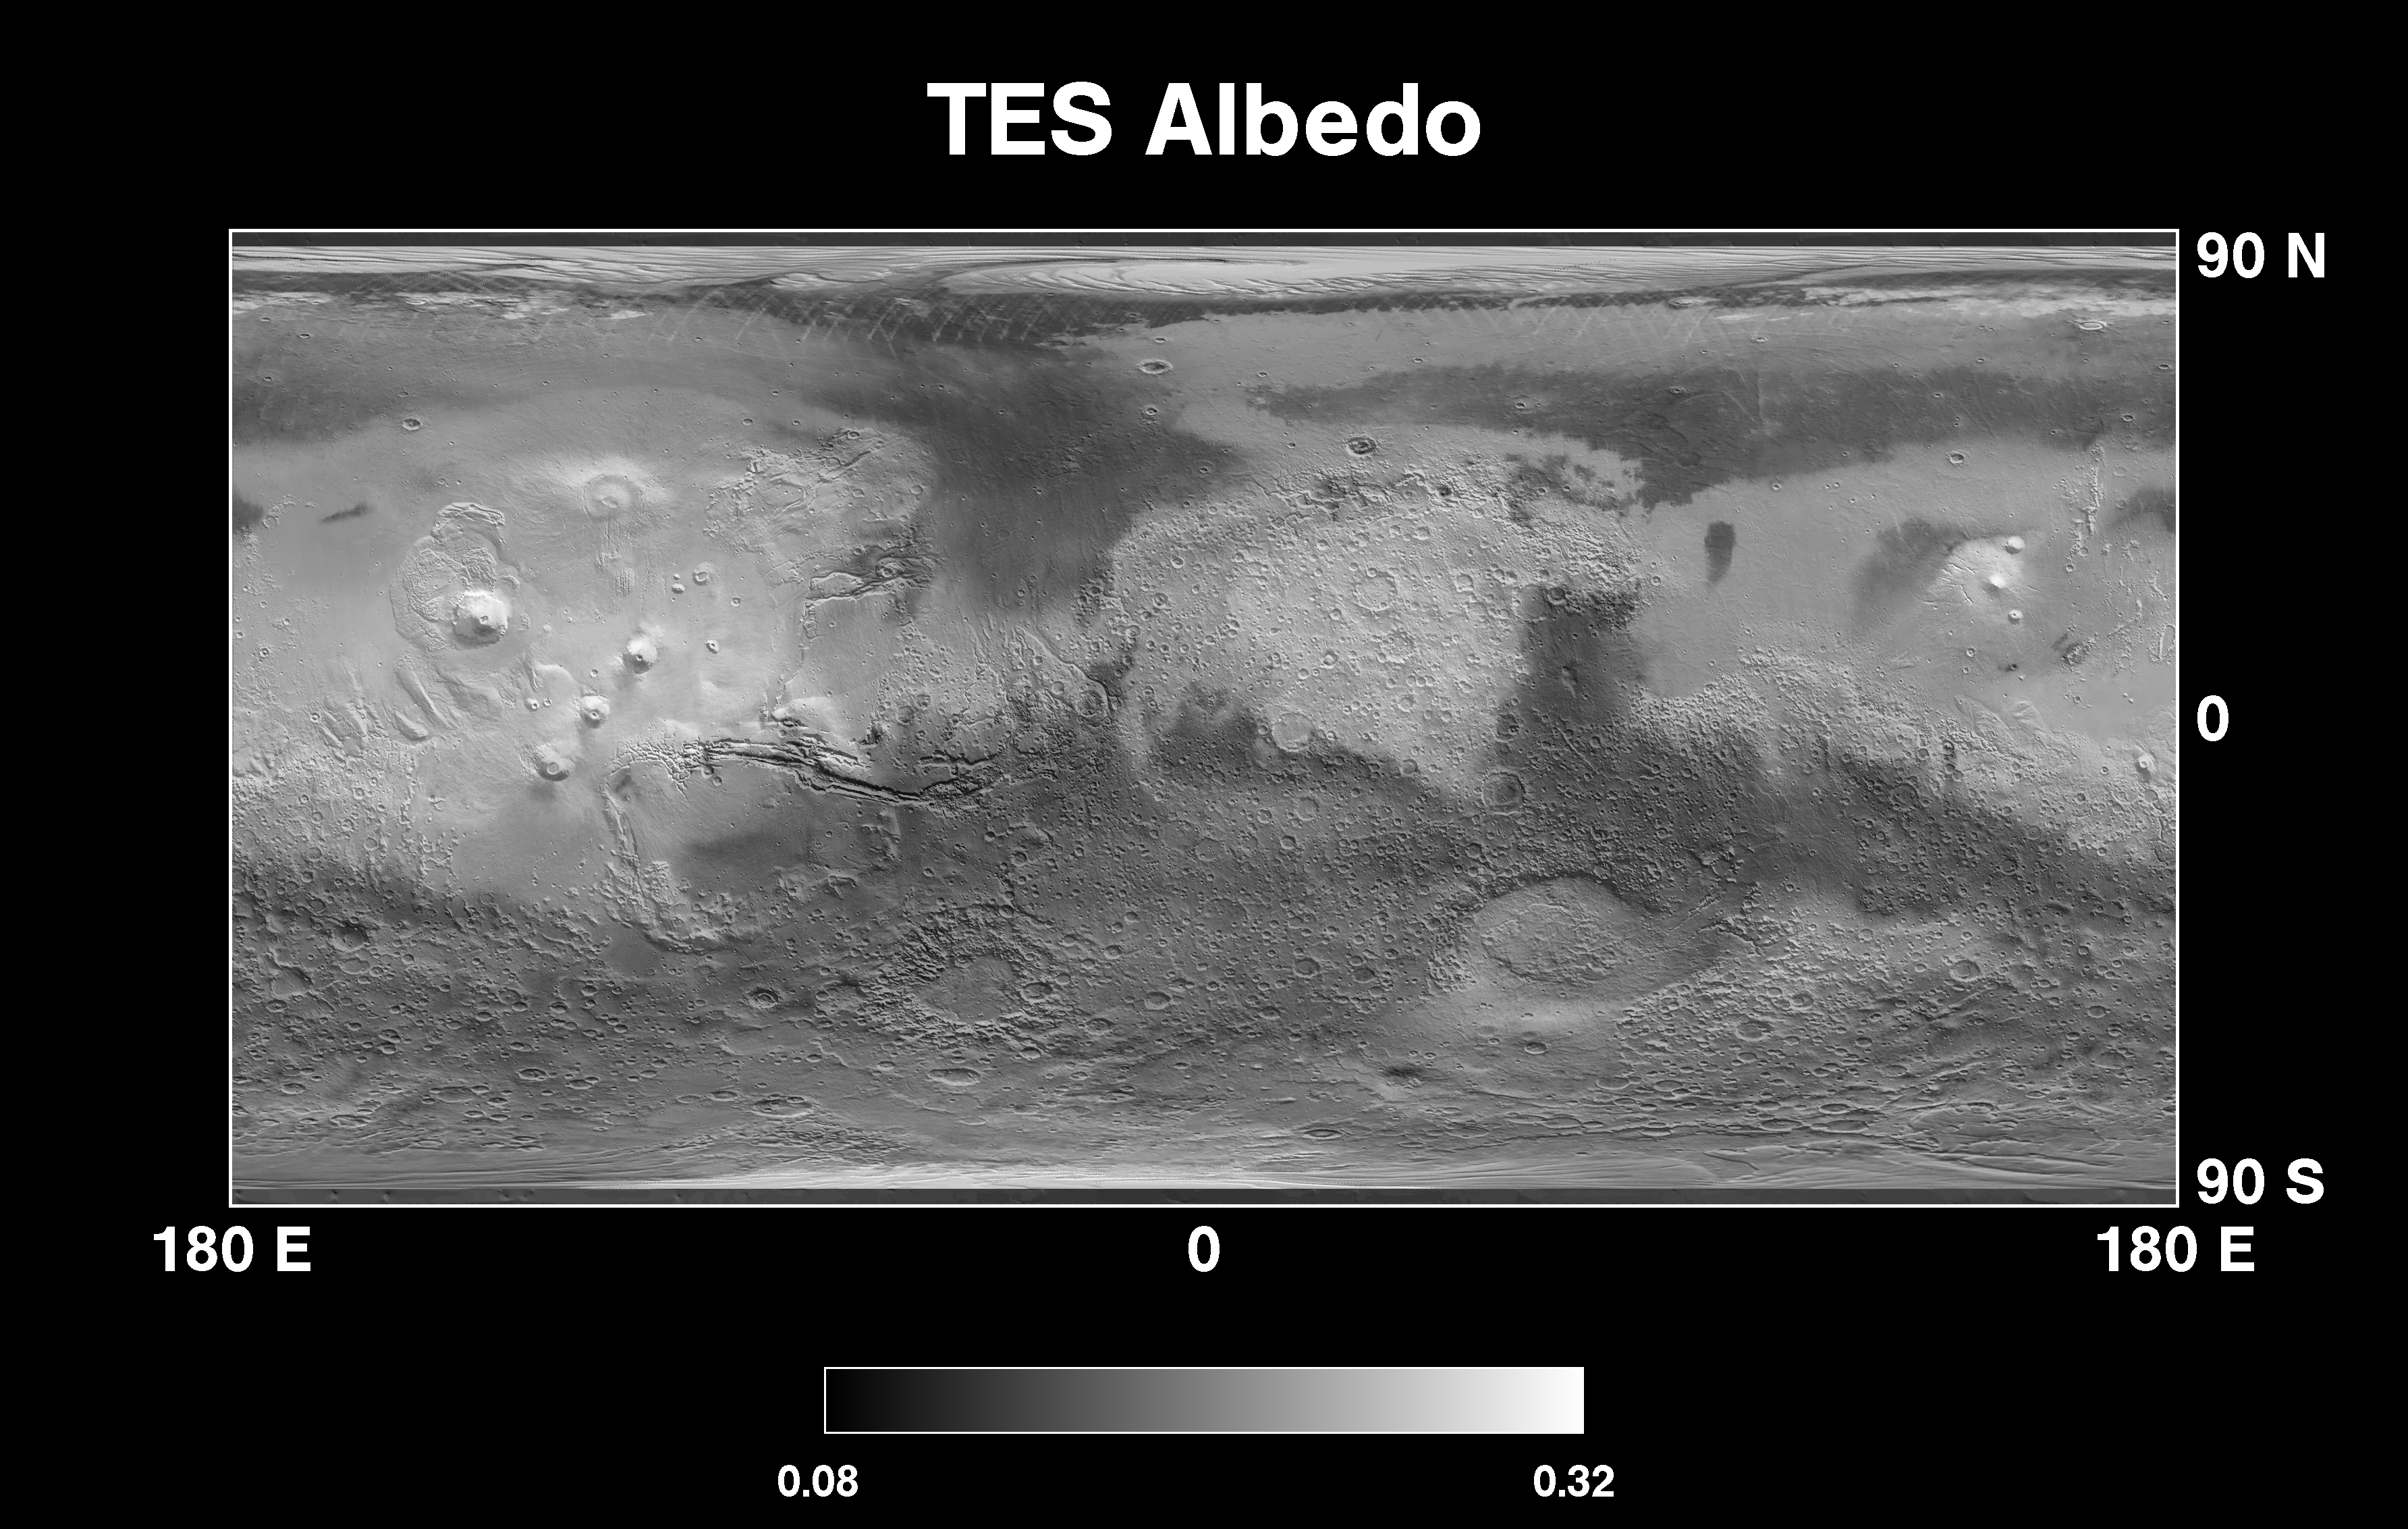
 cilindro de la cámara principal se encuentran las otras dos de campo ancho, la roja, para imágenes de contexto, con una resolución máxima de 250 metros, y la azul, para tomas globales, de una resolución máxima de 7'5 km., para monitorizar el planeta y la atmósfera diariamente. Estas dos cámaras comparten la matriz CCD y parte del objetivo. La cámara azul trabaja realizando escaneos, generando "tiras" de imágenes que cada vez que el planeta rota, todas estas "tiras" se unen para crear una imagen global y diaria con la que poder monitorizar la atmósfera. El segundo experimento es el MOLA, o altímetro láser del orbitador marciano. La tarea primaria de este aparato es la de construir un preciso mapa topográfico de la superficie con un margen de error de hasta 10 metros, a base de emitir 10 pulsos láser cada segundo, para que dependiendo de la distancia que tarde la señal en emitirse, rebotar y recibirse, calcula la altura de la zona examinada. También sería usado como radiómetro pasivo para calcular la cantidad de calor emitido por la superficie a una longitud de onda específica. El tercero es el TES, o espectrómetro de emisión termal. Este aparato está diseñado para observar grandes áreas de terreno y analizando la radiación infrarroja emitida por la superficie, es capaz de averiguar la composición de la superficie, distinguiendo los diversos minerales q
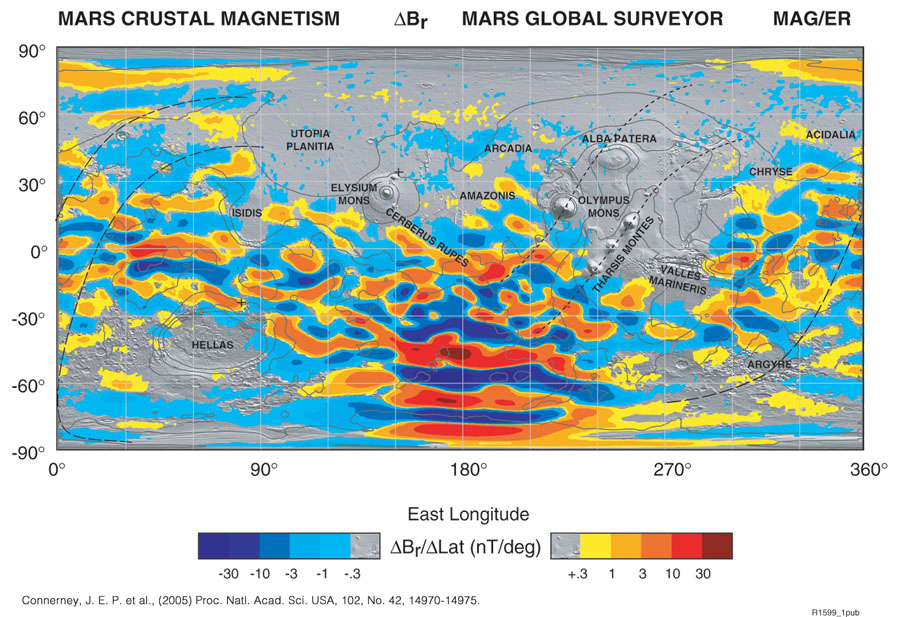
 ue la forman, para así crear un mapa mineralógico global y básico, a la espera de instrumentos más precisos. El cuarto es el MAG/ER, es decir, Magnetómetro/Radiómetro Espectral, encargado de buscar y medir cualquier campo magnético en Marte, así como estudiar la superficie para encontrar remanentes del antiguo campo magnético en el Marte primordial. Los magnetómetros se sitúan en el final de las placas solares, el Radiómetro espectral en la plataforma de instrumentos. Y por último, el sistema de radio ciencia, que mediante el sistema de telecomunicaciones y un oscilador ultraestable instalado en la sonda, construirá un mapa de gravedad del planeta, a base de calcular la desviación Doppler en la señal de comunicación de la sonda. Además, también equipa el Mars Relay System, que es un sistema de recepción UHF para comunicaciones con futuras sondas de superficie, para que a través de ella los vehículos que se envíen al suelo de Marte comuniquen con su centro de control rápidamente. Una vez a plena carga, la Mars Global Surveyor daba un peso en báscula de 1.035 kg.
 meno vaya reduciendo el apogeo de su órbita. El fenómeno es lento, gradual, pero notablemente económico. Además, para ayudar a la tarea, fueron instalados en el final de los paneles solares unos alerones aerodinámicos, para así maximizar el efecto del rozamiento. Esto solo era una de las partes de una compleja serie de maniobras y el uso de una configuración especial en la situación de los paneles solares. Por eso, con respecto a su antecesora, que pesaba 2.500 kg. a tope de carga, la MGS solo llevaba el combustible suficiente para la entrada en órbita y las correcciones una vez allí.
 Situada en la punta de un Delta 2-7925, la MGS fue elevada rumbo a Marte el 7 de diciembre de 1996, eso es, casi un mes antes que su compañera de superficie, la Mars Pathfinder, que llegaría dos meses antes que ella. Una vez colocada en la ruta de transferencia hacia el planeta rojo, al desplegarse, uno de los paneles solares, el izquierdo, había quedado parcialmente desplegado. Había una diferencia entre ambos de 19 grados, a causa de la rotura parcial de la bisagra que la une al cuerpo de la sonda. Fue provocado por el desprendimiento de una pequeña pieza de apenas 5 centímetros montada en el sistema de despliegue de los mismos, quedando atrapado en la bisagra y dañándola. En una misión normal este problema no pasaría de mera anécdota, pero para la Mars Global Surveyor los paneles solares y su correcta alineación eran imprescindibles y vitales para realizar el aerofrenado. Eran precisamente los paneles solares los que soportarían mayor estrés durante las zambullidas atmosféricas, por lo que durante el tiempo de viaje a Marte se intentaron maniobras para poder colocar en su sitio el panel dañado. No resultó, por lo que el resto del viaje estuvieron cruzando los dedos para que no pasara nada.
 Tras 309 días de crucero interplanetario, el 11 de septiembre de 1997 realizó exitosamente la tarea de entrada en órbita, siendo la primera americana que lo hacía desde la Voyager 2 en agosto de 1976. Adoptó una órbita de 262 x 54.026 km., y cinco días después comenzó la tarea del aerofrenado. A la vez que realizaba los primeros pasos, comenzó a tomar datos científicos e imágenes, confirmando la calidad de las observaciones esperadas. Tras casi un mes de aerofrenado normal un cambio en las condiciones atmosféricas (un aumento de la presión en la atmósfera) provocó un mayor rozamiento, provocando vibraciones peligrosas en el panel dañado. El miedo empezó a cundir en el equipo de la misión, porque si el panel se había roto, era el final de la MGS. El panel se mantenía en su sitio, solo que la bisagra había quedado en mal estado a causa del rozamiento. En principio se elevó la altitud de los pasos por la atmósfera (de 110 a 170 km. de altitud), que redujo la presión sobre el panel dañado, y empezaron a buscar estrategias para salvar la misión. Parte del equipo pensó conservadoramente a causa de que los datos ya eran lo suficientemente espectaculares como para seguir arriesgando una sonda dañada, por lo que sugirieron dejarla en la órbita en la que se encontraba. La otra parte quería arriesgarse, y seguir con el aerofrenado. Sin embargo, la ventana para conseguir la órbita científica deseada había pasado. Durante todo el mes de octubre
 se estudió la capacidad de la sonda para soportar el aerofrenado, y se pudo comprobar que si se practicaba la entrada en la atmósfera a 120 km. de altitud, con el tiempo, en un año, conseguiría una órbita muy similar a la inicialmente prevista. Para ello, el panel dañado debía ofrecer el lado contrario, el que equipaba las células solares, para así proteger la bisagra dañada. Una prueba con un panel de repuesto confirmó que las células solares sobrevivirían a este proceso, y obtuvo la luz verde para comenzar las nuevas maniobras.
 el MOC al Valles Marineris fue capaz de captar en sus pendientes gran cantidad de estratos, evidenciando que la formación de la superficie marciana era similar que la de la Tierra. Otras imágenes proporcionaron visión directa del suelo de un canal marciano, el Nirgal Vallis, contemplando las dunas formadas en su fondo. Y desde luego, observó el Olympus Mons, obteniendo la mejor imagen jamás realizada al monte más alto del sistema solar.
 manera polar a una altura media de 375 km. sobre el planeta, completaba un giro cada 117 minutos, y Marte rotaba en cada órbita de la sonda unos 28º
 hacia el oeste. Gracias a esto, la cámara azul del MOC podía realizar imágenes globales para el estudio de la climatología. Su labor principal abarcó todo un año marciano, es decir, 687 días terrestres.
 Cuando se supo que a principios del 2004 dos todoterrenos gemelos, los MER, alcanzarían la superficie marciana, la MGS fue reconfigurada para hallar los mejores lugares. Para el MER-1, o MER-B, se escogió un lugar en Terra Meridiani, mientras que el MER-2, o MER-A, iría a un lugar en las antípodas de Terra Meridiani, hallándolo en el cráter Gusev. Con su escepcional resolución pudo descartar áreas peligrosas para los dos vehículos, mientras que redondeaba su órbita para funcionar como relé de comunicaciones para ellos. Mientras, siguió observando los terrenos del planeta, hallando nuevos cráteres, dunas en movimiento, etc.
 olución pudo captar las áreas de aterrizaje de los dos, junto con las huellas producidas por su desplazamiento. En la Tierra, además, se empezaba a planear una reducción de sus actividades. Una nueva sonda, mucho más potente, con objetivos científicos muy similares a ella, estaba casi terminada, y sería la que tomaría el relevo
 cuando alcanzara el planeta. Durante todo este tiempo, sin embargo, la MGS siguió monitorizando diariamente el planeta, contempló la formación, apogeo y fin de una gran tormenta de polvo en el 2001, y otra menor en el 2003.
 estratos por todas partes, corrimientos en los bordes de cráteres que evidenciaban agua bajo la superficie, cráteres nuevos, mostró que otros más antiguos se habían desenterrados, mostró la evolución estacional del casquete polar sur, con cientos de agujeros y depresiones, observó cómo los remolinos de polvo levantaban el talco marciano. En total, de las más de 200.000 imágenes tomadas desde el MOC, aproximadamente el cuarenta por ciento fueron tomadas por la más potente. El MOLA también nos devolvió datos interesantes, sobre todo confirmando que el hemisferio norte era la zona más
 plana de todo el sistema solar, como los fondos oceánicos en la Tierra. La Viking Lander 2 mostró que estaba en una llanura casi absoluta. Nadie prestó atención a ese detalle hasta que los datos del altímetro láser lo confirmaron. Otros datos de interés del altímetro en la zona de la dicotomía mostraron la caída en el perfil desde las tierras altas y las planicies del norte. Comparado con los perfiles topográficos de las costas terrestres, se mostraron enormemente similares, aunque según otros datos no había señal visual de ello. El TES hizo cálculos sobre la abundancia de ciertos minerales, determinando que por allá la roca básica es volcánica, y detallando que las rocas que se forman en ambientes húmedos eran más bien pocas. Eso sí, eran datos básicos, y es probable que la cantidad de polvo en superficie nos esté ocultando la verdadera composición superficial de Marte. Y el magnetómetro pudo hallar, desde el principio, que en el planeta hay magnetismo, pero que más parecen los restos de un campo magnético global que otra cosa, hallando regiones magnetizadas por la zona del hemisferio sur planetario.

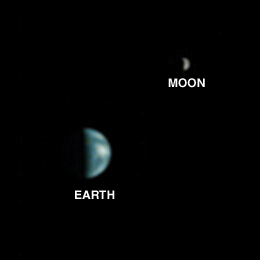
 Tierra-Luna, Júpiter y sus satélites, los satélites marcianos, desde diversas distancias, y lo más sorprendente, sus acompañantes orbitales. En el 2005, cuando estaba acompañada por la Mars Odyssey y la europea Mars Express (llegada a finales del 2003) giró y pudo ver primero a la europea, y posteriormente a la Odyssey, siendo más clara la de la segunda que la de la primera. Pero aún así, son las primeras imágenes de las sondas en su destino, realizadas desde otra sonda. Realmente espléndido.
 ara estudiar las condiciones, geografía, composición y estudio interno del asteroide. El cuerpo central de NEAR es un prisma octogonal, de 1'7 metros de lado. Cuatro paneles solares iban colocados en uno de los finales de la sonda, adosados a la plataforma soporte de la antena principal. En el otro extremo se sitúan la mayoría de experimentos. El motor principal está situado en uno de los lados del prisma, y por la estructura hay 11 propulsores para el control de la sonda. Estabilizada sobre los tres ejes, mantiene la posición con respecto al Sol mediante varios sensores digitales. Fue equipada con dos ordenadores redundantes, así como los sistemas de grabación de datos. La capacidad total de almacenamiento de uno de los grabadores era de 1'1 Gigabytes, mientras que el segundo poseía una capacidad de 0'67 Gigabytes. En total, montaba 5 experimentos, junto con el habitual sistema de radio ciencia. El sistema principal de visión es el MSI, o cámara multi espectral. Está compuesto por una lente refractiva f/3.4 y un filtro de 8 posiciones enganchado a una matriz CCD. Además de cámara para observar Eros, sería usada como cámara de navegación durante e
 l camino hacia el asteroide. Una vez orbitando el objeto, su resolución máxima alcanza los 10 metros. Los filtros fueron diseñados para discriminar las rocas ricas en hierro. También fue montado el NIS, o espectrógrafo de infrarrojo cercano, diseñado para estudiar la composición mineral del asteroide y así cartografiar su distribución, mediante imágenes espectrales. El siguiente es el NLR, o telémetro láser de NEAR. Esta fue la segunda vez que una herramienta láser era montada en una sonda espacial y el NLR fue diseñado para calcular la distancia entre la sonda y el asteroide, y además hacerlo servir de altímetro láser, como el que se perdió con la Mars Observer. Un pulso emitido cada 12 nanosegundos calculaba la altura precisa de la sonda sobre Eros, y así construir un mapa topográfico del asteroide. Para el estudio elemental de la composición superficial de Eros fue montado el XGRS, o espectrómetro de rayos Gamma y X. Realmente son dos experimentos en uno, y cada sección es capaz de captar tipos específicos de elementos de la tabla periódica, dependiendo de si son los rayos X solares los que excitan esos elementos, o la emisión de los rayos Gamma los que mueven los específicos elementos que sería capaz de captar. Fue montado también un magnetómetro de nucleo saturado en tres ejes, y posicionado en el receptor de la antena principal. Con ocho niveles de sensibilidad seleccionables, estudiaría si Eros posee campo magnético y las posibles interacciones con el entorno interplanetario. Y por último el sistema de Radio Ciencia, para estudiar las propiedades del asteroide y cartografiar el campo gravitatorio, para así caracterizar el interior de Eros. La masa máxima en en momento del lanzamiento era de aproximadamente 800 kg.
 para un viaje que duraría unos 3 años, durante el cual realizaría un sobrevuelo a la Tierra para coger velocidad y así llegar lo más pronto posible. El plan, para así reducir la factura total del viaje, era que la sonda estuviera en hibernación, es decir, con los mínimos sistemas activados para así no desgastar excesivamente el equipo. Durante los encuentros que tendría por el camino,
 sus sistemas principales se activaban días antes para que en el momento preciso actual normalmente. En el trayecto previsto, además de sobrevolar la Tierra, pasaría cerca de otro asteroide, el 253 Mathilde, para así probar sus capacidades, y para días después realizar una de las maniobras previstas durante el trayecto. Poco tiempo después tras su lanzamiento se recibió la triste noticia de que Eugene Shoemaker, el célebre cazacometas y co-descubridor del Shoemaker-Levy 9, había fallecido en un accidente de tráfico. Entonces, el jefe del proyecto NEAR solicitó, y consiguió, que la sonda se renombrara como NEAR-Shoemaker.

 días siguientes fue reduciendo su altura hasta los 35 km, para luego elevarla hasta los 100. En ese momento comenzó su misión científica.
 NEAR y la no menos elevada rotacional de Eros hacían la maniobra compleja. Finalmente se autorizó, y el descenso se completó con éxito rotundo el 12 de febrero del 2001. Las imágenes del descenso fueron magistrales, con ya resoluciones de milímetro
 s, hasta que tomó contacto con la superficie de Eros a una velocidad aproximada de 1'5 metros por segundo. Al poco tiempo, la señal de radio, perdida en el momento del aterrizaje, volvió, y se comprobó que se habia posado suavemente, sin daños, y podía actuar desde allí sin ningún problema. Aunque se había afirmado que con su aterrizaje la misión se acabaría, que sobreviviera a la maniobra dio la oportunidad de estudiar con el XGRS, reprogramado para actuar desde allí, la composición superficial, mejorando la resolución decenas de veces respecto a los datos desde la órbita. Finalmente, el 28 de febrero del 2001 se ordenó el apagado del transmisor, para finalizar así su misión. Sin embargo, en diciembre del 2002 se intentó reconectar con NEAR, aunque los esfuerzos fueron en vano. Así, su tarea fue finalizada oficialmente.
 km. de diámetro. En total, fueron nombrados 37 cráteres de impacto, basados en nombres de amantes de las novelas del género.