miércoles, 31 de marzo de 2021
Ventana al espacio (CXLIV)
miércoles, 10 de marzo de 2021
Volare, volare...
Si los hermanos Wright levantaran la cabeza, sin duda estarían muy orgullosos. Sí, porque, si todo va bien, en unos días podríamos estar ante un nuevo día histórico: el primer vuelo propulsado realizado en otro planeta. Seguro que ya sabéis de lo que hablamos.
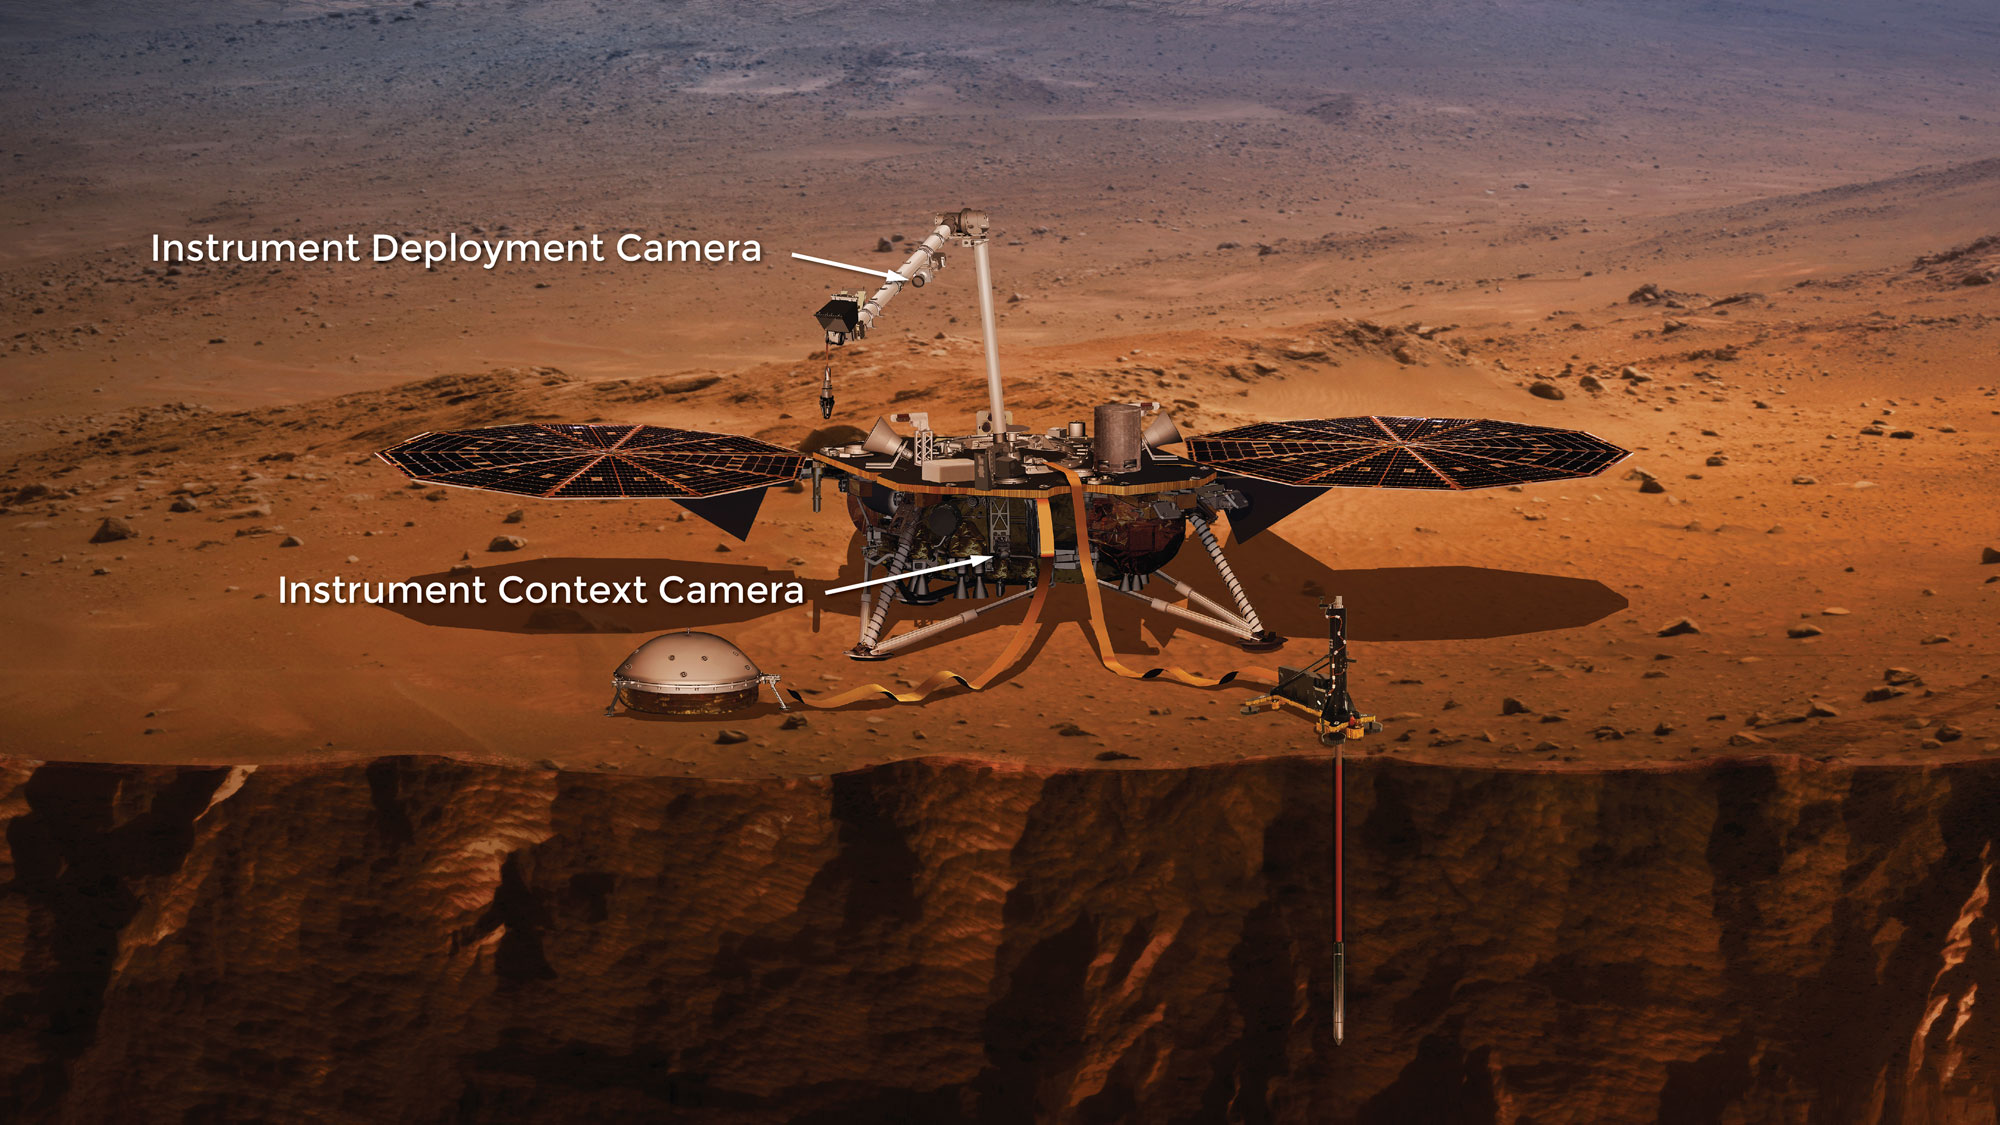
Por supuesto, el rover Perseverance llegó a Marte sin problemas, y no desembarcó en el cráter Jezero él solo. Consigo transporta un diminuto vehículo de demostración tecnológica, cuyo objetivo es simple aunque hercúleo: volar por los cielos del planeta rojo. Esta pequeña misión recuerda a las dos microsondas que volaron a Marte acompañando a InSight, y su objetivo es puramente tecnológico. Más allá de ahí, ya se verá.
La tecnología de los Cubesats se sigue propagando a cada vez mayor velocidad. Ideados, al principio, como un medio barato y simple para educación y pruebas tecnológicas en órbita terrestre, con el tiempo sus capacidades y alcance aumentan. De sus tareas originales ya se está pasando a misiones puramente científicas, siempre en el entorno terrestre, protegidos por la magnetosfera de nuestro planeta. Ir más allá es un reto, un reto que MarCO completó con éxito, no solo sobreviviendo al viaje, también retransmitiendo en “tiempo real” (si nos olvidamos en el retardo
en las comunicaciones) el descenso de InSight hacia Elysium Planitia. Así, durante la preparación del proyecto Mars 2020, se pensó en otro tipo de experimentos tecnológicos. Lo cierto es que la idea de volar por los tenues cielos de dióxido de carbono marciano es una idea no tan nueva, pero los Cubesats ofrecían la posibilidad de construir un vehículo de prueba diminuto, usando por lo general elementos baratos, para así dedicar el presupuesto para lo importante. El proyecto avanzó, y llegó al gran rover sin ningún problema. Y ahora está allí, esperando su momento.
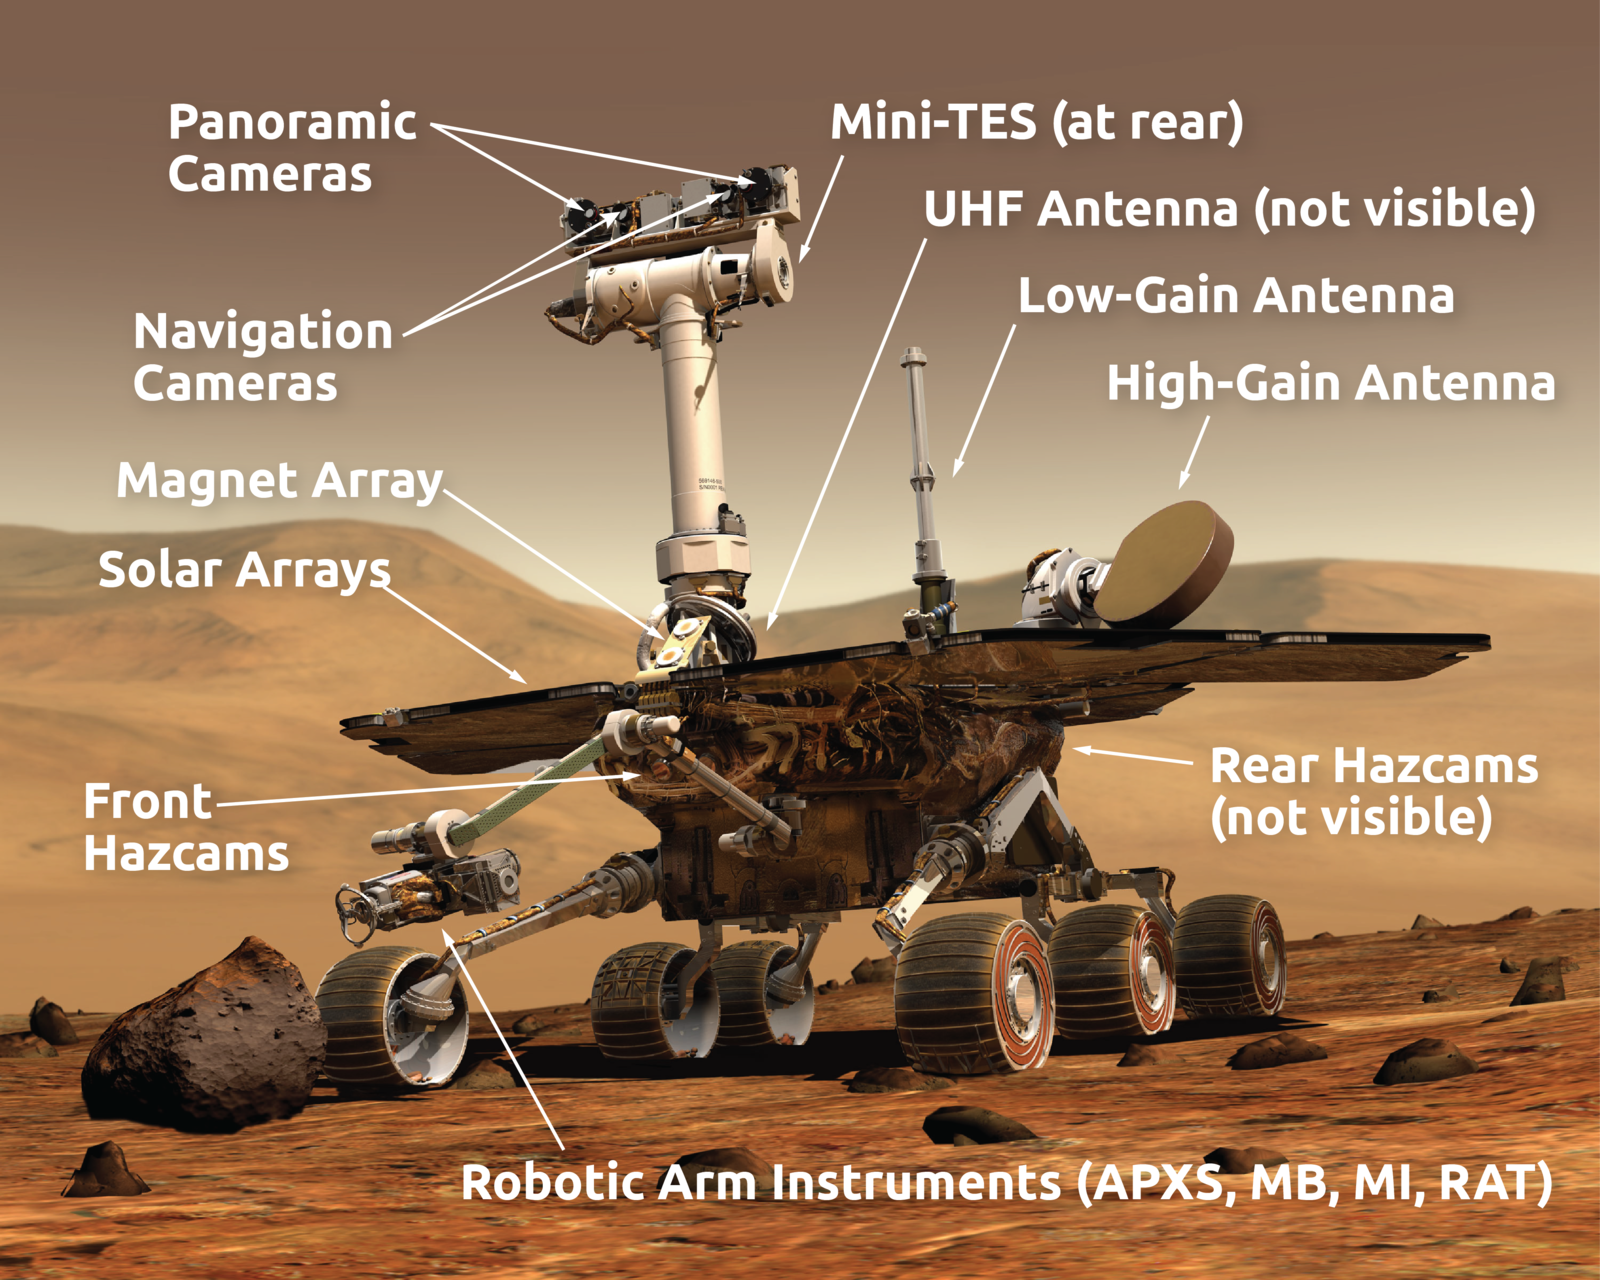
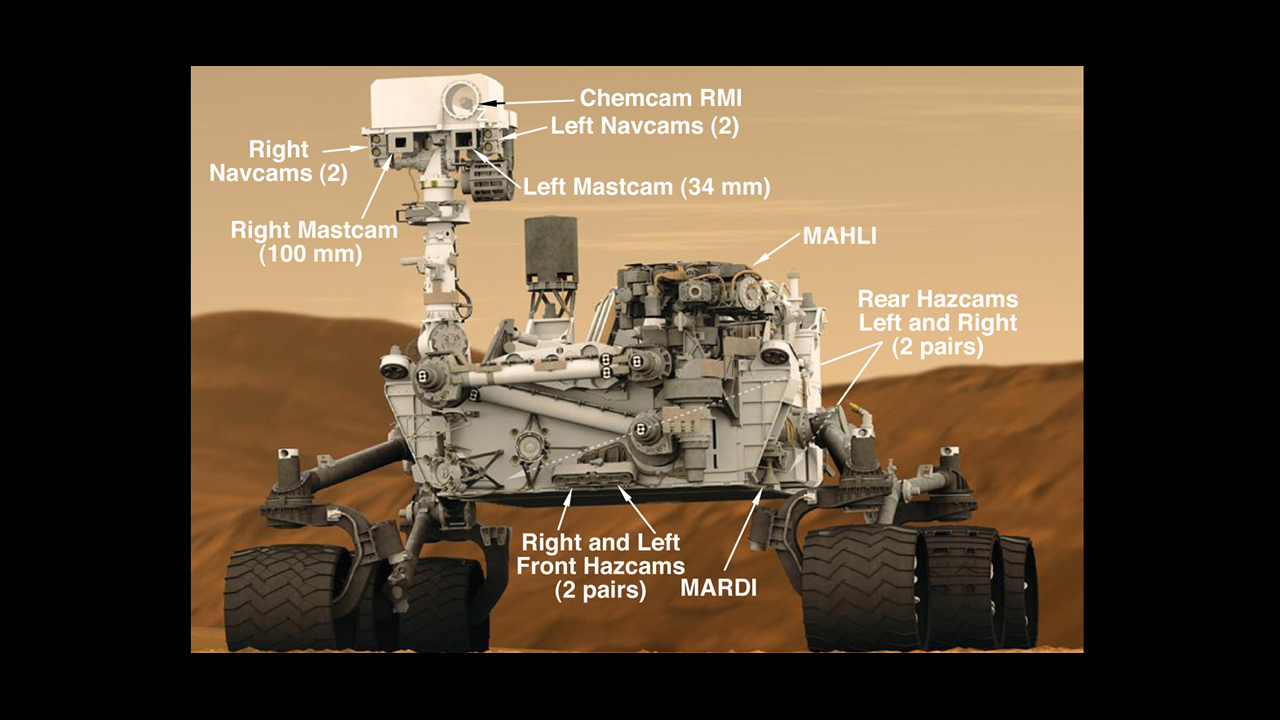
El vehículo volador es un helicóptero, configuración elegida principalmente por sencillez. Conocido inicialmente como Mars Helicopter, y más recientemente como Ingenuity, su propósito es el de remontar el vuelo. Pero, ¿qué busca la NASA? La idea es simple. Los anteriores rovers marcianos, es decir, Sojourner, Spirit y Opportunity y Curiosity, confiaban en sus cámaras para localizar lugares a los que ir e investigar. En el caso del abuelo de todos los rover, en realidad confiaba en esto en la cámara de Mars Pathfinder, y los demás empleaban y emplean sus cámaras de navegación para observar sus alrededores, y detectar formaciones de interés. El problema es que esta actividad quita tiempo de investigación, que podrían dedicarse a las tareas científicas en vez de estar enfrascados en compilar un retrato del paisaje y sus accidentes. Por eso, ¿y si se pasa esta tarea de reconocimiento a otro vehículo, y aéreo? Esa es la idea tras ingenuity.
Este pequeño helicóptero es diminuto. Para que os hagáis una idea, la caja que alberga casi todo lo principal para funcionar, su “fuselaje”, mide 13.6 x 19.5 x 16.3 cm., y gran parte de su tecnología deriva de la que se usa para fabricar los teléfonos móviles actuales. Uno de los elementos clave de la misión será su batería de ión-litio de seis células, que permitirá al vehículo vuelos de hasta 90 segundos. Una vez en el suelo, se asentará sobre cuatro delgadas patas de compuestos de carbono, cada una de 0.38 metros de largo, que dejan una altura libre al suelo de 13 cm. Sobre el fuselaje se levantan los dos rotores de fibra de carbono y 1.2 metros de largo, uno sobre otro, y sobre ellos, el panel solar rectangular y la antena de comunicaciones. En total, el
paquete apenas se levantará del suelo 0.49 metros. Careciendo de instrumentación científica, sí porta dos cámaras: una para observaciones en la vertical, hacia el suelo, siendo un sistema de blanco y negro de 0.5 megapixels, y una segunda para observación del horizonte, que adquirirá imágenes a color con un sensor de 13 megapixels. Su peso en tierra era de 1.8 kg., pero en Marte desciende a 0.68 kg., por su menor gravedad.
Si bien volar en la Tierra es “fácil”, en Marte se ve como algo muy complicado. El principal problema es que la atmósfera marciana es apenas un 1% de la terrestre, y formada en general por dióxido de carbono. Así, el principal problema es generar la sustentación necesaria para que un vehículo alce el vuelo. Y debemos recordar que, a medida que se sube en la atmósfera, ésta se va haciendo más delgada, complicando aún más la tarea. Ingenuity tendrá que demostrar que se puede, al menos hasta una altitud razonable, así como maniobrar en todas direcciones, y finalmente, aterrizar sin problemas. Y todo, TODO, de forma autónoma.
Ahora mismo Perseverance está en fase de puesta a punto, lo que implica verificar todos sus sistemas. Al menos sabemos que Ingenuity ya ha pasado su primer chequeo de salud, con éxito, y ha cargado parcialmente sus baterías. Un rover tan complejo como Perseverance necesita tiempo para saber que todas sus prestaciones están operativas, por lo que el rover no se moverá en serio hasta que todo esté comprobado. Lo siguiente, en vez de comenzar su tarea científica, será dedicarse a Ingenuity.
Cuando el rover se ponga en marcha, la tarea principal será buscar un terreno apto para las pruebas de vuelo. Usando sus cámaras situadas en lo alto del mástil, estudiará el terreno para encontrar un parche de 10 x 10 metros, con la menor cantidad de rocas posibles, y las que estén, que sean menores de 5 cm. de altura, y que tenga una inclinación no superior a 4º. Esta zona será denominada el Aeródromo. Aproximadamente en el centro del aeródromo estará la zona desde la que Ingenuity despegará, y sobre la que aterrizará. Su extensión será de 3 x 3 metros, y los requisitos sobre inclinación del terreno y rocas será la misma que para el aeródromo. Esta zona recibirá el nombre de Helipuerto. Vistas las imágenes que tenemos, desde la órbita y desde el propio Perseverance, tal vez la búsqueda sea corta, aunque bien podríamos equivocarnos. Pero en fin…
![]() |
| Primer panorama de Perseverance |
Para proteger al pequeño helicóptero durante las fases de vuelo, especialmente el descenso y aterrizaje, se instaló una cubierta negra llamada Escudo de Restos, que no se separará hasta que esté el rover próximo al Aeródromo, a 15 metros o más del Helipuerto. Cuanto más, mejor. Con el escudo fuera, Perseverance se moverá hasta quedar en el centro del Helipuerto. Ingenuity está fijado a la panza del rover con el sistema de
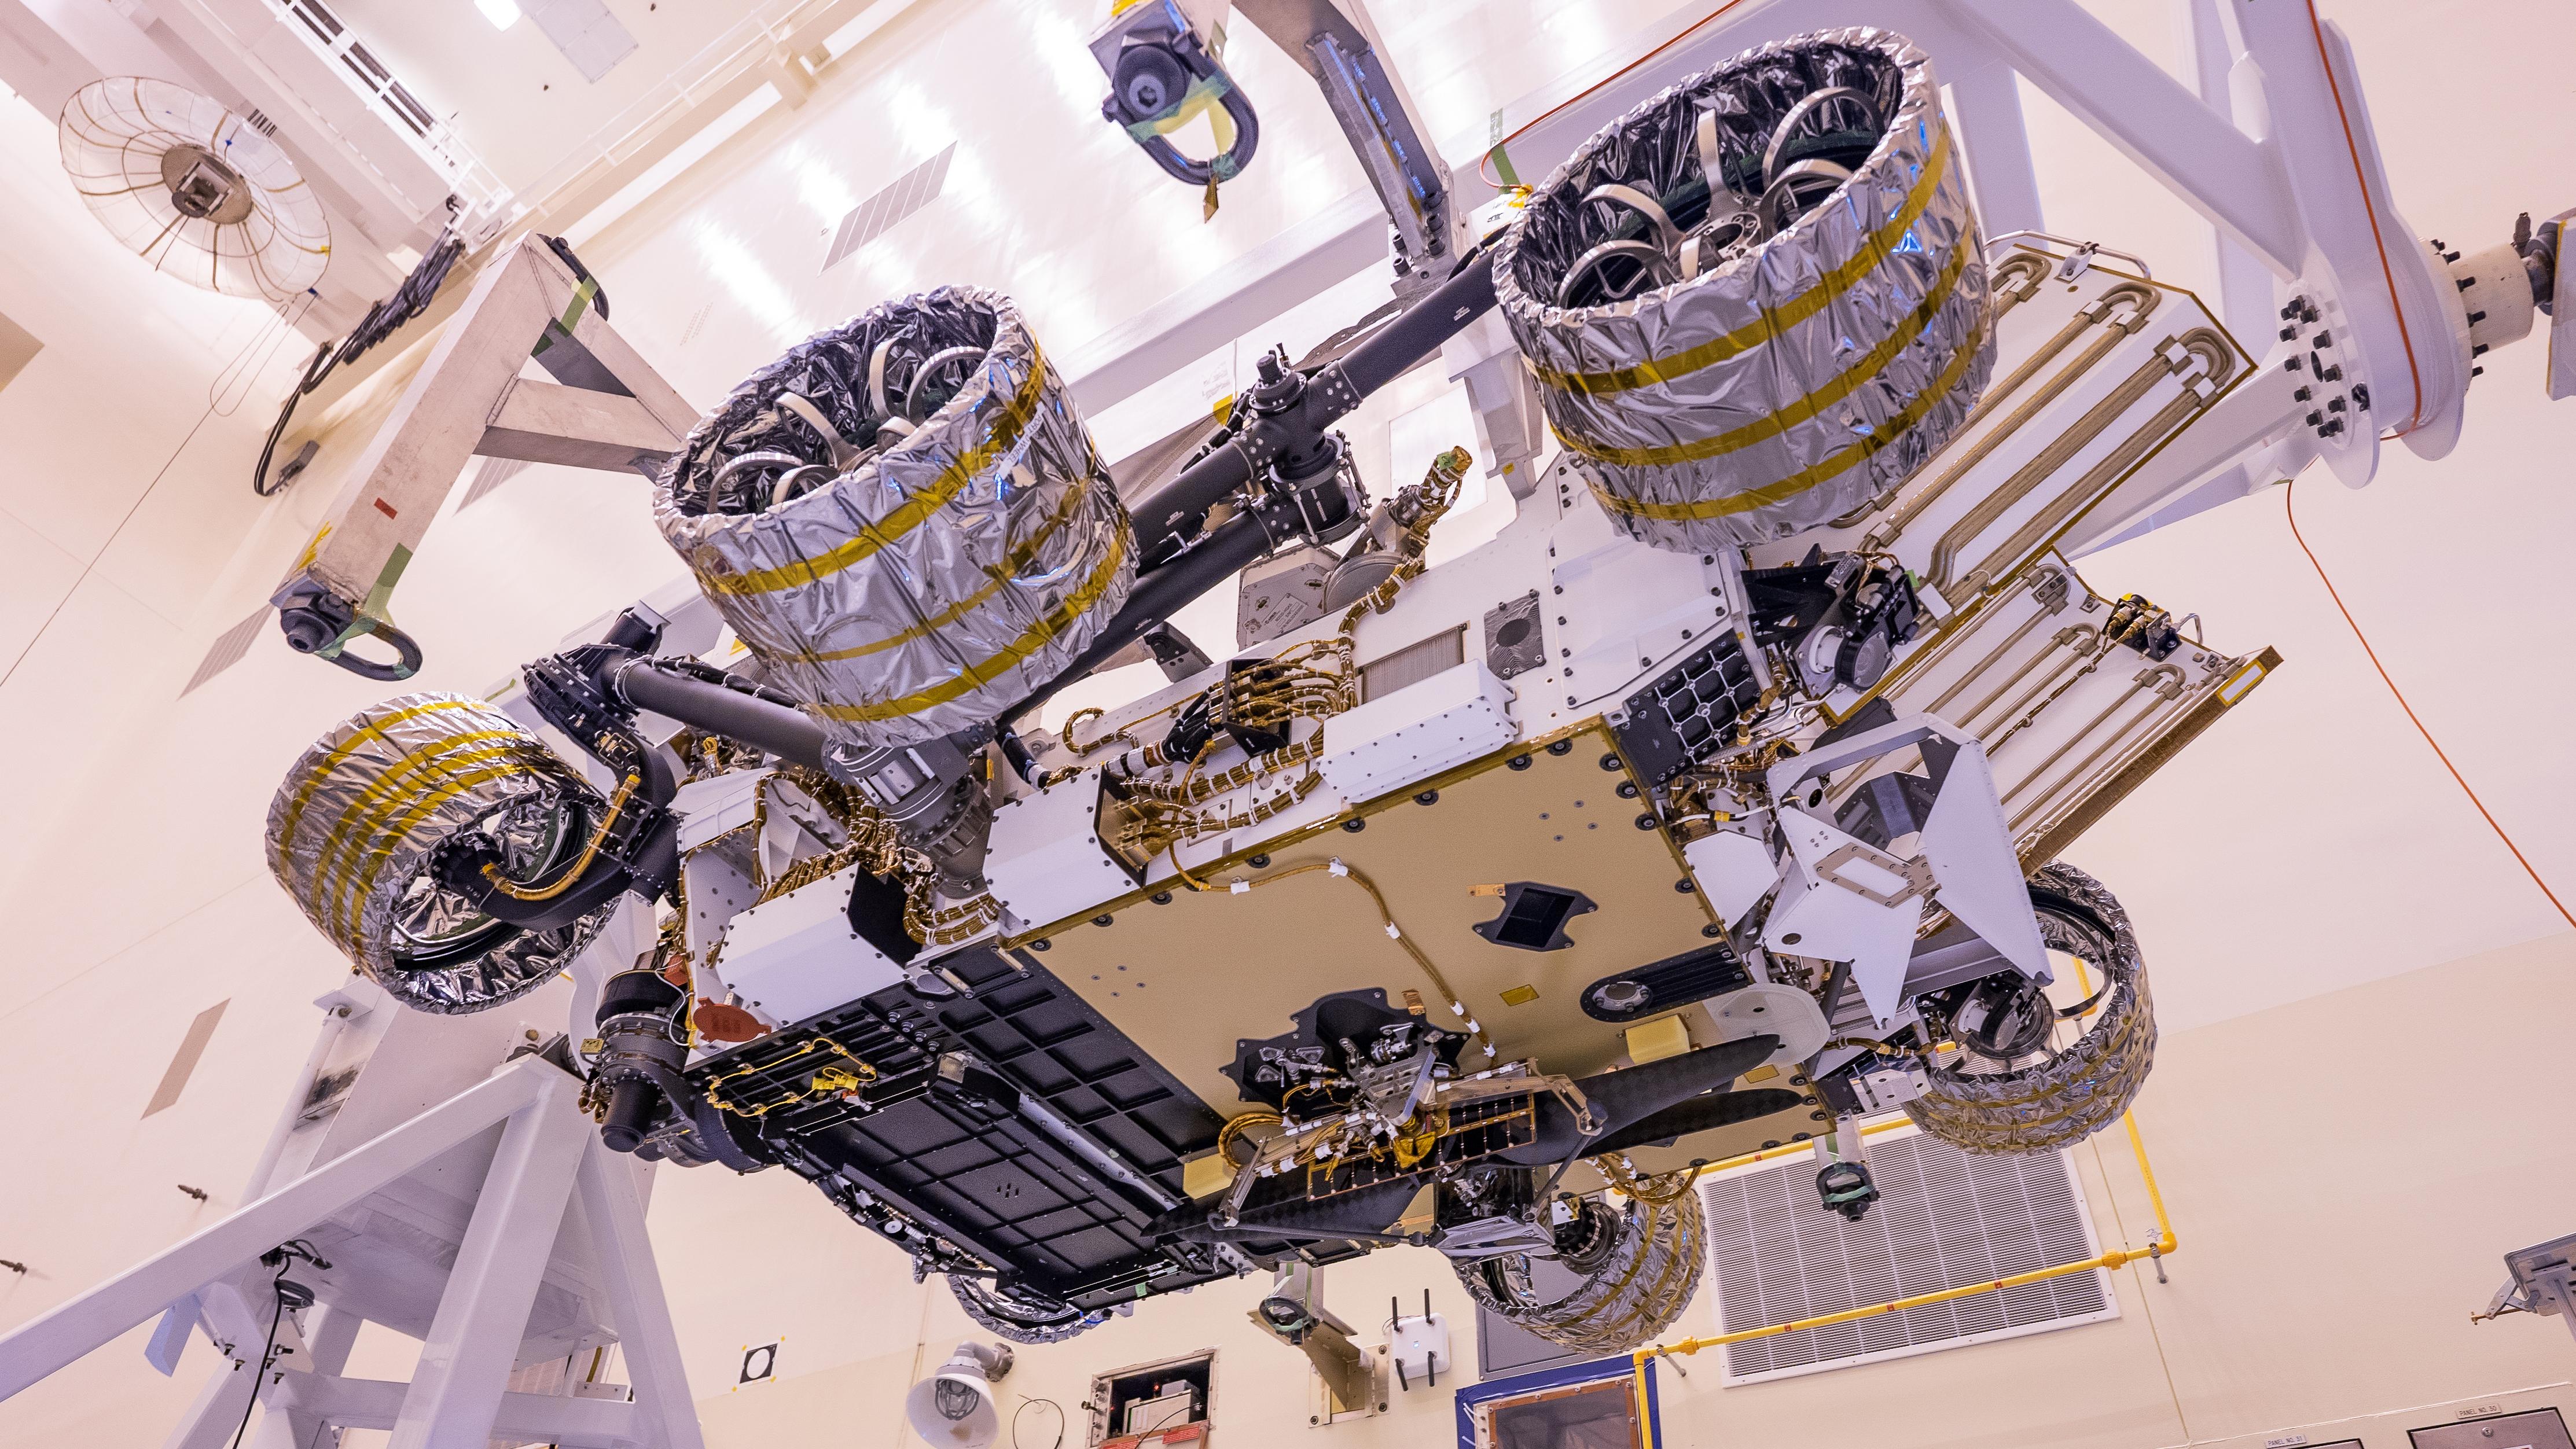
entrega, que conecta ambos vehículos tanto mecánica como eléctricamente, así como la transferencia de datos entre ambos. El despliegue llevará 10 soles marcianos, y todos los pasos serán registrados por la cámara microscópica WATSON, parte del sistema SHERLOC. El último paso, antes de la separación definitiva, será cargar las baterías al máximo, ya que antes sólo se las mantenía al 35% de su capacidad para evitar desgaste innecesario. Hecho esto, ingenuity quedará liberado, cayendo 15 cm. desde su última fijación al rover hasta el suelo oxidado de Marte. Después, Perseverance se retirará marcha atrás, dejando expuesto totalmente el helicóptero a la luz solar, y se marchará a un punto situado, como poco, a unos 100 metros de Ingenuity, en un punto en el que tenga buena vista del helicóptero, así como un terreno nivelado.
Al estar separados ya físicamente, ¿cómo comunicará Ingenuity con la Tierra? En una repetición de lo empleado con Mars Pathfinder y Sojourner, Perseverance será el vínculo con Tierra a través de la llamada Estación Remota, instalada en la trasera del rover. Ambos comunicarán entre sí en frecuencia UHF, transmitiendo datos a 250 kilobytes por segundo, hasta distancias de unos 1000 metros. El helicóptero carece de potencia para emitir directamente a la Tierra, por lo que esta Estación Remota es básica.
Cuando Ingenuity esté en el suelo, y el rover apartado, la misión de prueba comenzará, que durará unos 30 soles. El primer hito a sobrepasar será sobrevivir a su primera noche marciana, con temperaturas muy bajas, por lo que tendrá que mantenerse en el rango de temperaturas apropiado de forma autónoma. Otro paso importante será comunicar con Perseverance, seguido, claro está, porque su panel solar cargue la batería. Con el vínculo de comunicaciones confirmado, llegarán los siguientes pasos. Todo será autónomo: las órdenes se transmiten a través de la Red de Espacio Profundo hacia Marte, ya sea comunicando directamente con el rover, o usando alguno de los orbitadores (Mars Odyssey, MRO, MAVEN o ExoMars TGO), y cuando lleguen a Perseverance, pasan a la Estación Remota hasta el helicóptero. El viaje en sentido contrario es idéntico, salvo por el hecho que el rover transmitirá todo lo recibido a cualquiera de los orbitadores para que éstos lo envíen a la Tierra. Así se ha hecho en el pasado, y así se hará. El siguiente paso será desbloquear las palas de los rotores, comprobar que pueden cambiar de ángulo, y luego hacerlas girar. Los rotores son contrarrotantes, uno girará en el sentido de las agujas del reloj, y el otro en el opuesto. Lo que sigue es accionar los motores de los rotores, haciendo que giren, primero despacio, hasta 50 revoluciones por minuto, y después llegando hasta su máximo de 2400 rpm. Tras cumplimentar todos estos pasos, lo siguiente será lo verdaderamente importante: volar.
Todo se hará a la vista de Perseverance. Usará sus NavCam y las MastCam-Z para ver todos los pasos, al tiempo que usa su estación meteorológica MEDA para comprobar las condiciones del tiempo y así planificar el primer vuelo. Con la batería del helicóptero a plena carga, los rotores comenzarán a girar hasta llegar al máximo, y llegado a ese punto, Ingenuity alzará el vuelo. Los objetivos de este primer vuelo son modestos: levantarse del suelo, permanecer en el aire, y descender. Ascenderá a 1 metro por segundo hasta una altitud de 3 metros, permanecerá allí durante unos 20 seguidos, y descenderá, también a 1 metro por segundo, hasta
posarse. Con el vuelo comenzará un bloque de tres días, en el que además del pequeño salto, se descargará toda la información e imágenes recogidas, y se reconstruirá el vuelo desde el punto de vista del vehículo y de la telemetría. Dependiendo de los resultados, se procederá a otro bloque de prueba de tres días, con un segundo vuelo de prueba. En éste, no sólo ascendería más, hasta unos 5 metros, también se movería en horizontal unos pocos metros dentro del área del Aeródromo. Dependiendo de cómo vayan las cosas, los tres vuelos de prueba restantes permitirán a ingenuity no solo volar más lejos, hasta 50 metros del aeródromo, también más rápido, para volver a su zona de vuelo principal en los 90 segundos que es capaz de volar. Terminados los 30 días marcianos de prueba, Persverance arrancará, al fin, su misión científica.
Si Ingenuity tiene éxito, futuros rover marcianos podrían disponer de sus propios helicópteros, con mejores capacidades, que explorarán el terreno por los todoterrenos mientras éstos se dedican a sus labores científicas. Aún más, herramientas más avanzadas que Ingenuity podrían acompañar a los primeros astronautas que desembarquen en Marte para que éstos reconozcan el terreno en el que amarticen, para que éstos sepan lo que tienen a su alrededor y encuentren zonas de interés para investigar. Pero, ¿qué pasará con Ingenuity? Sinceramente, ni idea.
Y para que veáis cómo será su misión, un buen vídeo.
domingo, 28 de febrero de 2021
viernes, 12 de febrero de 2021
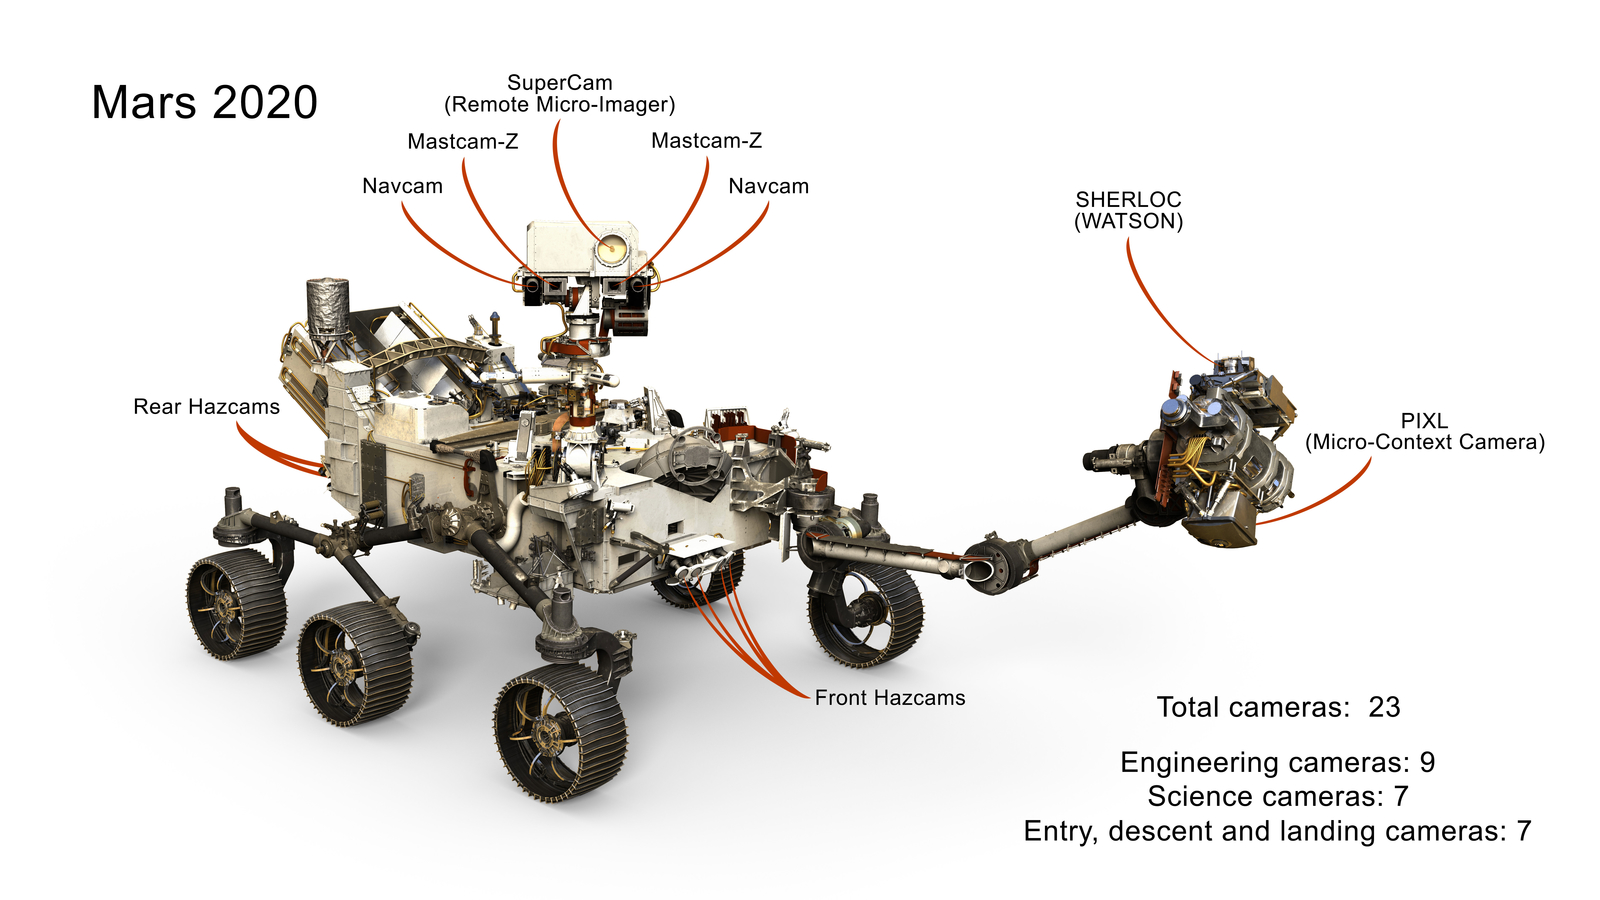
Los 23 ojos de Perseverance y... ¿dos oídos?
Puesto que queda poco para que llegue a Marte, es hora de hablar algo más de Perseverance. Ya lo hicimos con Curiosity en su momento, y ahora es el turno del nuevo.
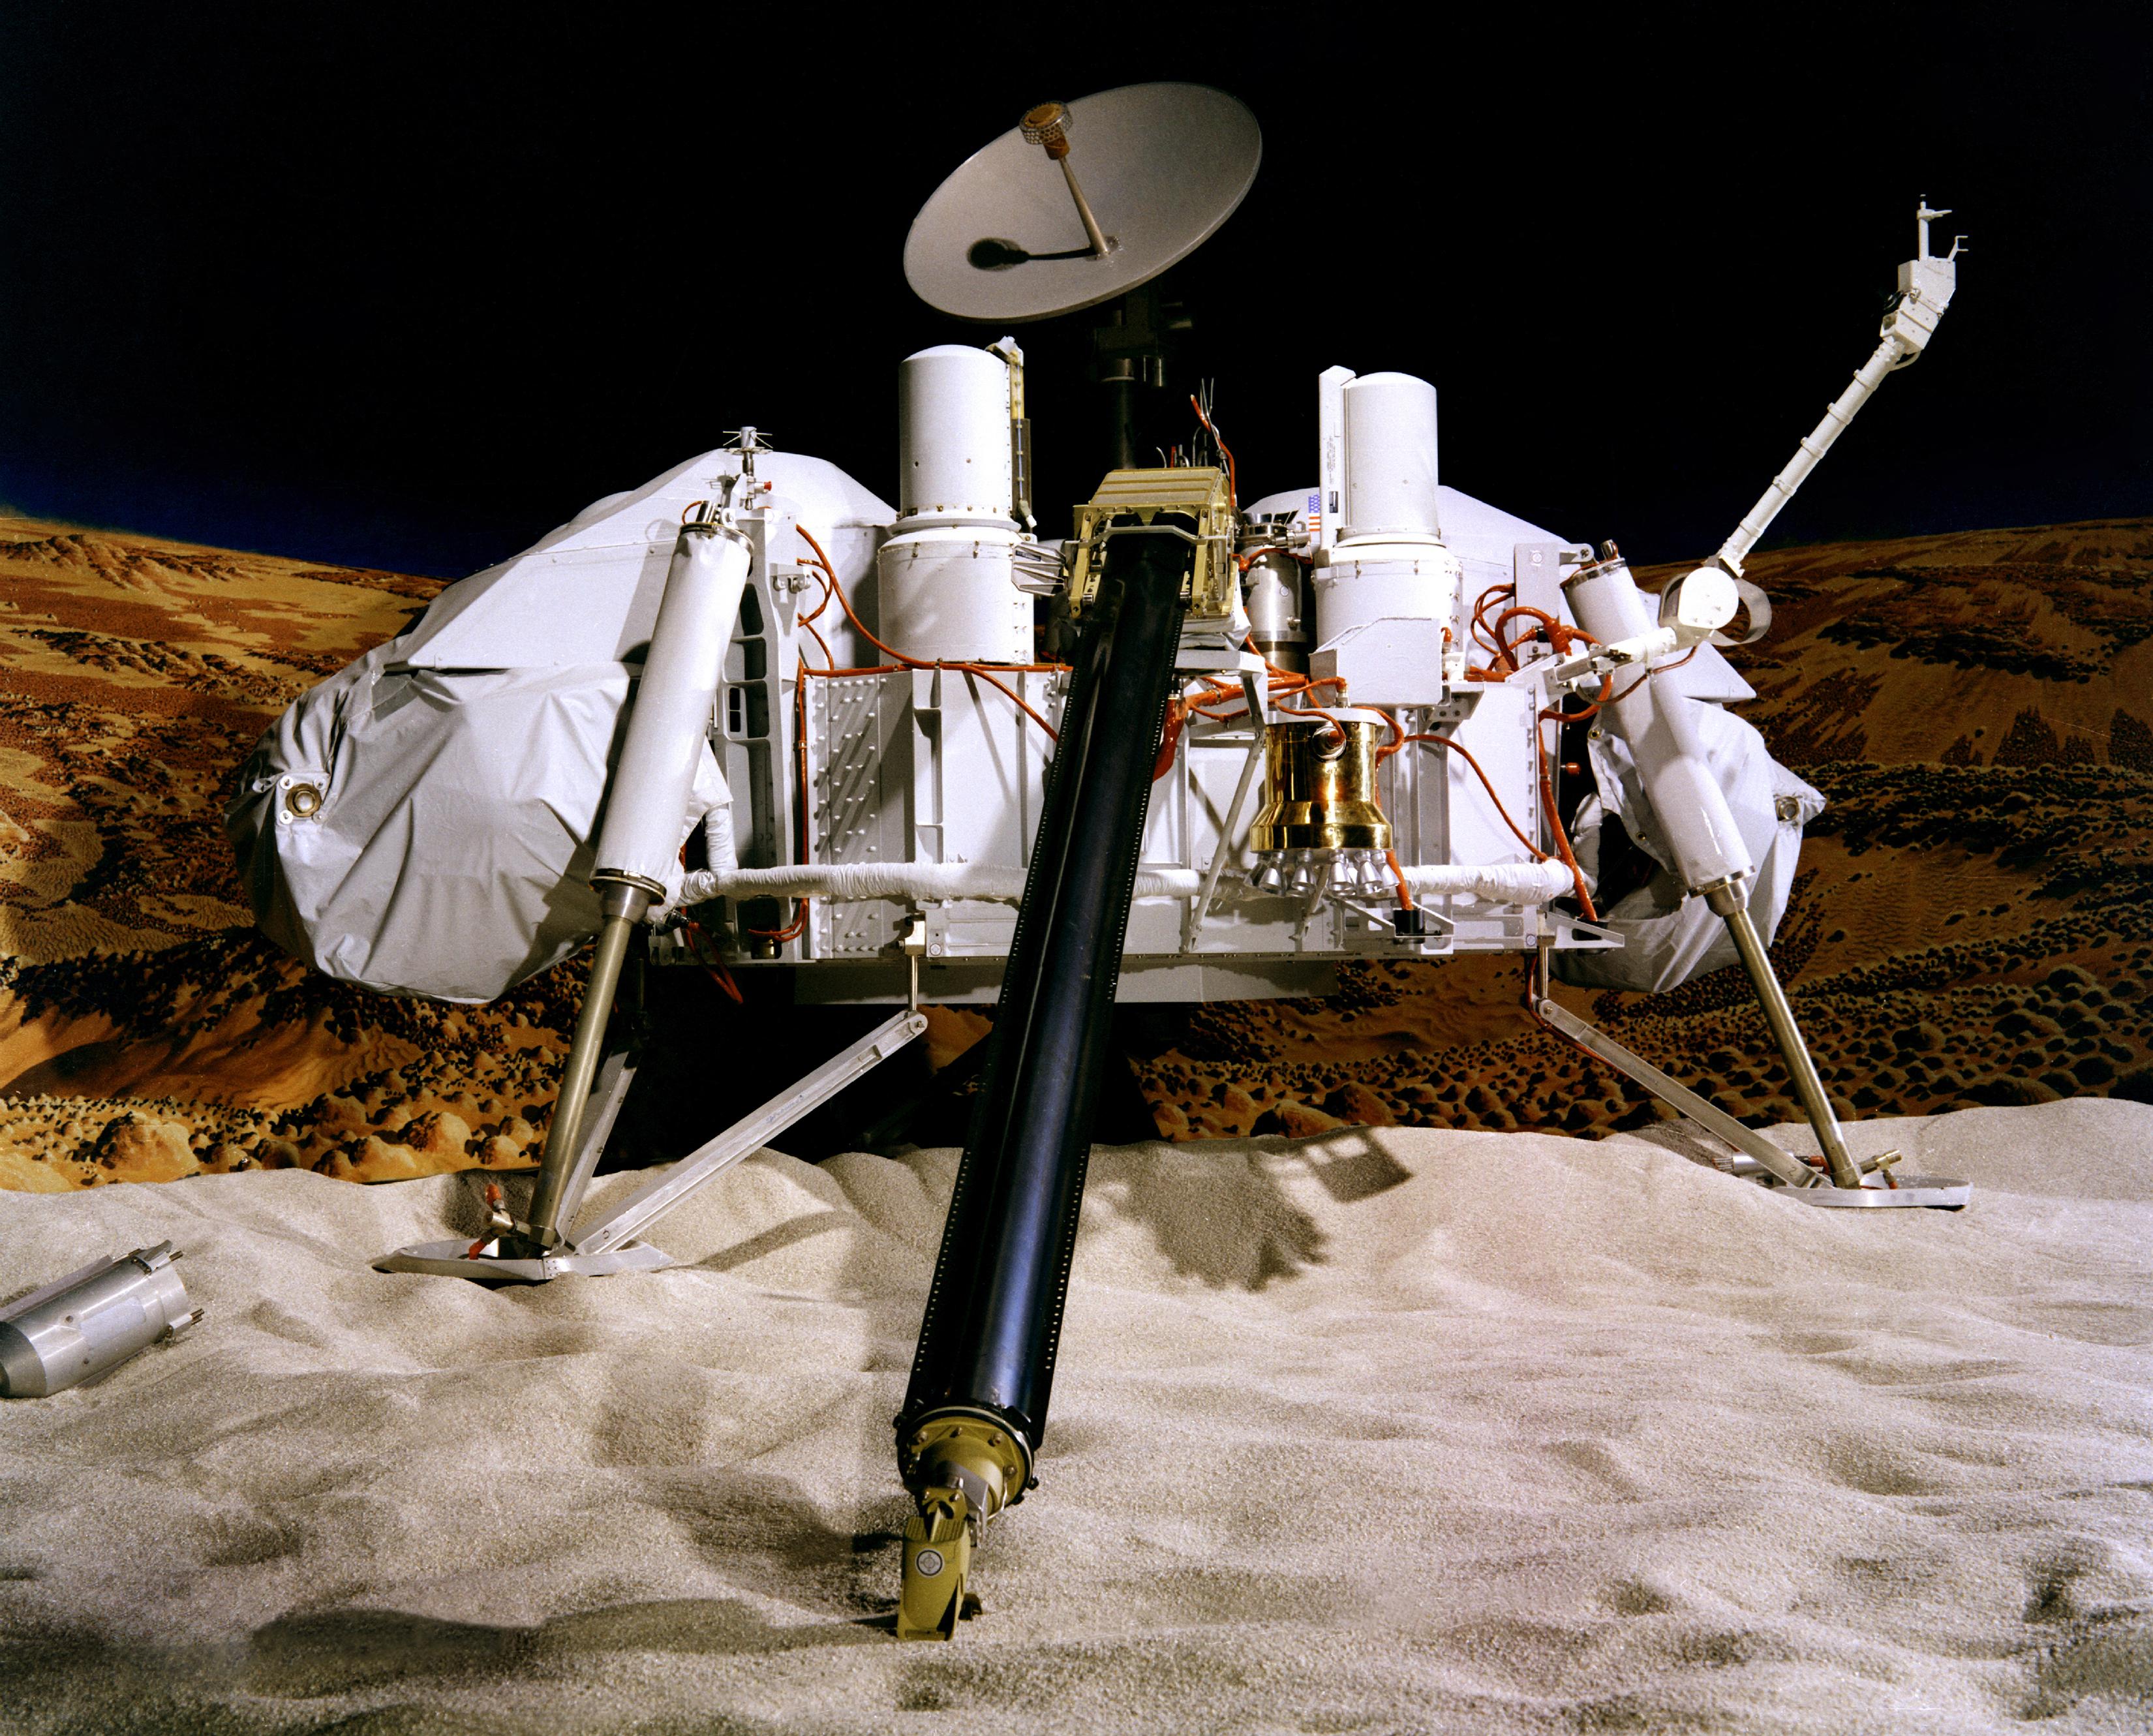
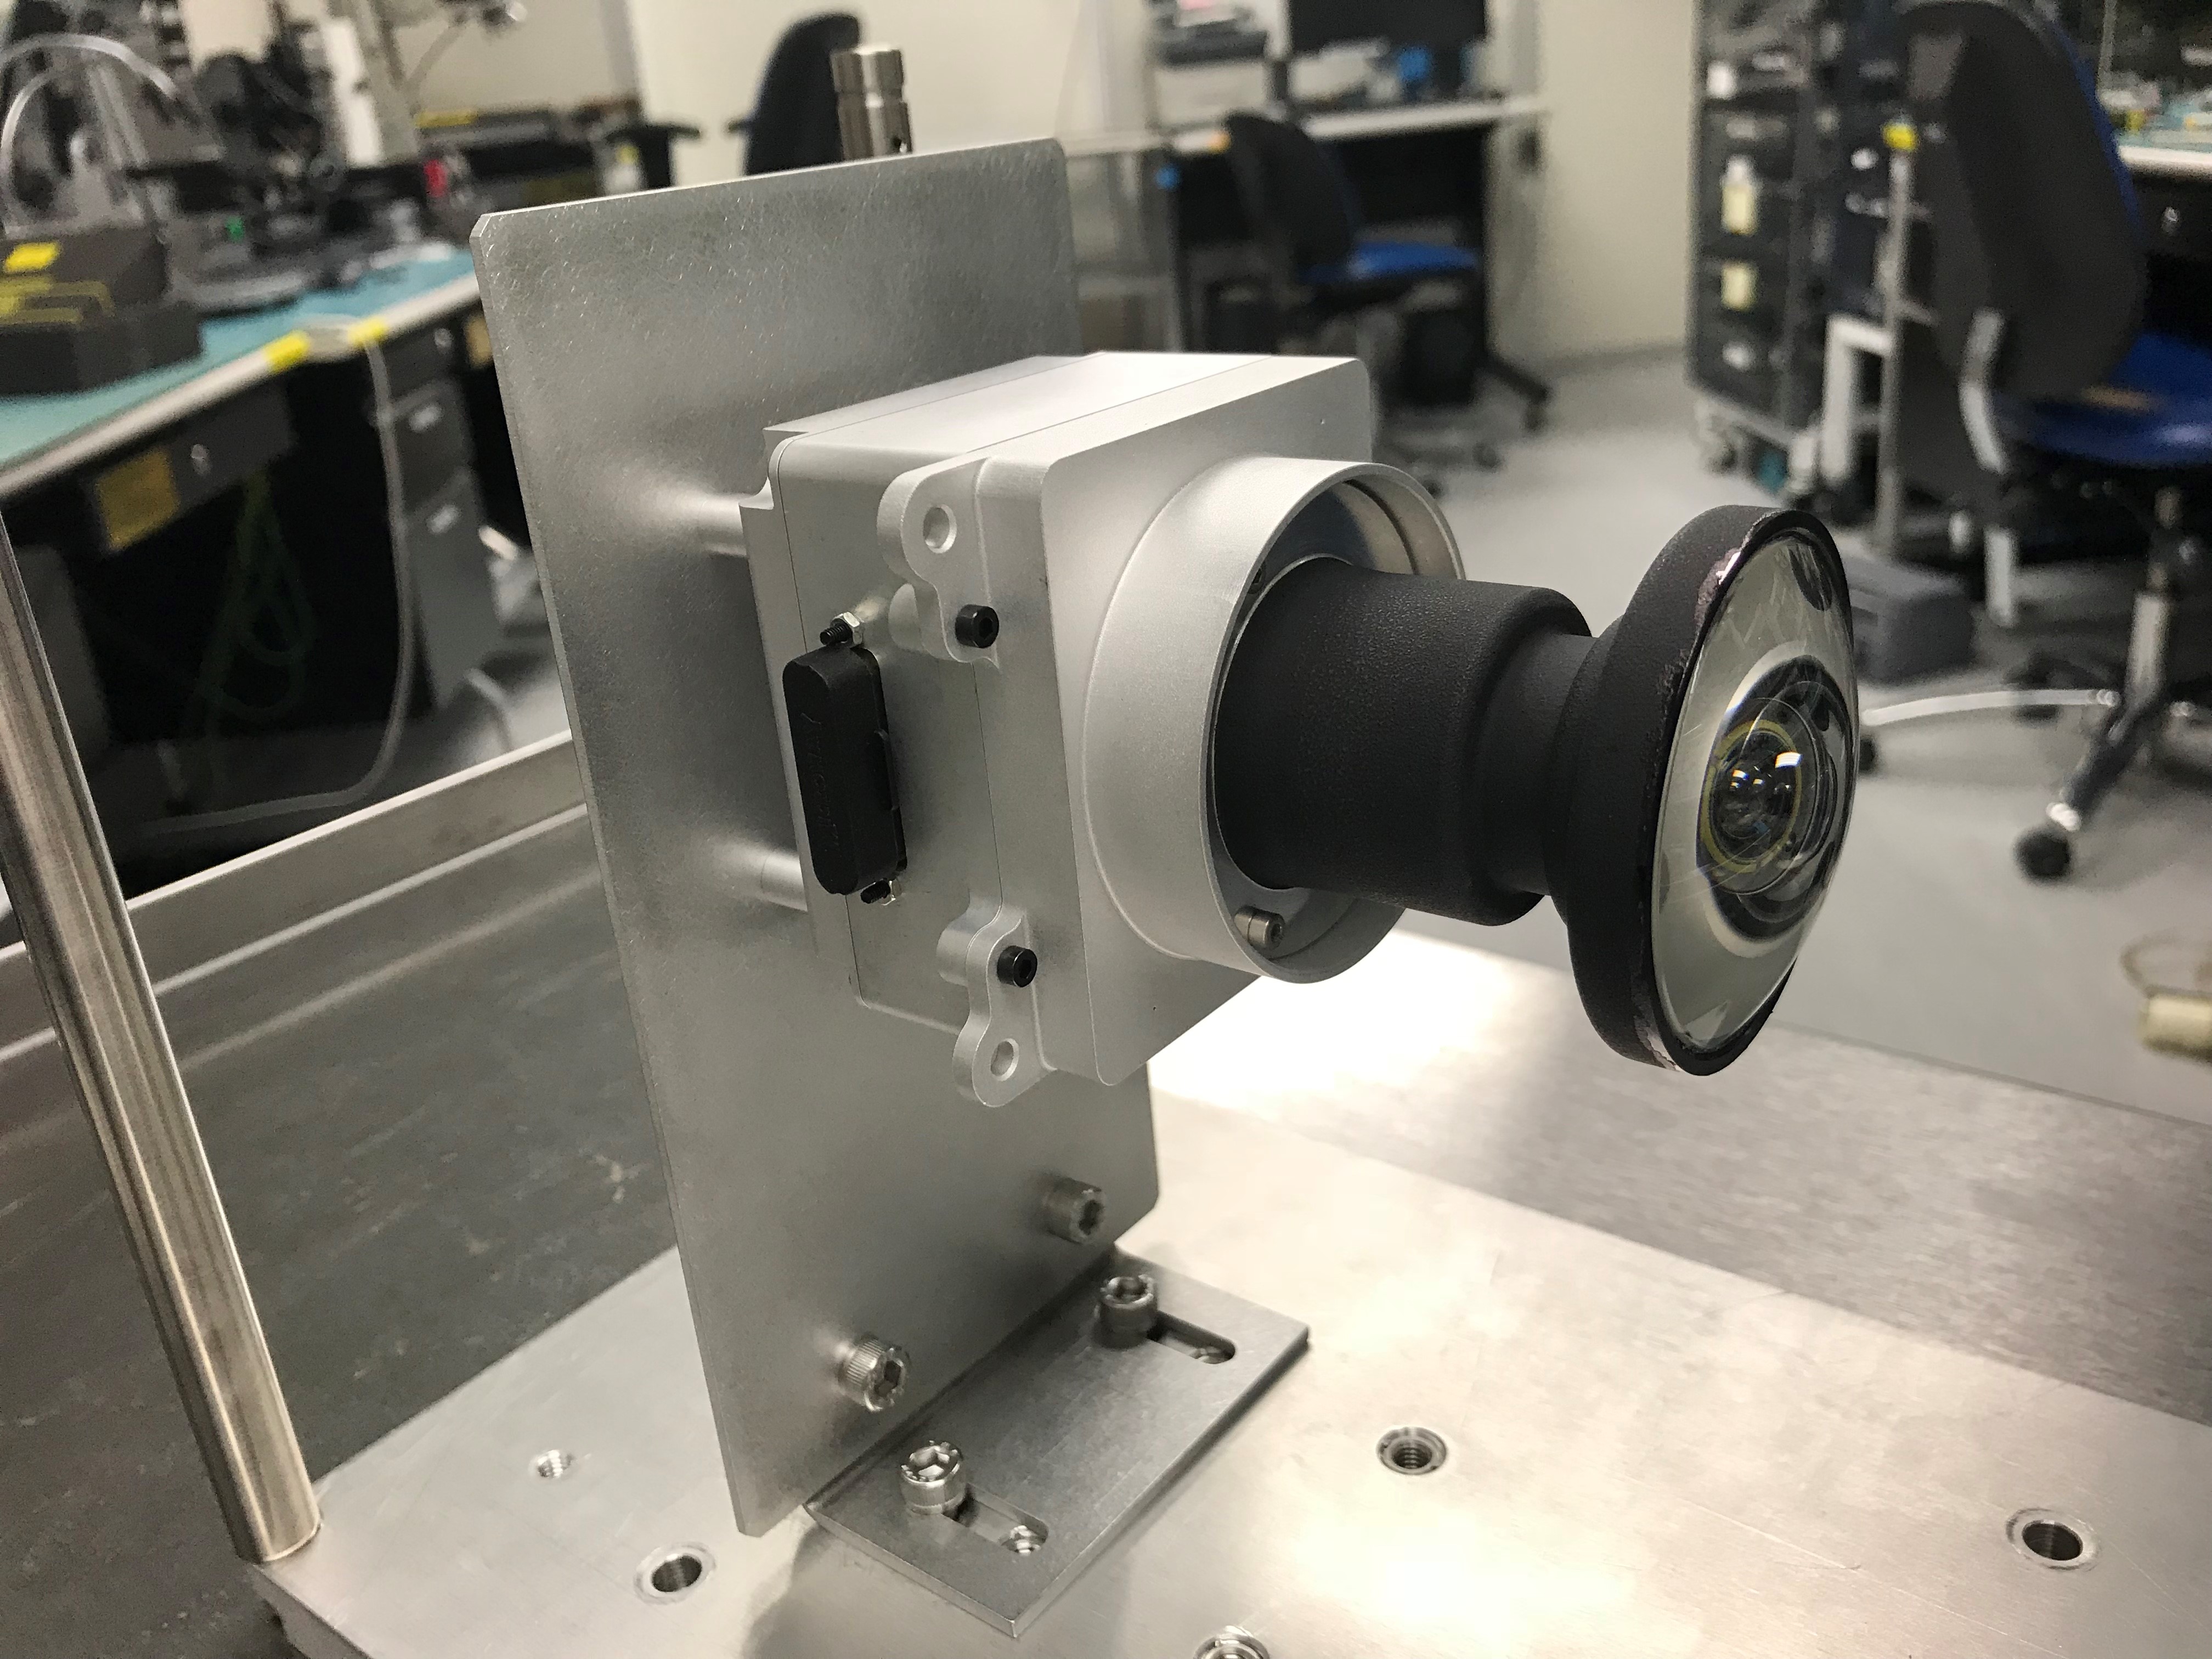
Ahora nos toca hablar de las de ingeniería. Y las dividimos en dos categorías: las puras de ingeniería, es decir, las HazCam, NavCam, y la nueva CacheCam, y las de EDL, que usará durante el proceso de entrada, descenso y aterrizaje. Vayamos a las primeras. Como los MER y Curiosity, cuenta con cámaras de navegación y de prevención de peligros, pero a diferencia de su primo hermano, cuenta con cuatro menos. Las
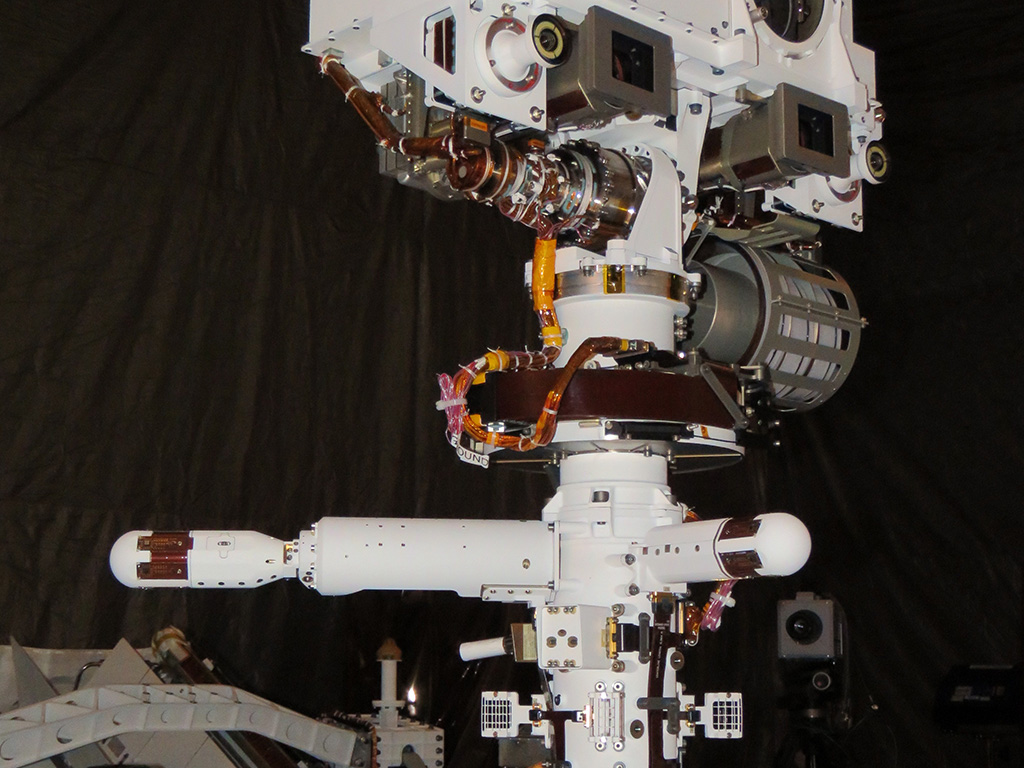
Ahora pasamos a las cámaras de EDL. Son, en total, siete, si contamos la Cámara del Sistema de Visión del Lander o LCAM, una parte crucial del sistema TRN. Tres observarán el despliegue del paracaídas como las Cámaras de visión hacia arriba del Paracaídas o PUC’s. En la etapa de descenso, es decir, la mochila cohete, hay otra llamada DDC, cámara de visión hacia debajo de la etapa de descenso, mientras que el rover cuenta con el resto: la cámara RUC o de visión hacia arriba, y la RDC, de visión hacia abajo. Estas seis son prácticamente idénticas: sistemas refractivos de seis elementos y longitud focal de 9.5 mm. (f/2.8) sirviendo a CCD de filtro bayer de 1280 x 1024 pixels (la DDC cuenta con un séptimo, con una longitud focal de 8 mm. y f/5.6, entregando la luz a un sensor, también CCD de filtro bayer con una superficie activa de 2048 x 1536), y
Si pensabais que Perseverance era complicado, esta entrada lo demuestra. Y preparaos, porque lo más complejo, el helicóptero Ingenuity, está al caer…
domingo, 31 de enero de 2021
sábado, 16 de enero de 2021
Las próximas misiones a Marte: Tianwen-1
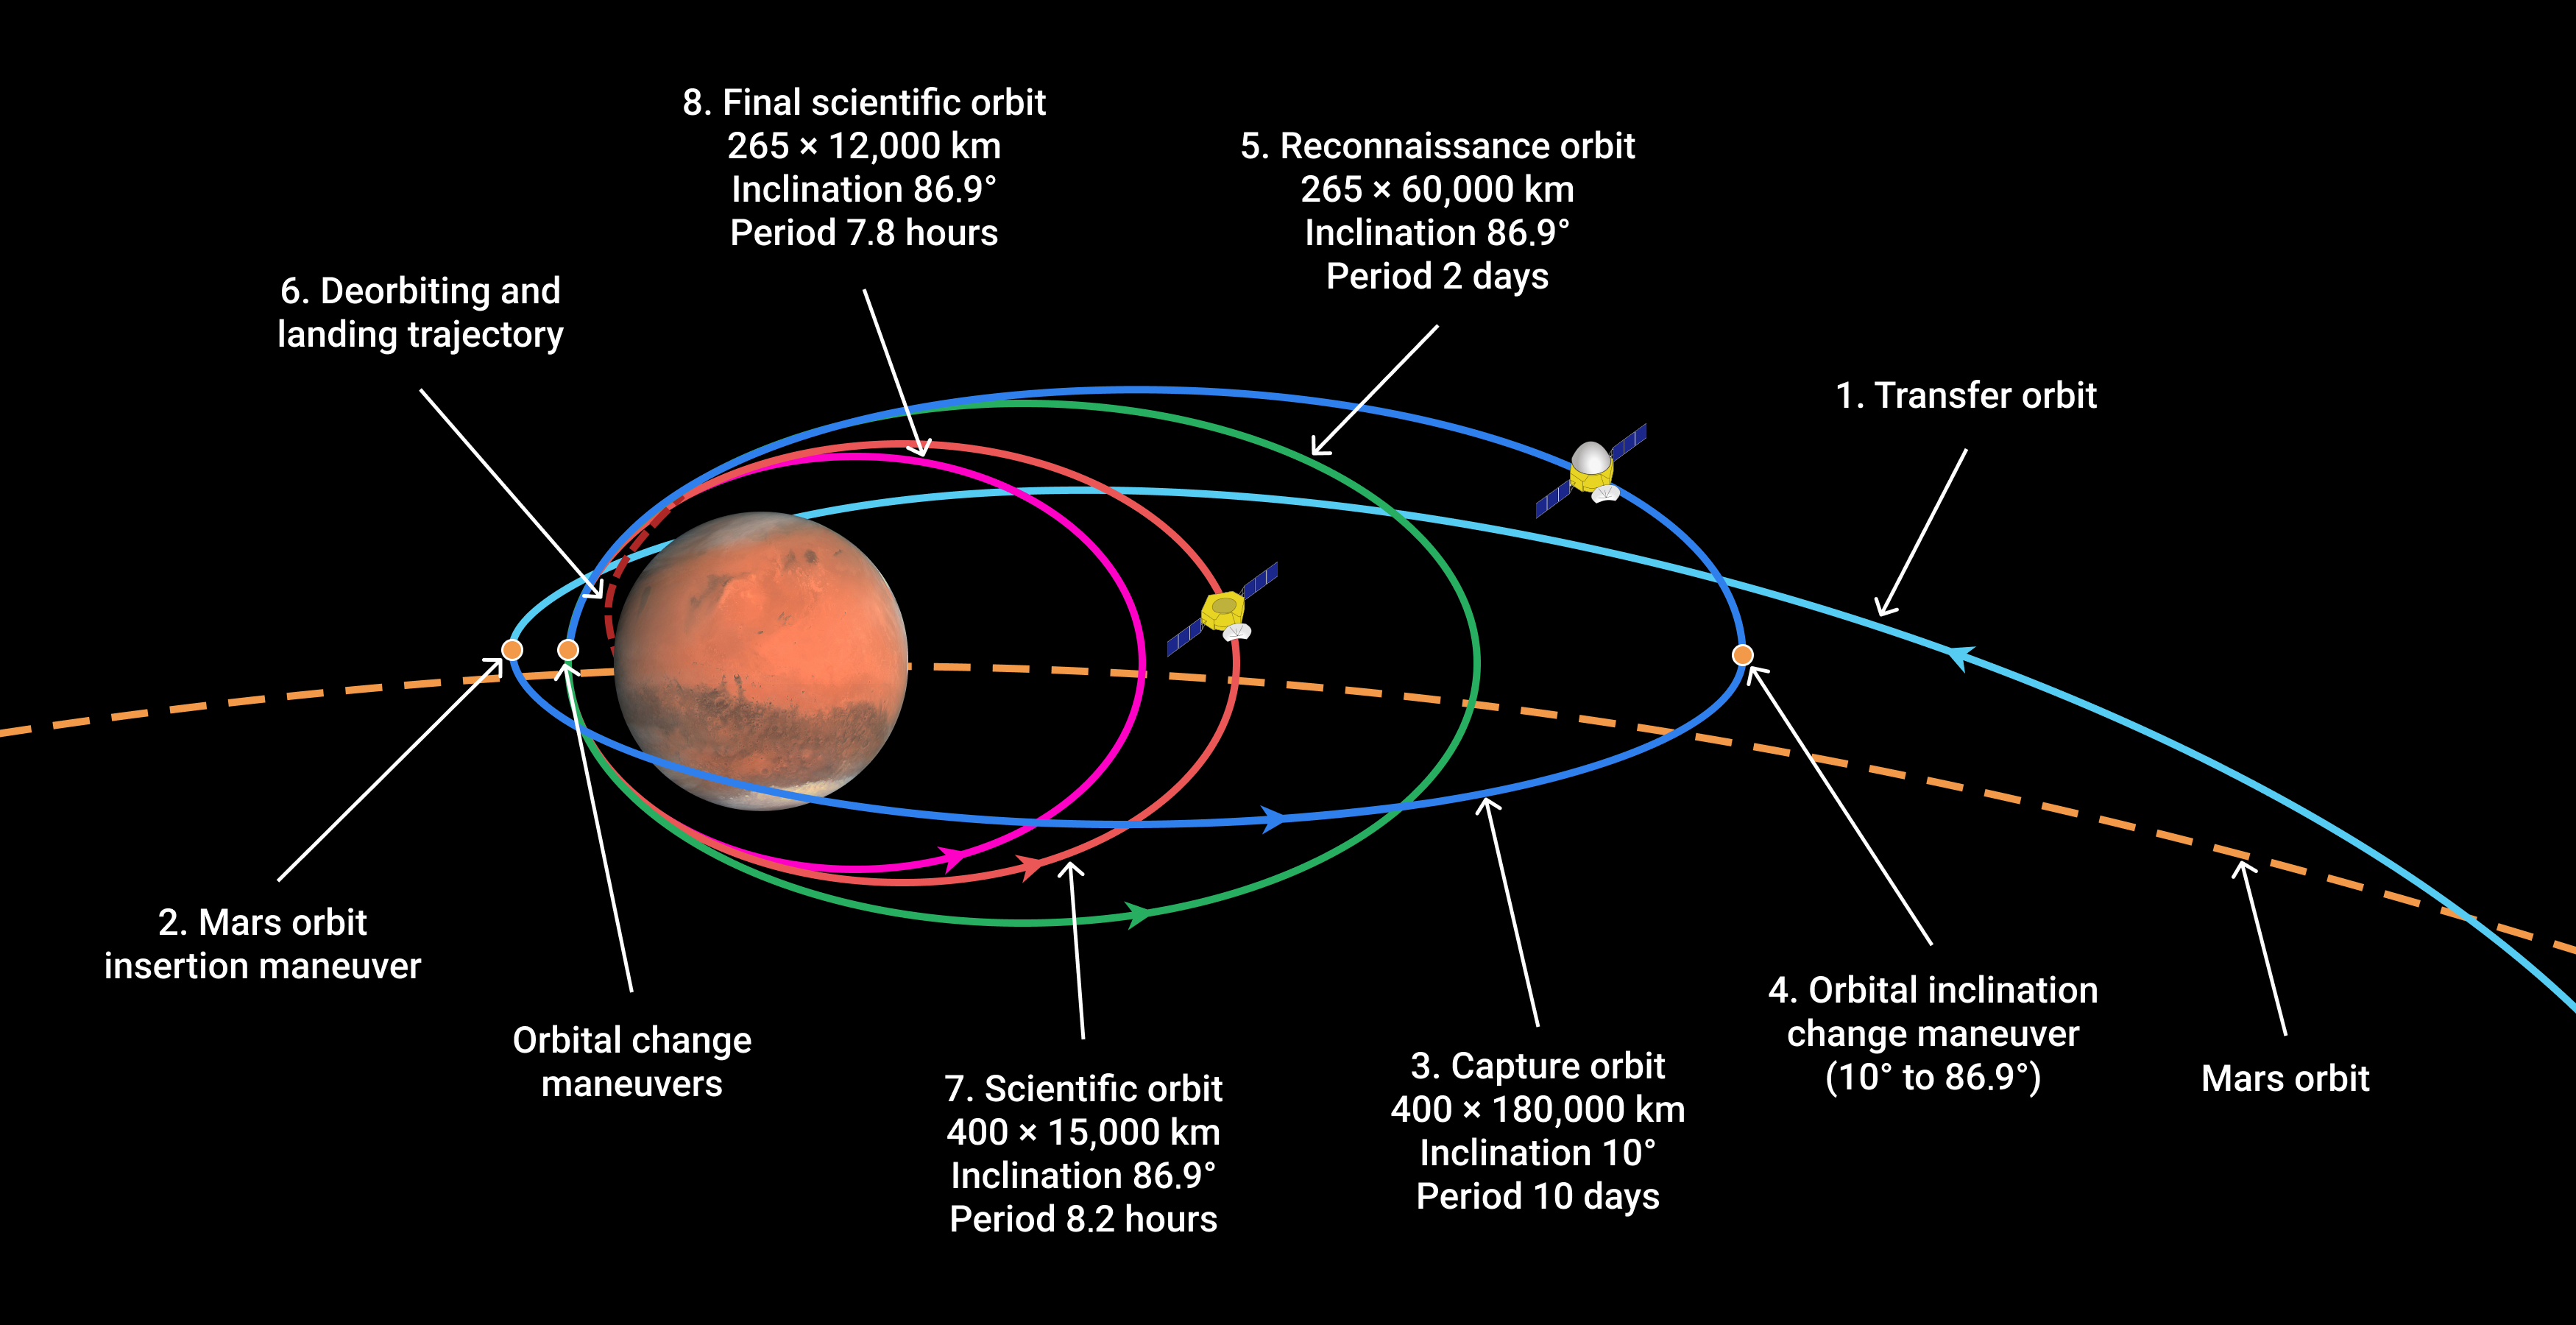
La misión casi a punto de llegar es la primera parte del programa. Se la conoce como Tianwen-1, y a diferencia de su antecesora, cuenta con sus propios medios para viajar y llegar a Marte. Podemos entender esta misión como una suerte de combinación de las misiones lunares Chamg’e 1 y Chang’e 3, en que combina la capacidad de estudiar su objetivo desde la órbita, así como desde la superficie, con movilidad. A pesar de que existen grandes bases de datos sobre el planeta rojo, la intención china, antes de ir con objetivos aún más ambiciosos es amasar su propia base de datos acerca del planeta y su entorno. Es a lo que apunta Tianwen-1.
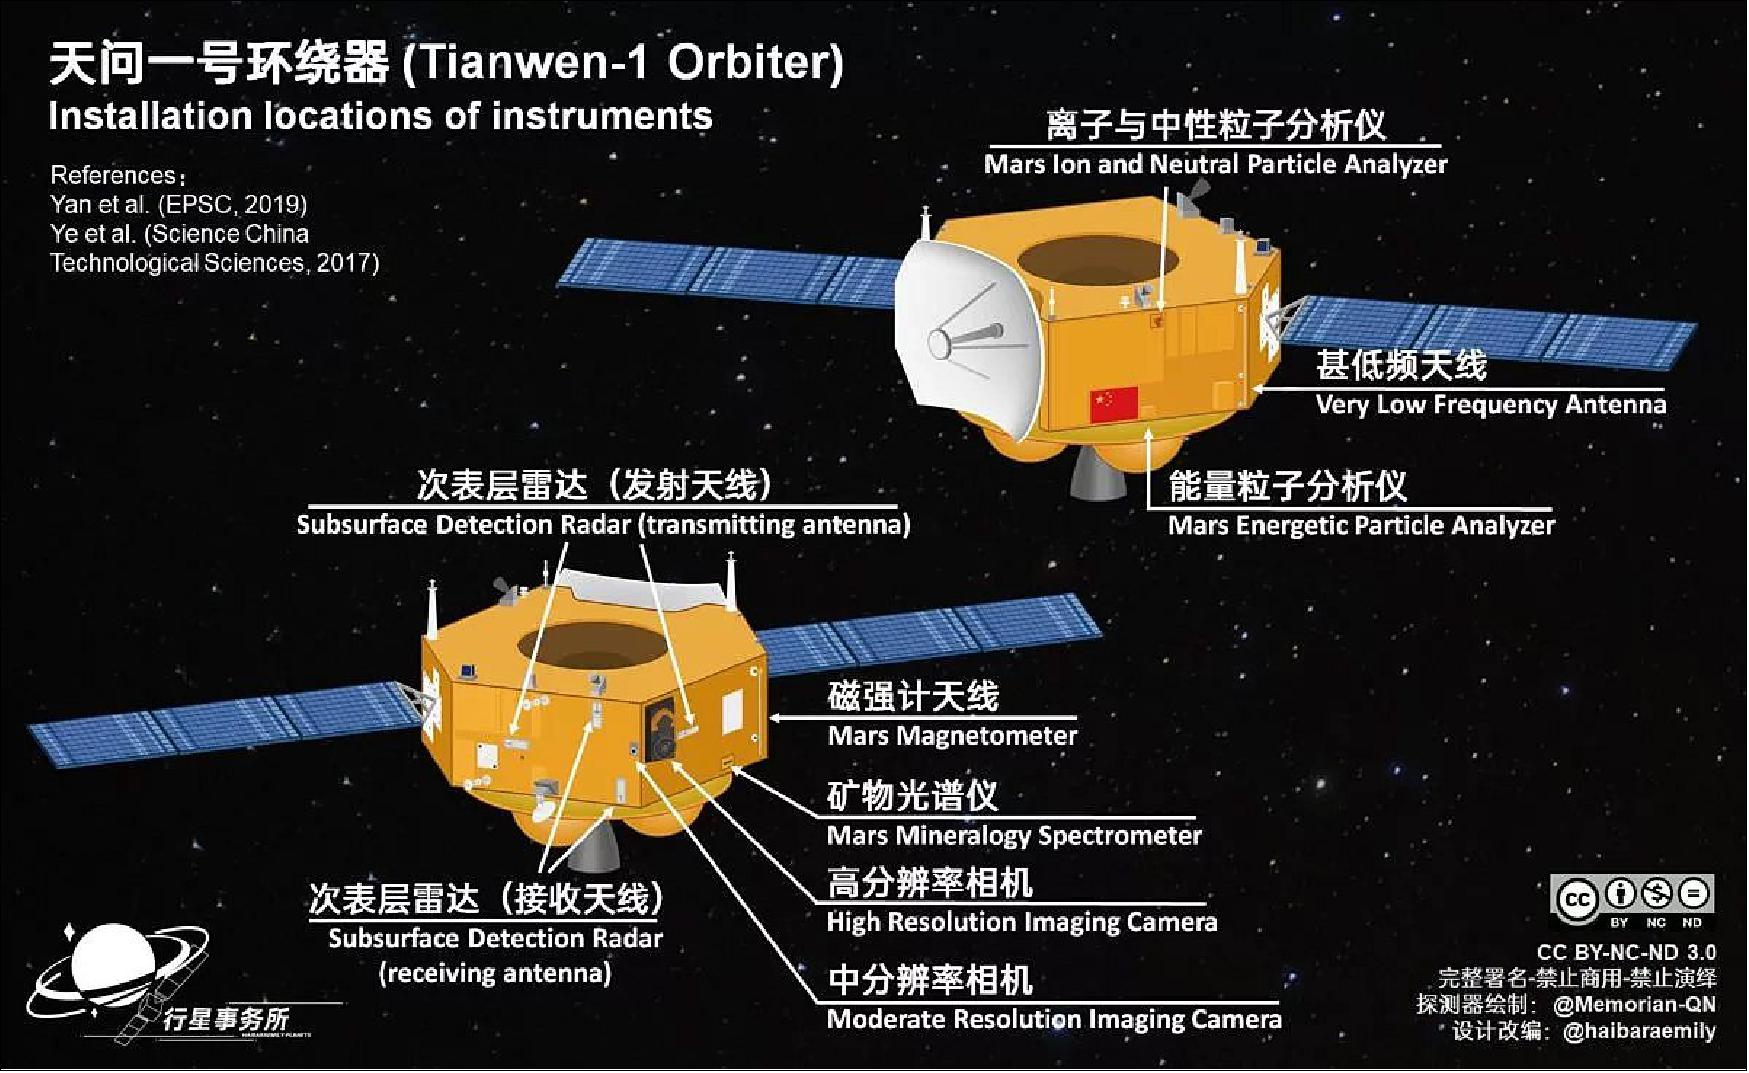
consiste en un orbitador instrumentalizado, que es a la vez módulo portador para un conjunto de descenso. El orbitador es una estructura hexagonal plana, que no solo sirve de fijación para el conjunto de descenso, sino que alberga en su interior lo necesario para funcionar de manera independiente. Lo más visible en el exterior son sus dos paneles solares, de tres secciones cada uno, y una antena de alta ganancia fija a uno de los laterales de la plataforma. En el extremo opuesto al del módulo de entrada está el motor principal, una única unidad de 7500 Newtons de empuje, muy potente para los estándares del espacio profundo. Puesto que contiene instrumentación de escaneo remoto, es un orbitador estabilizado triaxialmente, y puesto que no sólo se trata del orbitador, contará con los medios para contactar con su elemento de superficie de forma bidireccional. Practicará ciencia usando siete investigaciones: una cámara de alta resolución (2 metros desde 400 km. de distancia), cámara de media resolución (100 metros desde 400 km. de distancia), un espectrómetro de minerales, infrarrojo, un radar subsuperficial (el tercero tras el MARSIS de Mars Express y el SHARAD de MRO), un magnetómetro, un analizador de iones y partículas neutrales y un analizador de partículas energéticas. A plena carga, sólo el orbitador desplaza una masa de 3175 kg. El segundo componente de la misión es un rover. Se basa, hasta cierta medida, en sus hermanos lunares, los dos Yutu,
aunque bien vistos, casi son primos hermanos de los MER. Es decir, cuenta con un sistema de movilidad compuesto por seis ruedas, con un esquema de suspensiones muy similar al ya usado por los anteriores rover marcianos. Una plataforma más o menos rectangular Alberga lo esencial para que funcione, y está cerrada por una tapa que hace las veces de panel solar, del que se despliegan otras cuatro secciones. De la parte superior, también le salen dos apéndices: un mástil para las cámaras, y una antena de alta ganancia direccionable. En el caso del rover, aún sin nombre, la ciencia la entregarán seis indagaciones: un juego de cámaras de terreno y de navegación, cámara multiespectral, detector de composición de minerales (en esencia, un sistema láser similar al ChemCam de Curiosity), estación meteorológica, un detector de campos magnéticos, y un radar penetrador del suelo. La masa de este vehículo es de unos 240 kg., unos 70 kg, más que los MER. Puesto que el peso en báscula de todo el conjunto es de unas cinco toneladas, aún queda masa que contar, que es la que ayudará al rover a descender a la superficie: el conjunto de descenso, compuesto por el escudo de reentrada y la aerovaina, un gran paracaídas supersónico, y la plataforma de descenso, formada por la plataforma sobre la que descansa el rover, cuatro patas del tren de aterrizaje, potentes motores de descenso, y las rampas que permitirán que el rover descienda a la superficie. Muchos consideran esta plataforma de aterrizaje un lander, pero hay que verla más como las plataformas usadas por los rover lunares soviéticos Lunokhod de los años 1970.
Para elevar tanta masa a Marte, China ha recurrido a su lanzador actual más potente, el CZ-5, o Larga Marcha-5, que en términos de potencia, está más cerca del Proton-M que del Ariane 5. De hecho, este es el escogido para lanzar los módulos de la próxima estación espacial china. El despegue se produjo desde el centro espacial de Wenchang, en la isla de Hainan, el pasado 23 de julio. La inyección estuvo a la altura de lo demandado, y desde entonces, la sonda ha cumplimentado tres maniobras de corrección, a la espera de una cuarta.
cuando, en septiembre, lanzó una cámara al espacio, equipada con dos lentes y conexión Wi-Fi, que obtuvo imágenes del orbitador en el espacio profundo, toda una primicia.
imágenes de alta resolución del lugar designado para el amartizaje del rover. Si el plan va según se ha previsto, el elemento de superficie descenderá a Utopia Planitia, al sur de donde amartizó Viking 2, hacia el mes de mayo. Esta región es parte de la mayor extensión de terreno plano del sistema solar, más que los fondos oceánicos terrestres, estando ya al norte de la línea divisoria entre los dos hemisferios, los terrenos altos del sur, y los terrenos bajos del norte. La principal razón de aterrizar allí está en la ingeniería: Utopia Planitia es una zona baja de Marte, y eso significa tener más atmósfera para frenar. Sin embargo, la ciencia ha determinado que es uno de los lugares más interesantes que se pueden estudiar en Marte.
Como casi todo programa marciano, lo que se busca al final es una cosa: vida. Sin embargo, Tianwen-1 no está preparada para ello, sino más bien que está enfocada hacia la obtención de pistas que apoye la tesis, cada vez más clara, de un pasado acuático de Marte. Para ello, la tradicional: mapas, geográficos, mineralógicos, topográficos, además de buscar hielo bajo la superficie, y estudiar el entorno espacial alrededor del planeta. Mientras, en la superficie buscará, a escala microscópica, esas señales minerales, geológicas y geográficas que lleven a eso. Al tiempo que se prueban los medios para una futura misión de recogida de muestras. Una cosa que el rover no será capaz de hacer es ciencia de contacto, carece de brazo robot instrumentalizado que pueda situar sobre las rocas o el suelo.
una amplia región sólo vislumbrada de cerca con Viking Lander 2 a lo largo de 1290 soles. La única pega es que la información de esta misión, como suele ocurrir con sus homólogas lunares, será escasa. Esperamos equivocarnos. Toda la suerte del mundo.


.jpg)