Phoenix, un tributo

jueves, 24 de enero de 2013

Gigantes de la exploración espacial: Phoenix

A pesar de ser tecnológicamente menos arriesgada, Mars Polar Lander era mucho más interesante científicamente que su antecesora, Mars Pathfinder. Llevaba más experimentos, y sus cometidos, más importantes. Posaría sus patas en las cercanías del polo sur para, sobre todo, buscar hielo bajo la superficie mediante un brazo robot e instrumentos especiales. Como ya hemos contado hasta rallar el aburrimiento, nunca pudo cumplir sus tareas porque se perdió durante el descenso. Este fracaso propició que la que se estaba fabricando para ser enviada el año 2001 (idéntica mecánicamente a Mars Polar Lander y diseñada para estudiar la geología y el medio ambiente marciano en previsión a una posible expedición tripulada) fuera cancelada. Su estructura, casi terminada, fue almacenada por su constructora en una sala limpia con condiciones estrictamente controladas, por si alguien decidía usarla para alguna nueva misión.

Con la elección, en el año 2000, de las misiones Mars Exploration Rovers y Mars Reconnaissance Orbiter para sus lanzamientos en el 2003 y el 2005 respectivamente, la NASA creó en el 2001 un nuevo programa para la exploración del planeta. Bajo el nombre de Mars Scout Program, se encargaría de proponer sondas de moderado presupuesto, portadoras de tecnologías innovadoras para el estudio del planeta rojo mediante orbitadores o aterrizadores. La primera entraba en esta última categoría.

Con el nombre de Phoenix Mars Lander, o sencillamente Phoenix, fue bautizada una sonda que aterrizaría en la zona ártica marciana para estudiar el suelo y la atmósfera de la región en busca de pistas sobre la evolución que transformó esa zona marciana en la más llana extensión del sistema solar. Es, hasta la fecha, el proyecto más internacional propuesto, o uno de ellos, de la historia, y el primer proyecto al planeta rojo dirigido directamente por una universidad, en esta ocasión la Universidad de Arizona, a través de su Laboratorio Lunar y Planetario.

Conociendo que la estructura de la cancelada Mars Surveyor 2001 Lander estaba disponible, decidieron hacer uso de ella. Junto con esto, decidieron utilizar uno de los experimentos de ésta, eso sí, reconfigurado para su nueva labor. Para su finalización, aceptaron varias recomendaciones propuestas por el informe de la investigación de la pérdida de Mars Polar Lander.

Seleccionada en el 2005, se trataba de una misión en la que intervendrían las más importantes instituciones centradas en la exploración espacial de todo el mundo. En él estaban implicados el Jet Propulsion Laboratory, Centro de Investigación Ames y Centro Espacial Johnson por parte de la NASA, la Agencia Espacial Canadiense, empresas como la Malin Space Science Systems (fabricante de casi todas las últimas cámaras que han llegado a Marte) o instituciones como la Universidad de Arizona (madre del proyecto), el instituto SETI, el Instituto Max Planck para la Investigación del Sistema Solar de Alemania, la Universidad de Colorado, Universidad Tufts, Universidad de Michigan, Universidad de Texas en Dallas, Universidad de Washington, la Washington University de St. Louis, la York University de Canadá, la Universidad de Copenaghe, la Universidad de Neuchâtel de Suiza, así como científicos del Imperial College de Londres y de la Universidad de Bristol. Casi nada. Sus objetivos, además de indagar sobre el agua en la región, estudiaría el suelo para buscar pruebas sobre habitabilidad pasada o actual.

A la vez que la propuesta para la misión Phoenix era redactada, el instrumento GRS a bordo de Mars Odyssey detectó emisiones de hidrógeno en diversas zonas del planeta rojo. Este hecho motivó a la NASA a proporcionar la financiación necesaria para que esta sonda de superficie pudiera hacerse realidad.

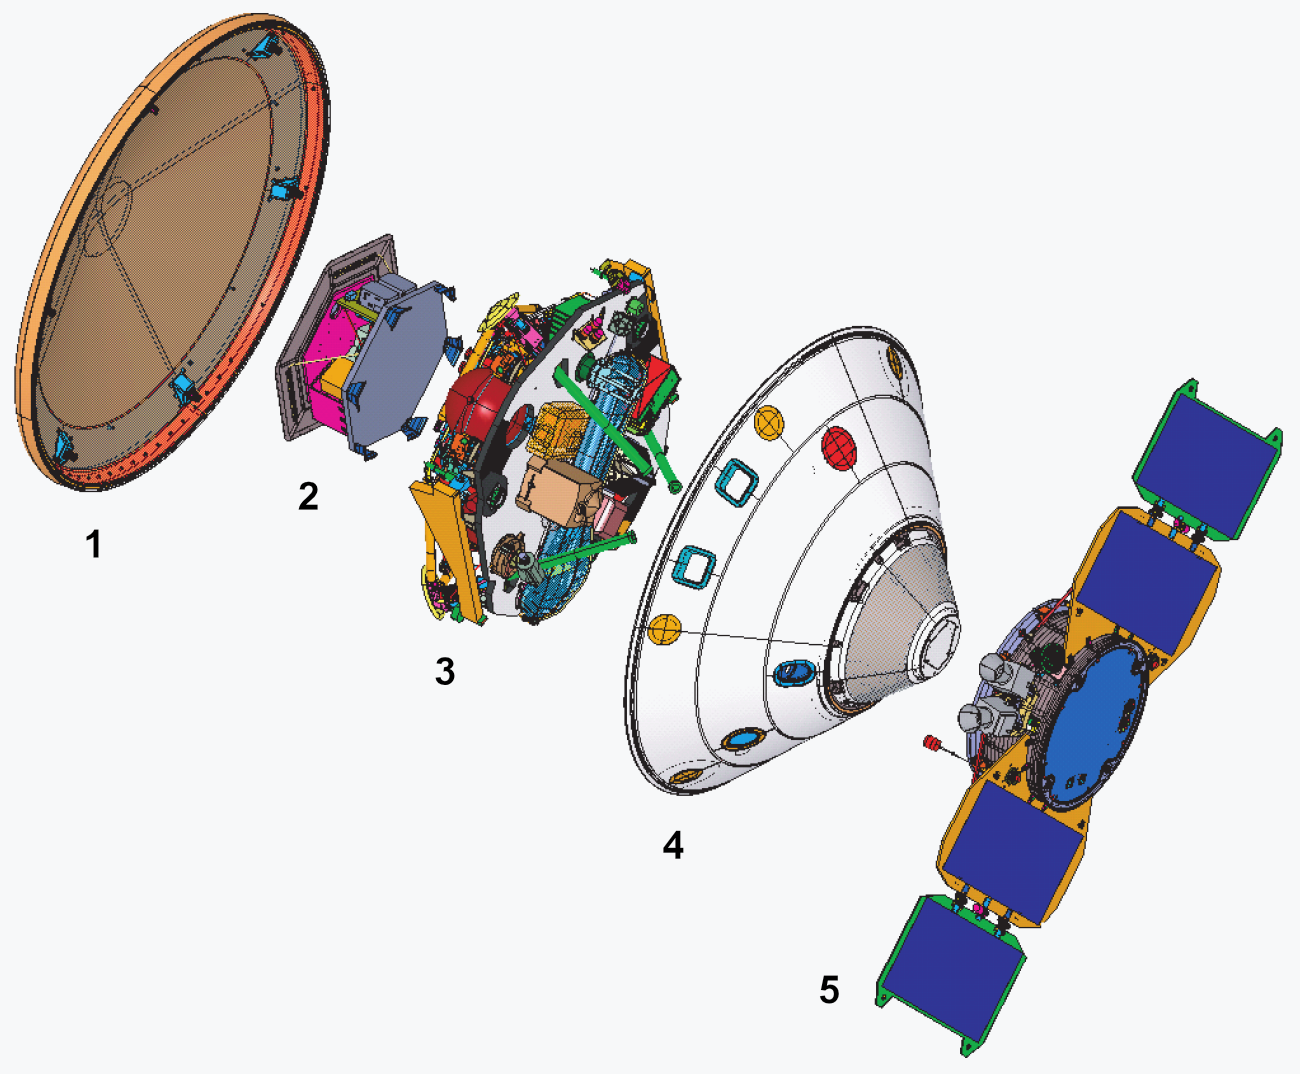
La sonda Phoenix era un aterrizador estático que utilizó gran parte del hardware construido para la cancelada Mars Surveyor 2001 Lander. Medía 5.52 metros de largo con sus paneles solares desplegados, 2.2 de alto con su mástil meteorológico extendido, y descansaba sobre tres patas unidas a la estructura mediante amortiguadores. La plataforma de instrumental, de aluminio, medía 1.5 metros de diámetro. Dos paneles solares decagonales Ultraflex de 4.2 metros cuadrados alimentaban dos baterías de ión litio. El ordenador se basaba en los montados en casi todas las sondas anteriores como los MER o Mars Odyssey, controlado por un microprocesador RAD6000, que proporcionaba el control y el manejo de los datos, con una memoria RAM dinámica de 74 MB, ampliable con una memoria flash. El sistema de comunicaciones era un transmisor-receptor UHF unido a una antena monopolo helicoidal montada en uno de los laterales de la plataforma de instrumentos de la sonda. Permitía enlazar rápidamente con el centro de control mediante la intermediación de los relés UHF montados en Mars Odyssey, en Mars Express, y en Mars Reconnaissance Orbiter a distintos ratios de transmisión. Un conjunto de 12 motores alrededor de la zona baja de la estructura permitía el descenso autopropulsado tras su liberación de la aerovaina, y disponía de otros 8 propulsores colocados de manera transversal para controlar la orientación no solo durante el descenso, sino que también servirían, conectados a unas pequeñas aberturas en la aerovaina, para completar las maniobras espaciales. Un radar colocado en la zona baja permitía saber a Phoenix la altitud exacta a la que se encontraba del suelo. Para evitar la avería por el frío, usaba calentadores eléctricos, termostatos, mantas multicapas y recubrimientos térmicos. A su vez, la plataforma de instrumental hacía también las veces de capa de aislamiento. En total, incorporaba siete instrumentos. La herramienta más importante era el RA,
es decir, el Brazo Robot. Fabricado en aluminio y titanio, medía 2.35 metros de largo, y disponía de dos secciones, terminado en una pala con dientes y láminas para rascar el material más duro. Era capaz de profundizar hasta 50 centímetros en el suelo marciano, para luego llevar las muestras a otros instrumentos para poder analizarlas. Durante el viaje a Marte y el proceso de amartizaje quedaría dentro de una envoltura de protección biológica, o biobarrera. Originalmente diseñado para operar en Mars Surveyor 2001 Lander, tuvo que ser reforzado para su nueva labor. Adosado a él se encontraba el RAC, Cámara del Brazo Robot. Se trataba de una versión modernizada del mismo aparato montado en la perdida Mars Polar Lander. Si bien mantenía sus capacidades de observar cercanamente el suelo y las muestras, añadía la capacidad de apuntar al
infinito, gracias a un motor que accionaba un mecanismo de enfoque (la primera vez que un sistema de estas características era montado en una sonda espacial marciana), y sufrió una importante modificación en el sistema de luces. Las bombillas clásicas fueron sustituidas por dos sistemas de luces de diodos, equipando 36 luces azules y 18 verdes y rojas en el superior, mientras que en el inferior llevaba 16 azules y 8 verdes y rojas, para así contemplar el suelo y las muestras bajo esas luces y ver qué materiales se iluminaban bajo las longitudes de onda de estas luces. La resolución aproximada era de 23 micrones. El sistema principal de visión de Phoenix era el SSI, Cámara Estéreo de Superficie. Se trataba de una versión mejorada de la que llevaba Mars Polar Lander, que a su vez era una versión mejorada de la IMP de Mars Pathfinder. Eran dos cámaras CCD de 1 megapixel acopladas cada una a una rueda de filtros de 12 posiciones capaces de realizar
tomas de la superficie en diversas longitudes de onda, para componer imágenes a color real y falso color, además de poder observar el infrarrojo para observaciones atmosféricas y geológicas, y disponía de un filtro especial para apuntar al Sol para observar la distorsión atmosférica provocada por el polvo o por las nubes. Situado al final de un soporte de un metro de altura, estaba enganchada a una base rotatoria 360º y variable en inclinación. El uso combinado de esas imágenes permitía crear panorámicas estereoscópicas. El primero de los analizadores era el TEGA, Analizador de Gas Termal y Desarrollado. Combinaba un horno y un espectrómetro de masa. Era una versión modificada del montado en Mars Polar Lander, con la diferencia mecánica de que los 8 hornillos (de uso único) estaban situados cuatro a cada lado, y no en disposición 5-3, como en la perdida en 1999. Cada horno poseía una rejilla para permitir así la entrada a las partículas más pequeñas, dejando fuera lo más grande. Una
vez la muestra estaba en el contenedor, el hornillo se ponía en marcha, evaporando la muestra y llevando el resultado al espectrómetro, que era capaz de detectar concentraciones de material con una sensibilidad de 10 partes por millón, ya fuera de agua, dióxido de carbono o incluso materiales orgánicos. El segundo analizador era el MECA, también llamado Analizador Microscópico de Electroquímica y Conductividad. Originario de Mars Surveyor 2001 Lander, y bajo el nombre de Experimento de Evaluación de Compatibilidad Ambiental de Marte, estaba diseñado para detectar cualquier elemento que pudiera ser peligroso para los astronautas que en un futuro pudieran alcanzar el planeta. Reconfigurado para su nueva labor, era un instrumento compuesto por una serie de elementos que correspondían un laboratorio de química húmeda, un microscopio óptico, otro microscópico, éste de fuerza atómica, una rueda de muestras, cuatro contenedores internos, y una Sonda de Conductividad Termal Eléctrica (TECP), situada en el brazo robot. El laboratorio de química húmeda recibía las muestras del suelo al ser introducidas en cualquiera de los cuatro depósitos. La muestra era humedecida por agua transportada en Phoenix, para su posterior análisis mediante sensores electroquímicos, siendo capaz de detectar iones de magnesio, sodio, calcio o sulfatos. Este aparato proporcionaba datos sobre la historia química de Marte, así como evaluaba la compatibilidad biológica del suelo. La rueda de muestras, situada en una abertura en el final de uno de los lados del MECA, era cargada con muestras del talco marciano, para transportarlas a los dos microscopios. El microscopio óptico, fabricado por la Universidad de Arizona, era capaz de observar las muestras del suelo marciano que le llegaran con un nivel de resolución de 16 micrometros por pixel, o 256 pixels por milímetro. La muestra era iluminada por nueve LED’s rojos, verdes y azules, o tres LED’s que emitían luz ultravioleta. El microscopio poseía idéntico chip CCD que el que montaba el RAC. El microscopio de fuerza atómica, proporcionado por la Universidad de Neuchâtel, operaba escaneando, con una punta de cristal de silicio (de las ocho que llevaba), la muestra, para luego medir la repulsión a través de esa punta. El ordenador así procesaba los datos proporcionando una imagen de la muestra con una resolución de 0.1 micrómetros, como si de un perfil topográfico se tratara. Y por último, la TECP,
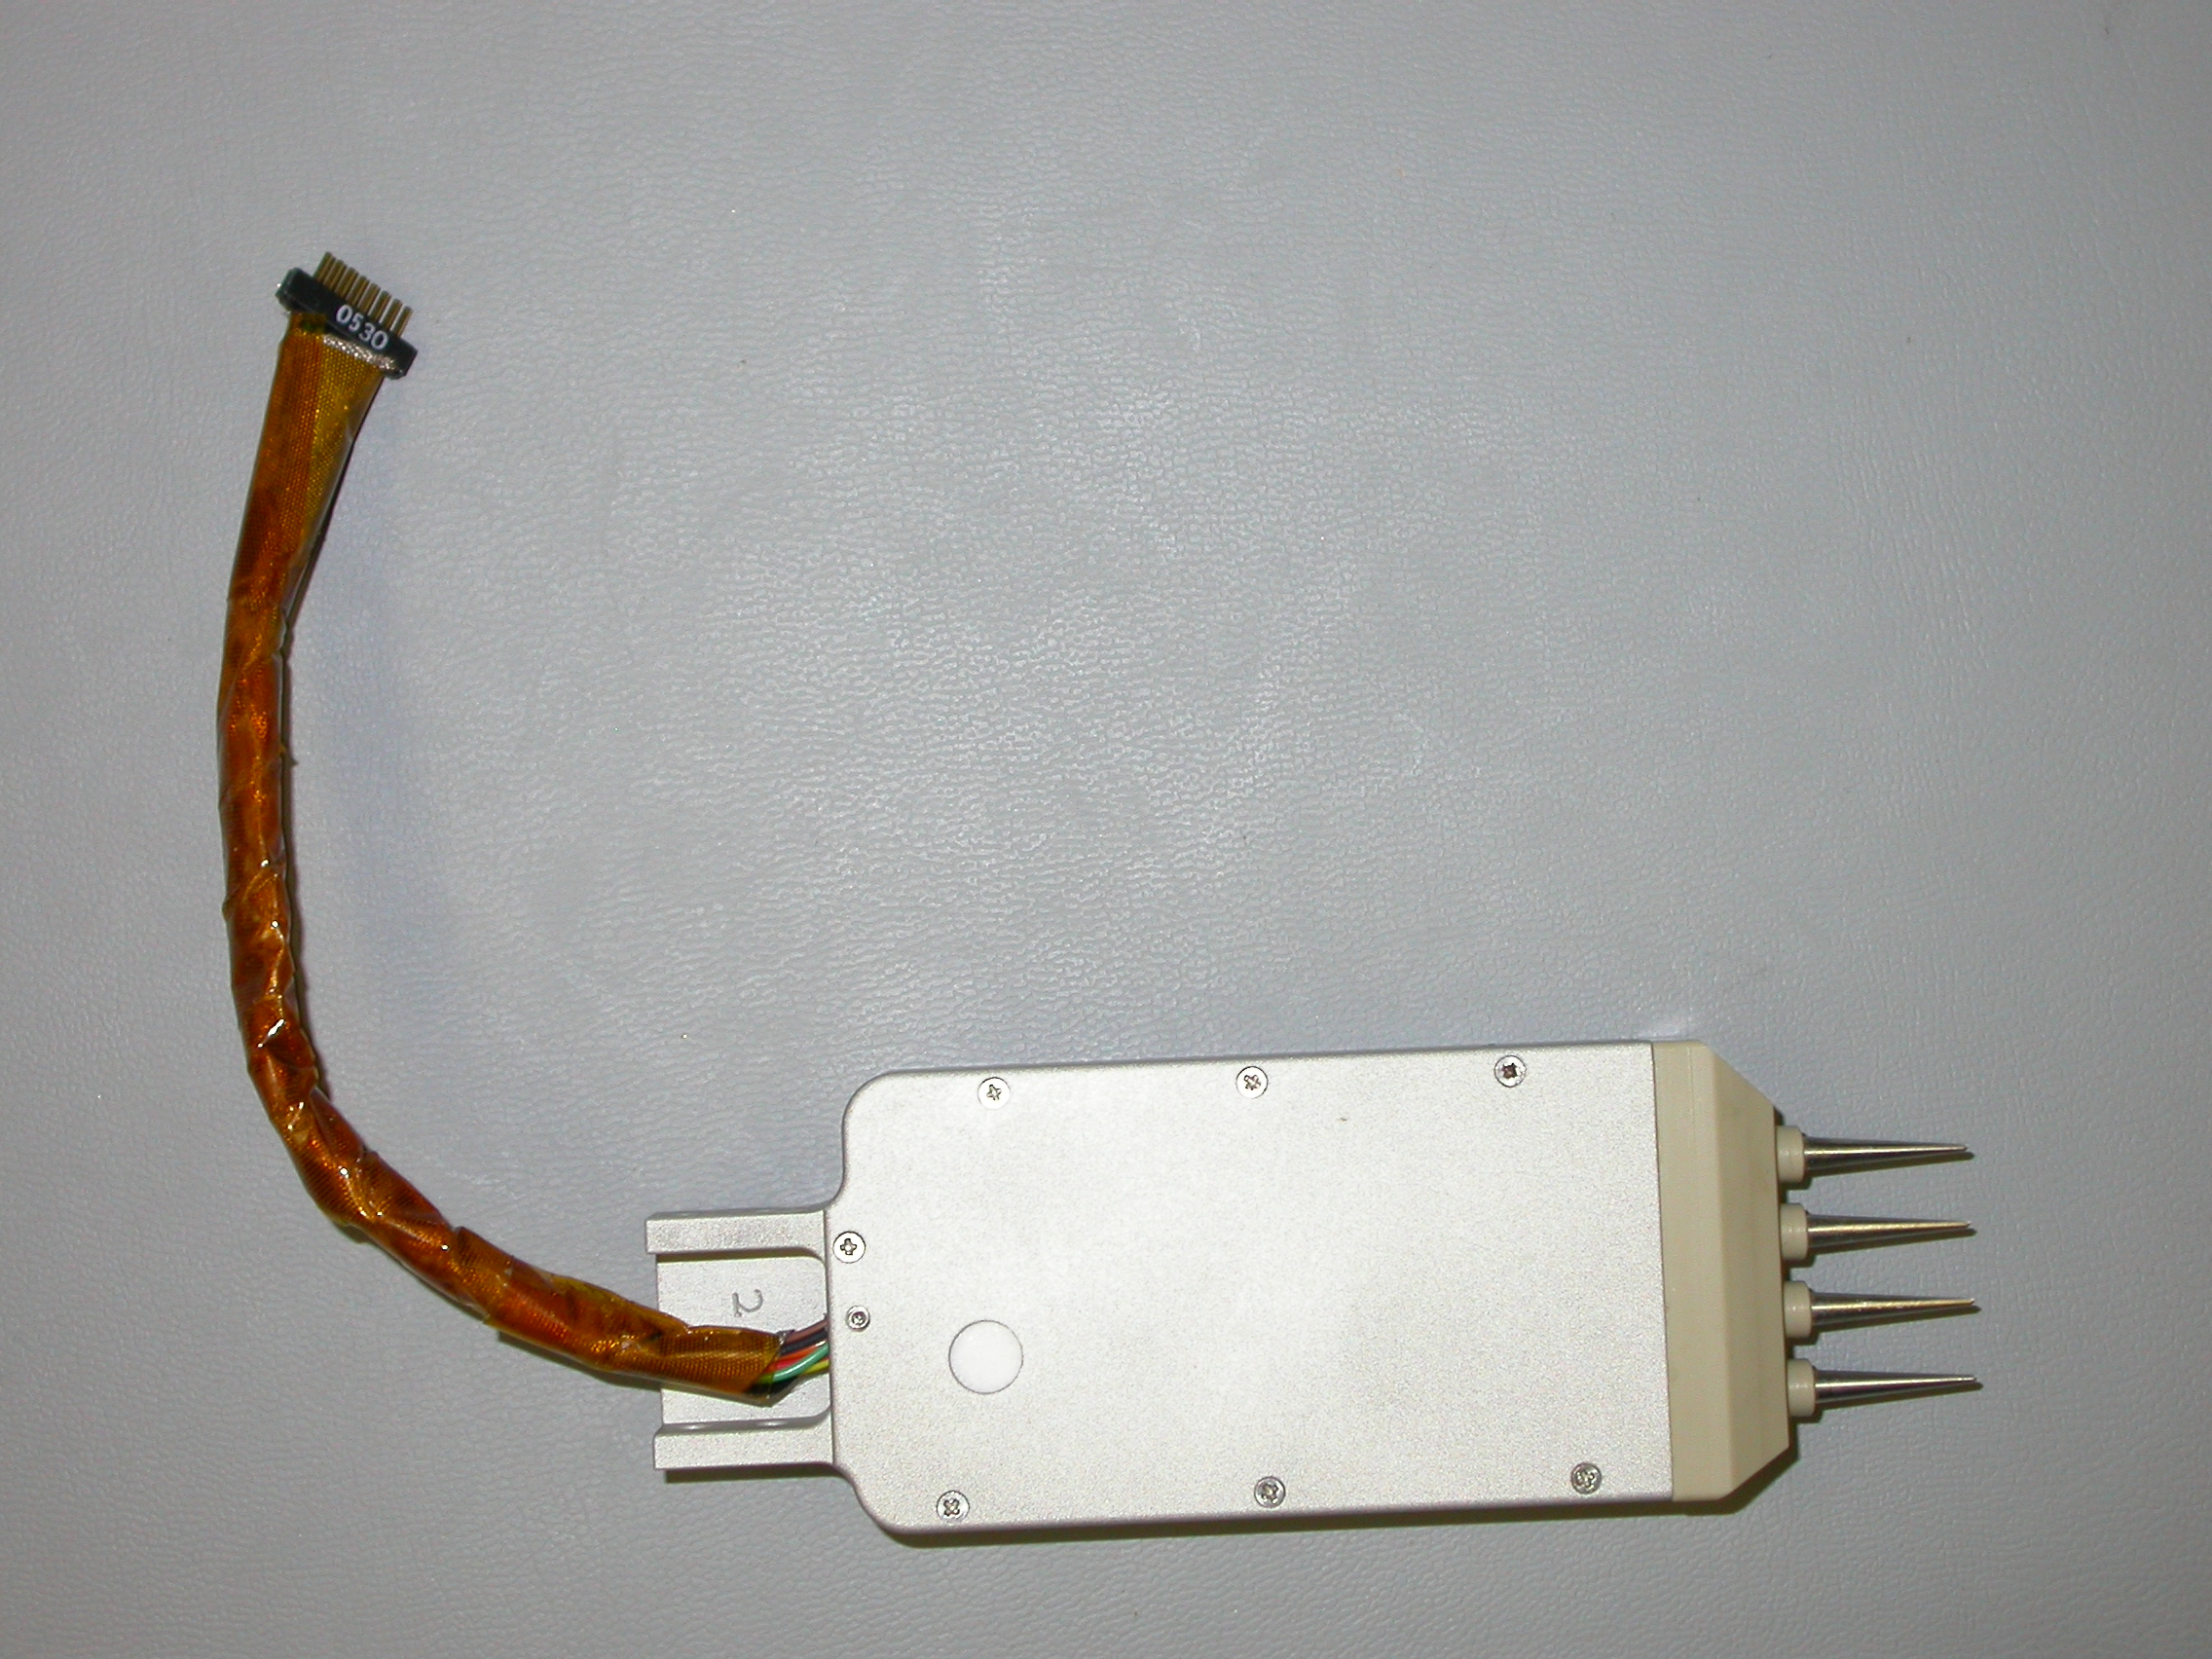
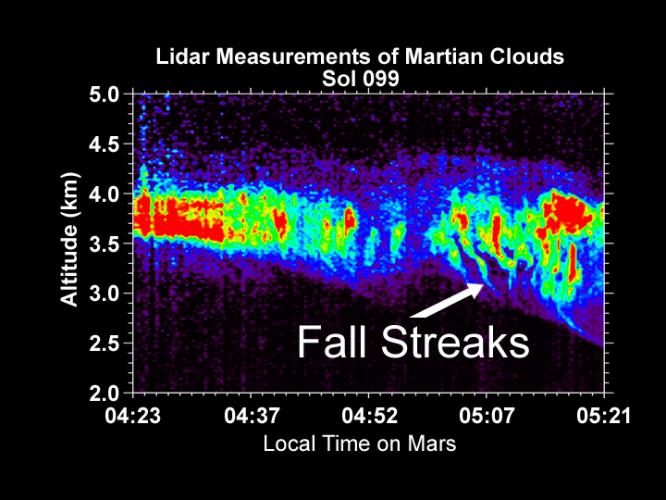
situada en un soporte instalado en el RA, era una especie de tenedor con cuatro puntas que se insertaba en el suelo o que se exponía al aire para tomar medidas de la temperatura del suelo, humedad relativa del suelo y del aire, conductividad del calor y de la electricidad, temperatura del aire e intensidad del viento. El MECA era todo un paquete medioambiental. Otro instrumento era el MET, estación Meteorológica. Derivaba directamente de la montada en Mars Polar Lander, y equipaba indicadores de presión, de velocidad y dirección del viento, y sensores de temperatura a lo largo de un mástil vertical de 1 metro de altura. Los sensores de temperatura eran tres, colocados a 25 cm, 50 cm, y al final del mástil. El sensor de presión estaba colocado en la parte inferior de la estructura de la sonda. Estos sensores tomaban lecturas cada dos segundos para un registro lo más fiable y en tiempo real posible. El indicador del viento se situaba arriba del todo en el mástil, para medir velocidad y dirección del viento, y quedaba a la vista para que tanto el SSI como el RAC tomaran imágenes continuas de su movimiento. Las mediciones atmosféricas eran complementadas por el LIDAR, o instrumento de Detección y Medición de la Luz, que era un laser de emisión vertical que sondeaba la atmósfera como un radar para investigar la distribución vertical de polvo, hielo, niebla o nubes en la región. Poseía un alcance de unos 5 km. de altura. Y por último, la MARDI, Cámara de
Descenso Marciana. Respecto a la equipada por Mars Polar Lander, el funcionamiento era idéntico, salvo que adquiriría imágenes a todo color del descenso gracias al filtro Bayer (idéntico al usado en las cámaras digitales actuales) instalado en su objetivo. Estaba destinada a Mars Surveyor 2001 Lander, y se encontraba terminada en el momento en que este aterrizador fue cancelado, y fue almacenada por si acaso. Era la cámara más ligera enviada al planeta rojo (480 gramos), y hubiera grabado los tres últimos minutos del descenso en vídeo, e incluso en audio, gracias a un micrófono acoplado en la caja de la electrónica del aparato. Se aseguraba su funcionamiento durante 90 Soles, o días marcianos, unos 92 días terrestres. El peso total de Phoenix era de 410 kg.

El diseño de la fase de crucero era idéntico al usado por Mars Polar Lander. Una aerovaina y un escudo de reentrada de 2’4 metros de diámetro ofrecían la protección durante la reentrada balística. La fase de crucero estaba formada por el sistema de orientación (dos sensores solares y dos escáneres estelares unidos a la unidad de medición inercial montada en Phoenix), tres antenas en banda-X (una de media y dos de baja ganancia) unidas a un amplificador de potencia colocados en la aerovaina, y dos placas solares plegables, que se extendían tras el lanzamiento, y estaba estabilizada en sus tres ejes durante la fase de crucero. El conjunto en el momento del lanzamiento desplazaba una masa de unos 664 kg.

El cohete seleccionado para su lanzamiento fue el Delta 2-7925, con una larga lista de éxitos en sus lanzamientos de sondas marcianas, tales como Mars Global Surveyor, Mars Pathfinder, Mars Odyssey y Spirit. La fecha se fijó para el 3 de agosto del 2007.

Una vez trasladada a las instalaciones de Cabo Cañaveral para su preparación para su lanzamiento, vieron un problema electrónico que afectaría a la transmisión de datos durante el amartizaje, y que también ponía en peligro el uso de la MARDI. Cuando el sistema fue desmontado, vieron que una placa de procesadores estaba averiada, lo que provocaría que solo una de las tareas de las que controlaba (la transmisión de datos de ingeniería o la grabación de imágenes de la MARDI) se realizara. Tras un corto debate, eligieron no usar la cámara de descenso (aunque ésta se mantendría adosada a Phoenix) para así salvar estos importantísimos datos.

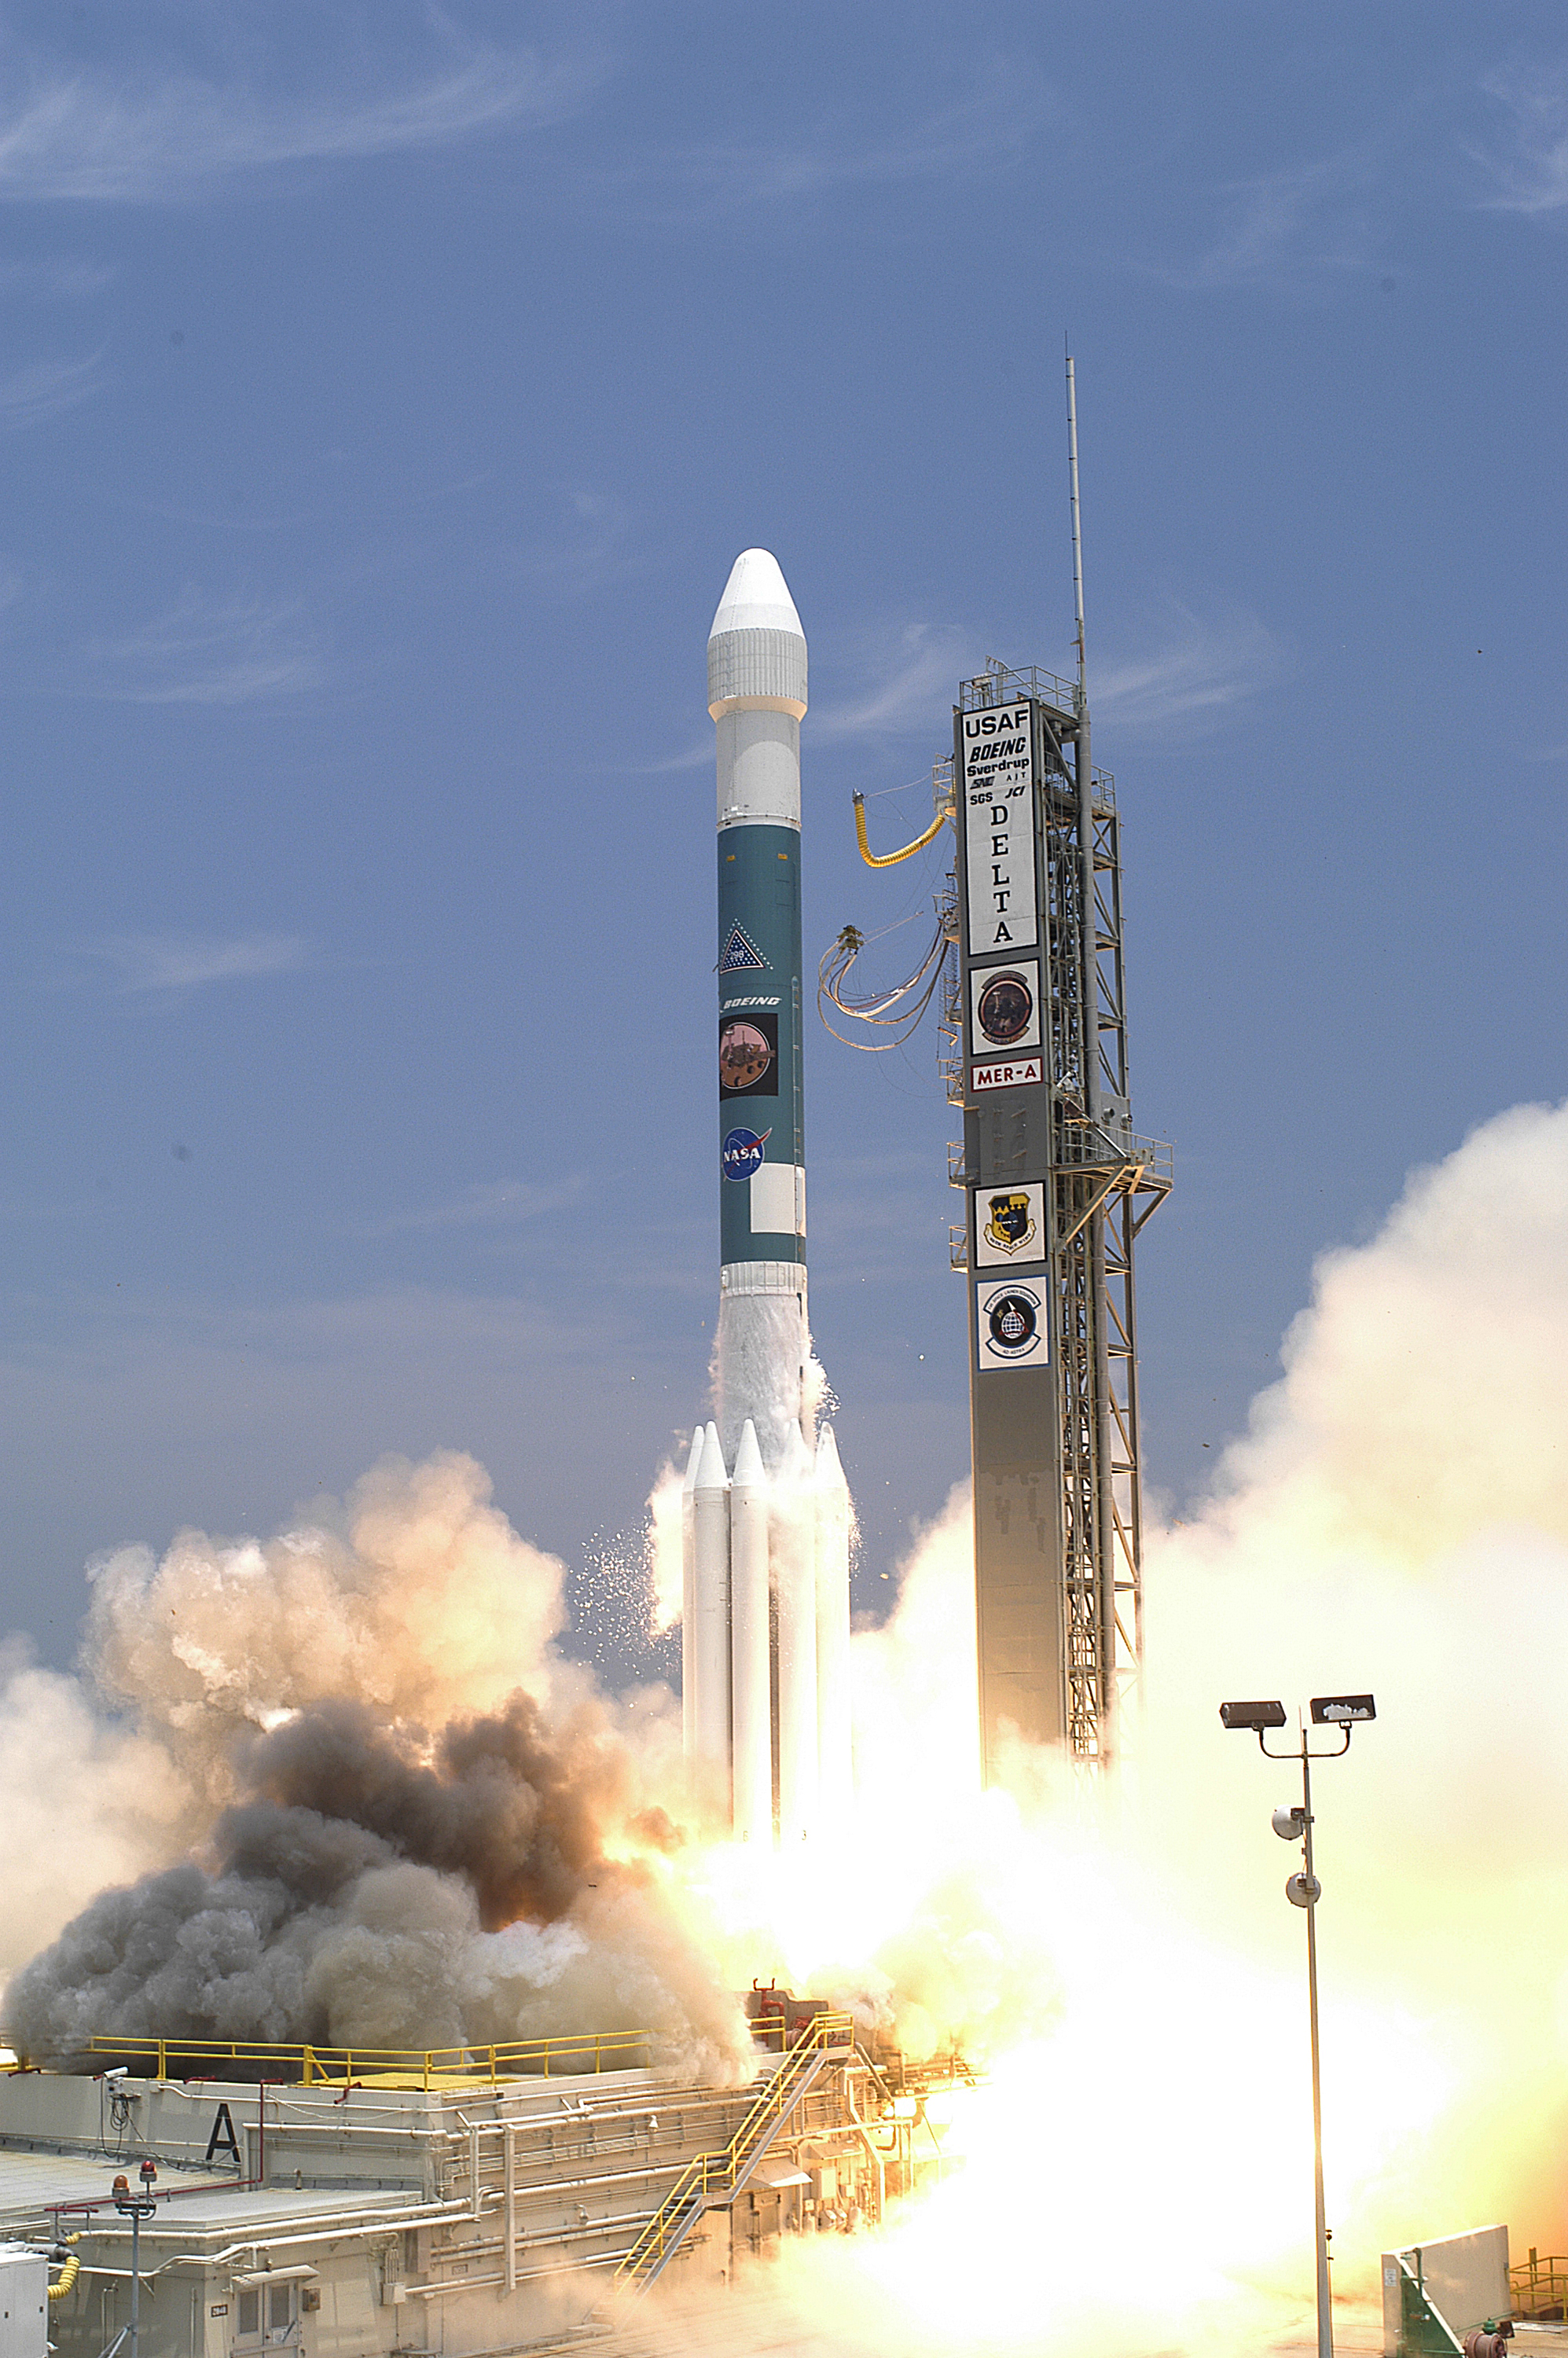
Con un día de retraso a causa de un problema en el rellenado de combustible del lanzador, el Delta 2 con Phoenix en su cofia fue elevado con éxito en uno de los pocos lanzamientos nocturnos que se producen en Cabo Cañaveral. Una vez que todas las etapas del cohete se consumieron, Phoenix inició su camino en solitario hacia el polo norte marciano. Su amartizaje se produciría en el Vastitas Borealis, más al norte de la región marciana de Arcadia Planitia. Gracias a las imágenes de alta resolución de Mars Reconnaissance Orbiter se pudieron descartar zonas peligrosas, y la región finalmente elegida (llamada Green Valley por sus controladores) estaba plagada de terreno poligonal, muy similar al que se da en la Tierra en la región ártica.

Un par de meses antes de que Phoenix llegara al planeta rojo, los tres orbitadores que funcionaban (y lo siguen haciendo) alteraron sus órbitas para una mejor recepción de las primeras palabras para que cuando el nuevo aterrizador se posara en Marte, escucharle con sus oídos bien abiertos, y además, intentarían ver como el conjunto de reentrada entraba en contacto con la atmósfera. Todo eso sería el 25 de mayo del 2008.

Llegó el día de la maniobra más peligrosa y crucial de toda la misión: la toma de Marte. Lo primero, orientar el escudo de reentrada para ofrecerlo hacia la atmósfera, utilizando los propulsores de la sonda. Una vez la maniobra culminaba, la fase de crucero se separaba. En ese momento solo le quedaban 5 minutos para el aterrizaje. 30 segundos después entraba en contacto con la atmósfera, para decelerar usando el rozamiento atmosférico. Una vez la atmósfera era atravesada, un mortero se activaba para desplegar lo más rápidamente posible el paracaídas, y cuando se había abierto por completo, el escudo de reentrada se separaba, y el radar de altitud comenzaba a tomar datos para completar el proceso del amartizaje. Tres minutos antes del aterrizaje las patas se desplegaron, paso previo a la separación, que se produjo 29 segundos antes de tocar el suelo. Medio segundo después, los propulsores de descenso (controlados mediante pulsos de ignición para una mayor estabilidad de Phoenix en el descenso) se activaban para la última fase del proceso, y así recorrer los últimos metros, y cuando las patas acababan posándose en el suelo, los motores se desactivaban, finalizando el proceso. Era en ese momento cuando los disparadores pirotécnicos se activaban y los mástiles de las cámaras y los sensores meteorológicos se desplegaban. Los paneles solares se desplegaron 20 minutos después del aterrizaje, para dar tiempo a que el polvo levantado por los retrocohetes se volviera a posar, y así no tener problemas de acumulación de arena en ellos. Antes, había enviado ya la señal indicadora de que estaba en el suelo del Green Valley, y que había sobrevivido.

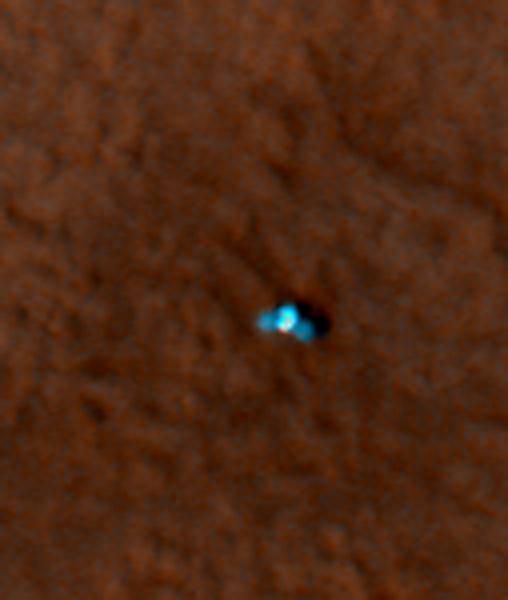
Gracias a la preparación de sus órbitas, los relés UHF de Mars Odyssey y Mars Reconnaissance Orbiter comunicaron instantáneamente con el vehículo, y gracias a las mediciones de telemetría de las comunicaciones, fijaron las coordenadas en 68’2º N, 125’7º W. Esas coordenadas estaban casi fuera de la elipse prevista para su amartizaje. Los datos de ingeniería transmitidos por Phoenix indicaban que, por motivos desconocidos (posiblemente algún pequeño error en los comandos de la programación), el paracaídas se había desplegado 7 segundos más tarde de lo previsto, provocando esta enorme desviación, que casi provoca que acabara dentro de un cráter cercano llamado Heimdall. Gracias a MRO y a su poderoso objetivo pudimos ver a Phoenix ya en superficie, con sus paneles solares
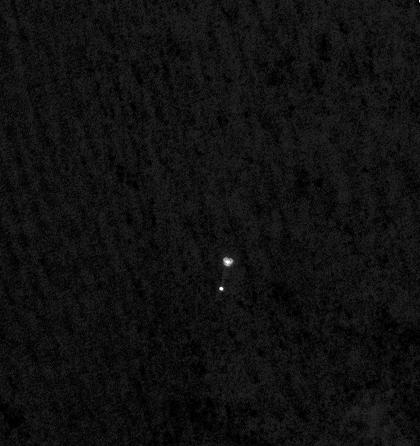
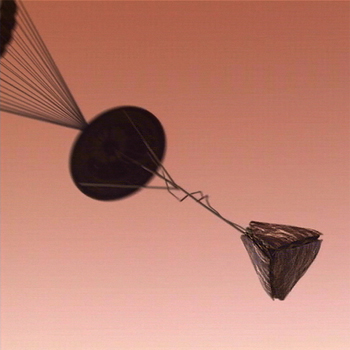
desplegados, 11 horas después del amartizaje, y localizando también el escudo de reentrada y el paracaídas unido a la aerovaina. Pero lo mejor fue que consiguió tomar una de las imágenes más asombrosas de toda la historia de la exploración espacial: Phoenix colgando del paracaídas cayendo hacia Marte. Impresionante.

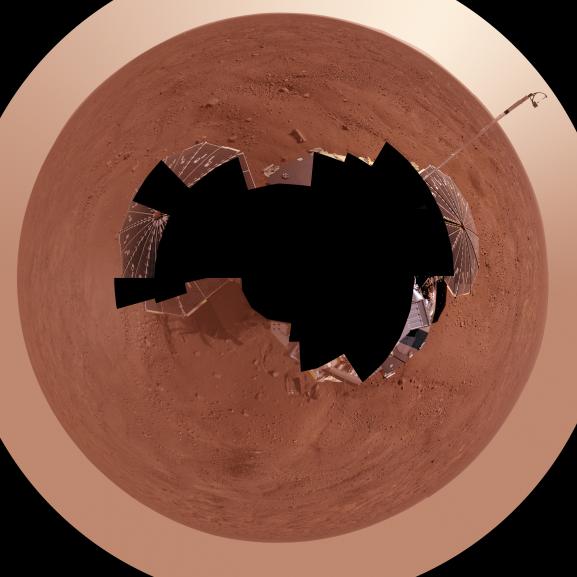
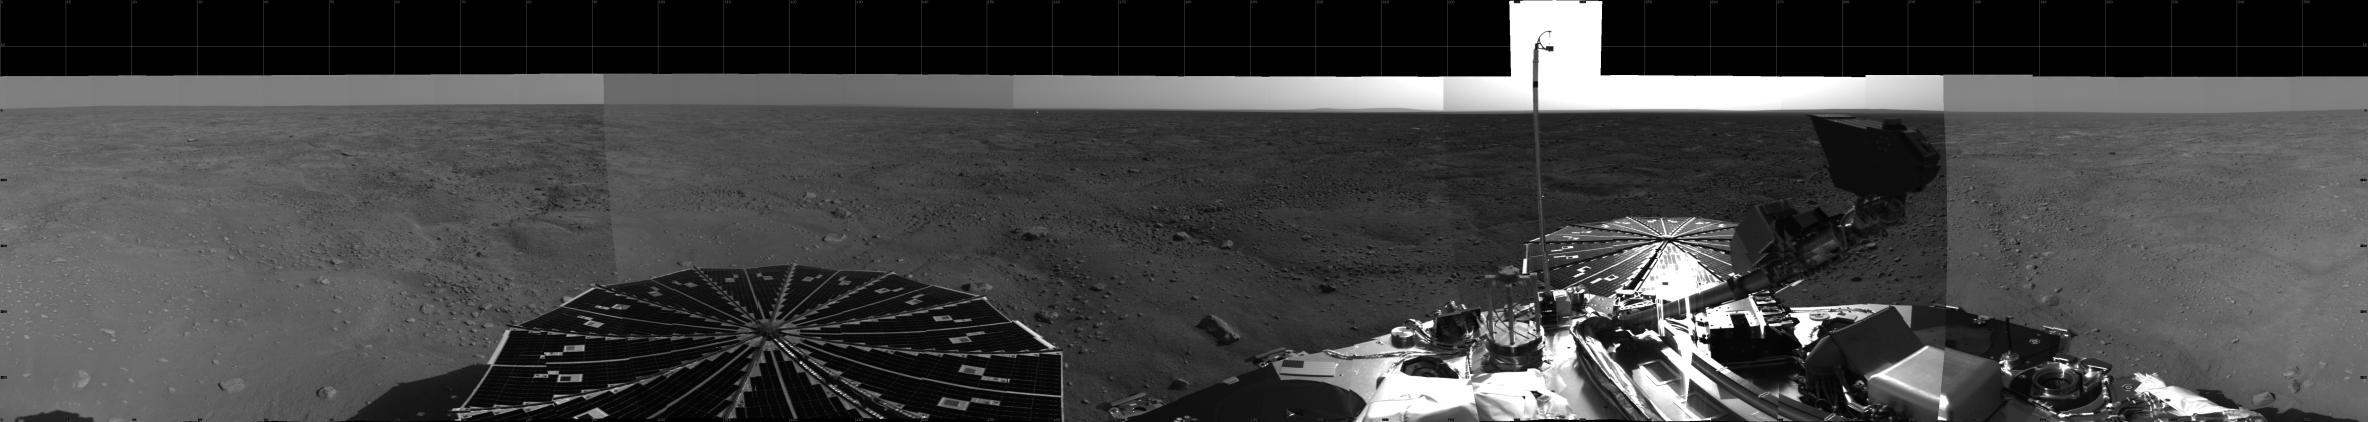
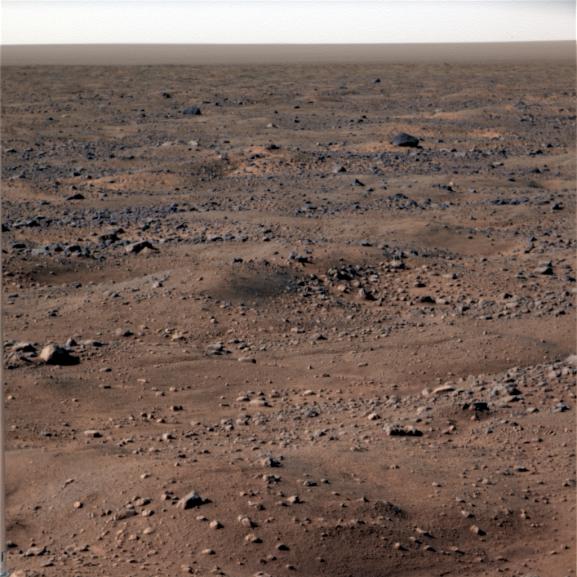
Las primeras imágenes llegaron horas después. El paisaje era llano, anodino. El único relieve destacado era el perfil del cráter Heimdall. A su alrededor, todo eran terrenos poligonales, y escasas rocas. Entre otras imágenes, también confirmó que las patas tocaban tierra firme, y que los paneles solares estaban correctamente desplegados. Cuando Phoenix llegó a Marte, el Sol estaba presente durante todo el día, proporcionando la capacidad de funcionar a lo largo de las 24 horas y 39 minutos que dura el día marciano, aunque no fue hasta pasada una semana después del amartizaje cuando se usó esa posibilidad. Una vez se comprobó que el funcionamiento de todos los instrumentos era correcto, se decidió desplegar el RA. El primer intento se hizo el 27 de mayo, aunque la orden nunca llegó ese día a Phoenix a causa de que el relé UHF Electra de MRO estaba en ese momento desconectado. Finalmente, al día siguiente, la orden llegó, la biobarrera se retiró, y el RA cobró vida por primera vez.

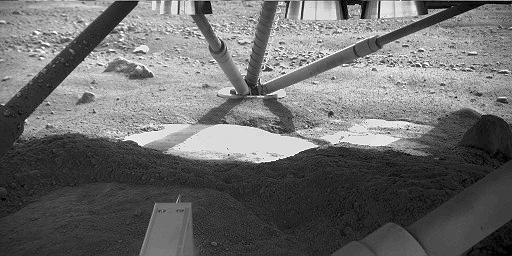
La suerte había querido que el área en el que Phoenix había aterrizado coincidiera con un polígono del terreno, a mano para que el RA trabajara en él para buscar permafrost, o el hielo de agua fruto de la condensación de la atmósfera que se acaba posando en la superficie, para luego acabar en el subsuelo, generando esas formas. Aprovechando el primer movimiento de contacto con la superficie, el RAC fue usado para ver lo que había debajo de la sonda, y vio una extraña formación que había sido limpiada por el uso de los retrocohetes.

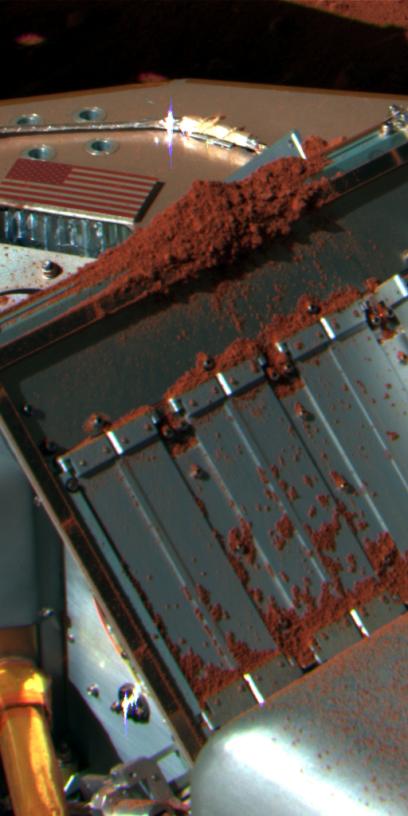
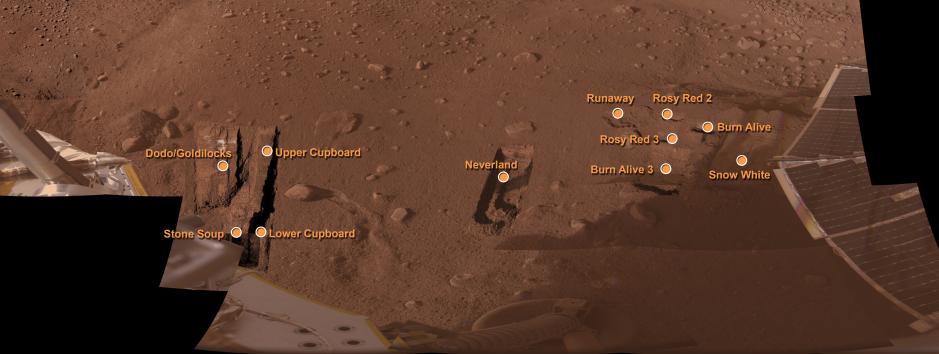
A Fairy-Tale LandscapeLa primera zona de excavación, también denominada trinchera, recibió el nombre de Dodo Goldilocks. La primera palada en esa localización iría para el TEGA, para analizar esa primera muestra para un estudio preliminar. De inmediato surgieron dos imprevistos. El primero era que las puertecillas que permitían el acceso a la muestra hacia el contenedor no se abrieron por completo, dejando poco espacio, mientras que el segundo era que la muestra de terreno se había quedado como pegada en el interior de la pala.
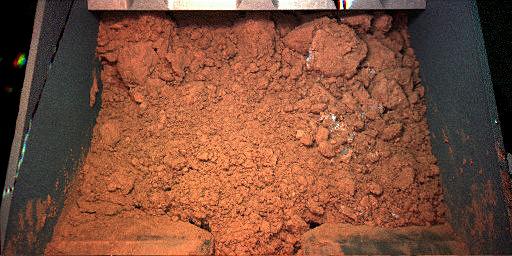
Tuvieron que ensayar varias veces el proceso de vaciarla para evitar que quedara todo allí dentro. El TEGA seguía dando problemas, en esta ocasión era el filamento que calentaba el hornillo. Un cortocircuito intermitente provocó un pequeño fallo electrónico en el mecanismo que activaba este filamento. Por suerte, equipaba un segundo filamento de reserva, y fue programado para que actuara en lugar del primario, pasando éste a ser el de reserva. El 11 de junio la primera muestra de suelo marciano por fin entró en uno de los hornillos del TEGA, y el análisis mostró que en esa muestra no había rastros de hielo de agua. La sorpresa llegó días después, cuando una nueva excavación en Dodo Goldilocks dejó al descubierto un material brillante, del que se soltaron varios fragmentos. 4 soles más tarde, esos fragmentos habían desaparecido. Quedaba claro que eso era hielo subusperficial que al quedar al descubierto se había sublimado. Fue la primera pista de que bajo las patas de Phoenix había hielo de agua.

Los primeros tests del MECA se efectuaron a finales de junio, y sus resultados mostraban la gran acidez del suelo marciano (pH de 8 o 9) y una moderada alcalinidad. Se encontraron iones de magnesio, sodio, potasio y clorhidratos. La salinidad del terreno parecía ser baja. Esto, unido a nuevos análisis del TEGA, que por fin detectaron agua en cantidades apreciables, dibujaban un panorama que parecía propicio para la vida. Otros resultados mostraban sales de perclorato, un elemento no muy amigable con los elementos biológicos, por lo que se dedujo que las probabilidades de que allí existiera vida microscópica eran más bien escasas. Estos resultados y el buen funcionamiento general de Phoenix permitieron la prolongación de la misión.
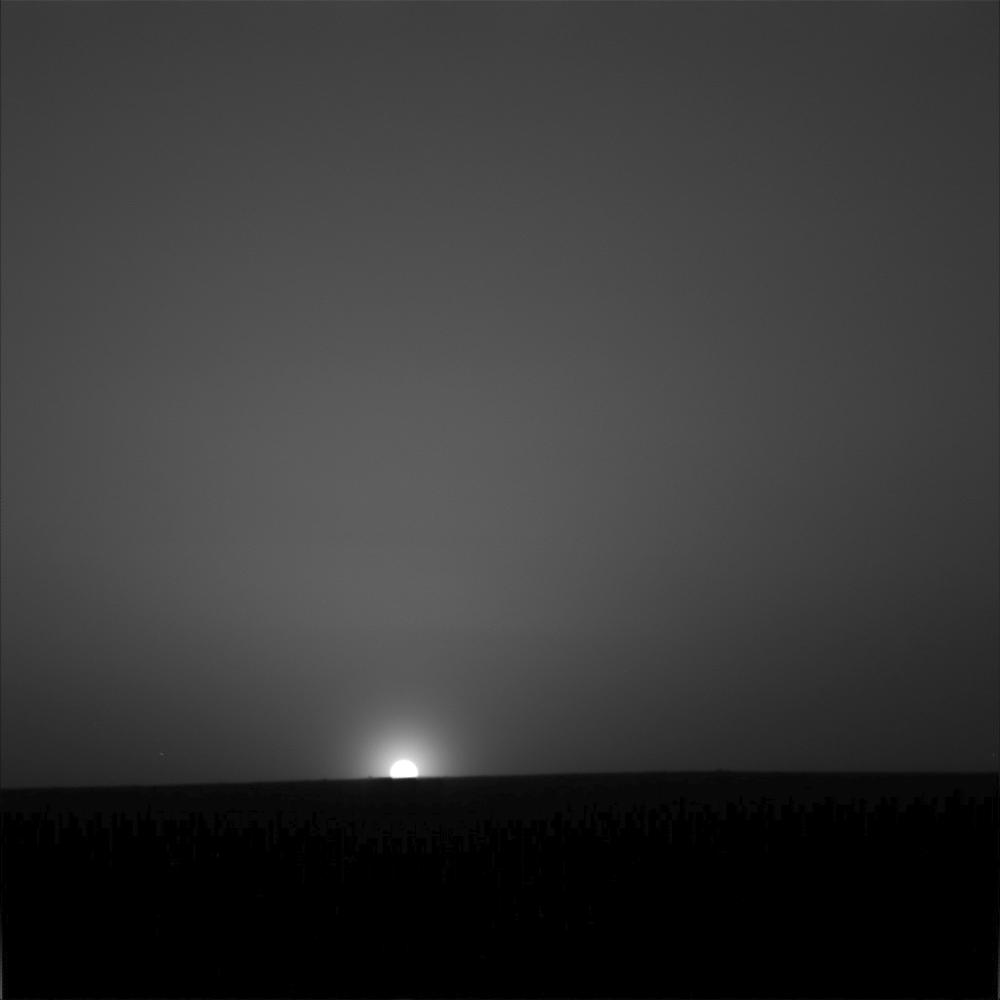
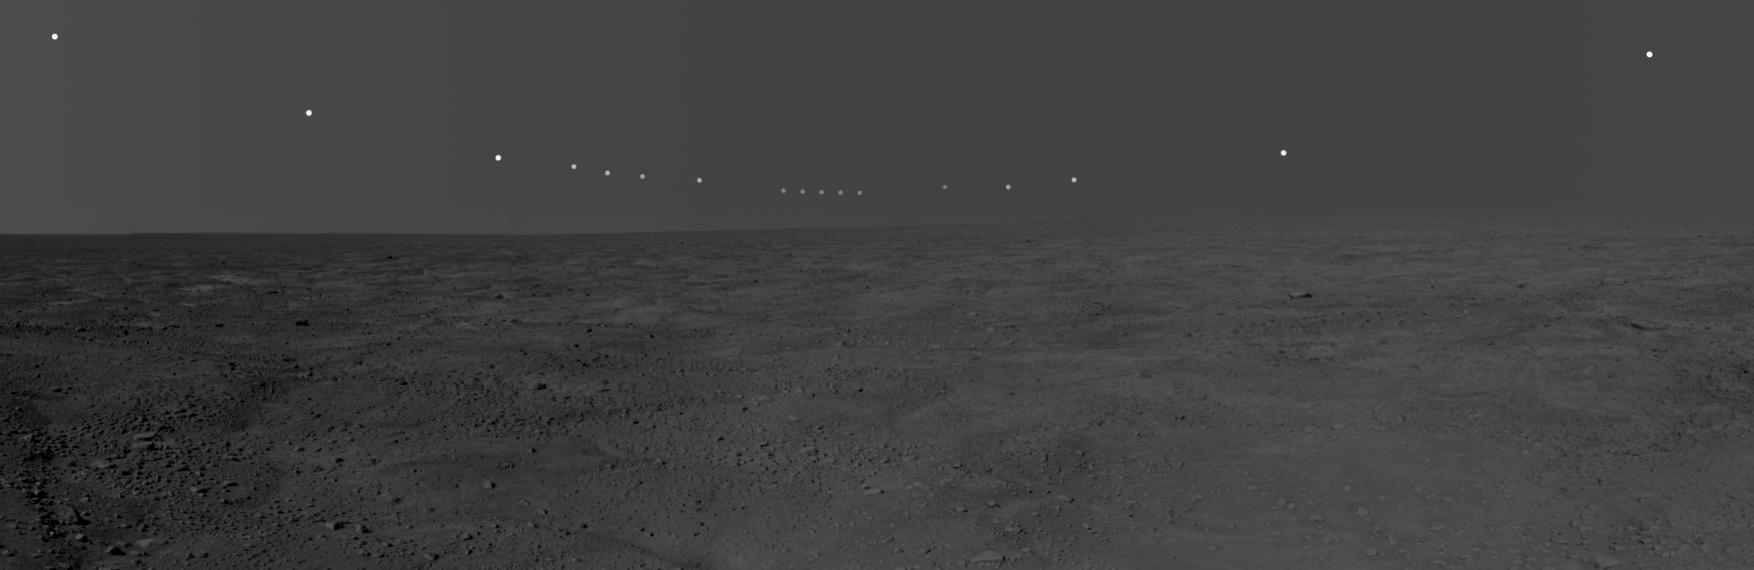
La estación meteorológica controló desde el principio el clima en el Green Valley, mostrando cielos claros, viento moderado en dirección sur y dirección este, temperaturas estables entre los -30º C y los -79º C, y las cámaras ayudaron permitiendo ver cómo a lo largo de los soles la cantidad de polvo atmosférico fue en aumento. Otras imágenes dejaron impactados a los controladores: era el seguimiento del Sol por el horizonte, viendo cómo nunca llegaba a ponerse durante los dos primeros meses de misión. Empezaba el Sol alto sobre el horizonte, bajando hasta casi el suelo, para luego volver a subir. Son las primeras imágenes de esta actividad solar polar fuera de la Tierra. En cuanto al LIDAR, comenzó su funcionamiento el tercer día, y comenzó a sondear la atmósfera. Los datos recogidos por él mostraron la evolución del polvo atmosférico a lo largo de los días, mostrando la evolución y cantidad que había a lo largo de las horas, evidenciando que en altitudes superiores a los 4 kilómetros apenas se detectaba talco marciano. También se examinaron las nubes (el SSI vio nubes de cirros recorriendo la atmósfera), y en una ocasión detectó una nevada, que a los 3 km. sobre la superficie se detenía y sublimaba hacia la atmósfera de nuevo. Detectar este fenómeno fue una sorpresa, nadie esperaba observar algo así en Marte.

Con la prolongación de la misión, Phoenix comenzó a experimentar las primeras puestas de Sol. En el intermedio, había abierto nuevas trincheras en el terreno, y fueron examinadas en detalle. La temperatura caía en picado, y las actividades del aterrizador tuvieron que reducirse drásticamente. Una mañana, al despertar, consiguieron ver el suelo lleno de escarcha, que obviamente fue registrada y medida. Llegó el mes de octubre, y la situación fue a peor. Cada vez había menos horas de luz, provocando que la energía no fuera la suficiente para la operación de los instrumentos. A causa de la escasa iluminación, el 28 de octubre entró en modo seguro provocado por la escasa energía captada por los paneles solares. Los controladores intentaron un método para prolongar el período de actividad, desactivando varios calentadores internos. Al día siguiente volvió a entrar en modo seguro, y los controladores desconectaron otros calentadores, los relacionados con el TEGA, el RA y los mecanismos pirotécnicos. Sin embargo, la misión estaba acabada. Su última transmisión se recibió el 2 de noviembre. Nos envió en código binario un breve mensaje que, traducido a nuestro lenguaje, puso el epitafio a la misión: triunfo.

La misión Phoenix había acabado, y comenzó el período de examen de todos los datos que ésta nos transmitió. Sin embargo, existía la pequeña probabilidad de que una vez acabado el invierno en el polo norte, cuando la luz volviera, el pequeño aterrizador volviera a la vida. No había sido diseñada para ello, y se suponía que la escarcha acumulada en los paneles solares podría echar a perder las células
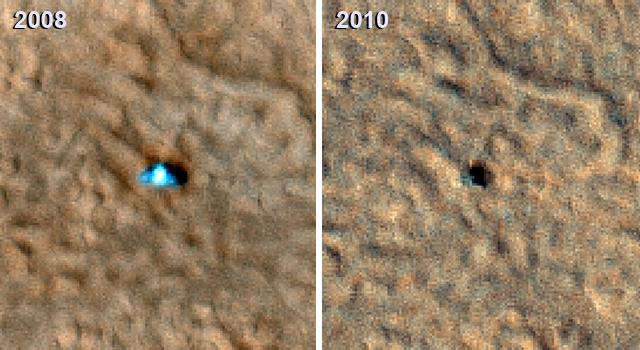
captadoras de energía. En enero del 2010 comenzaron los intentos, vía Mars Odyssey o vía MRO, de contactar con Phoenix. A lo largo de los meses de febrero y abril las sesiones de comunicación continuaron, pero imágenes tomadas desde la órbita por MRO mostraron que la sonda ya no volvería con nosotros. Sus paneles solares se habían desplomado, a causa del hielo acumulado (se habían calculado hasta 19 cm. de espesor de hielo) cuando el casquete polar norte se extendió hacia el sur, cubriendo la región del Green Valley. No había que estar tristes, ya que era algo esperado. El 24 de mayo del 2010 el proyecto Phoenix fue declarado oficialmente cerrado.

Los resultados que Phoenix nos devolvió confirmaban muchas de las teorías que se habían formulado sobre esa región. Mostró un suelo lleno de polígonos de hasta 3 metros de diámetro, divididos por surcos de hasta 50 centímetros, provocados por los cambios de temperatura y la retracción y extensión del hielo. Las rocas eran de pequeño tamaño, y no había dunas por ninguna parte. Los medidores meteorológicos midieron temperaturas medias de unos -65º C (-19.6º C la máxima, -97.7º C la mínima), mostrando que las nubes que se formaban estaban cargadas de cristales de hielo, y de una de esas nubes de cirros se detectó una nevada pequeña que no llegó a la superficie. La velocidad media del viento era de unos 36 km/h, y la presión atmosférica era apenas superior a los 8 milibares. En cuanto a los datos de los analizadores, confirmó la presencia de hielo de agua a apenas unos centímetros de la superficie (la formación de debajo de Phoenix era una capa de hielo que se fracturó con el tiempo por la sublimación del hielo), y los análisis químicos mostraron que el clima de la zona fue más cálido y húmedo en el pasado. Un estudio posterior dejó abierta la posibilidad de encontrar componentes orgánicos en el suelo marciano. En cuanto a la
composición química del suelo, se encontraron clorhidratos, bicarbonato, magnesio, sodio, potasio, calcio y trazas de sulfatos, y el pH exacto de la superficie era de 7.7. La aparición del perclorato abre la posibilidad de utilizar el suelo para fabricar combustibles de cohetes, o para la producción de oxígeno para respirar. En algunas circunstancias, incluso puede servir como alimento de diversos microorganismos. Otro resultado interesante fue que la mezcla de estos percloratos con el suelo provocaba un punto de congelación muy bajo, de similar manera que la sal aplicada a las carreteras evita que en éstas se formen placas de hielo.

Sin duda, Phoenix nos ha abierto una ventana nueva sobre las condiciones marcianas en el pasado y las que se pueden dar actualmente. Con años de retraso, y cambiando el polo sur por el norte, los objetivos de Mars Polar Lander se han cumplido con creces, aunque nos queda la espinita de saber qué podría habernos enseñado la sonda perdida en 1999. Además, Phoenix llegó a Marte en el momento en que existían allí otras 5 sondas, tres orbitales y dos de superficie, y fue la primera vez que tres aterrizadores trabajaban a la vez en el suelo del planeta rojo. En fin, una misión excepcional que merecía un rincón en esta crónica.

viernes, 18 de enero de 2013

Misión al planeta Tierra: LDCM

Nunca pensaron los que idearon, construyeron, lanzaron y operaron el satélite ERTS 1 que éste sería el inicio del mayor archivo de imágenes de la superficie terrestre jamás recolectado por cualquier programa. Este proyecto (llamado Programa de Satélites Tecnológicos de Recursos Terrestres) se inició en 1966, produciendo el lanzamiento de su primer ejemplar en julio de 1972. Era originalmente dirigido por la NASA, y mediante el uso de los dos instrumentos que cargaba este satélite se pretendía realizar una cobertura casi global de la superficie continental terrestre, aunque bien centrada en el territorio norteamericano. Este primer vehículo cargaba dos experimentos distintos: un conjunto de tres cámaras de luz visible e infrarrojo cercano (RBV, Vidicón de Haz de Retorno, resolución 80 metros) y un radiómetro multiespectral (MSS, Escáner Multi Espectral) con el único encargo de adquirir imágenes en todas las longitudes de onda posibles. En 1975 el programa ERTS fue rebautizado como Landsat, y por lo tanto, el satélite se renombró como Landsat 1. En enero de 1975 se lanzó Landsat 2, para complementar primero, y luego sustituir, a su gemelo. Posteriormente, en marzo de 1978 se lanzó Landsat 3, idéntico en casi todo salvo porque el sistema RBV reducía el número de cámaras de tres a dos (resolución, 40 metros), y el MSS fue actualizado para observar una nueva longitud de onda, el infrarrojo termal (que, por cierto, falló poco después del despegue). Un año y medio después del apagado de Landsat 2 tras perder el control de actitud, se lanzó el primero de la nueva generación de estos satélites. Landsat 4 fue situado en órbita en julio de 1982, con un diseño completamente nuevo. Estaba preparado para transmitir
directamente datos a las antenas de Tierra, o a través de la proyectada red TDRSS (Sistema de Satélites de Seguimiento y Retransmisión de Datos). También incorporaba novedades en el equipo científico: además de una variante actualizada del MSS, recibió el TM, Cartógrafo Temático, un sistema con mejor resolución tanto espacial (hasta 30 metros) como espectral (siete bandas por las cuatro del MSS). Poco después del lanzamiento, el satélite perdió la habilidad de transmitir datos directamente a las antenas terrestres y dejó de generar la mitad de la energía prevista. Esta circunstancia obligó a lanzar antes de lo previsto a Landsat 5 (marzo de 1984), un ejemplar clónico. Con la activación de la red TDRSS Landsat 4 pudo iniciar de nuevo su tarea científica, que volvió a detenerse en enero de 1986 tras la destrucción del transbordador Challenger. De esta manera, Landsat 5 fue el único satélite de este programa que, cuando la central nuclear soviética de Chernóbil sufrió su accidente, a los pocos días fue capaz de observar el área. Landsat 4 regresó de nuevo al servicio en enero de 1987, cuando su gemelo perdió el enlace TDRS. De esta manera, mientras el más antiguo (Landsat 3 fue desconectado en marzo de 1983) se dedicaba a adquirir imágenes de todo el globo, el más moderno solo recolectaba secuencias cuando se encontraba a la vista de las antenas terrestres. Así continuó hasta que Landsat 4 también perdió su enlace TDRS en 1993. La década de 1990 fue la época más difícil del programa Landsat. A la pérdida de su satélite más veterano (que continuó siendo monitorizado hasta el 2001) se le unió en octubre de 1993 la pérdida de Landsat 6 por un problema durante el despegue. Este satélite era una nueva actualización con respecto a los anteriores. Por primera vez se desprendía del MSS, focalizando todas las operaciones en el ETM (Cartógrafo Temático Mejorado), que poseía todavía mejor resolución espacial y espectral. El fallo en el lanzamiento obligó a continuar operando bajo mínimos a Landsat 5 hasta poder construir y lanzar el nuevo satélite,
que sucedió en abril de 1999 con el hasta ahora más moderno de todos, Landsat 7. Esto llevó a reducir todavía más las operaciones del más veterano, que por cierto, sigue en funcionamiento aunque con problemas severos, no obstante, lleva en órbita y trabajando más de 28 años. Landsat 7 tampoco se libró de problemas, ya que uno de los dispositivos correctores de su instrumento ETM+, el SLC (Corrector de Línea de Escaneo) se averió en el 2003, reduciendo con ello la cantidad de información prevista por el instrumento. Aún con los problemas, los Landsat 5 y 7 continúan operando, complementados por el pequeño pero no menos potente Earth Observing-1. Ahora, casi 14 años después de la puesta en marcha de Landsat 7 llega el momento del reemplazo.

Este programa pronto estuvo bien relacionado con las instituciones gubernamentales. Su utilidad fue vista pronto, y varios departamentos del gobierno estadounidense empezaron a involucrarse. Esto llevó al entonces Presidente Jimmy Carter a firmar en 1979 la Directiva Presidencial 54, en la que se ordenaba pasar el control del programa Landsat de la NASA al NOAA (Administración Nacional Oceánica y Atmosférica), dependiente del Departamento de Comercio, a la vez que recomendaba la fabricación de cuatro nuevos ejemplares para mantener una continuidad de datos con respecto a los primeros satélites del programa. A su vez, NOAA designó a EOSAT (Compañía de Satélites de Observación Terrestre), una empresa privada, la responsable de procesar, archivar y vender las imágenes del programa, y a la vez desarrollar los Landsat 6 y 7. Los problemas del programa comenzaron en 1989. NOAA se había quedado casi sin presupuesto debido a que no habían solicitado la financiación apropiada, e informaron que esto provocaría el cese de operaciones de los satélites que por aquel entonces estaban funcionando. Eso llevó al presidente del Consejo Espacial Nacional a entregar financiación de emergencia para poder finalizar las operaciones anuales del programa. Los problemas financieros continuaron en 1990 y 1991, cuando NOAA solo recibió la mitad del presupuesto necesario por parte del Congreso estadounidense, argumentando que el resto tendría que ser proporcionado por las agencias usuarias de las imágenes tomadas por los Landsat. Todo esto llevó a que EOSAT dejara de procesar los datos del programa a finales de 1992 por falta de financiación. Meses antes, el entonces presidente George Bush (padre) firmó la recientemente aprobada Acta Política para el Escaneo Remoto de la Tierra, en la que se reconocía el inmenso valor del programa, autorizaba la fabricación de Landsat 7 y aseguraba la completa disponibilidad del archivo de datos para todo el mundo que lo quisiera al menor coste posible. Desde el lanzamiento de Landsat 7, la responsabilidad de adquirir, procesar y distribuir la información de estos satélites regresó al Centro de Datos EROS (Sistemas de Observación de Recursos Terrestres), un centro adscrito al servicio USGS (Reconocimiento Geológico de Estados Unidos), una organización del Departamento de Interior. En el año 2005, el Presidente de aquellos días, George W. Bush (hijo) firmó la autorización para la construcción de la unidad número 8 del programa Landsat.

Recibe el anodino nombre de LDCM, Misión Landsat de Continuidad de Datos, cuyo nombre ya deja claro el objetivo principal de este vehículo. El desarrollo de este satélite (al igual que su antecesor) ha corrido a cargo de la NASA, concretamente al Centro de Vuelos Espaciales Goddard, y una vez esté en órbita y funcionando, el control operacional de LDCM pasará al USGS. Este satélite supone una nueva generación de satélites del programa Landsat.

LDCM no es precisamente un peso pluma, sin embargo, ha sido aplicado a su construcción hardware completamente fiable y probado en el espacio. El bus de este satélite utiliza la plataforma estándar modular LEOStar-3, desarrollada por la empresa Orbital. Esta es una plataforma configurable dependiendo de los requisitos de cada cliente. Su fabricación modular significa que resulta fácil de construir, y capaz de recibir rápidas modificaciones para ser adaptada a los requerimientos de cada misión. Este bus estándar incorpora todos los medios para el funcionamiento del satélite, tales como comunicaciones, computación, alimentación, control termal y mantenimiento orbital. Dependiendo de la misión, el bus puede ser completamente redundante en sus sistemas primarios, poseer una redundancia selectiva, o carecer de ella, es decir, poseer ejemplares únicos de cada sistema de a bordo (o como se llama técnicamente, Single-String, cuerda única). Esta plataforma ha sido usada para crear algunos de los más recientes vehículos espaciales, entre ellos los observatorios Swift y Fermi y la sonda asteroidal Dawn. En el caso de LDCM, la redundancia es total. El bus es una estructura octogonal construida mediante secciones a modo de panal de abeja elaboradas en aluminio, que almacena en su interior la inmensa mayoría de sistemas de funcionamiento. Posee las partes móviles mínimas e imprescindibles, potenciando así la fiabilidad. En una de las bases del satélite se encuentra el anillo de unión a la etapa superior del lanzador, mientras que en la opuesta se sitúa el equipo científico. Como todos los satélites que utilizan esta plataforma, posee unas excepcionales cualidades para controlar su actitud, con una precisión inaudita. Para ello usa unidades de referencia inercial, sensores solares, dos escáneres estelares y ruedas de reacción para garantizar la estabilización en sus tres ejes, en conjunción con el sistema de propulsión formado por 8 propulsores y un depósito de combustible que almacena 395 kg. de hidracina. El ordenador está completamente probado en vuelo, y se complementa con un almacenador de estado sólido que es capaz de guardar hasta 3.14 Terabits de información. Como gran parte de los satélites actuales, dispone de dos tipos distintos de transmisores. Un receptor en banda-S se encarga de recibir los comandos desde Tierra, mientras que un transpondedor de banda-X envía toda la información recolectada a 384 Megabits por segundo usando dos canales. Obtiene su energía del Sol, usando un panel solar de 9 metros de largo por 0.4 de ancho con cuatro secciones que nace de uno de los laterales del bus, almacenándola en una batería de níquel-hidrógeno. Para mantenerse en los rangos de temperatura óptimos de funcionamiento, utiliza mantas multicapa, radiadores y calentadores eléctricos. El instrumental científico, por primera vez, no deriva de sistemas de anteriores Landsat, sino que resulta totalmente nuevo, pero es capaz de satisfacer los requerimientos del programa. El principal es OLI, Cámara Terrestre Operacional. Este es un sistema
OLI diagram
radicalmente diferente del ETM+ de Landsat 7, pero que puede cumplir gran parte del trabajo de éste. OLI está formado por un telescopio reflector de cuatro espejos (la apertura posee dos protuberancias: una que apunta directamente hacia la Tierra, y otra que se dirige hacia un lateral para recoger la luz solar para calibrar los sensores, mientras que un pequeño sistema se encarga de bloquear alternativamente una de las entradas para que la otra pueda trabajar) unido a un conjunto lineal de espectrómetros integrado por cinco módulos cargados cada uno con cuatro detectores digitales, capaces de registrar 9 longitudes de onda, desde el pancromático (blanco y negro), pasando al visible e infrarrojo cercano, y terminando en el infrarrojo de onda corta. En modo de blanco y negro la resolución es de 15 metros, mientras que en el resto es de 30. Con respecto al sensor de su antecesor, carece de la banda de infrarrojo termal, pero añade dos bandas que nunca ha portado ningún otro satélite de la familia: una para tomar imágenes de zonas costeras y aerosoles atmosféricos, y otra de infrarrojo de onda corta para la obtención de secuencias en las que existan nubes de cirros. OLI tiene una ventaja muy clara con respecto al ETM+. En vez de barrer la zona de escaneo de lado a lado, la configuración del conjunto de espectrómetros permite que todos funcionen en combinación. Cada sensor funciona en el modo llamado Push-Broom (avance en escoba) mediante el cual adquiere una estrecha tira vertical a medida que el satélite orbita. De esta manera, conjuntando todas las tiras de cada espectrómetro se creará la imagen requerida, cubriendo una zona de 185 km. de ancho. Esta es la primera vez que un Landsat usa este método de adquisición de imágenes, ya usado en muchas misiones de espacio profundo (empezando por el sistema MOC de Mars Global Surveyor), y se ha probado que es altamente eficiente, creando secuencias de altísima calidad. Este sistema ha sido desarrollado a partir del diseño y experiencia operacional del experimento tecnológico/instrumento científico ALI que porta el aún activo Earth Observing-1, lo que ha provocado una reducción de coste de fabricación mucho mayor en comparación con un desarrollo comenzado desde cero. En conjunción con OLI, LDCM incorpora un segundo instrumento. Se llama TIRS, Sensor de Infrarrojo Termal. Este es un innovador aparato científico que utiliza principios de la
 física cuántica para detectar la emisión de infrarrojo termal por parte de la superficie terrestre usando también el método Push-Broom. El principal motivo de TIRS es continuar el archivo de datos en esta franja del espectro. A diferencia de sensores anteriores de los satélites del programa, este sistema recoge dos bandas de esta longitud de onda (resolución 100 metros) para unirlos posteriormente a las imágenes que OLI adquiera para así crear productos de datos y mapas del terreno corregidos radiométrica y geométricamente. Conjuntando los dos sistemas, LDCM dispone de 11 bandas espectrales, en comparación con las 8 de su antecesor, siendo netamente superior, además, en calidad de imágenes. Una vez a plena carga, antes del lanzamiento, ofrece un peso en Tierra de 3.085 kg.
Atlas 5

Por primera vez en la historia del programa Landsat, no usará un lanzador Delta. El incremento de masa del satélite y las altas prestaciones de la nueva generación de cohetes ha permitido usar un lanzador de una categoría superior. El escogido para LDCM es el ya bien conocido Atlas V-401, que posee una larga lista de éxitos a sus espaldas (MRO, LRO/LCROSS, SDO y más recientemente RBSP). Al igual que el resto de misiones de este programa, será lanzado desde la Base de la Fuerza Aérea en Vandenberg, California, y el primer intento de lanzarlo ocurrirá el 11 de febrero. El objetivo es colocar a LDCM en una órbita polar sincrónica solar a 705 km. de altitud, acompañando así a su antecesor, Landsat 7, en su revolución en torno a la Tierra. Una vez situado en la órbita proyectada, el satélite abandonará esta aburrida designación para llamarse Landsat 8.

En la larga historia de este programa, la creciente galería de imágenes de la superficie terrestre ha probado ser excepcionalmente valiosa, debido principalmente a la capacidad de captar cambios en el terreno a lo largo del tiempo. Las imágenes tomadas por todos los anteriores Landsat tienen múltiples aplicaciones: estudio geológico, principalmente en áreas volcánicamente activas, planificación urbana y estudio de los efectos de la expansión de las ciudades sobre el terreno, movimiento de dunas, efectos de desastres naturales o provocados por la actividad humana, usos de la tierra, administración de los recursos agrícolas y ayuda a los agricultores a realizar una cosecha óptima, estudios de la salud de los bosques, evolución de las capas de hielo polares y glaciares, búsqueda de materiales potencialmente peligrosos para el inicio de graves incendios forestales, y así un largo etcétera. La puesta en órbita de LDCM no solo permitirá incrementar las bases de datos acerca de todo esto, sino que gracias a sus sensores de última tecnología muchos de estos aspectos se verán enormemente enriquecidos gracias a las nuevas bandas espectrales añadidas a sus dos experimentos, y sobre todo a una cadencia de adquisición de imágenes que dobla la de su antecesor. Con el lanzamiento de este satélite se podrán llenar los huecos que los problemas de Landsat 5 y 7 han originado, y que han sido apenas cubiertos por Earth Observing-1.

LDCM se unirá así a todo el servicio de observación terrestre de la NASA llamado EOS, como su elemento más moderno, para así complementar a toda la legión de satélites que llevan, en algunos casos más de una década, observando continuamente la evolución e interacción de los sistemas terrestres.

El servicio que el programa Landsat ha proporcionado a la ciencia terrestre es valiosísimo, y con LDCM no cabe duda que este archivo mejorará en cantidad, pero sobre todo, en calidad. La comunidad científica lleva deseando tener un nuevo Landsat mucho tiempo, y si todo sale según está programado, a partir de marzo tendrán en funcionamiento sin duda su más potente herramienta.

lunes, 31 de diciembre de 2012

Resumen del año 2012

Pues nada, toca resumir. Este 2012 ha sido un año mediatizado por dos eventos: uno, ocurrió en mayo, el otro, en agosto. La verdad es que apenas ha sido destacable, aunque ha traído cosas interesantes. Todo comenzó nada más iniciarse el año cuando las dos sondas GRAIL alcanzaron la órbita lunar. Ahora que ha acabado el año, tras completar misión principal y tarea extendida, tanto Ebb como Flow, que es como se llamaban, han realizado una tarea inmejorable en torno a Selene consiguiendo información de altísima calidad, como la mejor demostración de que lo pequeño también puede ser grande.  Como es habitual, Cassini desde Saturno ha sido una de las principales voces, aunque los primeros meses por los problemas técnicos que por resultados científicos. Pero los ha habido: “eructos” en la atmósfera planetaria, bruscos
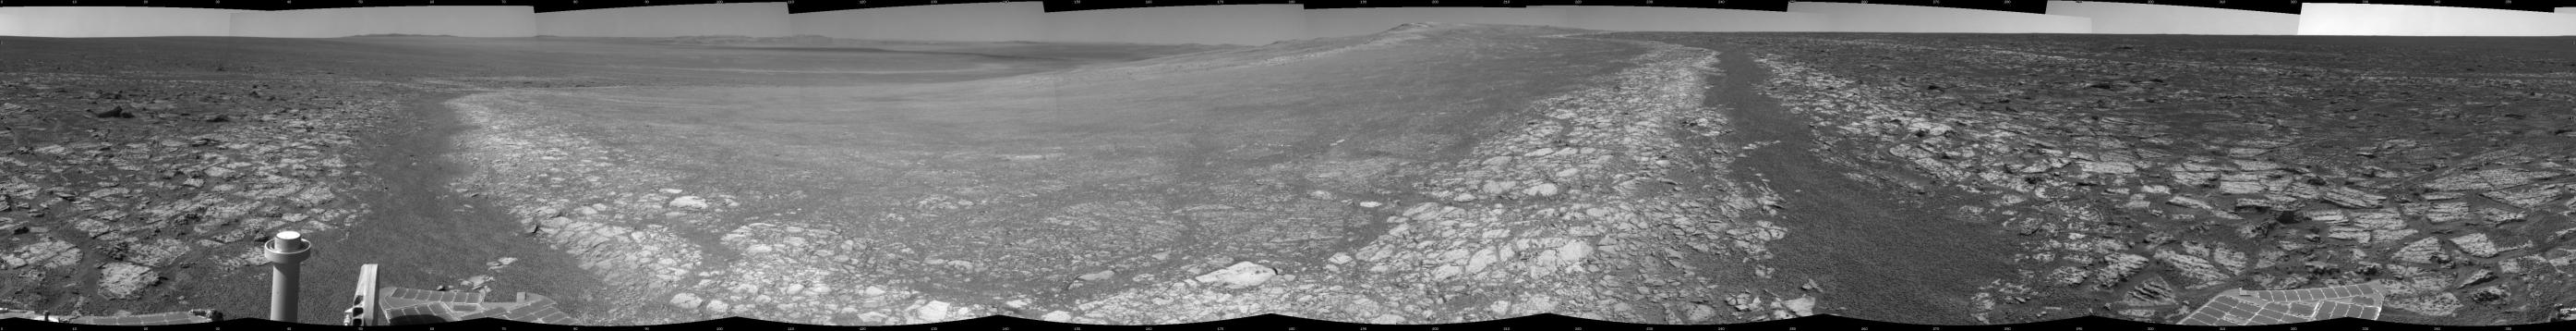
cambios estacionales y alteraciones en los lagos de Titán, atmósfera en Dione, etc., y si sigue rindiendo como hasta ahora, a pesar de los problemas, serán todavía más. Y Marte, ¡ay, Marte! Quién te ha visto y quién te ve. De un mundo en blanco y negro, desde el 6 de agosto tenemos un planeta a todo color gracias a Curiosity. No solo llegó de manera espléndida, en los casi cinco meses que lleva trabajando ya ha proporcionado detalles muy importantes acerca de él. Y desde luego, las imágenes que lleva adquiriendo nos están abriendo la boca de tal manera que, a pesar de lo ya visto, no deja de ser sorprendente. Sin embargo, este año el que ha cortado la pana desde el principio, quién lo diría, ha sido Mars Express. Tras superar los problemas del año pasado, a lo largo de este nos ha proporcionado nuevas pistas de los procesos geológicos relacionados con el agua en tiempos pasados: sedimentos subsuperficiales en el hemisferio norte, inundaciones bárbaras que afectaron gravemente al terreno, junto con pruebas de que el bombardeo asteroidal generó cambios en la inclinación de su eje de rotación que pudieron provocar cambios climáticos. Y por supuesto, Opportunity. A las puertas de comenzar su nada menos que NOVENO AÑO trabajando en la superficie marciana, nuestro aguerrido todoterreno sigue en donde llegó, en el cabo York
del cráter Endeavour. Estuvo los cinco primeros meses esperando a que pasara el invierno parado, y luego ha estado examinando toda esta región encontrando cosas muy jugosas. Y lo que le queda. Y para la historia quedará que Mars Odyssey posee la cámara que más tiempo lleva fotografiando el planeta. En cuanto a MRO, ha estado más callada que de costumbre. El otro punto de atención del sistema solar estaba en el cinturón de asteroides, donde Dawn completó, dos meses después de lo planeado, su examen del gran asteroide Vesta. Realmente es un lugar increíble
del sistema solar, y tardarán muchos años en que todos los datos recogidos sedimenten en información útil, no solo de la historia del propio asteroide, sino de la del propio sistema solar. ¿Y qué hace Dawn ahora? Impulsarse hacia su segundo objetivo: el enorme asteroide Ceres. Si todo va bien, a principios del 2015 le alcanzará. Por Venus, entre lo poco ha sido llamativo. Venus Express nos ha proporcionado una duda: ¿cuánto tarda Venus en dar una vuelta sobre sí mismo? De momento ni idea, y todo porque cuando fotografió una región del planeta (aprovechando las ventanas infrarrojas que lo permiten) una estructura que esperaban ver estaba a 20 km. de donde se esperaba. Eso, y posteriormente la capa atmosférica a temperaturas bajo cero. Vamos, que cuando habla, llama la atención. Y en torno a la Tierra, muchas cosas. Un nuevo capítulo en la historia de la ISS se abrió cuando en los últimos días de mayo la cápsula comercial Dragon era acoplada a la estación, abasteciendo a la dotación, y repitió actuación en
octubre. Con este nuevo sistema ya son dos los vehículos de abastecimiento periódicos que avituallan a los astronautas, y es probable que el año que viene se les una un tercero, el Cygnus de la empresa Orbital. Por otro lado, el sistema de alarma de la meteorología espacial se actualiza con el lanzamiento de las sondas Van Allen, las anteriormente conocidas como RBSP, para así avisar de los peligros que pueden venir de Helios. Y en torno a la Tierra tenemos nuevos ojos para los rayos X. el pequeño pero potentísimo NuSTAR, destinado a realizar las primeras imágenes de un universo hasta ahora oculto está desde el verano manos a la obra. Pronto tendremos cosas muy interesantes de él. En cuanto a lo de más allá del sistema solar, planetas extrasolares a puñados. Tanto el cazaplanetas Kepler (cuya misión ha sido extendida), como otros observatorios espaciales o
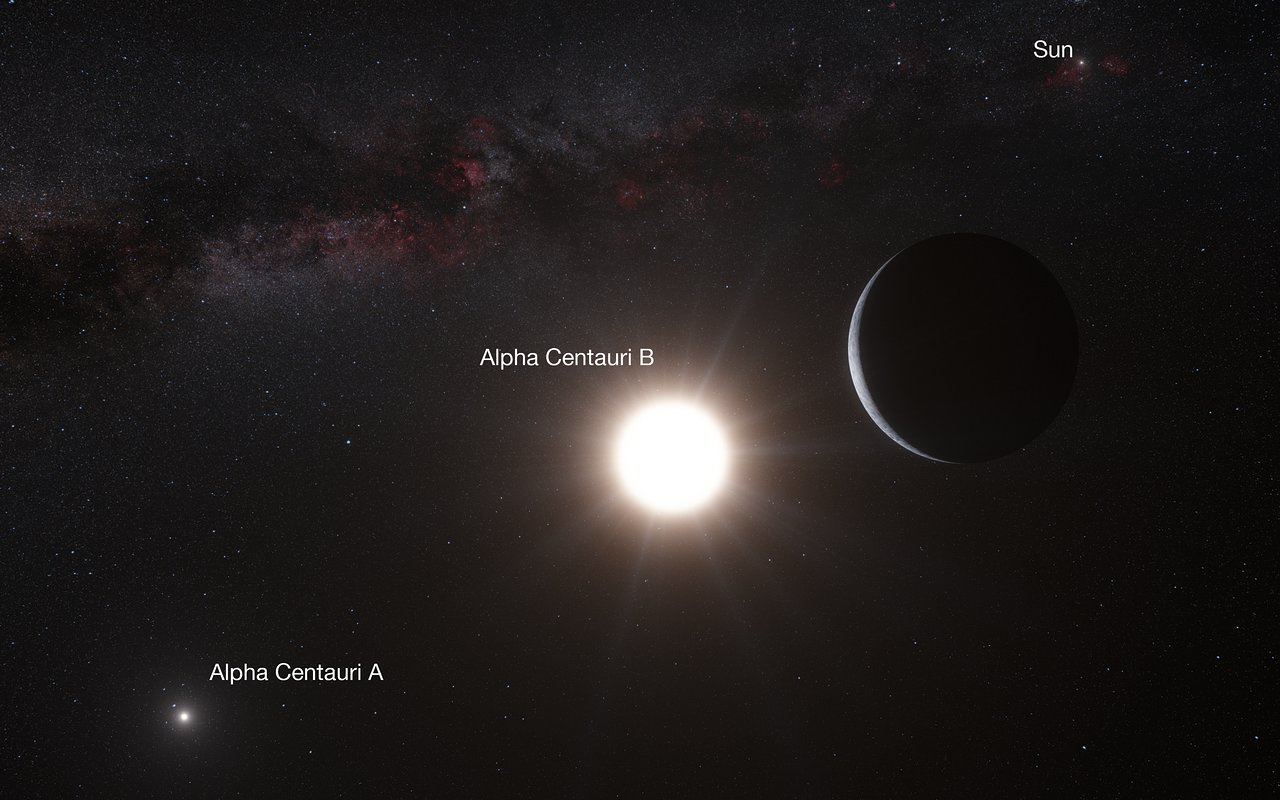
terrestres han contribuido mucho a la tarea, encontrando incluso el más cercano, por así decirlo a la vuelta de la esquina, ni más ni menos que en Alfa Centauri, la segunda estrella más cercana a nosotros. De los casi 800 exoplanetas localizados, 105 los encontró Kepler, y lo que le queda. ¡Huy!, casi nos olvidamos de Mercurio. Allí la diligente Messenger, en tarea extendida, sigue pasando páginas de la historia del planeta. Un enorme núcleo del 85% del radio total, planicies volcánicas de composición distinta a la del resto del planeta, y para ponerle la guinda, depósitos de agua congelada en los cráteres en sombra del polo norte. Si los planes siguen como anticipamos, todavía le queda trabajo hasta el 2014. Y todo lo que nos espera en el 2013: más Cassini en torno al señor de los anillos, el séquito marciano a toda pastilla, más Messenger en torno a Mercurio, las nuevas sorpresas de Kepler, la puesta en servicio completo de las misiones de abastecimiento comercial a la estación, y los dos proyectos que se unirán a los ya existentes: LADEE hacia la Luna y MAVEN hacia el planeta rojo. Es posible que no sea mucho, pero trataremos de estar aquí para relatarlo.

Ventana al Espacio (XLVIII)


La nebulosa de la Hélice, desde Spitzer

jueves, 20 de diciembre de 2012

Gigantes de la exploración espacial: Spirit

El programa marciano abierto con Mars Global Surveyor estaba perfectamente estructurado para que, cada dos años en cada ventana de lanzamiento, enviar sondas que investigaran nuevos aspectos del planeta. Para el 2003, una vez definidos los objetivos del 2001, estaba previsto enviar un aterrizador con un rover para comenzar la recogida de muestras, para luego colocarlas en órbita marciana, y luego, en el 2005, mediante un proyecto NASA-CNES (de Francia) se enviaría un orbitador junto con un conjunto Lander-Rover para continuar la tarea, colocar esas nuevas muestras en órbita marciana para que el orbitador las recogiera y las trajera a la Tierra. Huelga decir que tras la pérdida de Mars Climate Orbiter y Mars Polar Lander (el peor desastre de la historia de la NASA en Marte), el plan estalló, literalmente. Tras su replanteamiento, se fijó que en el 2001 se pondría en camino Mars Odyssey, pero se necesitaba un proyecto de rápido desarrollo para la del 2003. Se propusieron múltiples propuestas y, tras una rápida selección, quedaron dos finalistas.

La primera propuesta era una potente sonda orbital que, una vez en Marte, realizaría tareas tan similares a las de Mars Global Surveyor que, en primer término, la complementaría, para después sustituirla, para así seguir monitorizando el planeta rojo pero con instrumentos de última tecnología. La segunda, planteaba el envío de dos vehículos gemelos para la exploración, desde la misma superficie, de la historia geológica del planeta, basados en el Sojourner, pero más grandes y capaces. Fue elegido éste último, gracias a que usaría tecnologías desarrolladas y probadas.

Llamados MER, o Rovers de Exploración de Marte, se basaban en gran medida en Mars Pathfinder y su pequeño todoterreno. En esencia, el plan consistía en trasladar toda la electrónica, sistemas de transmisión y generación de energía a un Sojourner agrandado. Fueron planteados para ser geólogos de campo tremendamente capaces. Sus instrumentos científicos provenían en su mayoría de la cancelada Mars Surveyor 2001 Lander, ya que se vio que, situados en un vehículo móvil, serían más capaces. A decir verdad, la NASA encargó a la empresa Athena el diseño de un todoterreno de mayores dimensiones y capacidades superiores para enviarlo junto con el aterrizador del 2001. El retraso en el desarrollo provocó que fuera seleccionada una versión mejorada del Sojourner como acompañamiento. Ninguno alcanzó Marte, y el desarrollo de estos Rovers fue aprovechado para la misión recientemente aprobada.

Del tamaño de un carro de golf, con unas medidas de 1.5 metros de alto, 2.3 de ancho y 1.6 de largo, cada MER circulaba sobre seis ruedas apoyadas en suspensiones derivadas de los Boogies. Cada rueda, de 26 centímetros de diámetro, iba acoplada a un motor independiente con su caja de cambios. Las ruedas de las esquinas eran directrices, aunque eran todas motrices. También poseía la capacidad de hacer girar independientemente una de las ruedas para abrir pequeñas zanjas en el terreno para su posterior examen. La velocidad máxima era de 5 centímetros por segundo, siendo capaz de recorrer hasta 120 metros al día en superficies favorables. Las suspensiones iban fijadas a la caja de electrónica y unidas mediante un diferencial. Mecánicamente era capaz de subir pendientes verticales de 45º, aunque las medidas de seguridad electrónicas colocadas (vía unidad de medición inercial) evitaban que superara desniveles superiores a 30º de inclinación. En su interior iba el ordenador (el procesador era un RAD6000, del mismo tipo que el montado en Mars Odyssey, con una memoria RAM de 128 MB, aumentada con una memoria flash de 256 MB), los sistemas de transmisión, las dos baterías de ión litio y los calentadores eléctricos y de radioisótopos. Una capa interna de aerogel proporcionaba aislamiento del clima exterior. Colocado bajo un saliente de la caja de electrónica, un brazo robot de dos secciones y 0.8 metros de largo llamado IDD (aparato de despliegue de instrumentos), finalizado en un montaje con las herramientas de contacto. Tapando la parte superior de la caja, estaban los paneles solares, con una superficie activa total de 1.3 metros cuadrados, que proporcionaban un máximo rendimiento de 1000 Vatios/hora, necesitando 100 para sus
movimientos. De ellos también salían las antenas y el mástil de las cámaras. Para comunicación con Tierra fueron montadas 3 antenas. Dos de ellas, derivadas directamente de Mars Pathfinder, servían para transmisión directa con Tierra, siendo la de alta ganancia un disco colocado sobre una base direccional, y la de baja ganancia, una fija omnidireccional, usando un compacto sistema de comunicaciones en banda-X. La tercera era la UHF, compatible con las de la MGS y Mars Odyssey. En total, cada MER llevaba 5 instrumentos científicos y tres herramientas de ingeniería. En lo alto de un mástil, y sobre una plataforma rotatoria 360º y con una capacidad de inclinación de 90º, estaban las PanCam, Cámaras Panorámicas. Situadas cada una en cada extremo y separadas 30 centímetros una de otra, eran cámaras idénticas monocromáticas acopladas a su rejilla CCD. Cada una tenía su propio sistema de filtros, que consistía en una rueda de 14 posiciones, usado para componer imágenes en falso color y color casi real. Eran cámaras de ángulo cercano con una resolución más de 3 veces superior al sistema IMP de Mars Pathfinder. Montado dentro de la carcasa sobre la que operan los mecanismos de elevación, se hallaba el Mini-TES, Mini-Espectrómetro de Emisión Termal. Realmente el instrumento estaba montado en la caja de electrónica, y en el mástil se encontraba una ventana con un espejo en su interior que llevaba la luz al aparato. Esa ventana estaba colocada en un montaje, llamado ensamblaje del espejo de escaneo, que era capaz de un movimiento de 30º en elevación y de 50º en depresión, mediante un motor exclusivo. Era una versión portátil del instrumento montado en la Mars Global Surveyor, y operaba idénticamente. Desde su privilegiada posición estudiaría la emisión infrarroja (167 tipos distintos de brillo de infrarrojo) emitida por la superficie para determinar los minerales que la componen, así como investigar las rocas a las que luego dirigiría el resto image of the four tools of the robotic armde instrumentos. Colocadas en el montaje de contacto al final del IDD, los otros tres. El APXS, Espectrómetro de Partículas Alfa y Rayos X, era una versión mejorada del equipado por el Sojourner, y se encargaba de estudiar las rocas para determinar con precisión la composición de las rocas, a base de aplicar una especie de estetoscopio, cargado con pequeñas piezas de curio-244, durante cierto tiempo, y así poder estudiar los procesos que las formaron, para un estudio de la historia de la evolución geológica del planeta. El Espectrómetro Mössbauer, era una caja que llevaba dentro dos pequeños fragmentos de cobalto-57, material radiactivo que servía al sensor colocado al final de esa caja para detectar en las rocas los tipos de minerales que contienen hierro, difíciles de detectar con otros medios. También permitía detectar minerales magnetizados, así como materiales formados en ambientes cálidos y húmedos. La vida media del cobalto-57 era de unos 271 días. Y por último la MI, Cámara Microscópica. Formada por un microscopio acoplada a una cámara CCD monocromática, estaba especializada en el examen en alta resolución de las rocas para generar imágenes de contexto para los datos tomados por el APXS o el espectrómetro Mössbauer. Con una resolución de cientos de micrones, podría distinguir si las rocas son sedimentarias, si poseen venas minerales, o agujeros provocados por la expulsión de gases en las rocas volcánicas. Salvo el APXS, el resto los hubiera montado la Mars Surveyor 2001 Lander. Las herramientas de ingeniería eran las Navcam (cámaras de navegación: 2 cámaras monocromáticas CCD montadas junto a las PanCam, más internas que éstas, capaces de tomar imágenes más anchas que las de las panorámicas,
capaces de generar imágenes en tres dimensiones de la zona en la que se encuentre, y que serían usadas por los conductores y científicos para determinar la dirección hacia la que dirigir al MER), las Hazcam (Hazard-Identification Cameras, cámaras de identificación de peligros: eran cámaras CCD en blanco y negro con lentes de ojo de pez, colocadas 2 delante, 2 detrás, situadas en la caja de electrónica, y su amplio campo de visión proporcionado por estos objetivos proporcionaba una amplia perspectiva de la zona para echar una mano a la navegación por la superficie marciana, y a su vez el propio sistema de navegación autónomo del MER era capaz de usar por su cuenta las imágenes tomadas por estas cámaras para sus propios movimientos) y el RAT, Herramienta de Abrasión de Rocas. Estaba formado por dos cuchillas con elementos de diamante para mayor eficacia. Cada cuchilla iba acoplada a un motor. Éstos eran contra rotantes a alta velocidad y proporcionaba una capacidad de penetración de cinco milímetros, y un diámetro de 4.5 centímetros, lo suficiente para retirar el polvillo y analizar exactamente su composición. Cada MER daba un peso en báscula de 174 kg., y estaban diseñados para funcionar con garantías durante 90 días marcianos.

Para el amartizaje sería usado el mismo sistema estrenado por Mars Pathfinder. La estructura en forma de tetraedro usada por la sonda de 1997, en esta ocasión serviría para meter al MER, plegado sobre sí mismo y anclado a la base central con cerrojos y tuercas, de los que era liberado mediante unos sistemas pirotécnicos. Los pétalos estarían cerrados para protegerlo durante todas las fases de vuelo. Los airbags estarían por todas las caras exteriores del “saco”, como fue llamado. Una vez desplegado, de los pétalos salían tres rampas fabricadas en vectrán, el mismo material en el que estaban elaborados los airbags, para facilitar el descenso del todoterreno al suelo. El saco fue fabricado en grafito-epoxi, para una mayor ligereza. Añadía una antena UHF para la transmisión de datos de ingeniería durante el proceso de descenso, y un radar altimétrico para conocer la altitud sobre la superficie a lo largo de la toma de Marte. Además, en uno de los laterales de la base del saco, fue acoplada una cámara de descenso llamada DIMES, o Subsistema de Imágenes para la Estimación del Movimiento en el Descenso, que adquiría tres instantáneas en blanco y negro desde 2.4 km. de altitud del área de aterrizaje, una vez el saco era descendido de la aerovaina por un cable, para proporcionar información sobre el movimiento horizontal durante el descenso y además dar contexto geológico del lugar de aterrizaje, para saber lo que había allí y para una mejor localización desde la órbita.

Si bien el proceso de amartizaje era idéntico al de Mars Pathfinder, se tuvieron que hacer dos cambios fundamentales. Uno de ellos era el completo rediseño de los airbags. Tal como se diseñaron para 1997, eran muy eficaces, pero Mars Pathfinder era una sonda estática que tenía acoplado en un pétalo al Sojourner. Sin embargo, los MER eran vehículos autopropulsados dentro de sacos de transporte de mayor tamaño que Mars Pathfinder. Así, cuando hicieron las primeras pruebas, vieron que era necesario un cambio en su diseño para hacerlos absorber una mayor cantidad de fuerza para evitar que el MER en su interior no se soltara a causa del primer impacto. Tras múltiples pruebas, se encontró uno satisfactorio para la tarea, y se acopló a los sacos. El segundo afectaba al paracaídas. Uno de los lugares escogidos para el amartizaje se situaba dentro de un cráter, por lo que, a causa de sus paredes, las corrientes de aire en su interior serían distintas que en un lugar abierto. Se probaron varios tipos en un túnel de viento, hasta lograr el satisfactorio, capaz de resistir fuertes turbulencias y potentes rachas de viento. Con eso, el aterrizaje en el cráter era factible.

La fase de crucero derivaba directamente de la usada por Mars Pathfinder. Una placa solar con forma de disco de 2.65 metros de diámetro, incluía el escáner estelar, el sensor solar y los medios de propulsión durante el viaje hacia Marte. En el centro de la etapa de crucero, en el disco del panel solar estaban las dos antenas, una de media ganancia y otra de baja ganancia. El conjunto, con la aerovaina, medía de alto 1.6 metros. Dentro de la aerovaina se encontraban tres cohetes (RAD, Descenso Asistido por Cohetes) que servían para las últimas fases del descenso, unido a la unidad de medición inercial del todoterreno. El paracaídas medía 15 metros de diámetro, y un mortero lo accionaba a una altitud de unos 8 kilómetros sobre la superficie. Un cable de 20 metros fabricado en Zylon (una fibra similar al Kevlar) unía el saco con el MER dentro a la aerovaina. Una vez todo fue unido, el peso del conjunto era de 1.062 kg.

Cada MER recibió una designación provisional. El primero en despegar fue denominado MER-A, también MER-2. Y como en el caso del Sojourner, fue lanzado un concurso en escuelas por todo el país para nombrarlos. Una vez terminado, tras un año con miles de nombres, el escogido para el MER-A llegará a ser simbólico: Spirit. Fue elegida la propuesta de una niña de 9 años de Arizona llamada Sofi Collins, y obtuvo el privilegio de nombrar los dos MER, además de poder ver el lanzamiento desde el mismo Cabo Cañaveral.

El lanzamiento corrió a cargo de un Delta 2-7925, uno de los cohetes más fiables de la NASA, estando programado para el 8 de junio del 2003. El 10 de junio, tras dos días de contingencias, actuó impecablemente colocando a Spirit en camino hacia su destino en el interior del cráter Gusev, en una elipse de 78 x 10.4 km. de extensión, más o menos en las coordenadas marcianas 14.6º S, 185.7º W. En el cráter Gusev se buscaban rocas sedimentarias, estratificación, rastros de interacción del suelo con el agua, sales fruto de la evaporación del agua, como en los desiertos, y minerales de carbonato. También se esperaba encontrar rastros de ceniza provenientes de los volcanes situados al norte, en la provincia de Elysium. La región fue fotografiada ampliamente gracias a la cámara MOC de Mars Global Surveyor.

La travesía hacia Marte transcurrió sin problemas (la fase de crucero estaba estabilizada por giro, con una rotación nominal de 2 revoluciones por minuto) y llegado el mes de enero del 2004, todo estaba listo. El 25 de diciembre del 2003, otro intento de alcanzar la superficie, realizado por la europea Beagle 2, acabó en fracaso, por lo que la llegada de Spirit era bastante importante, tras dos intentos fallidos de dos.

El 4 de enero del 2004, Spirit comenzó el proceso de entrada, descenso y amartizaje. Lo primero, orientar el escudo de reentrada para ofrecerlo hacia la atmósfera. Lo realizó durante 14 minutos usando los propulsores de la fase de crucero, 84 minutos antes de tocar las capas altas atmosféricas. Debido a que la placa solar de la etapa de crucero ya no alimentaba los sistemas de Spirit, cinco baterías alojadas en el saco proporcionaban la energía necesaria. 15 minutos antes del contacto con la atmósfera, la fase de crucero era expulsada, dejando listo al conjunto para el proceso. El primer contacto con la atmósfera lo realizó a 128 km. sobre la superficie marciana. Este fue el principal método de frenado, ya que durante el contacto directo con la atmósfera el MER redujo la velocidad efectivamente de 19.000 km/h hasta 1.600 km/h, soportando 6 G de deceleración. Consiguió atravesar la atmósfera, y a 8’5 km. de la superficie, el paracaídas se desplegó, dos segundos antes de lo previsto a causa de un adelgazamiento de la atmósfera, y el escudo de reentrada fue expulsado. Inmediatamente después, el saco con Spirit dentro fue descendido mediante el cable de 20 metros de Zylon, activando seguidamente el radar altimétrico. Tras la puesta en marcha del radar, la cámara DIMES actuó, tomando las tres imágenes
previstas en un intervalo de cuatro segundos. Estas imágenes ayudaron a calcular la velocidad horizontal en ese momento para después disparar unos pequeños propulsores colocados de manera transversal en la aerovaina para corregirla. A unos 300 metros de la superficie, unos explosivos unidos a generadores de gas provocaban el inflado de los airbags en milisegundos, y a unos 130 metros, los cohetes montados dentro de la aerovaina se disparaban, provocando la deceleración final hasta alcanzar una velocidad vertical de 0 m/s. En ese momento el cable se cortaba y el saco, con los airbags inflados, caía a la superficie desde 15 metros de altitud, cayendo con fuerza, y provocando un primer salto de aproximadamente 8.4 metros. Durante los siguientes minutos estuvo rebotando hasta 27 veces hasta que finalmente se paró tras rodar por la superficie recorriendo unos 300 metros. Varios minutos después de detenerse, unos motores comenzaron a deshinchar los airbags, proceso que duró más o menos una hora. Cuando esto hubo terminado, inmediatamente se abrieron los pétalos. Una vez quedaron extendidos, Spirit extendió sus paneles solares, mástil y antenas, y transmitió la señal de que había llegado sin novedad. El MER-A había alcanzado su destino, dentro del cráter Gusev en las coordenadas 14’6º S, 184’7º W. Justo después del despliegue de los paneles solares y transmitir sus primeras señales, las Hazcam tomaron sus primeras imágenes para sus primeros vistazos.
Las primeras imágenes que nos envió nos mostraban una planicie llana y pedregosa, con varios montículos situados en la distancia. Las rocas, en general, eran de reducidas dimensiones, aunque en el área de aterrizaje había piedras de un mayor tamaño. Una pequeña depresión de apenas 9 metros de diámetro y carente de rocas llamó pronto la atención de los científicos. Su primera semana en la superficie la pasaría dentro del saco, probando el instrumental y chequeando los sistemas. Una vez todo estuvo comprobado, llegó la orden de bajar a la superficie. Para ello se levantó, desplegó sus ruedas delanteras, y luego giró sobre sí mismo para bajar por una de las rampas situada a su derecha. Su primer punto de interés sería una roca alargada de forma casi piramidal llamada Adirondack. Antes de alcanzarla, comenzó a rodar por la superficie, para comprobar las capacidades de Spirit en el suelo marciano. A punto de acercarse a la roca, en el Sol 18, la transmisión de radio se cortó abruptamente.

El susto en el centro de control fue mayúsculo. Al día siguiente se enviaron una serie de comandos para intentar recuperar el funcionamiento de Spirit, y consiguió una respuesta breve, y lo suficientemente clara para saber que se encontraba en modo seguro. Inmediatamente se le dio la orden de transmitir datos acerca de su estado, y la información enviada era errática e incompleta. Tras el análisis de estos datos, el programa de control se reescribió y fue transmitido al todoterreno, para arrancar usando la memoria RAM de su ordenador. El encendido esta vez fue correcto, y se pudo comprobar que el problema se situaba en la memoria flash. Cuando ésta fue investigada, vieron que estaban abiertos demasiados archivos a la vez, y muchos de ellos ya no eran útiles porque eran comandos usados durante el viaje y el descenso. La solución: un formateo de la memoria flash y una recarga con los archivos importantes. Para el Sol 33, Spirit volvía a estar en condiciones de operar. Cualquier malpensado (como este humilde cronista) podría pensar que esto fue provocado intencionadamente, ya que tres días después de surgir el problema con Spirit, Opportunity, su gemelo, llegaba a Marte, y había que dedicarle plena atención. Tonterías que se le ocurren a uno.

El RAT fue usado por primera vez en la misión en Adirondack, exponiendo a los instrumentos del IDD material del interior de la roca, para su análisis. Había funcionado excelentemente, profundizando unos dos milímetros en la roca. Una vez recogida la información necesaria, puso rumbo a un cráter cercano, que recibió el nombre de Bonneville. Por el camino estudió varias rocas curiosas, entre las que destacó Humphrey, una piedra volcánica que mostraba señales de que la acción de algún fluido había trabajado en su formación. Gran parte de las rocas que rodeaban el cráter Bonneville eran parte de la eyecta expulsada tras el impacto que formó el agujero. Finalmente, tras 370 metros recorridos, en el Sol 82 llegó al borde del cráter, de unas dimensiones de 200 metros de diámetro y 10 de profundidad. Una vista del cráter tomada por las PanCam evidenciaban que el escudo de reentrada se encontraba en
el lado opuesto al de Spirit, y que no había nada lo suficientemente interesante dentro del cráter como para arriesgarse a meter al rover allí. Con los 90 soles de funcionamiento cumplidos, y funcionando sin problemas, decidieron extender la misión de Spirit, y poner rumbo a un conjunto de montículos que sobresalían al fondo, y que distaban de Bonneville unos 2.3 km. Esta pequeña cordillera recibió el nombre de montes Columbia, en homenaje al transbordador destruido en febrero del 2003 cuando regresaba desde la órbita, y cada cima recibió el nombre de cada uno de los siete tripulantes que fallecieron aquel día.

El camino hacia los montes Columbia fue todo recto, dirección sur-sureste, y coincidía con otros dos pequeños cráteres, Missoula, alcanzado en el Sol 105, y Lahontan, en el 118. Allí había rocas y formaciones que fueron considerados poco interesantes para los objetivos de la misión, y se centraron en su trayecto hacia la base de la pequeña cordillera. A mediados de junio, en el Sol 159 de estancia marciana, por fin logró alcanzar la falda de los montes, y se puso a trabajar con intensidad. Allí fue de roca a roca, y comenzó a subir hacia una de las cimas. Entre las rocas examinadas, destacaba Clovis, cuyo aspecto daba la sensación de haber sido alterada de manera sustancial, y su análisis con el APXS demostró que agua líquida la había modificado durante largo tiempo. Tras estudiar otra roca, Marte entró en conjunción (es decir, que visto desde la Tierra, el planeta rojo queda detrás del Sol, y el contacto es imposible), un período que duró un par de semanas. Tras la recuperación del contacto continuó ascendiendo, y dando muestras de cierta fatiga.

Debido al largo tiempo de recorrido entre el cráter Bonneville hasta los montes Columbia, el motor de la rueda delantera derecha empezó a registrar elevados niveles de corriente eléctrica, provocando que el cable que unía el motor a la rueda sufriera cortocircuitos, por lo que la rueda quedó sin apenas uso. Esto propició un cambio de estrategia en el método de recorrer la superficie marciana. En vez de circular hacia delante, comenzó a avanzar de espaldas, para evitar mayor sufrimiento al motor fallón. De esa manera, Spirit continuó ascendiendo, para acabar el año en las cercanías de una formación llamada El Mirador de Larry.

Tras cumplir un año desde su llegada al planeta rojo, el todoterreno siguió examinando las cercanías del Mirador de Larry, así como otras localizaciones, llamadas Cumberland Ridge y Tennessee Valley. Fue en ese momento cuando decidieron que Spirit subiera al pico más alto de los montes Columbia, la cima Husband. Continuando el camino de subida, la rueda delantera derecha dejó de girar. Lo único que podía hacer era arrastrarla y, curiosa e irónicamente, esto provocó que desenterrara un estrato del terreno rico en fósforo, minerales sulfatados e hidratados ricos en hierro y magnesio, así como enormes cantidades de sales, en una concentración no vista allí. A este lugar se le llamó Paso Robles. Y todo a medida que ascendía.

El gran enemigo de los MER era el polvo en suspensión, que gradualmente quedaba posado sobre los paneles solares, reduciendo así su capacidad generadora de energía. A las alturas de la misión en que se encontraba en el momento de la localización Paso Robles, un remolino de polvo pasó por encima de Spirit en la noche del 9 de marzo del 2005, aumentando la eficiencia de los paneles solares del 60% al 90%. Gracias a esto, era posible una nueva extensión de la misión durante varios meses. A partir de
entonces, los controladores de la misión desearon que otros remolinos actuaran de la misma manera a lo largo de la misión. Además, se esperaba que las cámaras del todoterreno observaran los movimientos de los remolinos desde su elevada posición, y desde luego no quedamos defraudados.

El 21 de agosto, por fin, Spirit, con su tren de rodaje al fin plenamente operativo, alcanzó la cima Husband en los montes Columbia. Allí quedó durante unos días, y gracias a la elevada cifra energética provocada por las limpiezas, realizó una serie de campañas de observación nocturna, destinadas a estudiar la circulación atmosférica por la noche, además de observar las estrellas en el firmamento y seguir el movimiento de los satélites Fobos y Deimos. En ese momento, la pregunta fue: ¿hacia dónde vamos ahora?

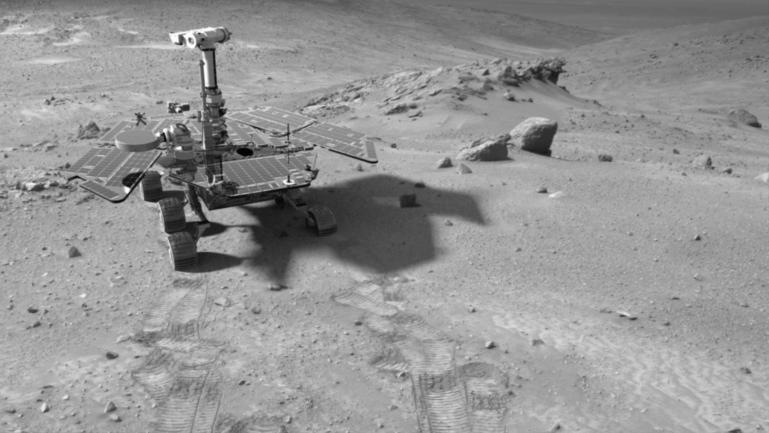
Gracias a las imágenes de alta resolución del MOC de Mars Global Surveyor, vieron una zona de terreno brillante, aparentemente libre de talco marciano, y se suponía en ese momento que era una formación volcánica. Spirit sería el encargado de resolver la duda, bajando por un terreno bastante complicado. En el intervalo, el todoterreno cumplió un año marciano de estancia en el cráter Gusev, y los controladores dieron varias imágenes a especialistas de efectos especiales para las películas de Hollywood, con el encargo de que el MER apareciera en ellas. El resultado fue memorable.

A lo largo de su tercer año de funcionamiento marciano, fue descendiendo con tiento de la cima Husband hacia esa placa de terreno, llamada Home Plate por los científicos. Gran parte del camino ya lo había recorrido en los meses finales del 2005, y a mitad de febrero del 2006 había alcanzado la esquina norte de esa formación. Antes, en una planicie arenosa y ausente de rocas, la rueda delantera derecha, cuyo motor había fallado definitivamente semanas antes, abrió un surco como el creado en Paso Robles, encontrando una nueva formación con sales. El invierno marciano se acercaba, y optaron
por que Spirit pasara el invierno en una localización cercana al Home Plate nombrada McCool Hill, manteniéndole en una pendiente pronunciada para garantizar la máxima insolación a los paneles solares. Tuvo que subir al Home Plate, para atravesarlo, para luego intentar llegar allí. Sin embargo, el terreno era demasiado complicado a causa de que había mucha arena suelta en las cercanías, por lo que decidieron ubicarlo en otra posición inclinada 11º, llamada Low Ridge Haven. Allí pasó los siguientes 8 meses.

A pesar de la inmovilidad forzada por la falta de energía, examinó con el RAT y sus instrumentos el suelo que lo rodeaba. Además, utilizando las PanCam, examinaron el lugar múltiples veces con sus filtros. Varias rocas llamaban la atención por su color y su aspecto, haciendo sospechar a los científicos que eran meteoritos, como los vistos por Opportunity. Allí, celebró que había alcanzado la asombrosa cifra de 1000 Soles continuados de funcionamiento en Marte. En diciembre del 2006, con energía suficiente, retomó los movimientos, hacia las rocas de aspecto meteorítico.

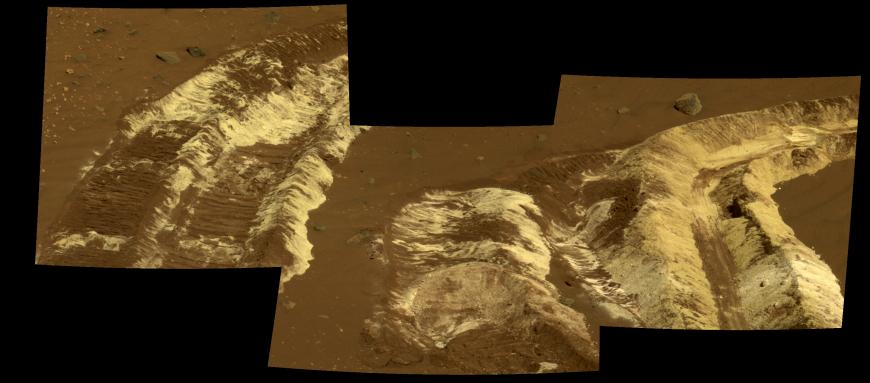
En esos primeros movimientos, volvía a arrastrar la rueda fallona, y abrió una profunda zanja de material claro. Analizándola en profundidad, descubrieron que era inmensamente rica en sílice, el material principal en la fabricación del cristal, en una concentración del 90%. Tal concentración solo se da en la Tierra en lugares en que el agua está a mucha temperatura, o el vapor de puntos calientes entra en contacto con rocas volcánicas, mostrando evidencias de unas condiciones ideales para la vida microbiana. Tras esto, volvió sus miradas de nuevo al Home Plate. Hasta junio del 2007 no volvió a rodar por encima de esta formación.

Desde la órbita, la especializada cámara MARCI montada en Mars Reconnaissance Orbiter, llegada en marzo del 2006, comenzó a observar, a finales de junio de ese año, cómo varias nubes cargadas de polvo empezaban a formarse. Fue el germen de una brutal tormenta que engulló el planeta por completo el 20 de julio. Los MER, cuya fuente de energía era la que capturaba del Sol, y sobre todo, que nadie se esperaba que llegaran a funcionar tanto tiempo por allá (en ese momento llevaban tres años y medio), se vieron afectados de lleno, más Opportunity que Spirit. En el cráter Gusev, si bien la opacidad de la atmósfera se redujo drásticamente, no dejó de funcionar en ningún momento. Para el mes de agosto, los cielos empezaron a clarear, y las actividades en el Home Plate por fin se iniciaron, aunque el polvo
 acumulado en los paneles solares impedía que recogiera una cantidad de energía decente. En el intervalo, Spirit había superado los 1290 Soles de funcionamiento, superando así la cifra de misión del Viking Lander 2 en Utopia Planitia. Un hito impensable al principio de la misión.

La capa de talco marciano en los paneles solares de Spirit era casi incompatible para su supervivencia, y con el fin del verano marciano dirigieron al todoterreno hacia el límite norte del Home Plate para volverlo a inclinar lo necesario para que el nivel energético aumentara. Todo el año 2008 lo pasó en el Winter Haven del Home Plate, donde una tormenta local de polvo le tocó con intensidad en noviembre, y luego, una nueva conjunción impidió el contacto con el centro de control. Para el 2009 se esperaba que pudiera salir de allí y dirigirse hacia dos lugares interesantes, llamados Von Braun y Goddard, ya que se sospechaba que uno de ellos fuera un respiradero volcánico. Por fin, en febrero bajó de donde estaba, y empezó a recorrer el lado oeste del Home Plate porque en su estado era incapaz de atravesarlo. Además, entre febrero y abril, varios remolinos limpiaron parte del talco acumulado en los paneles solares, aunque aún quedaba una capa espesa. Sin embargo, el 1 de mayo, mientras recorría el terreno blando situado al lado del Home Plate, las ruedas del lado izquierdo quedaron atrapadas en el profundo talco de la zona.

Con los experimentos del IDD, investigó el terreno blando y suelto, observando que era sulfato de hierro, también conocido como jarosita, un mineral con una ínfima cohesión, provocando que las ruedas del lado izquierdo carecieran del agarre necesario para salir de allí. De inmediato, en el JPL empezaron a realizar pruebas con un modelo de prueba metido en un cajón de arena, para simular las condiciones. Tras varios meses de continuos tests, se llegó a la conclusión de que podría ser factible extraer a Spirit de ese banco de arena. En el intervalo, había superado los 2000 soles de funcionamiento allí atrapado, estudiando el terreno en el que se encontraba, y víctima del talco, que seguía posándose. Había una fecha límite, ya que o se extraía, o se esperaba una limpieza de los paneles por parte de los remolinos de la zona, o el vehículo se quedaba allí para siempre. El 17 de noviembre, la estrategia empezó, provocando que las ruedas intentaran un breve movimiento de espaldas. Nuevos intentos se produjeron durante el resto del mes, y el 28, el motor de la rueda trasera derecha falló de la misma manera que lo hizo el de la delantera. Un test de funcionamiento practicado a principios de diciembre en el grupo motor ofreció la sorpresa de que la rueda delantera derecha comenzó a funcionar normalmente. Realizaron otras tres pruebas, y en la última, la rueda ya no respondió más. Habían conseguido desplazar unos centímetros hacia atrás a Spirit, pero con cuatro ruedas operativas, el movimiento era ya imposible. La decisión fue que era mejor dejarlo donde estaba, en la denominada ubicación Troy, y comenzar la tarea como vehículo estático.

Así inició el que sería el sexto y último año de operación. Entre los objetivos buscados como plataforma estacionaria estaba el estudio de los datos de telemetría de la misma manera que fueron estudiados durante la misión de Mars Pathfinder. Para complementar las mediciones llevadas a cabo en 1997 eran necesarios seis meses de transmisión directa hacia las antenas terrestres. Pero antes tenía que sobrevivir al nuevo invierno, e intentaron durante enero y febrero del 2010 colocarlo en una inclinación favorable para recoger la energía necesaria. A pesar de esto, la misión estaba condenada.

A lo largo del mes de marzo, el nivel energético producido por los paneles solo era suficiente para enviar breves señales a lo largo del día, por lo que programaron a Spirit para que semanalmente enviara una señal indicadora de que aún estaba ahí. Su última transmisión fue recibida el 22 de marzo, en el Sol 2210, y ese fue su canto de cisne. El 30 de marzo, la señal prevista ya no se recibió.

Se sospechaba que el nivel energético era tan escaso que el ordenador de a bordo había activado el modo de hibernación de baja energía, y se esperaba que, o bien una limpieza, o bien una mayor insolación, revitalizara a Spirit. Primero se pensó que podría volver en octubre, y cuando esa fecha pasó, informaron que se esperaba que en marzo del 2011, cuando Marte estaba en el solsticio de verano, con los máximos niveles de insolación, el transmisor volviera a encenderse. Durante todo este tiempo, enviaron los comandos tanto directamente hacia el vehículo, como usando los relés UHF de Mars Odyssey y de Mars Reconnaissance Orbiter. No se recibió ninguna respuesta.

La noticia llegó el 25 de mayo del 2011: esa misma noche se enviaría por última vez el comando de activación de Spirit. Una impresionante imagen de la cámara HiRISE de MRO dejaba claro que los paneles solares del MER estaban limpios como la patena, pero el invierno había cobrado su peaje. Al no tener suficiente energía para funcionar, los calentadores dejaron de recibir electricidad, por lo que las sensibles electrónicas sucumbieron al crudo clima del planeta. Ese día, la misión de Spirit fue declarada terminada oficialmente, y los controladores de Spirit se unieron a los de Opportunity, dejando libre la sala de control para que la ocuparan los miembros adscritos al nuevo proyecto de todoterreno marciano que fue enviado en noviembre del 2011 hacia el planeta rojo: Curiosity. Al final de su misión Spirit había recorrido 7730.48 metros.

Esta ha sido una de las misiones más extraordinarias de las realizadas en el planeta rojo. Superó con creces su tiempo nominal de misión de 90 Soles, fijando la, hasta ahora, tercera marca de tiempo de trabajo transcurrido, solo superados por el Viking Lander 1 (con la segunda marca) y por Opportunity. Durante todo este tiempo, ha encontrado pruebas definitivas de la acción del agua en el suelo de Marte y de la existencia pasada de una atmósfera de una mayor densidad, rastros de que allí existieron manantiales termales, prácticamente en ebullición, evidencias de algún tipo de ciclo activo del agua, ha realizado estudios de astronomía (incluyendo la observación de varios eclipses de los satélites marcianos) y es, por el momento, el único vehículo autopropulsado que ha ascendido una cumbre en otro planeta. Su periodo prolongado de estancia marciana ha supuesto un gran avance en la tecnología del software de navegación autónoma, convirtiendo a los MER en rovers totalmente autónomos en sus decisiones en cuanto a los caminos a tomar, un software que sin duda incluirá Curiosity. Y desde luego, ha vuelto a dar la vuelta a todo lo que sabemos sobre la geología del planeta y su evolución a lo largo de los milenios. Sin duda, una labor que pasará a la historia.

Spirit, además, ha dado pie a muchos homenajes. En el saco de transporte existe una placa que conmemora la pérdida del transbordador Columbia, así como a la tripulación que llevaba, correspondiente a la misión STS-107, mientras que el lugar en el que cayó fue bautizado como Estación Memorial Columbia. También están los montes Columbia, que el vehículo ascendió y atravesó, y el homenaje final es el complejo de las cimas Apollo, que conmemoran a los tres astronautas que fallecieron incinerados durante las pruebas de la cápsula Apollo 1, el 27 de enero de 1967. Spirit también recibió su homenaje. Para conmemorar su gran contribución a la investigación marciana, el asteroide 37452 lleva su nombre. Y desde aquí, este homenaje nuestro. No merece otra cosa.