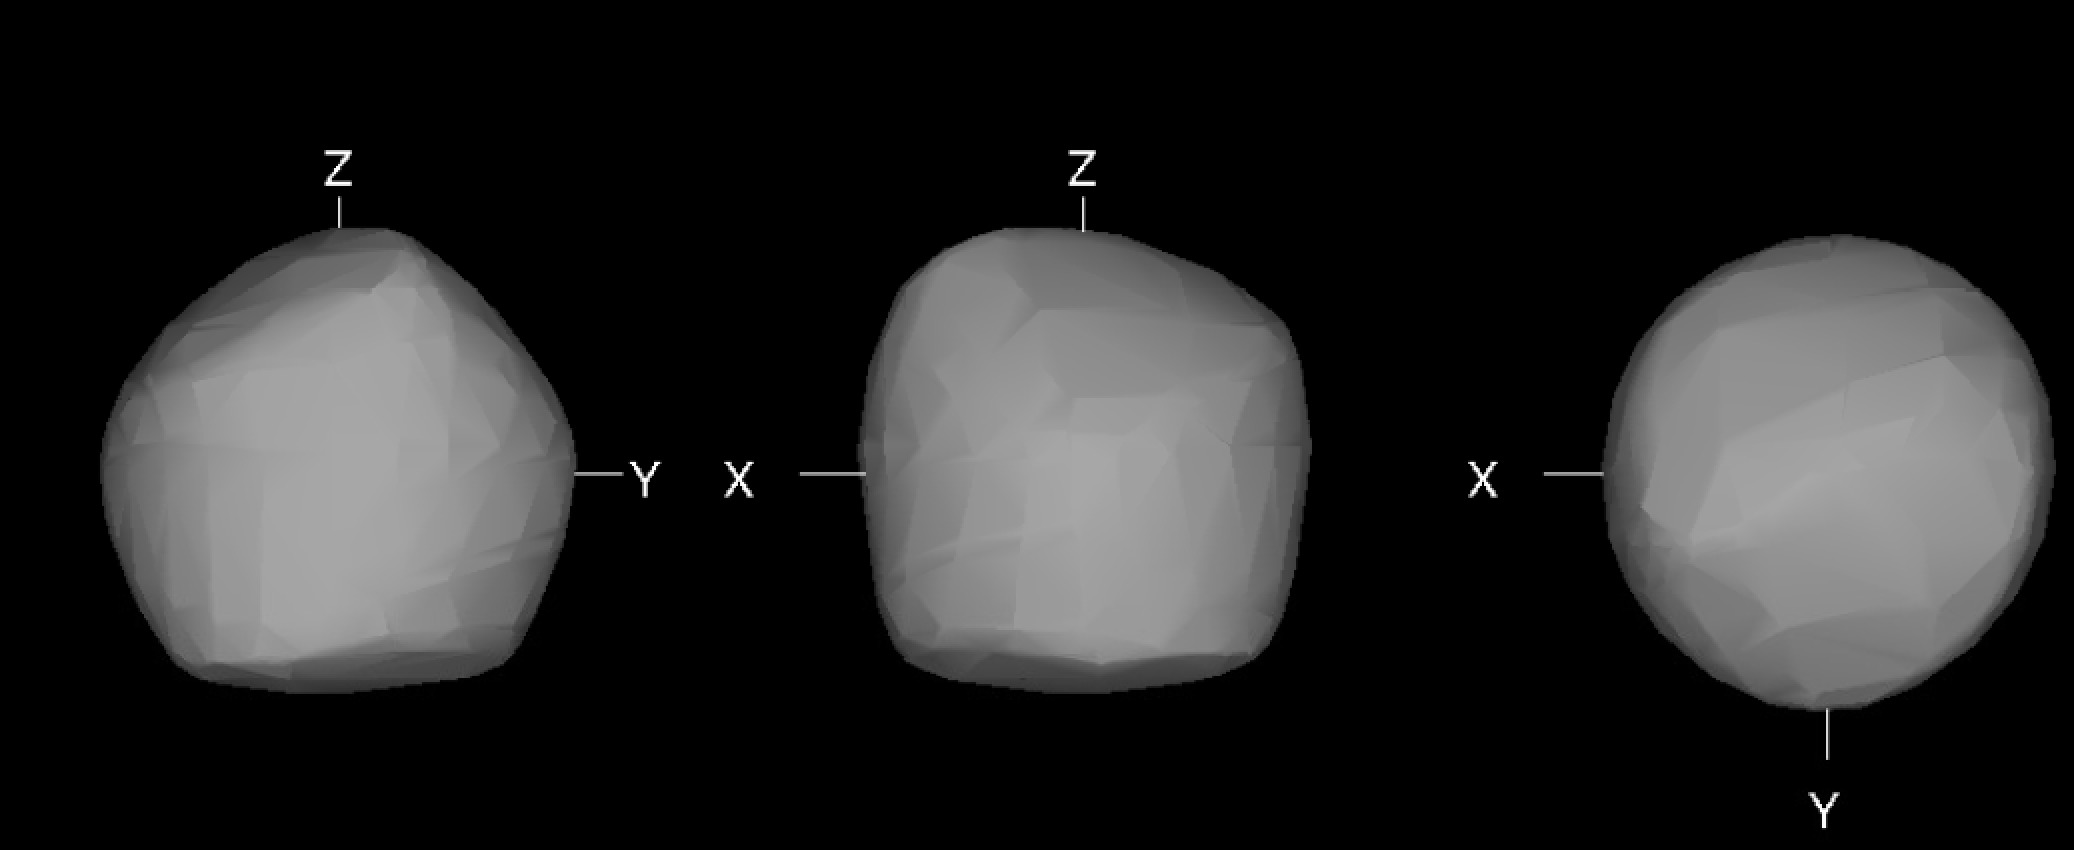El 67P/Churyumov-Gerasimenko, desde Rosetta, 12 de agosto del 2015
sábado, 30 de junio de 2018
domingo, 10 de junio de 2018
Las próximas misiones a los asteroides: Hayabusa2
Hace mucho tiempo, el Japón envió al espacio un halcón peregrino, con
una misión importante: coger un pequeño pedazo de roca espacial y traerlo a
casa. Fueron muchos los avatares que sufrió desde el principio de la misión
hasta casi el final, pero finalmente, cumplió lo prometido. Estamos hablando de
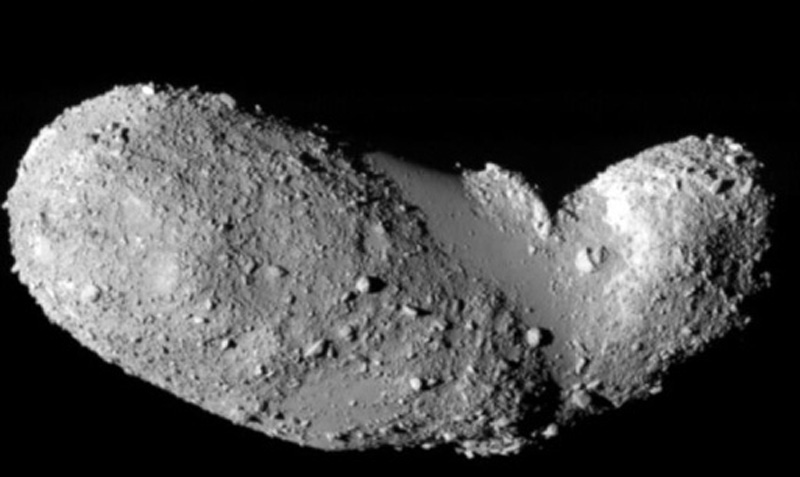
la misión Hayabusa, y su turbulenta
visita al asteroide Itokawa. Fueron apenas unos granos de polvo, pero aún con
eso ha proporcionado información muy interesante sobre la vida de un asteroide,
en especial, uno tipo S, o silicatado. Como misión doble (no
solo científica,
también de demostración tecnológica) mucho dependía de que diversos elementos
funcionaran bien, pero en algunos casos, no fue así. Los objetivos tecnológicos
se cumplieron, pero la gente de la misión se quedó con un regusto amargo. Por ello,
se dirigieron a la dirección de JAXA para que les permitieran realizar una
segunda misión básicamente idéntica. En el año 2009 se dio el visto bueno, y
ahora está en las proximidades de su objetivo.
La génesis de Hayabusa2 fue
partiendo de la necesidad de comparar los resultados obtenidos por la sonda
original con los de un asteroide de características distintas. Además, los
múltiples fallos en Hayabusa (tanto
propios como ajenos) han motivado la repetición y mejora de algunos de los
sistemas de a bordo, además de añadir nuevas prestaciones, algunas innovadoras
para una sonda japonesa. La intención: remediar aquello que falló, y probar
nuevas cosas en un paquete de tamaño reducido. Hayabusa fue, tras Deep Space
1, la segunda sonda en usar en el espacio profundo la impulsión iónica, lo
que le permitió alcanzar su objetivo, aún con retrasos provocados por las
averías, y regresar a casa allí donde otra misión, más convencional, no hubiera
podido.
¿Por qué investigar los asteroides? Se trata de uno de los dos tipos
de fósiles cósmicos que hay en el espacio, junto a los cometas. Los asteroides
son los escombros que quedaron de la obra general, los planetas y sus
satélites, y los hay, como ya contamos, de muy diversos tipos. Cada uno cuenta
una historia sobre las primeras etapas del sistema solar, y sondas bien
equipadas son capaces de relatar esa historia. Sin embargo, estudiar los
asteroides en laboratorios terrestres proporcionará mucha más información que
la instrumentación que puede encajarse en una sonda espacial, cuya masa depende
del cohete que la debe lanzar al espacio. En concreto, el objetivo para Hayabusa2 es un asteroide NEO, uno de
los cercanos a la Tierra que, como se recordará, en términos energéticos, son
más económicos de alcanzar que la misma Luna. Hay muchos allí arriba, y cada
poco tiempo aparecen más. Los peligrosos no son los que vemos, sino los que
todavía no hemos encontrado, y su estudio podría ayudar a estrategias para
desviarlos. Cuantos más estudiemos, más sabremos de ellos, del origen del
sistema solar, y de las mejores formas de desviarlos del camino.
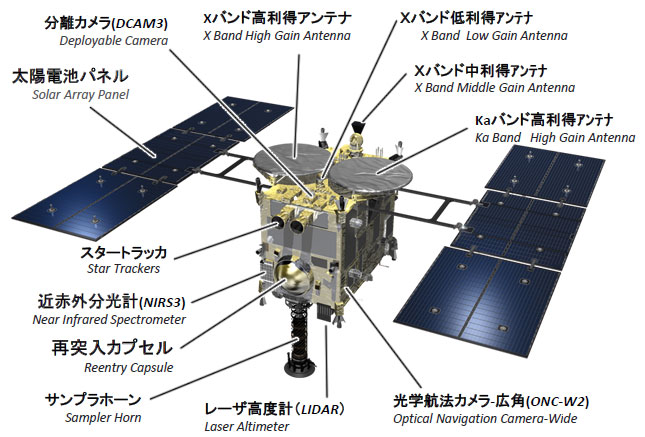
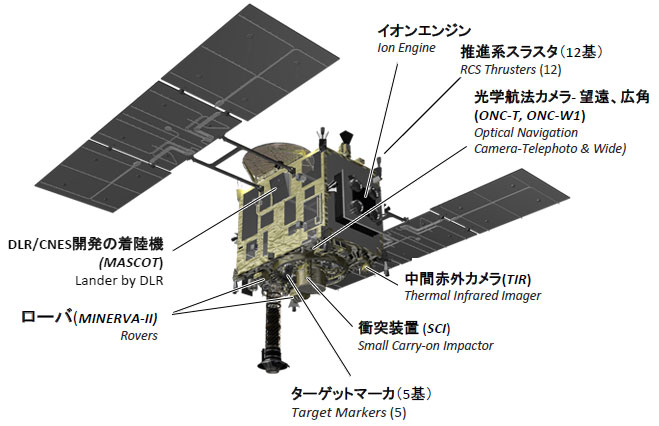
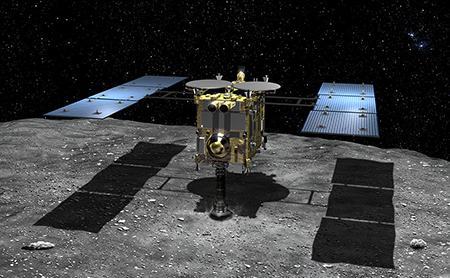
Exteriormente, las diferencias entre Hayabusa2 y su antecesora son escasas. La plataforma de la sonda, elaborada
usando aluminio y materiales compuestos ligeros, mide 1.6 x 1 x 1.2 metros, y
plenamente desplegada en el espacio,
su envergadura llega a los seis metros. Este rectángulo tiene soportes en todas
sus caras: en la superior, las antenas de comunicaciones y los soportes de los
paneles solares, en la inferior, la instrumentación, en la frontal, los
escáneres estelares y la cápsula de muestras, en la trasera, el conjunto de
motores iónicos, y en una de las laterales, un pequeño añadido. Toda la sonda
es gestionada por un ordenador de a bordo, operado por una unidad de procesado
central COSMO 16, que realiza todas las operaciones de a bordo, y almacena toda
la información generada a bordo en un grabador de datos de estado sólido de 1
GB de capacidad. La mayor novedad tecnológica de la sonda es su sistema de
comunicaciones dual. El sistema primario usa banda-X, usando una antena de alta
ganancia, una antena de media ganancia tipo cuerno, móvil en dos ejes, y tres
antenas de baja ganancia. El segundo sistema emplea banda-Ka, y una antena de
alta ganancia propia. Estas
dos antenas están una junto a la otra, y son discos
planos, similares a la antena de alta ganancia de Akatsuki. Mientras el de banda-X sirve para comunicaciones
bidireccionales, el de banda-Ka es exclusivamente para transmitir datos a alta
velocidad, y para usarlo como referencia de navegación durante el crucero a su
objetivo. Su control de actitud es el habitual en este tipo de misiones: dos
unidades de medición inercial, dos escáneres estelares y cuatro sensores
solares, además de un conjunto de cuatro ruedas de reacción (una de más con
respecto a la misión original). En cuanto a su propulsión, equipa dos sistemas.
Un conjunto de propulsores químicos usa hidracina como combustible y tetróxido
de nitrógeno como oxidante. Son en total 12 propulsores, para correcciones de
rumbo y la desaturación de las ruedas de reacción. Pero lo importante es el Sistema
de Motor Iónico. En general, es similar en funcionamiento al del sistema NSTAR
de Deep Space 1 y Dawn, pero hay una gran diferencia. En vez
de usar cátodo con el que inyectar electrones, emplea un sistema de microondas
para hacer lo mismo, tanto en la cámara de descarga como en el neutralizador,
reduciendo con ello la masa del sistema en general. Se le conoce como m10, y dispone de una tobera de 10
centímetros de diámetro. Lo interesante de todo el sistema es que equipa cuatro
motores, y estos cuatro están situados en un único montaje que permite mover
todo el complejo para apuntar los motores iónicos en la dirección
deseada. Además,
conserva una cualidad muy curiosa que fue lo que salvó a la sonda original:
aunque cada motor tiene sistemas propios e independientes (almacenamiento de
combustible, cámara de conversión, rejillas de aceleración, neutralizador),
buena parte de estos componentes se han diseñado para que, en caso de avería de
uno de ellos, cualquier otro motor pueda usar los otros elementos funcionales. Como
ejemplo, para su regreso a la Tierra, Hayabusa
usó el combustible de un motor en otro, y empleando el neutralizador de otro. Los
de Hayabusa2 son sistemas mejorados,
ya que mientras la misión original tuvo motores que entregaron hasta 7
milinewtons, los de Hayabusa2
alcanzan los 10. Pero este sistema se ha diseñado para que varios motores
funcionen en conjunto, hasta tres a un tiempo, al tiempo que se mantiene el
cuarto en reserva. Por ello, en total, la potencia combinada máxima será de 30 milinewtons.
Los paneles solares son de alta eficiencia por necesidad de los motores
iónicos. Son 12 metros cuadrados de superficie activa que, a distancia
Tierra-Sol, generan 2600 vatios, alimentando los sistemas de a bordo (el
sistema iónico necesita hasta 1200) y cargando una batería de ión litio. En cuanto
al control termal, nada extraordinario: mantas multicapa, radiadores y
calentadores eléctricos. La instrumentación está compuesta de diversos
aparatos: instrumentos de escaneo remoto, los dispositivos de recogida de muestras,
y hasta cinco minivehículos desplegables. Uno
de los sistemas principales es el
ONC, las Cámaras Ópticas de Navegación. Son tres en total, una telescópica (ONC-T)
y dos de campo ancho (ONC-W1 y W2). ONC-T es un sistema que dispone de un
telescopio refractor de 100 mm. de longitud focal, acoplado a un sensor CCD de
1024 x 1024 pixels. Además de servir para la navegación óptica para llegar a su
destino, se usará para estudiar en alta resolución y en distintos colores la
superficie del asteroide, ya que emplea una rueda de filtros de ocho
posiciones, con estas longitudes de onda: 390, 480, 550, 700, 860, 950, 589.5
nm, y uno de banda ancha para la navegación óptica. En cuanto a las dos ONC-W,
son cámaras monocromáticas (entre 485 y 665 nm) de campo ancho que usan
sensores
CCD idénticos, que observarán el asteroide de manera global al
principio, y luego para examinar las distintas secciones del asteroide en las que
buscar zonas interesantes. Su colocación en la sonda es curiosa: mientras que
ONC-T y ONC-W1 están coalineados en la plataforma inferior, ONC-W2 está situada
en uno de los laterales, proporcionando un ángulo de visión inclinado, muy
curioso. Todo este sistema, derivado del AMICA de Hayabusa, en el asteroide objetivo cumplirá un programa muy importante,
estudiando la geografía, la geología, y buscará zonas en las que poder tomar
las muestras, así como seleccionar zonas para el aterrizaje de los distintos
complementos que mandará allí. La resolución de ONC-T, a 10 km. del asteroide,
será de un metro, mientras que a la misma distancia, las ONC-W será de 10
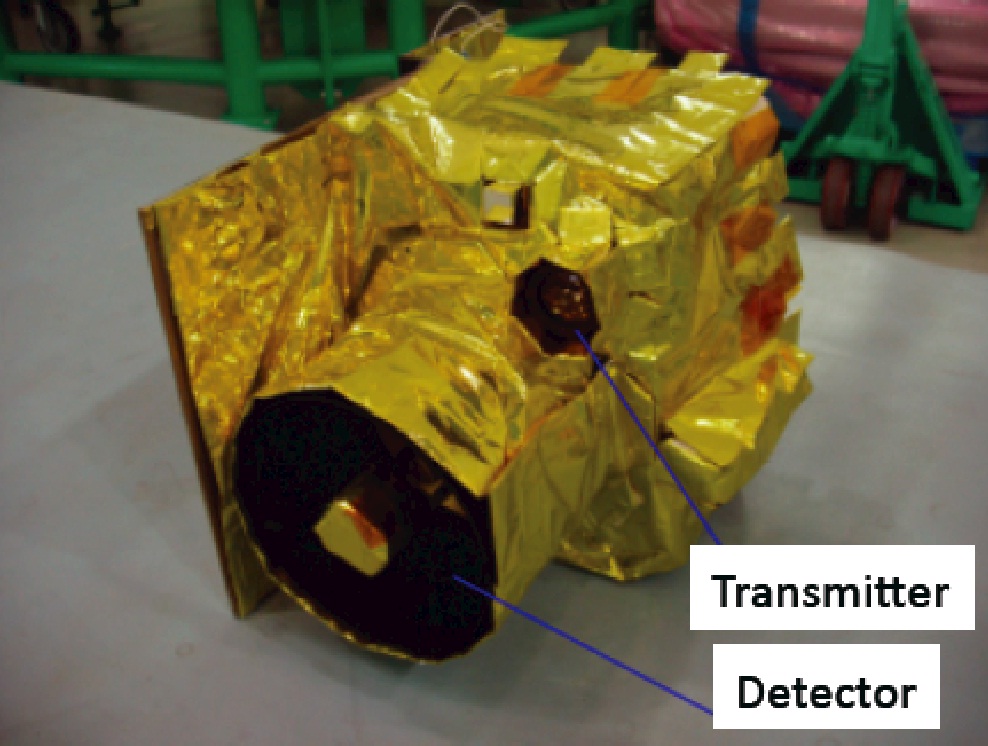
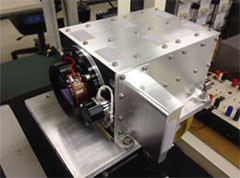
metros. También con un propósito dual es el LIDAR, el sistema láser para
medición de distancia entre Hayabusa2
y su destino. Incorpora un
telescopio receptor tipo Cassegrain con una apertura
de 127 mm., y un emisor láser emitiendo en 1064 nm, emitiendo pulsos a un ritmo
de hasta uno por segundo. El sistema es efectivo ya desde los 2000 km., para de
esta forma saber que está en rumbo en caso de recibir el pulso de retorno. Una vez
situado a una distancia de 20 km., su huella en el asteroide será de 20 metros
de diámetro. Durante el tiempo que dure el examen alrededor del asteroide, no
solo servirá para construir un modelo tridimensional y un mapa topográfico,
también para mantenerse a la distancia programada de manera autónoma, sirviendo
así de referencia de navegación. Para distancias inferiores a los 30 metros de
altitud, entonces usará un segundo juego óptico para navegación precisa. También
cumplirá una tercera función, la de detectar si existe algo así como una nube
de polvo envolviendo el asteroide. Como parte del sistema, posee hasta cinco
marcadores de objetivos que se lanzarán a la superficie para servir de
referencia, tanto para el LIDAR como para las
cámaras. NIRS3, el Espectrómetro
de infraRojo Cercano a 3 micrones, se encargará de indagar la composición
asteroidal. Cuenta con un sistema óptico de siete lentes de silicio-germanio
detrás de la apertura y un potente bafle, una abertura que define el campo de
visión, y una rejilla, junto con el conjunto detector, un sensor de conjunto de
fotodiodos de 128 pixels a base de indio-arseniuro. El sistema es sensible en
la gama infrarroja entre los 1.8 y los 3.2 micrones, en la que se encuentran
algunos materiales interesantes, incluyendo hielo de agua, en caso de existir. La
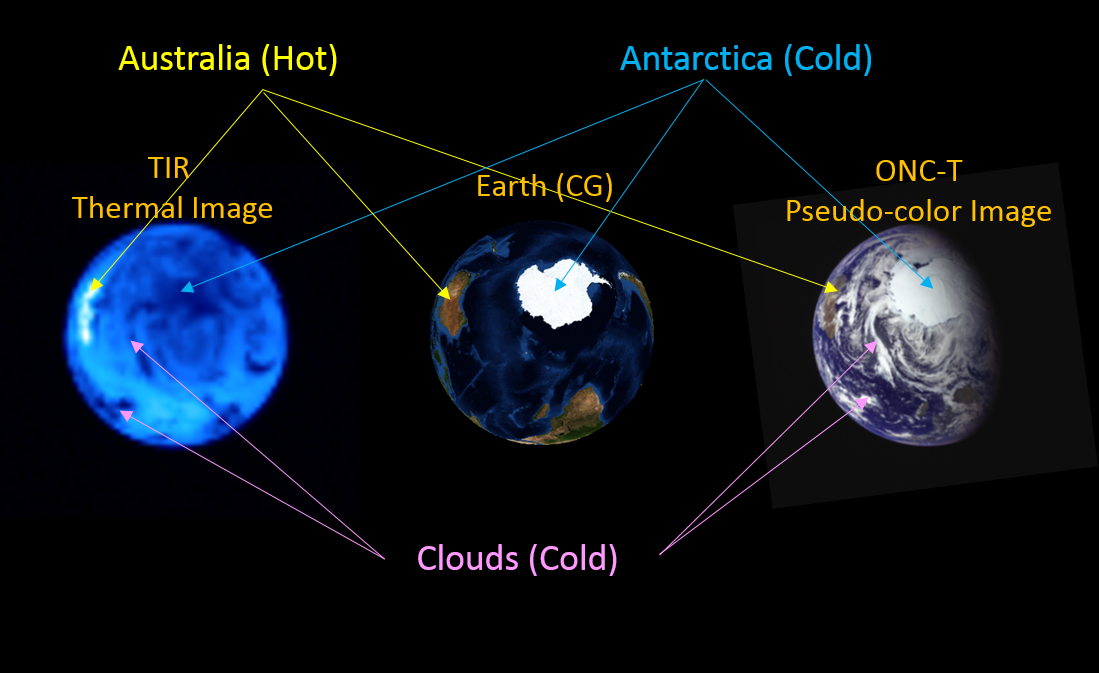
novedad a bordo es TIR, la cámara de Infrarrojo Termal. Es prácticamente una
réplica del sistema LIR de Akatsuki, de
manera que en lo básico no hay
diferencias. Es un sistema que cuenta con tres
lentes de germanio, un obturador mecánico, y un conjunto de microbolómetros (no
necesita refrigeración activa). El filtro que define el rango de longitudes de
onda a la que es sensible se sitúa en la apertura, registrando el infrarrojo
termal entre los 8 y los 12 micrones. El área activa del detector cubre 328 x 248
pixels. Su misión, tomar la temperatura del asteroide, buscando zonas con más
inercia termal (menos rocas) o menos (más rocosa), obteniendo con ello
información sobre las propiedades de la superficie del asteroide, ayudando así
a la selección de las zonas a muestrear. El sistema de recogida de muestras es
una réplica casi exacta del que montó la sonda original. Se trata de un largo
tubo, en cuyo interior, hay una serie de bolas que deben lanzarse a alta
velocidad hacia la superficie. La idea es posar el final del tubo (que es
desplegable) en la superficie, y allí, disparar la bola. La fuerza del impacto,
y la débil gravedad del asteroide, harán que el polvo levantado suba por el
tubo, hasta llegar al contenedor
de muestras, situado en la cápsula de retorno
de muestras. El tubo, una vez desplegado, mide un metro, y su diámetro interno
es de 20 cm. Una vez en superficie, una secuencia automatizada disparará el
proyectil, elaborado en Tántalo, de 10 mm. y 5 gramos de masa, usando un
cartucho de pólvora, a una velocidad de 300 metros por segundo. Con las
partículas ascendiendo, se encontrarán con un pequeño cuerno que las guiarán a
un ángulo de 90º y así llegar al contenedor. En caso de no funcionar los
sistemas de disparo, en el punto de contacto con el suelo hay una suerte de
pala que podría retener algo de material y, después de ascender, los
propulsores detendrían el ascenso, pero la inercia permitiría a este material
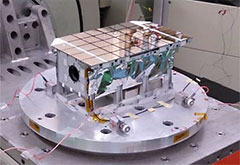
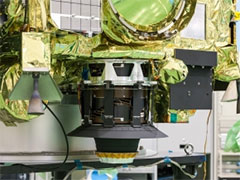
ascender por el tubo hasta llegar al contenedor. La otra parte importante es la
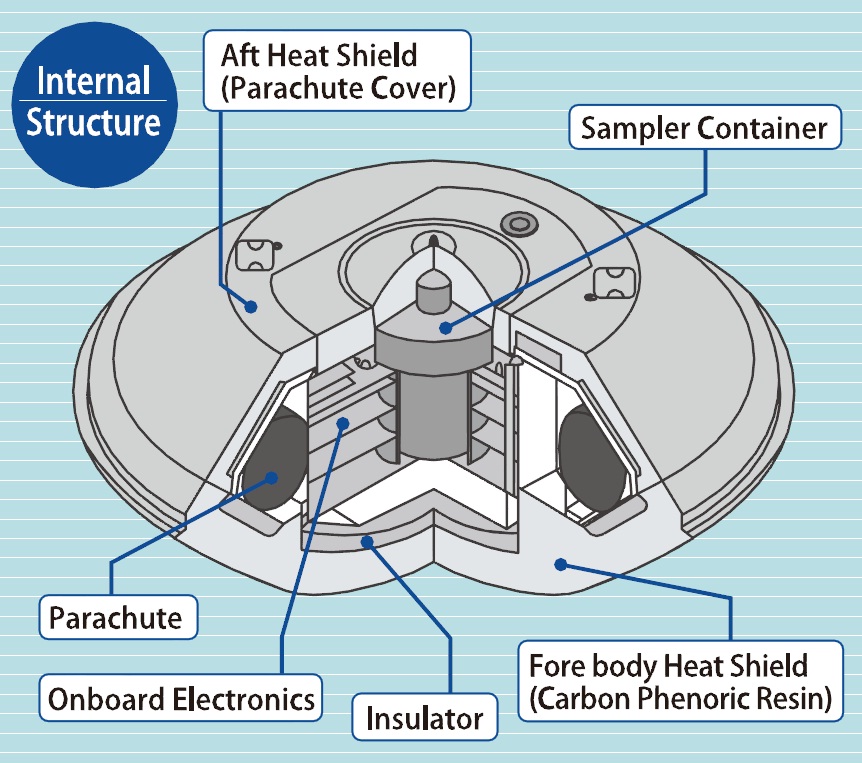
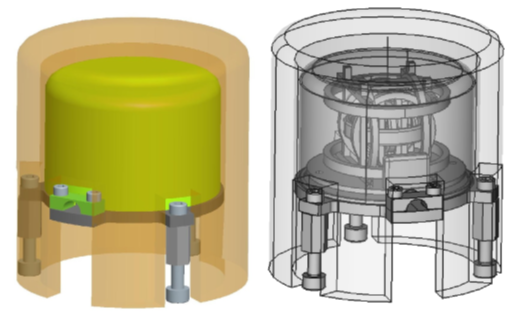
propia cápsula de retorno de muestras. Con
40 centímetros de diámetro y 20 de
alto, pesa 16.5 kg. Incorpora las dos mitades, el escudo de reentrada y la
parte trasera, y un contenedor interno, en cuyo interior están los tres
contenedores de muestras, que se mantiene completamente cerrado y protegido por
un sello de aluminio. Todo el sistema cuenta con electrónicas, batería, una
baliza y un paracaídas. De hecho, las dos mitades externas, recubiertas con
material ablativo para la reentrada, se separarán a mitad del descenso,
aligerando el conjunto y protegiendo completamente las muestras. Además, cuenta
con un sistema que registrará las condiciones de la reentrada y del descenso,
usando un acelerómetro triaxial, un
sensor de ratio y hasta 13 sensores de temperatura. Junto con esto, empleará un
nuevo experimento para estudiar bajo la superficie de su asteroide. El denominado
conjunto SCI y DCAM3 realizarán una misión casi análoga a la realizada por
Deep Impact en el cometa Tempel 1. SCI,
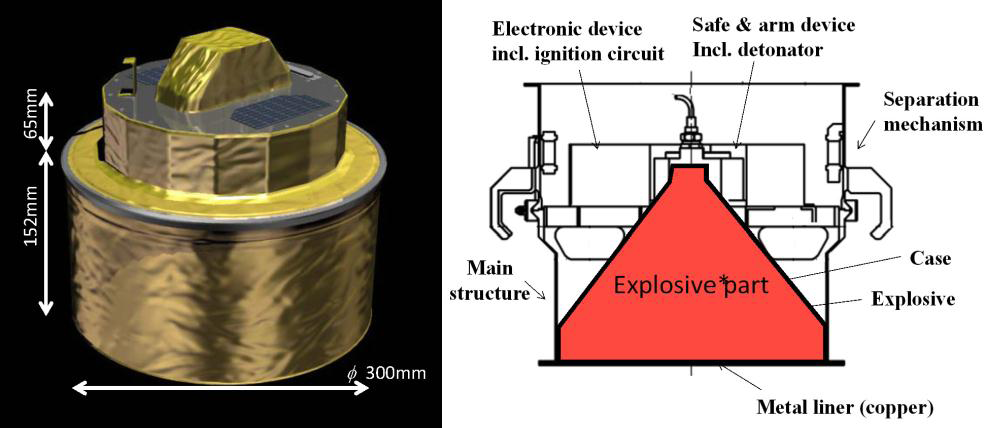
el Pequeño Impactador Transportado, es un pequeño sistema que será liberado
cerca del asteroide, activando una secuencia de eventos durante los cuales un
potente explosivo proyectará un impactador de cobre de 30 cm. de diámetro y dos kg. de masa a una velocidad de 2 km/s para
su impacto con la superficie asteroidal, generando una nube de escombros y
desenterrando las capas internas del asteroide para una potencial recogida de
muestras. En cuanto a DCAM3, es una pequeña cámara desplegable que se liberará
también al poco de separar el SCI. Estabilizado por rotación a 100 rpm, cuenta
con dos cámaras, una de ellas científica, y un par de antenas, y registrará
todo el procedimiento de impacto con el asteroide, hasta que la batería se agote.
Pero aquí no se acaba todo. Cuenta con un total de cuatro minivehículos que
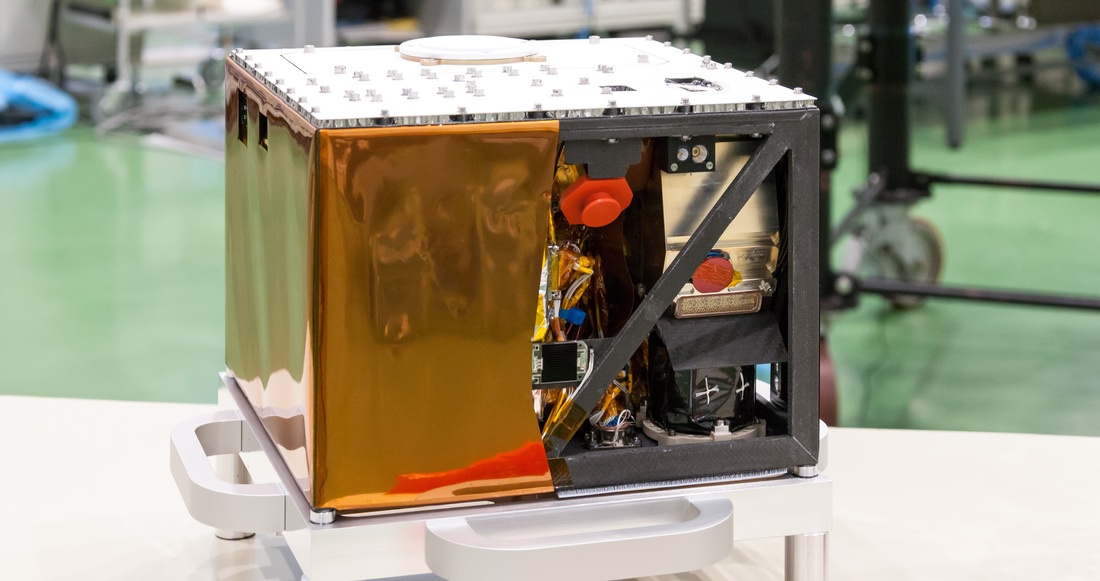
liberará hacia la superficie. El más importante es MASCOT, el Explorador Móvil de Superficie Asteroidal. Este es un
desarrollo conjunto entre la agencia francesa CNES y la alemana DLR. Es un
rectángulo de 30 x 30 x 20 cm. y de 11 kg. de masa, y cuenta en su interior con
lo necesario para funcionar. Elaborado mediante paneles de fibra de carbono, y
un mamparo separa las electrónicas de la sección científica. Se alimentará
básicamente mediante batería, y una vez en la
superficie, funcionará un máximo
de 16 horas. Lo interesante es que será capaz de moverse, y para ello empleará
un sistema interno unido a la baja gravedad del asteroide. Para ello usará una
masa suspendida que es golpeada por un brazo de aluminio de 25 milímetros,
acoplado a un motor eléctrico. Cuando el brazo golpee la masa, se creará
inercia, lo que provocará que MASCOT
salte hasta 70 metros del lugar en el que cayó, o rote sobre sí mismo. Entre todo
lo que equipa, está el sistema de comunicaciones. En este caso es de banda-S,
bidireccional, y usa a Hayabusa2 como
intermediario. Aunque el programa de trabajo estará ya insertado en su
ordenador, esta capacidad de recibir se ha instalado en caso de tener que
solucionar problemas, o para responder a lo que vea en la superficie. La distancia
de comunicaciones se extiende entre ambos a 150 km. Su ordenador emplea el ya
casi básico procesador LEON3FT, que gestionará todo lo que ocurra a bordo. A pesar
de sus reducidas dimensiones,
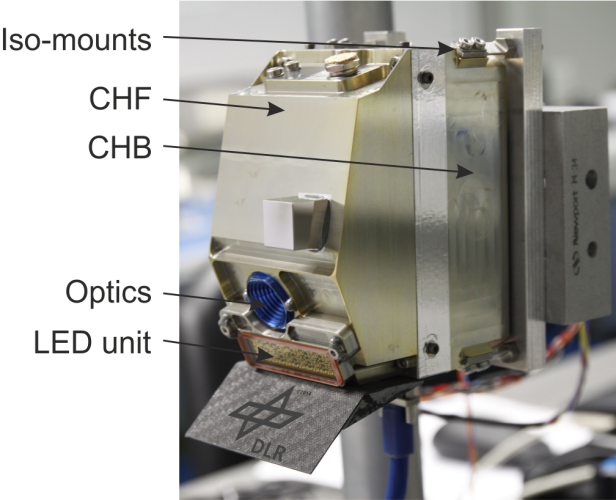
cuenta con cuatro investigaciones. Para empezar,
su cámara, que emplea un sensor CMOS de 1024 x 1024 pixels servido por unas
sencillas ópticas. El sistema está instalado de tal forma que está inclinado
22º con respecto al plano de la superficie, permitiendo no solo ver el suelo,
también el horizonte. Con un enfoque de 150 mm. al infinito, es capaz de ver la
luz en un rango que va de entre los 400 a los 1000 nm, pero va acompañado de un
sistema de luces LED en configuración 4x36 para ver cuatro longitudes de onda
específicas: Azul (470 nm), Verde (530 nm), Rojo (624 nm) e Infrarrojo (805 nm),
y todo en un paquete de solo 403 gramos. El segundo sistema es MicrOmega, un
espectrómetro infrarrojo que se basa en un filtro
sintonizable acusto-óptico y
una potente luz blanca, cuya luz es registrada por un sensor HgCdTe en un rango
de longitudes de onda infrarrojas de entre 0.99 a 3.65 micrones. Para ello, la
bombilla de luz blanca iluminará el suelo (cuya óptica se apoya en él, y está
elaborada en zafiro) y, en esencia, esa luz reflejada por el suelo pasará por
el filtro hasta llegar al sensor. Debido al tipo de sensor, necesita un sistema
de refrigeración, que se encuentra dentro de un contenedor sellado. Su misión,
obtener unas mediciones de composición sin precedentes en un asteroide,
detectando no solo minerales, también distintos hielos así como componentes
orgánicos, si los hubiera. En cierta manera, parte del rango de longitudes de
onda de MicrOmega coincide con el del espectrómetro NIRS3. El tercer aparato es
un magnetómetro. Es difícil medir campos magnéticos en
asteroides, la única que
lo hizo en serio fue NEAR-Shoemaker
en Eros, y no detectó nada de él. Una buena manera de hacerlo es desde la misma
superficie, y por ello MASCOT cuenta
con uno, derivado de los montados en Venus
Express o Rosetta, y no es más
que una unidad de núcleo saturado triaxial, que ya ha demostrado su valía en
otros destinos del sistema solar. Su tarea es saber si el asteroide en el que
aterrice posee o no campo magnético, aunque es bastante poco probable. Y para
terminar, el radiómetro MARA. Complementario al sistema TIR, obtendrá datos de
la inercia termal
registrando, mediante seis termopilas, la radiación termal en
los rangos de 8-14, 5.5-7, 8-9.5, 9.5-11.5 y 13.5-15.5 micrones, además de uno
que irá de los 5 a los 100 micrones. Todos estos canales proporcionarán
información de inercia termal, pero también de composición de diversos
minerales superficiales que aparecen en esos rangos espectrales. Y para
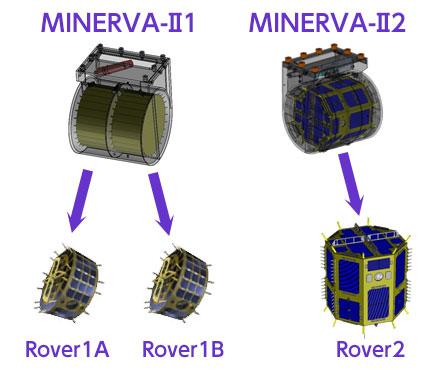
terminar, los otros microvehículos, llamados MINERVA. Dos de ellos serán móviles, y el tercero quedará fijo en
la superficie. Los dos móviles, MINERVA-II-1,
caerán juntos, y se separarán en la superficie, yendo por caminos separados. El
fijo, MINERVA-II-2, simplemente caerá
y se fijará al suelo. a diferencia de MASCOT,
estos tienen paneles solares que recargarán un par de
capacitadores que actuarán
como baterías, funcionando con únicamente dos vatios de electricidad. Todos ellos
disponen de cámaras, fotodiodos y sensores de temperatura, con los que estudiar
mínimamente el suelo del asteroide. Los dos móviles usarán un sistema
relativamente parecido al usado por MASCOT,
contando en este caso con dos motores eléctricos, uno usado para aplicar par, y
el otro para dirigirlo, permitiendo así saltar a distancias notables. Una vez
todo junto, y listo para el lanzamiento, la masa total era de 609 kg, de los
cuales aproximadamente 66 correspondían al combustible de xenón.
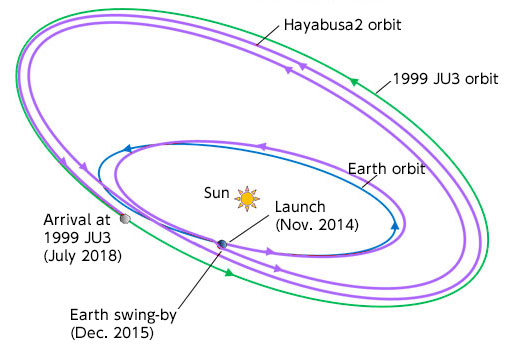
Fue lanzado el 3 de diciembre del 2014 a bordo del más potente cohete
del Japón, el HII-A, y lo hizo
acompañado de varias cargas útiles distintas, incluyendo la interesante PROCYON, un pequeño demostrador
tecnológico cuya intención era probar un sistema de propulsión dual basado sólo
en xenón para alimentar un motor iónico y propulsores de gas frío, y para
sobrevolar un asteroide. Una avería en su motor iónico impidió llegar al
asteroide designado, pero el sistema demostró su valía.
El crucero de Hayabusa2 ha
sido muy tranquilo, y el sistema de motores iónico ha funcionado a la
perfección. La sonda usó su impulsión iónica para correcciones de rumbo antes
del sobrevuelo terrestre, ocurrido un año justo después del lanzamiento,
oportunidad aprovechada para demostrar los sistemas ONC y TIR, viendo que los
sistemas funcionaban bien. Tras el sobrevuelo, y hasta la fecha, ha acumulado
tres segmentos de impulsión para llegar a las puertas de su destino. El primero
duró entre el 22 de marzo y el 21 de mayo del 2016, en total 798 horas de
funcionamiento, y acumulando 127 metros por segundo de velocidad. El segundo,
del 22 de noviembre del 2016 al 26 de abril del 2017, 2593 horas de
funcionamiento, añadió 435 m/s, y la tercera y última, del 10 de enero al 3 de
junio de este año, 2475 horas en total, proporcionó 393 m/s más, dejando a la
sonda a algo más de 3000 km. de su asteroide. En todas estas tres operaciones
de impulsión, usó tres de los motores, aunque en ocasiones solo dos, con los
motores A, C y D, dejando el B de reserva. Ahora, hasta llegar al primer punto
de observación, toca navegación óptica.
Su destino es el asteroide NEO 162173 Ryugu. Descubierto el 10 de mayo
de 1999 por el proyecto LINEAR, orbita al Sol en 1.3 años, con un perihelio de
0.96 unidades astronómicas y un afelio de 1.4 unidades astronómicas, y una
inclinación sobre la eclíptica de 5.9º. Rota sobre sí mismo en aproximadamente
7 horas y 38 minutos, y de acuerdo con los exámenes realizados (tanto desde
tierra como desde los observatorios Akari
y Spitzer) se trata de un
asteroide tipo C, es decir, carbonáceo, con una forma aproximadamente
redondeada y unos 900 metros de diámetro, y es apenas reflectivo, con un albedo de apenas 0.05. Como Itokawa es
un tipo S, el estudio de Ryugu proporcionará el punto de comparación necesario
entre los dos.
Para llegar a partir de ahora, y hasta el día 27, aproximadamente,
confiará en la navegación óptica y en el seguimiento radiométrico, basado en el
método denominado Delta-DOR, que no solo emplea las emisiones de radio
transmitidas entre las antenas terrestres y la sonda, sino también una emisión
de radio natural, principalmente quásares, una técnica estrenada por Deep Space 1 y desarrollada a partir del
desastre marciano de la NASA de 1999, proporcionando soluciones extremadamente precisas
en cuanto a fijar una sonda en el espacio. Partiendo de su fecha de llegada al
asteroide, serán 18 meses de investigación. La primera altitud será de 20 km.,
para descender primero a 5 km., y luego a 1, obteniendo imágenes y datos de
alta resolución, además de obtener mediciones de gravedad que permitan saber
cómo es por dentro. La primera operación de muestreo podría ocurrir en otoño,
coincidiendo con la liberación de los primeros minivehículos. El resto de
operaciones, más allá de este año y hasta el siguiente, todavía están por
decidir. Pero la fecha fija es la partida, fijada para diciembre del 2019, y
tras un año de crucero de retorno, volver a casa a finales del
2020 para entregar
las muestras recogidas en un área acotada del desierto australiano de Woomera. Tras
su recogida, serán enviadas a Japón, para su conservación, y posterior
distribución a los científicos.
Curiosamente, Hayabusa2 no
es la única misión con el ojo puesto en un asteroide NEO tipo C. OSIRIS-REx, de la NASA, lanzada en septiembre
del 2016, está cerca también de llegar a su destino, el asteroide Bennu. Dada la
similitud entre los dos proyectos, habrá sinergia entre los ambos, compartiendo
datos, personal, y experiencia. Que Hayabusa2
esté llegando antes ayudará a OSIRIS-REx
a identificar su asteroide mediante navegación óptica. Como también posee
sensores similares (OVIRS, parecido a NIRS3, y OTES, similar a TIR) se podrán
comparar las condiciones y composición de dos objetos en apariencia idénticos. Y
lo más importante, con las muestras ya en casa, se podrán comprobar los
parecidos y las diferencias entre ambos cuerpos. Se podría decir que son
misiones redundantes, pero como no hay dos personas iguales, tampoco hay dos
asteroides iguales. Será muy interesante lo que estos dos proyectos nos
entregarán.
jueves, 31 de mayo de 2018
sábado, 12 de mayo de 2018
Misión al planeta Tierra: GRACE-FO
El agua es un elemento que deja huella. Da igual que esté en estado líquido, sólido o gaseoso, siempre está ahí. El agua es, de hecho, el elemento
diferenciador que entre la Tierra y los demás planetas rocosos del sistema
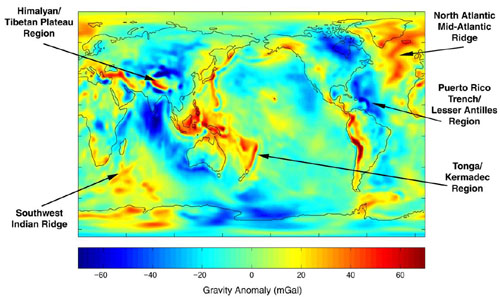
solar. Muchas sondas espaciales han sondeado la gravedad de sus destinos para
construir mapas gravitatorios que, posteriormente, se usan para ver cómo ser
por dentro. Hemos construido mapas así de Mercurio, Venus, la Luna, Marte, e
incluso asteroides, y en todos ellos, no hay cambios, con el tiempo, y, cuanto
más tiempo pasen, más precisión se gana. El agua en la Tierra, por el
contrario, lo cambia todo, porque está en continuo movimiento, y al tener masa
que se mueve, el mapa gravitatorio también cambia.
Hay agua por todas partes, y muchas veces la vemos. En los océanos, los mares, los ríos, los lagos, los glaciares, las capas de hielo, pero a veces no se ve, como en la atmósfera como vapor, o en acuíferos bajo tierra. Tampoco podemos llegar a todas las profundidades de los océanos, por lo que no sabemos cómo se mueven. La única forma de ver todo esto es seguir su masa, a partir de su influencia en la gravedad terrestre.
Antes de GRACE, Alemania puso en órbita CHAMP,
un satélite pionero en muchas ramas, entre ellas la medición de la gravedad. Sin
embargo, la idea de usar dos satélites ya venía de antiguo, solo se necesitaban
diversos saltos tecnológicos que lo pudieran hacer posible. GRACE fue lanzado por un Rockot desde el Cosmódromo de Plesetsk
en marzo del 2002, como la penúltima misión de la NASA lanzada fuera de
América, y resultó tan exitosa su tarea, que la idea fue copiada para hacer lo
mismo alrededor de la Luna, con la misión Discovery GRAIL, que funcionó alrededor de Selene a lo largo del año 2012. GRACE no ha sido la única misión
dedicada a la gravedad en este tiempo. También desde Plesetsk, un Rockot lanzó para la ESA la misión GOCE, uno de los satélites más complejos
desarrollados en Europa. A diferencia de la misión de la NASA, la europea era
solo un satélite, pero disponía de un instrumento único, llamado Gradiómetro,
que empleaba seis
Hay agua por todas partes, y muchas veces la vemos. En los océanos, los mares, los ríos, los lagos, los glaciares, las capas de hielo, pero a veces no se ve, como en la atmósfera como vapor, o en acuíferos bajo tierra. Tampoco podemos llegar a todas las profundidades de los océanos, por lo que no sabemos cómo se mueven. La única forma de ver todo esto es seguir su masa, a partir de su influencia en la gravedad terrestre.
En el año 2002, la NASA y el
Centro Alemán de Investigación en Geociencia (GeoForschungsZentrum GFZ) de Postdam pusieron en
órbita el tándem GRACE. Dos satélites
idénticos, la misión de Recuperación de Gravedad y Experimento Climático
buscaba realizar mapas gravitatorios de la Tierra cada mes, para mostrar el movimiento
del agua por todo el planeta. Los dos satélites actuaban como un instrumento
conjuntado, y aunque diseñados para funcionar durante cinco años,
han estado en
operaciones hasta este año pasado, cuando la edad les ha pasado factura. Pero no
ha sido tiempo desperdiciado, porque sus resultados han servido para la
redacción de miles de artículos científicos, y para resultados tan importantes
como el seguimiento de los cambios de la masa de hielo en los casquetes
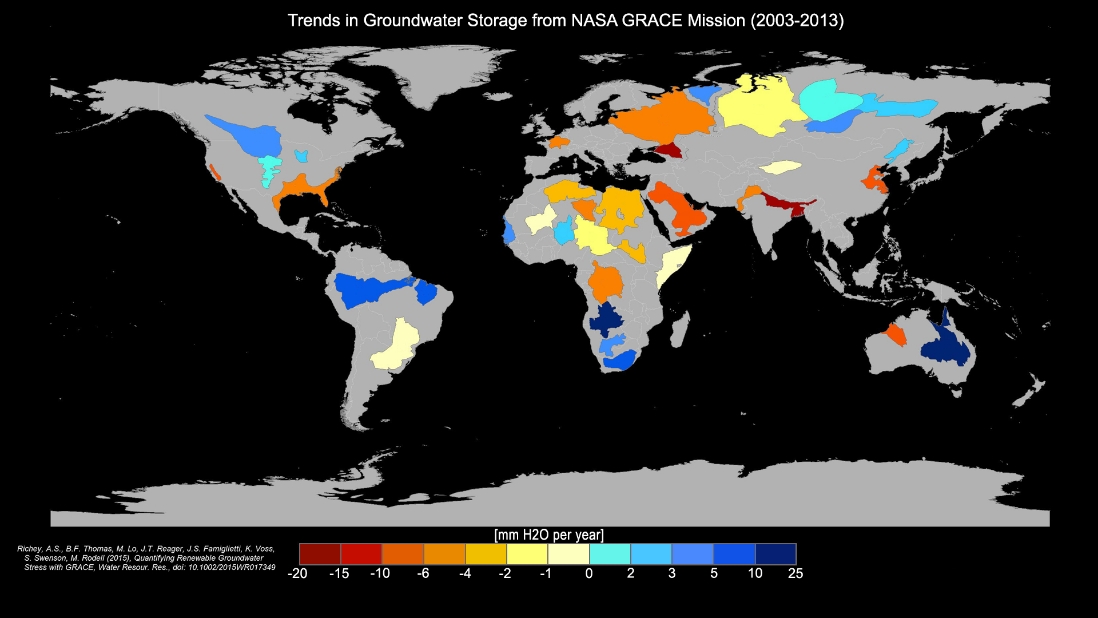
polares, la estimación de los cambios globales en cuanto a almacenamiento de
agua subterránea, registrar los cambios de masa después de grandes terremotos (Indonesia
2004, Japón 2011), o detectar cambios en las corrientes profundas de los
océanos, algo muy importante para todo el clima del planeta. ¿Cómo seguir el
movimiento del agua? Bueno, el agua fría tiene distinta densidad a la del agua
caliente, y al ser la primera más densa, genera más señal gravitatoria. Al medir
estos cambios con extrema precisión, se podrá construir un buen mapa.
Antes de GRACE, Alemania puso en órbita CHAMP,
un satélite pionero en muchas ramas, entre ellas la medición de la gravedad. Sin
embargo, la idea de usar dos satélites ya venía de antiguo, solo se necesitaban
diversos saltos tecnológicos que lo pudieran hacer posible. GRACE fue lanzado por un Rockot desde el Cosmódromo de Plesetsk
en marzo del 2002, como la penúltima misión de la NASA lanzada fuera de
América, y resultó tan exitosa su tarea, que la idea fue copiada para hacer lo
mismo alrededor de la Luna, con la misión Discovery GRAIL, que funcionó alrededor de Selene a lo largo del año 2012. GRACE no ha sido la única misión
dedicada a la gravedad en este tiempo. También desde Plesetsk, un Rockot lanzó para la ESA la misión GOCE, uno de los satélites más complejos
desarrollados en Europa. A diferencia de la misión de la NASA, la europea era
solo un satélite, pero disponía de un instrumento único, llamado Gradiómetro,
que empleaba seis
acelerómetros situados en los extremos de tres ejes en forma
de los ejes cartesianos. Otra cualidad era que sus mediciones las hacía desde
una órbita extremadamente baja. 250 km., lo que le hacía más sensible no solo a
la gravedad, también a la resistencia atmosférica, por eso GOCE ha sido el primer satélite aerodinámico. Y para mantenerse en
su órbita contrarrestando la resistencia atmosférica, portaba un par de motores
iónicos. La misión de GOCE duró más
de lo anticipado, pero permitió crear el mapa gravitatorio más preciso jamás
creado, entregándonos una vista de nuestro planeta más bien poco familiar. En el
año 2010 la NASA identificó la necesidad de ampliar esta base de datos
gravitatoria, más allá de GRACE, por
lo que de esta manera se arrancó el desarrollo de la misión que hoy nos ocupa.
De la misma forma que con la base
de datos de topografía oceánica (iniciada en 1992 con TOPEX-Poseidon, y continuada hoy con OSTM/Jason-2 y Jason-3),
o la de irradiación solar (iniciada en 1979), la de la gravedad se considera
vital, y la intención es aumentarla todo lo posible, con la intención de
encontrar patrones que relacionar con el Cambio Climático y otros sucesos
climatológicos. La verdadera intención había sido la de tener a GRACE y su sustituto, GRACE-FO, trabajando en conjunto para
evitar huecos en la base de datos. Por desgracia, el agotamiento del
combustible en GRACE-2, así como la
avería de la batería, condenó la misión a su fin, por lo que en esta base de
datos existirá un hueco de unos meses prácticamente imposible de rellenar. Ahora
la prisa es lanzar GRACE-FO cuanto
antes, para cerrar el hueco en el menor tiempo posible.
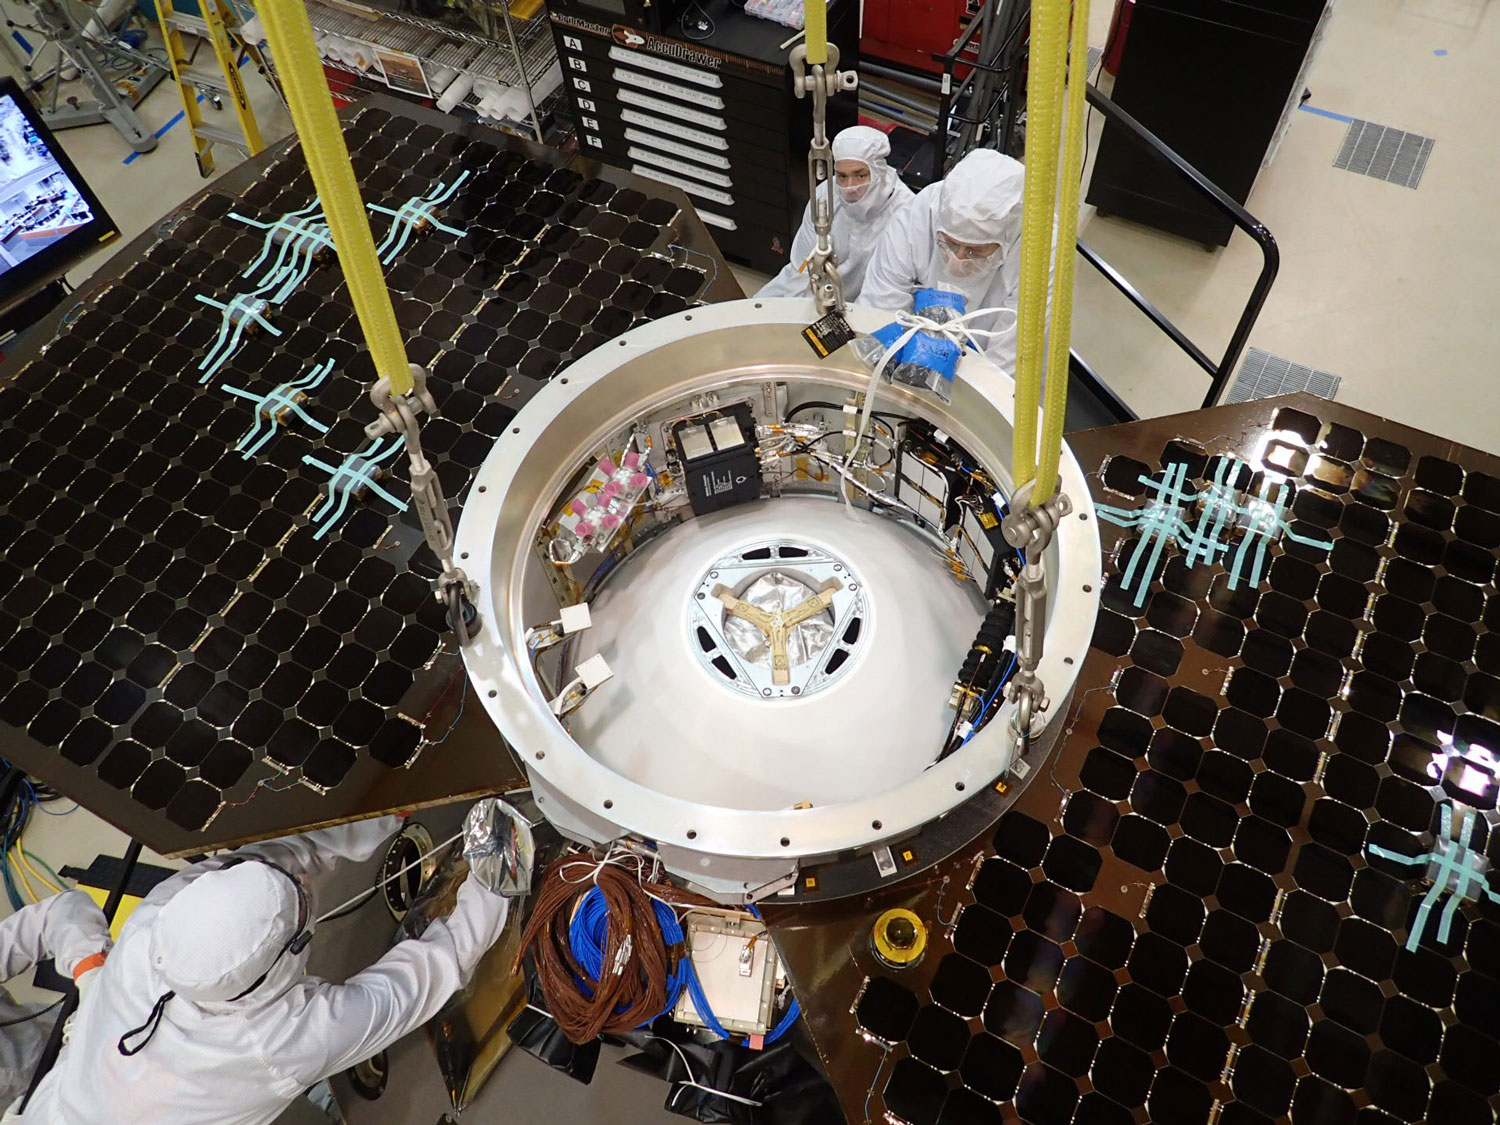
GRACE-FO, la misión de continuación de GRACE, también está compuesto de dos satélites idénticos. Diseñados
y construidos por Airbus Defence & Space de Alemania (la antigua Astrium
GmbH), sus medidas son idénticas: 3.123 metros de largo, 0.78 metros de alto,
1.943 metros de ancho en la base y 0.69 metros de ancho en la parte superior. Son
vehículos rectangulares, pero tienen forma de triángulo truncado. Básicamente carecen
de partes móviles (salvo la antena inferior, al final de un pequeño mástil
desplegable), para así simplificar todo, evitando riesgo de averías. La estructura
está elaborada con fibra de carbono reforzada con plásticos, material casi
insensible a los cambios de temperatura provocados por la órbita del satélite,
y sobre esta base se coloca todo el equipo. En muchos casos, todo el hardware
es herencia de la misión anterior, pero con mejoras para alargar su vida, y con
tecnología más moderna. Muchos de los elementos son casi idénticos, como el
ordenador, el sistema de comunicaciones (en banda-S, con la antena principal al
final del mástil, y dos antenas tipo parche) o el
control termal. El sistema
energético también es similar, con las células solares situadas en los
laterales y la parte superior de la estructura, pero cambian la batería, de
níquel-hidrógeno en la misión anterior, por unas de ión-litio en los actuales. Estabilizados
en sus tres ejes para su orientación, básicamente todo es lo mismo (escáneres
estelares, sensores solares y terrestres, unidad de medición inercial, sistema
de propulsión de gas frío, sistemas magnéticos de reorientación conectados a un
magnetómetro, receptores de GNSS y un acelerómetro muy sensible). El cambio más
visible es el añadido de un tercer escáner estelar, que ve a través de una ventana
en la parte superior de cada satélite, junto a las antenas de los receptores de
GNSS. Hay otro elemento de los satélites heredado de la misión anterior es el mecanismo
de corrección de masa. Para obtener mediciones exquisitamente precisas, el
centro de gravedad de los satélites debe estar localizado y fijado
precisamente. Para que las lecturas del acelerómetro sean las correctas, cada
satélite dispone de seis mecanismos que contienen una masa en movimiento sobre
una ruleta, cada uno proporcionando correcciones del centro de gravedad por
cada eje del satélite. La instrumentación está formada principalmente por el
MWI, el
Instrumento de Microondas. Se compone de un oscilador ultraestable, ensamblaje
de medición de Banda-K/Ka y la unidad de procesado de datos. El oscilador es el
sistema encargado de transmitir la señal de microondas a una frecuencia fija
concreta, y se transmite al ensamblaje, compuesto por antenas tipo cuerno de
banda dual, transmisores/receptores duales y otros elementos asociados. Cada satélite
tiene dos antenas, cada una en una cara, de tal manera que cada uno puede
adoptar cualquier posición en la formación. El sistema consiste en transmitir
emisiones de microondas entre cada satélite, y calculando el tiempo que tardan
las señales en transmitirse y recibirse, se consigue medir la distancia entre
los dos satélites a niveles de precisión tales que son menores al grosor del
pelo humano. Complementando todo esto está el acelerómetro, que se dedicará a
registrar todas las aceleraciones sobre los satélites que no tienen nada que
ver con la gravedad (para sustraerlas), los receptores GPS, para situar los
satélites con precisión alrededor de nuestro planeta, así como un conjunto de
retroreflectores láser en cada uno, para lo mismo. Esto convierte a los
satélites en un instrumento en sí mismo, para medir así todas las fluctuaciones
de la gravedad. Al tiempo, los receptores GPS (o GNSS) no solo servirán para
fijar la posición de los satélites alrededor de la Tierra, también se usarán,
como en GRACE, para sondeos
atmosféricos. Usando las señales de los satélites GPS, a medida que salen o se
ponen por el horizonte de los GRACE-FO,
la información recogida por los receptores registrarán las alteraciones que se
producen en las señales que atraviesan la alta atmósfera, con el objetivo de
construir perfiles verticales de temperatura y vapor de agua. Además, hay un
sistema que los GRACE-FO añaden con
respecto a los satélites de los que derivan. Se le conoce como
LRI, Interferómetro
de Medición Láser. Es un dispositivo de prueba tecnológica que pretende
demostrar medición de distancia entre satélites usando sistemas láser. Con la
intención de mejorar la medición de distancia entre satélites por 10. Se compone
de un montón de sistemas, alrededor de un soporte óptico con espejos móviles,
un telescopio con bafles y una apertura de aproximadamente 1 centímetro, fotoreceptores,
un ensamblaje de tres espejos móviles, el propio transmisor láser, y las
electrónicas de funcionamiento. Si bien el sistema de microondas será el
primario, el sistema láser podrá ser usado para incrementar la precisión,
aunque la verdadera tarea de este sistema tecnológico es demostrar que funciona
en el espacio (es el primero de su tipo en ser lanzado a la órbita) y su
viabilidad para futuras misiones de medición gravitatoria, así como el sistema
de interferometría láser que se usará en la misión de ondas gravitacionales
LISA. A plena carga en el momento del lanzamiento, la masa total de cada uno es
de 600.9 kg., más de 100 kg. con respecto a sus predecesores, principalmente
por el sistema LRI.
Un Falcon 9 Block 4 lanzará ambos satélites, pero no lo harán solos:
irán acompañados por cinco satélites de comunicaciones Iridium NEXT. Se trata de una nueva misión más de SpaceX en la que usará una primera etapa ya utilizada, ya que se ha demostrado que todos los vuelos con primeras etapas reutilizadas han acabado en éxito de sus misiones. El lanzamiento está previsto para el 19 de mayo,
desde la base de Vandenberg, California. Con potencia de sobra, primero serán
separados nuestros protagonistas, a una órbita a 490 km. sobre la Tierra, para
más tarde la segunda etapa elevar a más altitud los otros cinco pasajeros.
Los primeros días de GRACE-FO en órbita los pasarán alejándose
el uno del otro, hasta que una maniobra detenga la deriva, para fijar la
distancia entre satélites a 220 km. Tras poner a punto sus sistemas, su misión
arrancará. Para medir la gravedad el método es simple: el primer satélite, o líder,
empezará a pasar por una zona de más gravedad, por lo que aumentará su
velocidad y, una vez fuera, la perderá, para luego pasarle lo mismo al segundo
satélite, o seguidor. Calculando las pequeñas variaciones de distancia, y cada
mes, se podrá crear un mapa de la gravedad, y juntando todo esto mes a mes, ver
lo que ocurre con el movimiento del agua, de los continentes, o el propio
hielo.
Básicamente, al ser una misión de
continuación, los objetivos científicos son los mismos, a saber: seguir el
movimiento del agua en y bajo la superficie terrestre; seguir los cambios en
las capas de hielo a escala global, así como del nivel del mar; el estudio de
las corrientes oceánicas, a distintas profundidades de los océanos; buscar
cambios en la estructura de la Tierra sólida (terremotos, corrimientos de
tierra, el rebote de la corteza tras la desaparición de capas de hielo…);
perfilado atmosférico usando las señales GPS; y apuntar las causas de los
movimientos de masa por todo el planeta.
Es mucho lo que GRACE, consiguió, y GRACE-FO pretende coger el testigo para incrementar la base de
datos acumulada hasta el año pasado. A por ello.
martes, 1 de mayo de 2018
Las próximas misiones a Marte: InSight
La estructura interna de los cuerpos del sistema solar lleva
obsesionando a los científicos bastante tiempo. Cuerpos rocosos, esferas de
gas…, en nuestra parcela galáctica existe una interesante variedad. Con el
lanzamiento de los satélites terrestres y las sondas espaciales a los distintos
destinos posibles, surgió la posibilidad de caracterizar los primeros detalles
de la estructura interior. De esta manera, además de los experimentos que
cargaban las naves, se podían adquirir datos científicos usando la propia radio
de la nave. El desarrollo de los más potentes transmisores en banda-X
(estrenados por Mariner 10) y grandes
mejoras en el equipamiento de recepción en las antenas terrestres, permitió
medir cambios en la velocidad del vehículo que resultan inconcedibles. Así, a
través de la ínfima variación en la velocidad, se pueden realizar estudios acerca
de la gravedad de un cuerpo y, a partir de ellos, realizar un modelo de la
estructura interna. Sin embargo, la pregunta es: ¿sirve éste método en la
superficie de un planeta o satélite?
A pesar de haber colocado vehículos en las superficies de la Luna,
Venus y Marte, o las misiones eran demasiado breves, o estaban centradas en
otros menesteres, o sus equipos de radio eran poco potentes. Por ello, tuvimos
que esperar a 1997, cuando Mars
Pathfinder alcanzó Ares Vallis. Cargaba un potente transmisor (herencia
directa de Cassini), y llegó a Marte
en una época en la que no existía ninguna misión. Mars Pathfinder, vista con el tiempo, fue la avanzadilla, y desde
ese tiempo hasta esta parte, hemos ido aumentando exponencialmente nuestros
conocimientos. La suerte de esta pequeña sonda fue que durante los meses de
julio y agosto, y parte de septiembre de 1997, fue la única que funcionó, y por
lo tanto se le dedicaba plena atención. De esta manera, su señal de radio se podía
seguir casi continuamente desde que aparecía en un lado del planeta hasta que
se ocultaba en el otro. A pesar de solo funcionar 83 días (se esperaba que
pudiera llegar al año) el seguimiento de sus comunicaciones permitió calcular
la velocidad de rotación del planeta (facilitado porque estaba casi en el
ecuador) y con ello, se pudo hacer una estimación del tamaño del núcleo
marciano, dando el sorprendente resultado de que el tamaño es similar al
terrestre en proporción. Para obtener conclusiones definitivas, hacían falta al
menos seis meses de emisión directa a las antenas terrestres, pero las
características de las misiones que llegaron posteriormente no hacían fácil que
este experimento se pudiera realizar. Sin embargo, con los MER, surgieron
oportunidades de ciencia inesperadas. La desconcertante longevidad de estos dos
todoterrenos permitió aumentar sus objetivos. Finalmente, tras ocho años de
recorrer la superficie marciana, Opportunity
alcanzó su meta definitiva, el cráter Endeavour. Llegó justo cuando el invierno
empezaba, y llevaron a este aguerrido todoterreno a una ladera inclinada donde
la cual pudiera sobrevivir. Aprovechando la coyuntura, decidieron realizar
parte del experimento, a base de enviar una señal de radio directamente hacia
la Tierra. De los 150 soles que tuvo oportunidad de realizarlo, solo pudo
aprovechar la mitad de los días para ello, proporcionando pocas conclusiones.
De esta manera, si se quiere hacer un estudio serio sobre el tema, es necesaria
una sonda especialmente dotada para ello.
Entre las propuestas presentadas para el programa Discovery, estaba el
proyecto de GEMS, Estación de Monitorización
Geofísica marciana. Utilizando instrumentos más o menos herencia de aquellos
que las misiones Apollo dejaron en la
superficie lunar, se pretendía hacer un estudio completo del interior marciano,
pero que serviría para aplicarlo directamente al resto de cuerpos telúricos del
sistema solar interior, incluyendo la Luna. GEMS
llegó a la final, compitiendo con TiME
(Explorador de los Mares de Titán), una misión para, por primera vez, colocar
un barco que navegara por uno de los lagos del polo norte del satélite gigante
de Saturno y estudiarlo in situ, y Chopper,
una misión cometaria muy curiosa que pretendía estudiar el 46P/Wirtanen (el
perdido objetivo de Rosetta) a base
de entrar en su órbita para, desde allí, posarse en él, elevarse, volverse a
posar, y así sucesivamente a lo largo de la órbita del cometa. Finalmente, el
20 de agosto del 2012, se decidió elegir GEMS,
principalmente por ser una misión de poco riesgo y, sobre todo, la más
económica de las tres.
Renombrada como InSight (Exploración Interna usando Investigaciones
Sísmicas, Geodesia y Transporte de Calor) en marzo del 2012, supone el regreso
del programa Discovery a Marte después de 20 años, tras Mars Pathfinder. El nombre de la misión no solo tiene el
significado del acrónimo. En inglés, InSight
quiere decir detalle, como queriendo decir que con esta misión se obtendrán los
detalles necesarios para hacer un estudio general sobre la evolución de los
cuerpos terrestres del sistema solar interior. Para conseguirlo, usará
instrumentos especiales desarrollados durante largo tiempo, y una estructura y
tecnologías perfectamente probadas en misiones anteriores al sistema solar.
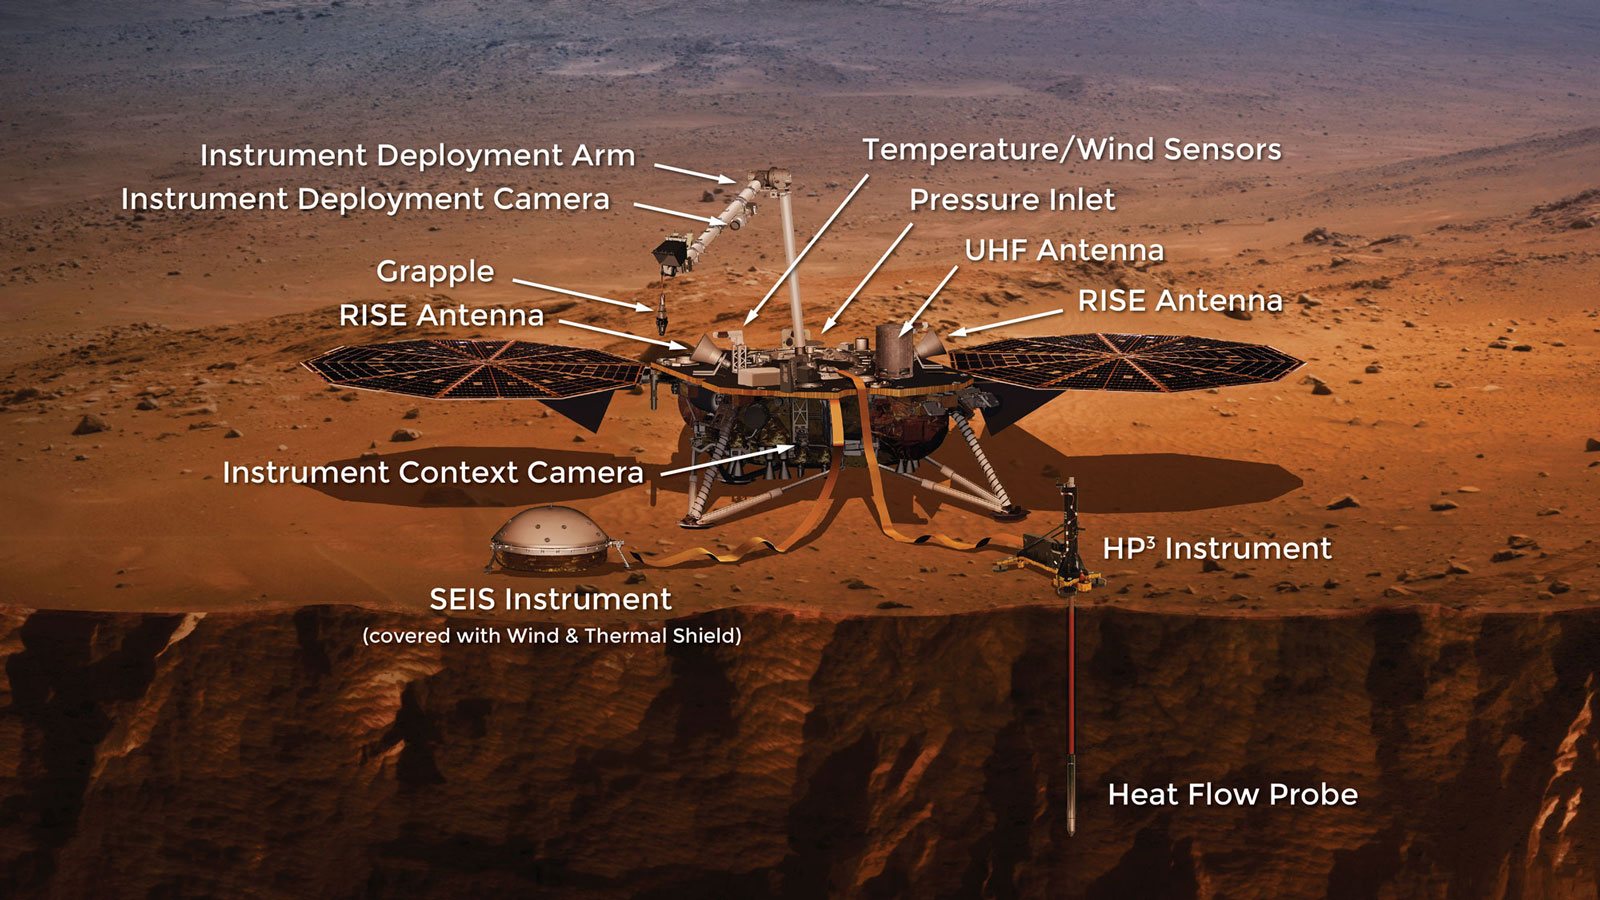
Para hacer realidad InSight,
se ha usado la base del último aterrizador estático que llegó a Marte: Phoenix. De esta manera, la estructura,
paneles solares, brazo robot, sistema de descenso y tren de aterrizaje son
tiene dos
secciones, y está elaborado en aluminio y titanio, resultando ser muy ligero
(3.4 kg.). Se trata nada menos que la unidad construida para Mars Surveyor 2001 Lander, almacenada en
el JPL en condiciones de sala limpia tras su cancelación. Posee un mecanismo de
agarre (unido al brazo mediante un acoplamiento flexible) para poder situar el
instrumental en la zona seleccionada, y una pala para remover el terreno. Para
ello, porta una cámara (IDC, Cámara de Despliegue de Instrumentos) montada en la
segunda sección, justo delante de la junta entre las dos mitades del brazo.
Para hacer el proyecto más barato, esta cámara es idéntica a las cámaras de
navegación de Spirit, Opportunity o Curiosity, es decir, que es una cámara CCD, montada para adquirir
imágenes en tres dimensiones y tener panoramas de la zona de aterrizaje para
poder decidir la zona más apropiada en la que situar el instrumental, y además
incorpora una tapa para evitar su contaminación durante la fase de descenso
propulsado. Este sistema tiene una configuración refractiva, con una apertura
de 1.25 milímetros, y una longitud focal de 14.67 mm. (f/12), sirviendo a un CCD de 1024 x 2048 píxels, siendo los
primeros 1024 x 1024 para la obtención de la imagen, y el resto, para
almacenamiento previo a su envío a la memoria de la sonda. Es capaz
de ver de 0.5 metros al infinito, con un enfoque óptimo a un metro de
distancia, y puede ser apuntada en cualquier dirección, para así poder tomar panoramas completos del paisaje. Una segunda cámara, de nombre ICC (Cámara de Contexto de
Instrumentos), y de diseño heredado de las hazcam de los MER o de MSL (similar
a las otras, e incorpora lente de ojo de pez permitiendo un campo de visión
horizontal/vertical de 124º x 124º y uno diagonal de 180º) ha sido situada en
la parte inferior del lateral de la sonda, apuntando a la zona de trabajo del
brazo robot y controlar lo que se hace. Dispone de una apertura de 0.37 mm. y
una longitud focal de 5.58 mm. (f/15),
sirviendo a un CCD idéntico al de la IDC. Se diseñó para proporcionar una
visión desde 0.10 metros al infinito, con un enfoque óptimo a 0.5 metros de
distancia. También proporcionarán panorámicas para estudios de geología de la
zona de aterrizaje. Lo más interesante, y lo que les diferencia de sistemas
anteriores (y después de las increíbles imágenes a color proporcionadas por Curiosity) es que se ha acoplado al
sensor de cada cámara un filtro Bayer, de manera que serán capaces de captar imágenes
a todo color del entrono que les rodea, sirviendo además de prueba para las
cámaras que llevará el próximo rover, previsto para ser lanzado allá por el año
2020. Dos son los experimentos que incorpora InSight. SEIS, Experimento Sísmico para Estructura Interna, está
diseñado para captar las ondas sísmicas que produzcan los posibles terremotos
que se den en el subsuelo marciano, así como otros fenómenos de actividad
interna para completar un estudio en profundidad de la estructura interior y
conseguir detalles sobre la historia evolutiva del planeta. Está compuesto por distintos sistemas: el módulo
sensor propiamente dicho (con los sensores VBB,
sensor de Banda Muy Ancha, SP, sensor de Periodo Corto, y LVL, sistema de
Nivelado) conectado a InSight mediante
un cable, la caja de electrónica dentro de la sonda, y una pequeña estructura
tipo domo de dos secciones (WTS, Escudo de Viento y Termal, y RWEB, Envuelta
Remota de Electrónica Caliente), y solo el módulo sensor y la envuelta
protectora quedarán colocados en la superficie. El escudo es necesario porque
los sensores son enormemente sensibles, y podrían estar afectados por las
inclemencias de la meteorología marciana, y el contenedor que almacena los sensores está cerrado al vacío, para evitar más interferencias. De hecho, este elemento es el que provocó el retraso en el lanzamiento, al no poder retener el vacío, y se ha tenido que construir uno nuevo que sí superó la prueba. Es capaz de registrar desplazamientos del terreno menores al diámetro de un átomo de hidrógeno. La agencia espacial francesa CNES ha
proporcionado este instrumento, desarrollado en colaboración con el Institute
de Physique du Globe de Paris (IPGP), el Instituto Federal Suizo de Tecnología
(ETH), el instituto Max Planck para Investigación del Sistema Solar, el Imperial College de Londres y el JPL. HP3, Paquete de Flujo de Calor y Propiedades Físicas, consiste en una sonda de conductividad de calor que, colocada en la punta de
un taladro que perforará 5 metros bajo la superficie,
tratará de detectar la cantidad de calor que proviene del núcleo, y a partir de
esas medidas, determinar la historia termal del planeta. Está compuesto por la
caja de electrónicas situada en el interior de la sonda y el módulo que se
colocará en la superficie. Dentro de esta estructura está el mecanismo de
taladrado (denominado el Mole, tipo amartillado, que equipa sensores de
conductividad termal y sensores de inclinación estáticos) y un cable de unos 6
metros que dispone en toda su longitud 14 sensores de temperatura para
mediciones del gradiente termal. Acompañándolo, y acoplado en uno de los
laterales de InSight, va un
radiómetro infrarrojo (con 2x3 canales empleando sensores de termopila), para
tomar lecturas de la temperatura superficial. Es proporcionado por el Centro Aeroespacial
Alemán DLR. Además, existe una tercera investigación: RISE, Experimento de Rotación
y Estructura Interna, que es un sistema de radiociencia que usa un
transpondedor estándar SDST de banda-X y otros elementos asociados (repitiendo
la misma configuración que la de los MER) conectado a dos antenas de media ganancia tipo cuerno, situadas en los extremos opuestos de la plataforma de la
sonda, para realizar el cálculo exacto de la velocidad de rotación marciano y
así comprender la estructura interna de Marte. Su uso no solo será científico, como sistema de radio que es, será usado para recibir comandos directamente desde el control y, en algunos casos, retorno de telemetría y datos. Y para acabar, se incorporó el
APSS, Juego de Sensores Auxiliares de Carga útil. En esencia es un paquete
meteorológico compuesto por un magnetómetro (IFG, sensor de Núcleo Saturado de InSight) situado en uno de los bordes
exteriores de la estructura de la sonda; un sensor de presión de alta
resolución que se encuentra situado en el centro de la plataforma, y de los
sensores de temperatura y viento TWINS (Temperatura y Viento para InSight), en esencia los repuestos de
los pequeños sensores desarrollados para Curiosity,
que incorporan un termistor y dos transductores de lámina caliente por mástil,
quedando colocados en lados opuestos de la plataforma, 50 cm. por encima de
ella. Como último añadido, LaRRI, Retroreflector Láser para InSight, en esencia la repetición del elemento INRRI que voló en el lander europeo Schiaparelli, que no tuvo fortuna en su desembarco marciano en octubre del 2016. El peso total del conjunto es de
358 kg.
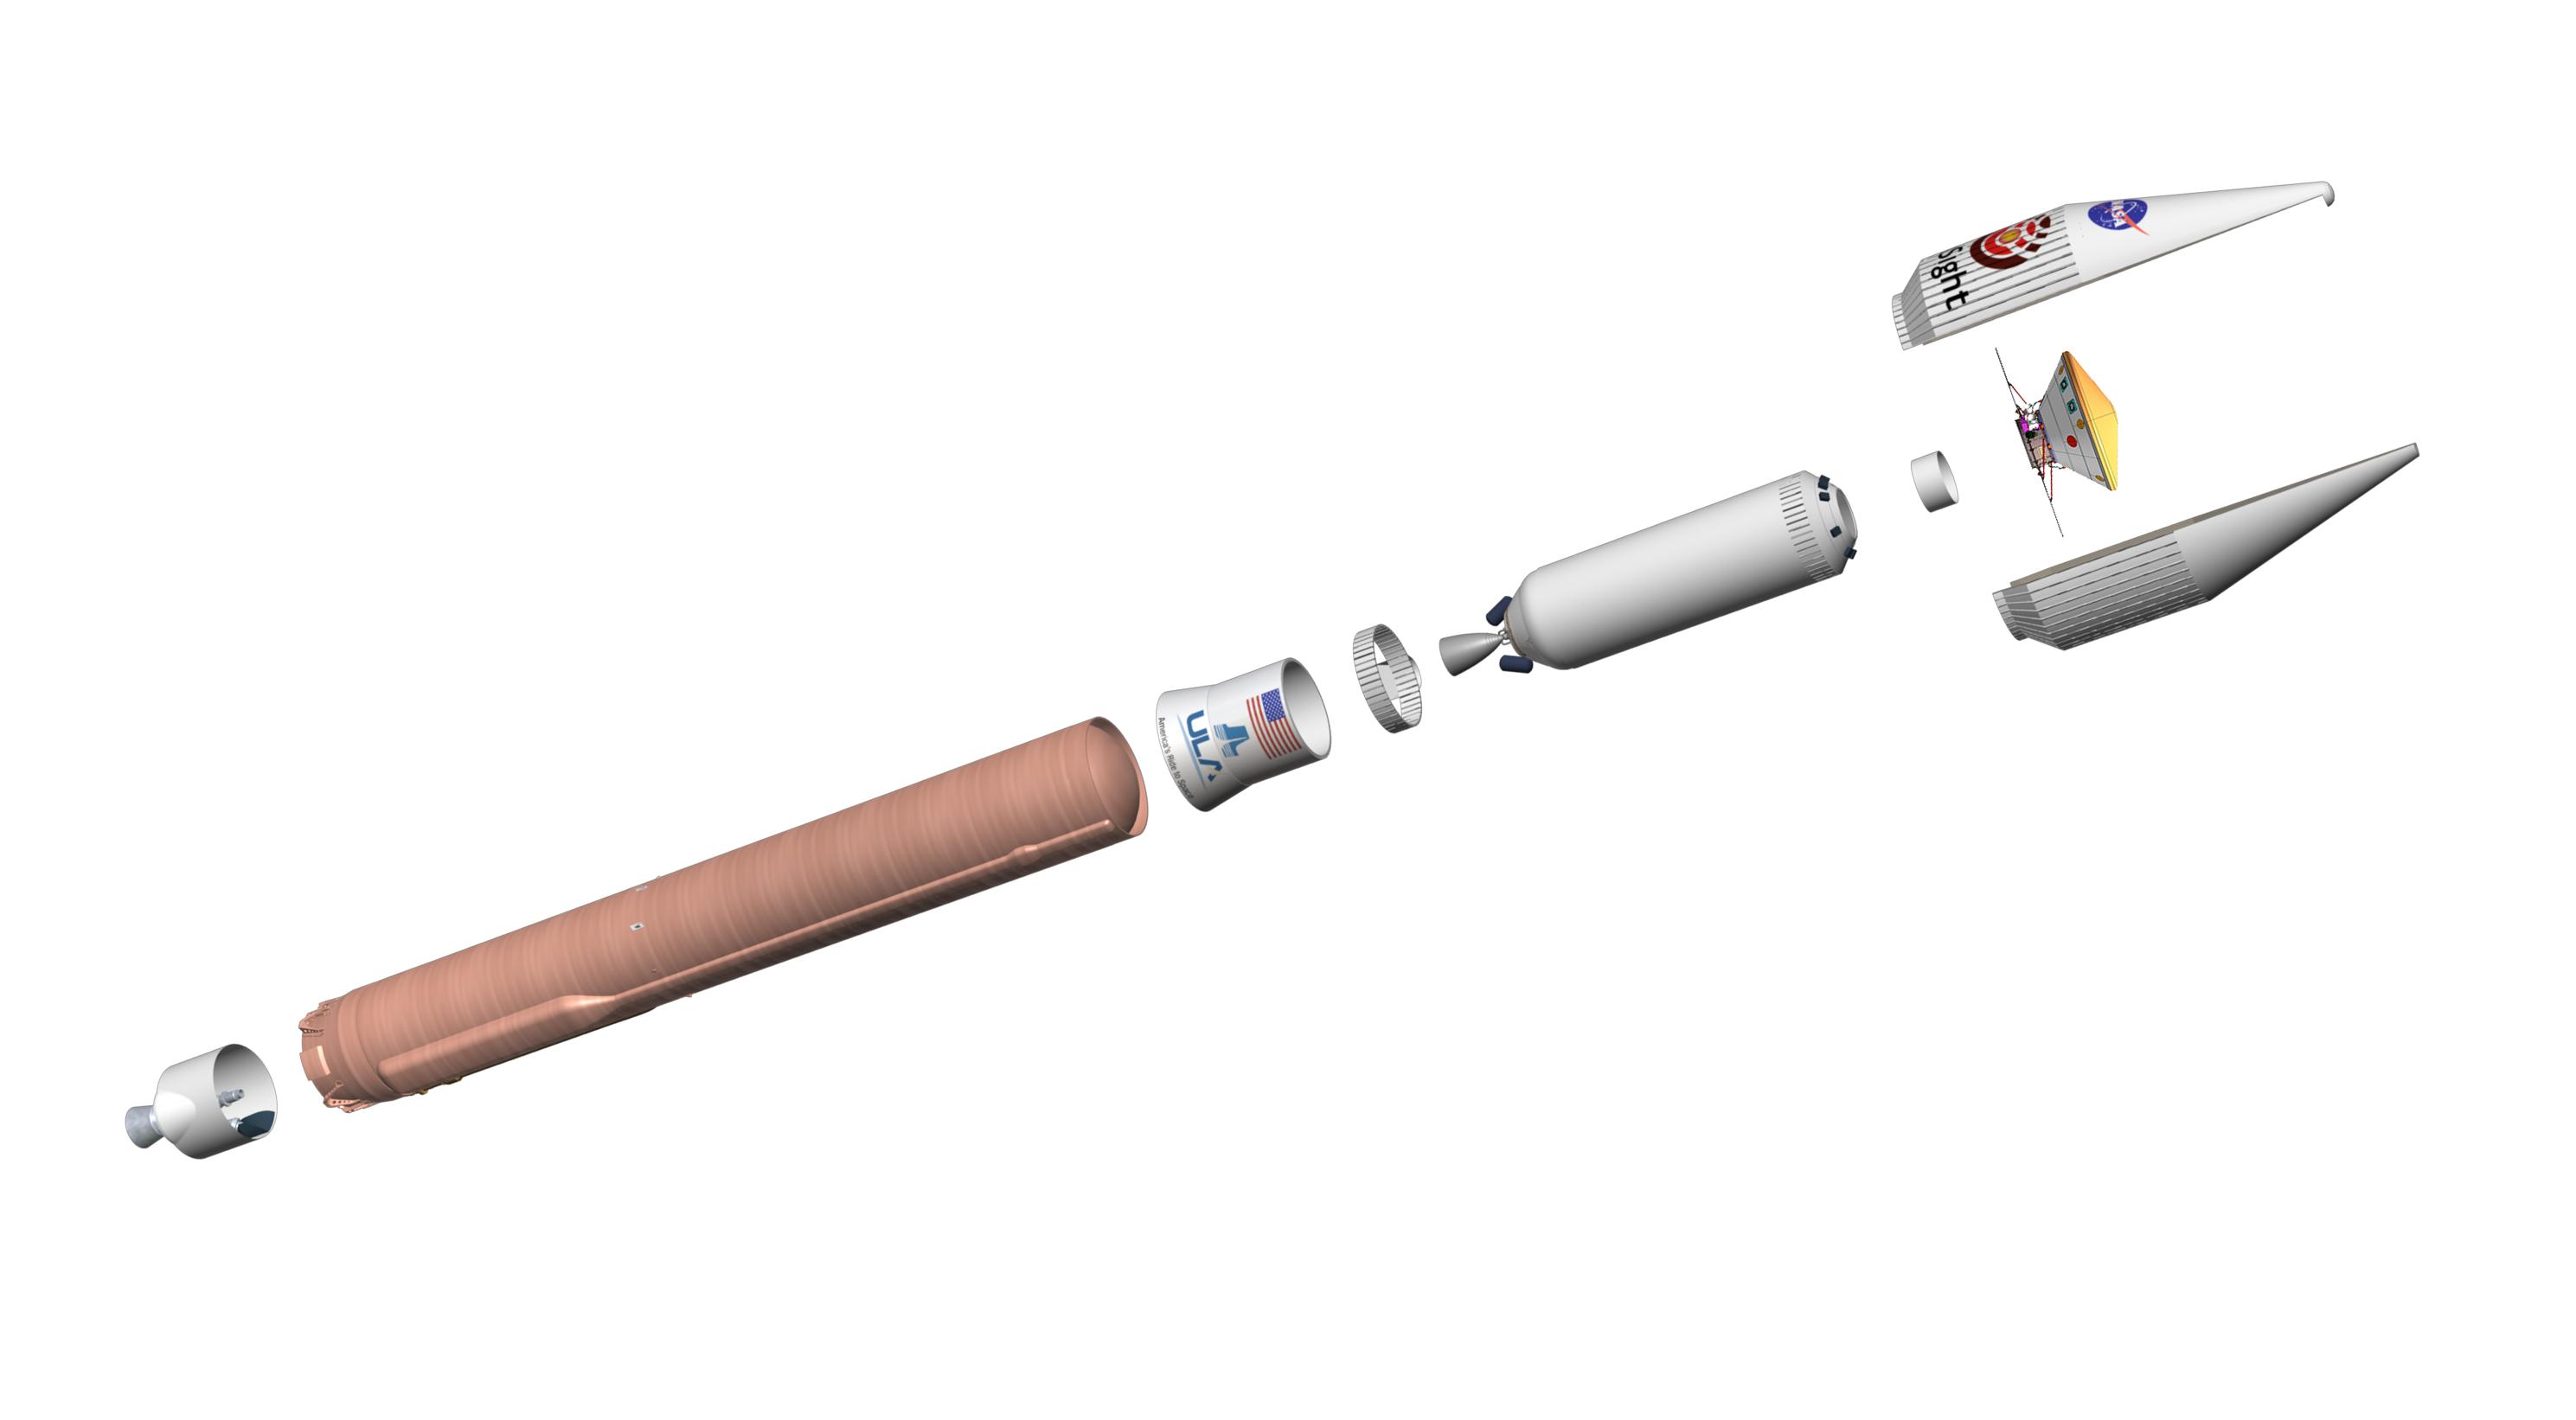
InSight será lanzada el 5 de
mayo mediante un Atlas-401 desde la base californiana de Vandenberg, y tras
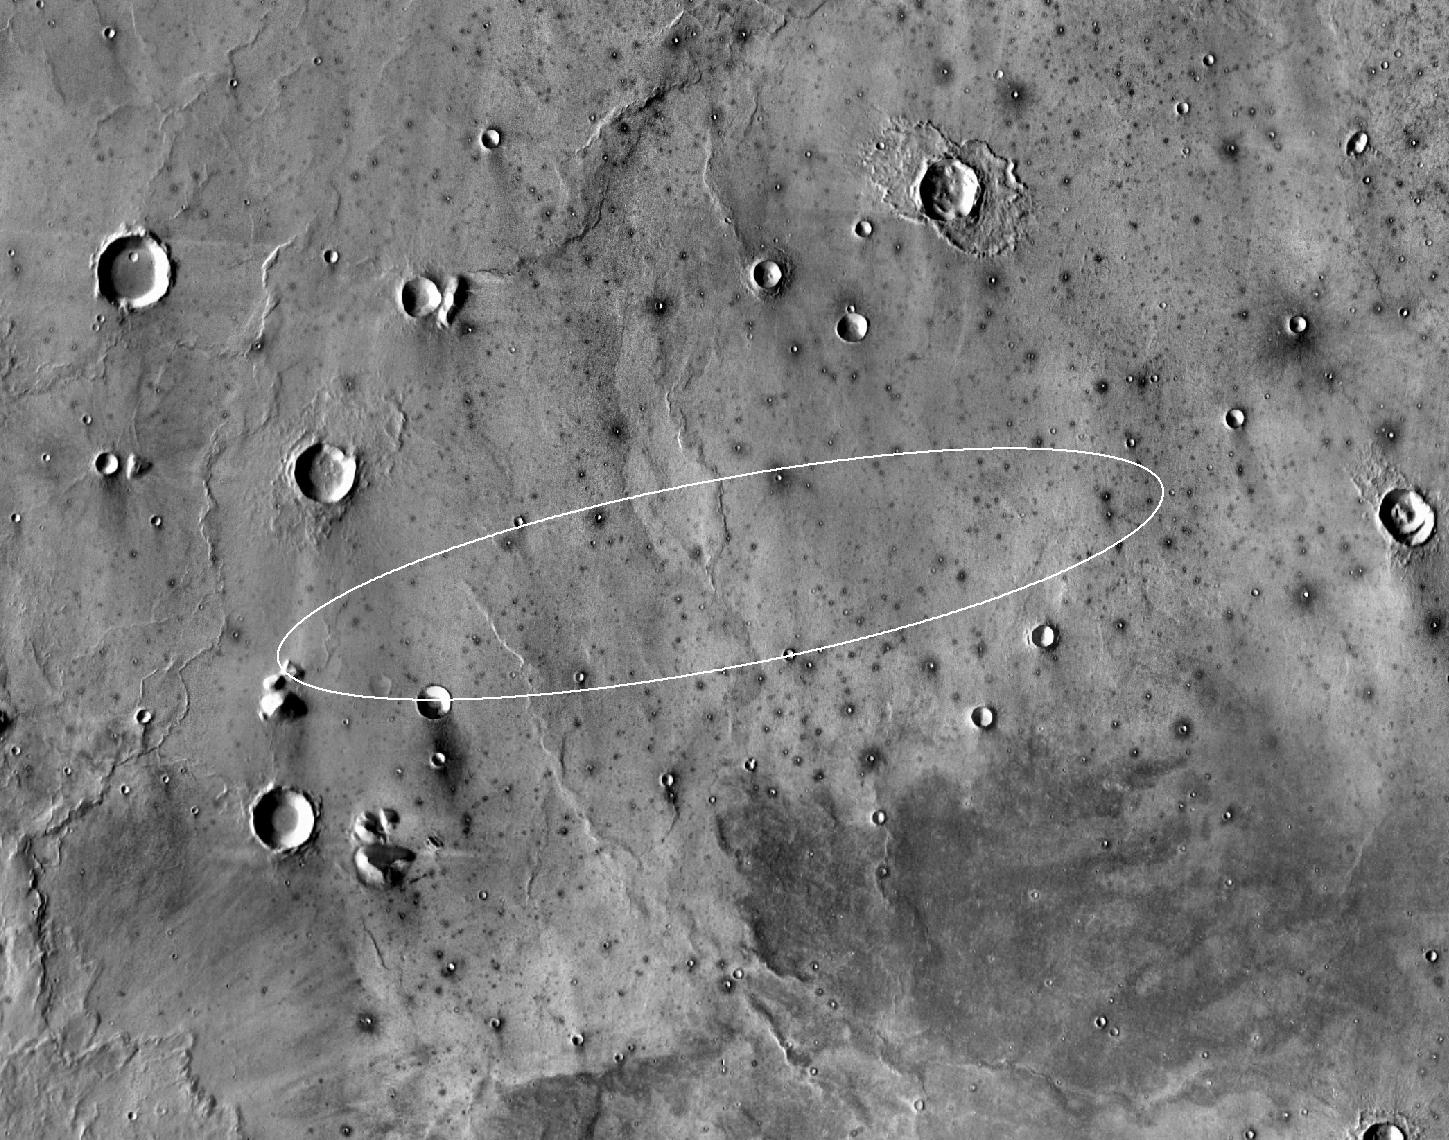
un viaje de crucero de seis meses, realizando una trayectoria de transferencia tipo 1 (es decir, completa un arco alrededor del Sol de menos de 180º), amartizará en la zona oeste de Elysium Planitia (coordenadas 4.5º latitud norte, 136º longitud este) el 26 de noviembre, justo al norte del cráter Gale. Comparado con el proceso de entrada, descenso y aterrizaje de Phoenix en el 2008, hay varios cambios: la velocidad de entrada atmosférica será mayor, la masa del conjunto de aterrizaje también es mayor, InSight amartizará a mayor altitud (por lo que habrá menos atmósfera para frenar), y aterrizará durante el otoño en el hemisferio norte, posible temporada de tormentas de polvo. Por ello, se han efectuado algunos cambios: el escudo de reentrada es más grueso (más material ablativo, para un mayor frenado, y para soportar probables impactos de partículas de polvo), el paracaídas se abrirá a mayor velocidad, por lo que las líneas de suspensión usarán un material más resistente. Como es alimentada por energía solar, y debido a los requerimientos de medición de RISE, este destino es una obligación. Una vez en la superficie, y tras comprobar que la sonda funciona correctamente, será el momento de desplegar los instrumentos.
Esta es la primera vez que se elige un área de aterrizaje en Marte sin
tener en cuenta la ciencia que la región puede proporcionar. Todos los
requisitos han sido de ingeniería: adecuada energía solar, un lugar escaso de
rocas grandes, sin grandes desniveles, con suficiente atmósfera para decelerar la sonda durante la entrada,
y una inercia termal alta. Aunque existen regiones
marcianas con muchos de estos requisitos, solo diversas áreas de la provincia
de Elysium los reúne todos, y empleando todas las bases de datos existentes (Viking, MGS, Mars Odyssey y MRO) así como imágenes de muy alta
resolución (HiRISE de MRO) se ha
seleccionado la más prometedora de todas. La elipse dada para su amartizaje es
de 139 x 27 km.
La misión de InSight se
espera que dure un año marciano, aproximadamente dos terrestres. Cuando los
experimentos estén en la superficie y funcionando (unas 10 semanas tras el
aterrizaje), tratará de responder cuestiones fundamentales, no acerca de Marte
en exclusiva, sino que es extensiva al resto de cuerpos del sistema solar
interior. De esta manera, intentará comprender la formación y evolución de los
planetas terrestres a través de la investigación de la estructura interna y los
procesos de Marte, y para ello calculará el tamaño, determinará la composición
y el estado físico (si sólido o líquido) del núcleo marciano; el grosor y la
estructura de la corteza; composición y estructura del manto; y estado termal
del interior. Además, y en exclusiva para Marte, establecerá el nivel actual de
actividad tectónica de Marte (magnitud, ratio y distribución geográfica) junto
con el ratio de impacto de meteoritos con la superficie. Su orientación en superficie también será muy importante: al aterrizar en el hemisferio norte, resulta imprescindible que el área de trabajo carezca de sombras, por lo que ésta estará orientada al sur, con los paneles solares (y las antenas de RISE) en dirección este y oeste. De esta forma, las sombras siempre se verán en el lado norte de la zona de aterrizaje, para evitar cambios de temperatura que afecten a SEIS y HP3. Mientras que la colocación de SEIS y su escudo será bastante directa (aún así se tardarán varios soles en completar toda la operación), la de HP3 será más larga, porque tendrá que enterrarse (dependiendo del terreno, podrá estar a entre 3 y 5 metros bajo la superficie), y lo hará por fases, para evitar un exceso de calentamiento en la punta. Una vez todo quede situado donde debe, la misión pasará a ser más tranquila, lejos de la excitación que producen los vehículos autopropulsados.
¿Por qué en Marte? La respuesta es sencilla: es el cuerpo más conocido
del sistema solar, y usando la base de Phoenix,
de fácil acceso. En Venus, esta misión resultaría impracticable por las
durísimas condiciones que se dan en su superficie. En Mercurio, el excesivo
calor solar provocaría que cualquier cosa que mandáramos a su superficie dejara
de funcionar en horas. Y en la Luna, como todavía funcionan los experimentos
sísmicos dejado por Apollo, la
elección es obvia. Así, cuando su misión finalice, se podrán combinar sus datos
(hasta 30 GB se esperan recoger) con el archivo similar que se tiene a partir
de las misiones Mariner 10 y MESSENGER (Mercurio), Magallanes (Venus), GRACE y GOCE (Tierra), Lunar Prospector y GRAIL (Luna), y Mars Pathfinder,
Mars Global Surveyor, Mars Reconnaissance Orbiter y Opportunity. Con todo ello, se hará una
comparación para encontrar pautas similares en todos estos cuerpos para así
realizar unos modelos más precisos y una cronología de la formación del sistema
solar interior.
InSight es la penúltima
misión de la NASA en su programa de misiones a Marte. Con cada vez menos
presupuesto (asignado al telescopio espacial James Webb), la agencia se aleja cada vez más del rincón que más
éxitos le ha proporcionado. Son malos tiempos, no hay duda.
Hay que decir que InSight no
viajará sola al planeta rojo. En noviembre del 2014, la NASA aprobó el
transporte de dos sondas interplanetarias de reducidas dimensiones. Se trata de
unos vehículos de unas dimensiones tan reducidas que se les denomina
picosatélites, o más célebremente, Cubesats. Cada Cubesat es, como la propia
denominación indica, satélites cúbicos, con unas medidas de 10 x 10 x 10 cm., y
pesando apenas 1.3 kg., eso sí, incorporando todo lo necesario para funcionar.
De hecho, esto no es más que el modelo básico, ya que dado su diseño,
enormemente modular y capaz de adaptarse a cualquier requisito, puede estar
formado por más de un Cubesat. Así, dependiendo del número de módulos que
lleve, tiene cada uno una denominación: 1U es el básico, 2U emplea dos, y así
sucesivamente. El caso es que nunca han salido de la órbita terrestre, y a
pesar de que tienen el potencial de realizar exploraciones de espacio profundo
a un coste muy bajo (se han realizado talleres y conferencias al respecto, con
muchos planes de misión), hay que demostrar que valen para el cometido. Los
Cubesats en órbita terrestre se han empleado básicamente para demostración
tecnológica, y son misiones que apenas duran unos días o semanas, estando
protegidos por la magnetosfera terrestre. El problema es que las electrónicas
de los Cubesats son de un tipo más que probado en órbita terrestre, pero que
aún no han visto el entorno interplanetario. Al fin, la NASA se ha decidido a
demostrar el concepto a la primera oportunidad, y aprovechando una
circunstancia. A diferencia del proceso de entrada, descenso y aterrizaje de Curiosity (que era capaz de emitir
señales en banda-X directamente hacia la Tierra mediante una serie de antenas
de baja ganancia) InSight tiene una
masa limitada y es incapaz de transmitir a casa directamente la información del
proceso. Eso sí, lo hace mediante transmisiones UHF que serán recibidas por el
relé Electra de MRO, pero esta
información tardará más de una hora en ser emitida a consecuencia del gran
orbitador marciano. Por ello, aprovechando los Cubesats, se ha ideado una forma
de hacer llegar estas transmisiones empleando otros intermediarios. Estas
pequeñas sondas espaciales que volarán con InSight
se han llamado MarCO (Mars Cubesat
One), y su misión, una vez en las cercanías de Marte, es la de recibirlas para
inmediatamente después transmitirlas a la Tierra. Parece sencillo, pero no lo
es.
Los dos diminutos MarCO se
han diseñado cada uno para poseer una configuración doble de 6U, una al lado de
la otra, con unas medidas de 36.6 x 24.3 x 11.8 cm., más o menos lo que una maleta de
ejecutivo, incorporando en su interior todo lo necesario para funcionar.
Disponen de lo imprescindible: ordenador, control termal, generación de
energía, comunicaciones, control de actitud e incluso propulsión. Serán
vehículos estabilizados en sus tres ejes, y serán capaces de maniobrar por sí
solos empleando un sistema de propulsores de gas frío. Para la generación de
energía dependerán de dos paneles solares desplegables con células de última
tecnología y una batería interna. El sistema crucial de la misión será el de
comunicaciones. Se ha diseñado un sistema de comunicaciones de frecuencia dual
que apenas ocupa lo que una pelota se softball. La frecuencia
primaria es la de
banda-X con un enlace bidireccional, para recibir comandos y para emitir
telemetría. Para ello contará con antenas de baja y media ganancia (fijas sobre
la estructura), además de la de alta ganancia, un conjunto reflector plano
desplegable. Este sistema es un desarrollo novel, que aunque en apariencia
simple, se le ha trabajado lo suficiente para funcionar como si se tratara de
un reflector parabólico, habitual en las misiones de espacio profundo. La otra
frecuencia, naturalmente, es la UHF, que trabajará solo para recibir, empleando
una antena dedicada. Estas dos últimas antenas están posicionadas en lados
opuestos de su estructura, de manera que una mirará a Marte, y la segunda
apuntará a la Tierra. La masa a plena carga de cada una será de 14 kg.
Durante el despegue estarán dentro de dispensadores especiales,
acoplados a la sección inferior de la etapa Centaur
del Atlas-V, rodeando su propulsor.
Una vez acabe la tarea propulsiva del Centaur,
y tras separar a InSight, soltará los
dos MarCO, de uno en uno, para así
iniciar su camino hacia el planeta rojo. Una vez en el espacio, desplegarán
todos sus apéndices (paneles solares, antenas), y actuarán como una sonda
espacial convencional, con equipos de control y navegación para cada una,
diseñando y ejecutando las maniobras de corrección de trayectoria (hasta 5)
antes de llegar a las cercanías del planeta rojo. La importancia de la
propulsión es crucial, para poder colocar las dos microsondas en Marte en el momento
preciso y a la distancia indicada. Si todo ha transcurrido como se ha
diseñado, cuando InSight inicie el
proceso de aterrizaje marciano, las dos MarCO
estarán haciendo sobrevuelos lentos sobre el planeta rojo, a una distancia
mínima de 3.500 km. de altitud. Así, cuando InSight
comience a emitir señales UHF, además de MRO,
serán recogidas por los dos MarCO
para su transmisión inmediata, de manera que a medida que las va recibiendo (a
8 Kb. por segundo), pasarán del receptor UHF al transmisor de banda-X para su
transmisión hacia el centro de control (a 8 Kb. por segundo). De esta manera,
su operación es vital para poder recibir, sobre todo, la señal indicadora de
que ha llegado a la superficie. Cuando esto acabe, su misión concluirá, al
menos esa es la teoría.
Esperemos que tengan éxito.
Suscribirse a:
Entradas (Atom)


.jpg)