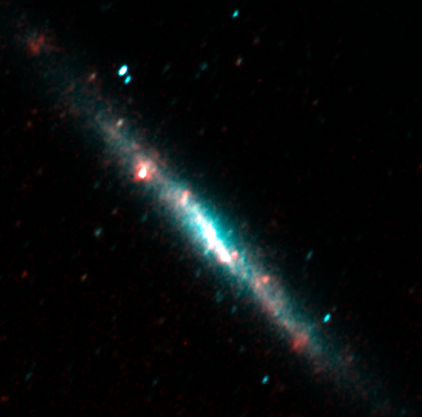
La Gran Nube de Magallanes, desde Akari.
lunes, 31 de agosto de 2020
miércoles, 12 de agosto de 2020
Sopa de satélites pequeños (I)
Una de las primeras entradas
en esta crónica versaba sobre los satélites mayores del sistema solar. Aunque satisfechos,
nos habíamos dejado una parte muy importante de ellos sin relatar. Después de
pensarlo durante mucho tiempo, pero mucho, ha llegado el momento de hablar de
ellos, los satélites pequeños que pueblan el sistema solar.
Antes de arrancar queremos
dejar una cosa clara: no vamos a hablar de TODOS los pequeños. La inmensa
mayoría solo sabemos de ellos por ser puntos de luz en el fondo estelar y por
las órbitas que describen. Al menos, gracias a las sondas espaciales, sabemos
de algunos de estos satélites lo suficiente como para aparecer aquí.
Al clasificar satélite mayor y
satélite pequeño, no solo nos referimos en tamaño, también por su importancia e
influencia. Como ya sabéis, ni Mercurio ni Venus tienen satélites, mientras que
la Tierra tiene la Luna, y Marte posee sólo Fobos y Deimos. Aunque estos dos
podrían caer aquí, los consideramos mayores porque son los únicos del planeta
rojo y por su importancia en la evolución de Marte. De este modo, lo mejor es
saltar al sistema solar exterior y los planetas gigantes de gas y de hielo.
Más allá de los satélites
galileanos, ¿cuáles más conocéis alrededor de Júpiter? Difícil respuesta, ¿verdad?
Pues la verdad es que el hermano mayor del sistema es una suerte de sistema
solar en miniatura, que posee, según el último recuento, 79 satélites
naturales. Entre Io y el planeta hay cuatro, y más allá de Calixto hay toda una
legión, demasiado pequeños y demasiado lejos como para poder ser alcanzados por
sondas en órbita. Por ello, se tiene más información de los cuatro interiores. El
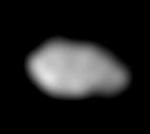
más próximo es Metis. Descubierto
gracias a las imágenes de Voyager 1 en marzo de 1979, recibe el
nombre de una de las Titanes de la mitología griega, siendo la primera esposa
de Zeus. Rodea a Júpiter a una distancia media de 128.000 km. en una órbita
casi circular, necesitando siete horas y media en completar una revolución
alrededor del planeta. Todo lo que sabemos en general sobre Metis procede de Galileo. Su forma es bastante irregular
(60 x 40 x 34 km.), aunque su masa no se conoce con exactitud. A pesar de solo
tener imágenes lejanas y borrosas, sabemos que su superficie está marcada por
los cráteres, y exhibe un tono rojizo. Rota de manera sincronizada con su
traslación, apuntando su eje longitudinal hacia Júpiter. Esto hace que la cara
que está en la dirección orbital sea mucho más brillante que la opuesta,
probable resultado de las agresiones que sufre. Debido a su situación orbital,
es de los pocos satélites del sistema solar cuya órbita está decayendo, por lo
que en el futuro acabará entrando en la atmósfera. Metis es, además, uno de los
dos satélites pastores del anillo joviano, manteniendo las partículas que lo
forman en su sitio, con el satélite habitando dentro de un hueco de
aproximadamente 500 km. dentro del propio anillo, proporcionándole además de
material. En el otro extremo del anillo está Adrastea. Nombrada por la madre
adoptiva de Zeus en la mitología griega es,
de los cuatro interiores, el más
pequeño. Fue descubierto gracias a las imágenes de Voyager 2 en julio de 1979, siendo el primer satélite encontrado
por una sonda espacial. A causa de su diminuto tamaño solo conocemos su forma,
(20 x 16 x 14 km.), aunque podemos suponer que posee características similares
a las de Metis. Su órbita, a 129.000 km. de las capas superiores de Júpiter, la
sitúa casi en el borde externo del anillo, la zona más densa, por lo que es muy
posible que sea la fuente del material de esta sección del anillo. Como Metis, tarda
poquísimo en completar una órbita (casi ocho horas) y, aunque no podemos
confirmarlo al 100%, su rotación también está sincronizada con su órbita, con
lo que su eje longitudinal también encara al planeta. Por si fuera poco,
Adrastea también está en una órbita que decae hacia Júpiter, por lo que llegará
el momento en que entre en su atmósfera. El mayor de todos recibe el nombre de
Amaltea. Nombrada por una ninfa de la mitología griega, este satélite fue el
quinto descubierto alrededor de Júpiter, y no fue hasta el 9 de
septiembre de
1892 que el astrónomo Edward Barnard lo localizó. Por su tamaño, ha sido el
mejor observado por las sondas, con imágenes decentes tomadas por las Voyager y por Galileo. Amaltea dista de las capas superiores de Júpiter 181.000
km. siguiendo una trayectoria también casi circular. Es de dimensiones notables
(250 x 146 x 128 km.), y gracias a la información de Galileo sabemos que su densidad es muy baja (0.86 g/cm3),
implicando gran cantidad de hielo o un interior muy poroso, o ambos a la vez. Su
superficie está muy moteada de cráteres, siendo Pan el mayor, con 100 km. de
diámetro. También su superficie exhibe un tinte rojizo, en este caso se puede
atribuir a Io y todo el material que expulsa y termina depositado en la
superficie de Amaltea. En su superficie, además, resaltan dos manchas muy
brillantes, que alcanzan los 25 km. de diámetro. Una característica llamativa
es que su situación con respecto a Júpiter hace que su órbita, que dura casi 12
horas, le permita estar sincronizado con la propia rotación del planeta. Esta
característica bien podría ser de utilidad para así poder colocar allí un
observatorio de Júpiter, entregando unas vistas verdaderamente embriagadoras,
aunque actualmente es una mala decisión, por encontrarse muy en el interior de
la sopa radiactiva de Júpiter, con niveles de radiación mortales de necesidad. Por
si fuera poco, Amaltea da forma a un anillo propio, levemente más exterior que
el principal joviano por las partículas que expulsa debido a los impactos de
meteoritos que hace que, como Metis, su cara delantera sea más brillante que la
trasera. Solo Galileo se ha acercado
muy cerca de Amaltea, pasando a 244 km. el 5 de noviembre del 2002. Lamentablemente,
el tiempo pasado dentro de las zonas de más alta radiación en el entorno
joviano ya había averiado fuertemente sus instrumentos de escaneo remoto, lo
que hizo imposible tomar imágenes o espectros de él. Más separado esta Thebe. También
nombrado por una ninfa de la mitología griega, fue
descubierta usando imágenes
de las dos sondas Voyager, para
posteriormente Galileo entregarnos
todo lo que sabemos actualmente. Dista de Júpiter casi 222.000 km., siguiendo
una órbita más elíptica que las de sus compañeras y, como con Amaltea, es fuente
de su propio anillo alrededor del planeta. Posee unas medidas de 116 x 98 x 84
km., y como el resto, rota sincrónicamente. El rasgo superficial más prominente
es el cráter Zethus, de 40 km. de diámetro, situado en el hemisferio opuesto al
planeta, contando más de ellos en los otros lados del planeta. Como los demás,
es de color tirando a rojo, y cara delantera, la que está en la dirección orbital,
es más brillante que la opuesta. En cuanto a tiempo de órbita, más de 16 horas.
El resto de satélites pequeños están muy lejos, son muy pequeños, y orbitan
alrededor de Júpiter de una forma tan caótica (algunos orbitan en planos muy
altos respecto al ecuador joviano, otros orbitan en dirección opuesta a la
rotación del planeta) provoca que explorarlos sea casi imposible. Cualquiera podría
decir que Juno podría, pero está
demasiado cerca del planeta. Del único exterior del que sabemos algo es
Himalia. Esta luna, descubierta por Charles Dillon Perrine el 3 de diciembre de
1904 desde el observatorio Lick, es probablemente el más brillante de los
pequeños, más que Amaltea. Está a casi 11 millones y medio de km. de Júpiter,
necesitando 250 días en completar una órbita, y ésta trayectoria encima
está
inclinada a 27.5º con respecto al ecuador del planeta. Gracias a los sobrevuelos
distantes de Cassini en el 2000 y de New Horizons en el 2007 tenemos alguna
que otra imagen de él y suponer su forma. Teniendo en cuenta la distancia
mínima entre Cassini e Himalia de 4.4
millones de km., las imágenes apenas lo mostraban como un punto de luz
alargado. De estas imágenes se estimó un tamaño de aproximadamente 150 x 120
km., aunque observaciones de ocultación desde Tierra lo agrandaron un poco, a
205 x 141 km. En cuanto a su composición, parece ser similar a los asteroides
tipo C, aunque en el espectro infrarrojo parece indicar la presencia, aunque
mínima, de agua. Del resto, habrá que esperar a una misión específica para
ellos.
Hemos decidido saltarnos de
momento Saturno y centrarnos en Urano. El inexpresivo gigante de hielo de color
azul verdoso tiene a su alrededor 27 lunas conocidas, de las cuales sabemos de
las cinco mayores. Después que Voyager 2
pasara por allí en 1986, se añadieron 10 más, y desde entonces el número ha crecido
hasta el total actual, con algunos descubiertos por el telescopio Hubble. Los satélites de Urano comparten
dos peculiaridades: orbitan casi en el plano ecuatorial del planeta (que está a
98º de la vertical), y que sus nombres vienen de obras de la literatura. Puesto
que los 11 últimos fueron encontrados con posterioridad al encuentro de Voyager 2, nos centraremos en los que
pudo encontrar. Todos ellos son satélites interiores a Miranda, el más pequeño
de los interiores, y son, además, satélites pastores del oscuro sistema de
anillos que rodea Urano. Cordelia es el más cercano, orbitando el planeta a
casi 50.000 km. de
sus nubes superiores. Es un satélite pastor del anillo Épsilon
(e), con unas dimensiones aproximadas
de 50 x 36 x 36 km. Debe su nombre a un personaje de la obra de Shakespeare Rey Lear. Ofelia (su nombre sale de Hamlet) es el siguiente, alejado de
Urano en casi 53.800 km., con un tamaño similar a su antecesor (54 x 38 x 38
km.), pastoreando también el anillo Épsilon. Bianca (nombre procedente de La Fierecilla Domada) es la siguiente, a
59.200 km. de la capa superior de nubes de Urano. Algo mayor que sus
antecesoras (64 x 46 x 46 km.), es un objeto de color gris que, a diferencia de
otros, no pastorea ningún anillo. A casi 62.000 km. del planeta, se sitúa
Cressida (nombre procedente de la obra Trolio
y Crésida). De unas medidas aproximadas de 92 x 74 x 74 km., orbita en una
suerte de resonancia 3:2 con el anillo Eta (h),
provocándole perturbaciones que han permitido hacer la única determinación de
masa entre los nuevos satélites de Urano, lo que ha permitido calcular una
densidad ínfima, de más o menos 0.86 g/cm3. Desdemona (de la obra Otelo) no se distancia demasiado de
Cressida, orbitando Urano a unos 62.700 km. de distancia. Se le supone un
diámetro de 90 x 54 x 54 km., mostrando un color gris en superficie. Podría colisionar
con Cressida en los siguientes 100 millones de años. Juliet (procede de Romeo y Julieta) está algo más alejada,
a 64.400 km., pareciendo un objeto alargado de 150 x 74 x 74 km. Corre el
riesgo de colisionar con Desdemona. Portia (de El Mercader de Venecia) ya se encuentra a poco más de 66.000 km.,
libre de riesgos de colisiones, y se le calculan unas dimensiones de 156 x 126
x 126 km. Lo peculiar es que su órbita está decayendo, por lo que la gravedad
de Urano acabará rompiendo el satélite, transformándolo en un nuevo anillo. Además,
gracias al telescopio Hubble, sabemos
que, al menos, posee hielo en superficie. Rosalind (procede de Como Gustéis) orbita Urano a casi 70.000
km. de distancia. Se
piensa que es esférico, y se le adjudica un diámetro de 72
km. interesantemente, está en una resonancia orbital con Cordelia en la que,
por cada tres de Rosalind, Cordelia realiza cinco. Belinda (nombre extraído de El Rizo Robado de Alexander Pope) ya se
encuentra a más de 75.000 km. del planeta, sus medidas son de, al menos, 128 x
64 x 64 km., y contando con una superficie tirando a gris y un albedo, como el
resto, muy bajo, de aproximadamente 0.08. Perdita (de Cuento de Invierto, de Shakespeare), aunque encontrado junto con
los otros por Voyager 2, no fue
reconocido finalmente hasta el 2003 gracias al telescopio Hubble. Orbita a más de 76.000 km., se le supone relativamente esférico,
con un diámetro de 30 km. curiosamente, está en resonancia orbital con
Belinda
(43:44), y cerca de estarlo con Rosalind en 8:7. Y finalmente, Puck. Su nombre
viene de El Sueño de una Noche de Verano,
y parece ser el mayor de los interiores. Voyager
2 pasó a casi 500.000 km. de él, y nos permitió ver un satélite irregular
de 162 km. de diámetro, muy oscuro, y con cráteres por casi toda su superficie,
en el que domina Bogle, de unos 45 km. de diámetro. Aunque de color gris,
también enseña huellas espectrales de agua. Lo más probable es que, dado su
albedo de 0.11, el material oscuro sea material orgánico oscurecido por el
bombardeo de la radiación. Así podéis entender el déficit de misiones a los
gigantes de hielo.
Lo mismo que hemos contado de
Urano puede aplicarse a Neptuno. Antes de Voyager
2, solo conocíamos 2, la sonda amplió la cuenta a 8, y actualmente
conocemos 14. Los seis localizados en 1989 son más interiores que Tritón, y el
otro conocido antes del sobrevuelo, es más lejano, y con una órbita realmente
notable. La luna más cercana a Neptuno es Naiad. Orbita a una distancia de algo
más de 48.000 km. de la capa superior de nubes del planeta, y se le creen unas
dimensiones de 96 x 60 x 52 km. se sospecha que es una pila de restos de un
satélite anterior que quedó destrozado por la llegada y captura de Tritón en el
sistema. Lo más peculiar es que se encuentra en una rarísima resonancia orbital
con el siguiente satélite, Thalassa. Cada 21 días aproximadamente, Naiad pasa
dos veces por encima, y luego dos veces por debajo de Thalassa a distancias de
casi 3000 km., a pesar de que la distancia real entre las órbita es algo
inferior a los 2000. Así entre Naiad y Thalassa (que dista a poco más de 50.000
km., y se le calculan unas medidas de 108 x 100 x 52 km.) hay una resonancia
orbita extrema de 73:69. Despina es el tercer satélite en distancia, separado
de Neptuno por 52.000 km. de espacio. Es mayor que los dos anteriores, con
dimensiones aproximadas de 180 x 148 x 128 km. y, como los dos anteriores,
parece ser el resultado de una acreción de los restos de un satélite antiguo
destruido por la incorporación de Tritón. Dada su posición dentro del anillo Le
Verrier (nombrado así por uno de sus descubridores) podría pastorearlo, aunque
en el futuro podría caer a Neptuno o descomponerse para formar otro anillo, al
estar en una trayectoria que decae hacia el planeta. Algo parecido le pasa a
Galatea. Distando de Neptuno a casi 62.000 km., le sitúa en el entorno del
anillo Adams, al que parece pastorear. Se encuentra por debajo del umbral de la
órbita sincrónica con Neptuno, por lo que también su órbita decae, lo que
provocará un destino similar al de Despina, para un satélite de 204 x 184 x 144
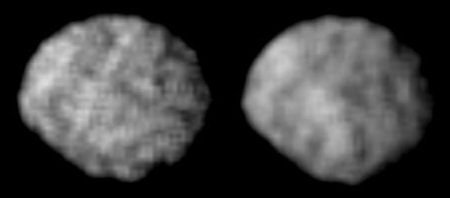
km. Larissa, aunque oficialmente adjudicada a Voyager 2, fue descubierta inicialmente, y por casualidad, en 1981
por un grupo de cuatro astrónomos. Se separa del planeta por algo más de 73.500
km. y, gracias a las imágenes
próximas tomadas por la sonda cuando visitó el
sistema, tenemos una idea de su forma, con unas medidas de 216 x 204 x 168 km.,
con un margen de error de 10 km., acercándose lo suficiente como para obtener
imágenes con resoluciones de hasta 4.2 km. por pixel. Lo que se muestra, aunque
borrosa, es una superficie rugosa, en la que parecen existir algunos cráteres
notables. Como ocurre con los satélites antes que ella, también caerá al
planeta. Este no es el caso de Proteo. El mayor satélite irregular del sistema
solar (424 x 390 x 396 km) dista de Neptuno 111.600 km., y orbita de tal modo
que su
rotación está sincronizada con su órbita. Voyager 2 se acercó a menos de 145.000 km, permitiendo obtener
imágenes casi nítidas de este enorme escombro, mostrando una superficie muy
rugosa, plagada de cráteres (el mayor, Pharos, de entre 230 y 260 km.)
acompañados por escarpaduras, valles y surcos. Su color es muy oscuro (albedo
de 0.096), y como otros satélites exteriores, su composición puede estar
dominada por componentes orgánicos, como hidrocarburos o cianuros. Por su distancia,
se piensa que fue capturado. Por su forma, parece que, como Vesta, ha sido
excavado y erosionado por los impactos asteroidales. Y terminamos este repaso
por los satélites de Neptuno por Nereida. Localizado por Gerard Kuiper en 1949,
llama la atención por sus efemérides orbitales. Su distancia media a Neptuno es
de 5.514.000 km., pero su perigeo es de casi 1.4 millones de km., y su apogeo
se acerca a los 9.7 millones de km., siendo el satélite con la órbita más
excéntrica del sistema solar. Tarda en completar este circuito, según las
últimas mediciones, casi 11.6 horas. Como consecuencia de esta trayectoria, Voyager 2 lo tuvo complicado, estando
nunca más cerca de 4.7 millones de km. Aunque su forma es desconocida, observaciones
remotas han puesto un límite al diámetro de Nereida, fijándolo en 357 km.,
sospechándole algo alargado, y contando con hielo de agua en superficie, de ahí
un albedo de 0.24, superior al del resto de satélites. Aunque esto es todo lo
que podemos hacer desde aquí, la cosa podría cambiar si se selecciona la
propuesta Discovery Trident, que
apunta a estudiar Tritón como New
Horizons indagó en Plutón.
Y a Plutón que nos vamos. Lo cierto
es que no nos vamos a extender demasiado, con los cuatro menores que orbitan el
último planeta, ya que esto lo reservamos para un mejor momento. Gracias a New Horizons
tenemos buena información
sobre Nix e Hydra, y no tanta de Styx y Kerberos. De los pequeños, Styx es el
más cercano, separado de Plutón por 41.700 km., contando con unas medidas de 16
x 9 x 8 km., y no mucho más. El siguiente, Nix, ya se aleja del planeta a
48.700 km. más o menos, es un cuerpo irregular de 49.8 x 33.2 x 31.1 km., y en
su superficie domina una estructura circular, lo más seguro un cráter de
impacto. Kerberos, el segundo más pequeño (19 x 10 x 9 km.) ya dista de Plutón casi
58.000 km, y por la forma, podría recordar al cometa Churyumov-Gerasimenko. Y finalmente,
Hydra. Alejado del planeta unos 65.000 km., posee una forma particular (50.9 x
36.1 x 30.9 km.) y exhibe varios cráteres, probablemente de impacto. Estos cuatro
comparten peculiaridades, como espectros similares (con mucho hielo de agua en
superficie), rotaciones caóticas, e incluso resonancias orbitales, tanto entre
sí (especialmente Styx, Nix e Hydra) como con el sistema Plutón-Caronte. Mereció
la pena investigarlos.
Obviamente, no están todos, y
todavía faltan los de Saturno. En su caso, es ya tanta la información que hemos
obtenido gracias a Cassini que
merecen sección aparte. Ya llegaremos a esa parte, prometido.
viernes, 31 de julio de 2020
jueves, 23 de julio de 2020
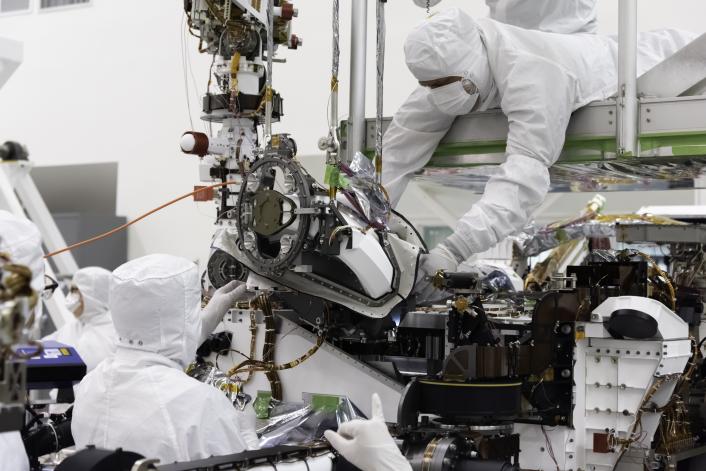
Las próximas misiones a Marte: Perseverance
Por lo general, cuando algo
triunfa, se suelen exigir repeticiones. El éxito de Sojourner en Marte en 1997 fue empuje suficiente para que, en el
2003, se mandaran allí los MER, que
no tardaron en triunfar en sus misiones, hecho que motivó a la NASA a crear MSL, con Curiosity cosechando éxito tras éxito, una misión que, casi ocho
años después de llegar al planeta rojo, sigue rodando por allí. Por ello, al
poco de llegar brillantemente, la más alta autoridad del país motivó a la NASA
para enviar, no antes del 2020, un nuevo rover que fuera más allá. Ya en el
2020, el nuevo vehículo está a las puertas del lanzamiento.
Antes de ponerse manos a la
obra, primero había que decidir qué debía hacer en nuevo rover. Como se
recordará, Sojourner era un ensayo
tecnológico que proporcionó también datos sobre la geología de la zona de
aterrizaje. Por su parte, los gloriosos Spirit
y Opportunity se diseñaron para
ser verdaderos geólogos de campo, con la misión concreta de buscar señales que
indicaran la existencia de agua en la superficie marciana. Yendo un paso más
allá, la tarea de Curiosity era ya la
de ver si, en tiempos pretéritos, Marte tuvo las condiciones necesarias para
apoyar la vida, por minúscula que fuera. Como paso lógico, el proyecto Mars Rover 2020 se abrió para tratar de
buscar los restos fosilizados de esas probables formas de vida que hubieran
prosperado en el entorno primigenio marciano. Con este proyecto tan ambicioso
en mente, ya había con que trabajar.
Desde su puesta en marcha
hasta ahora, son muchas las cosas añadidas al proyecto. El nuevo rover no solo
se dedicaría a eso, también será el primer paso para la hercúlea tarea de
llevar al ser humano al planeta rojo, lo que ha supuesto añadir elementos que
proporcionen los primeros datos valiosos en ese sentido. Sin embargo, una cosa
se mantiene: para hacer el proyecto asumible económicamente, desde el principio
se especificó que Mars Rover 2020
debía heredar, en todo lo posible, repuestos y tecnología que habían hecho de Curiosity el éxito que es. Centrándose en
mejorar lo existente, y en añadir nuevas prestaciones, la misión llega
puntualmente a la cita.
Hasta el más mínimo detalle, Mars Rover 2020 hereda casi hasta el
último tornillo de repuesto del sistema de vuelo completo, que no solo
comprende el rover, la pieza central, también el resto de componentes que llevarán
hacia su destino al vehículo. ¿Qué hay del nombre? Como ya es tradición, la
tarea de bautizarlo ha recaído en un concurso lanzado a los centros educativos
del país. La verdad es que las alternativas finalistas no es que fueran de lo mejor
que hemos visto, pero en fin… Al final, la entrada ganadora ha nombrado al
rover como Perseverance, en cierto
modo aceptando que la perseverancia es la cualidad necesaria para la exploración
continuada del planeta rojo.
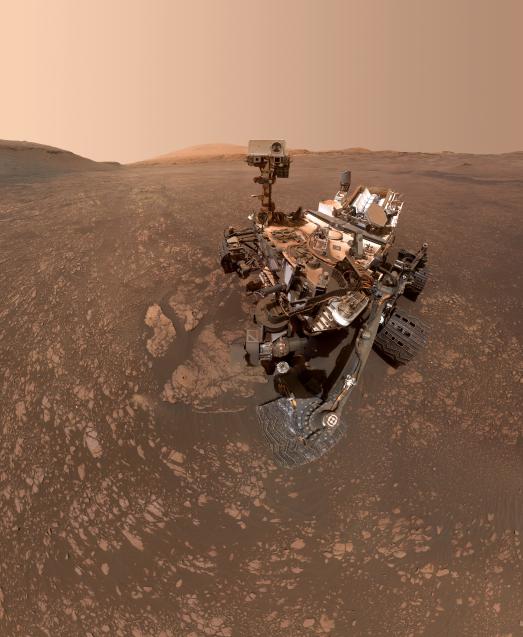
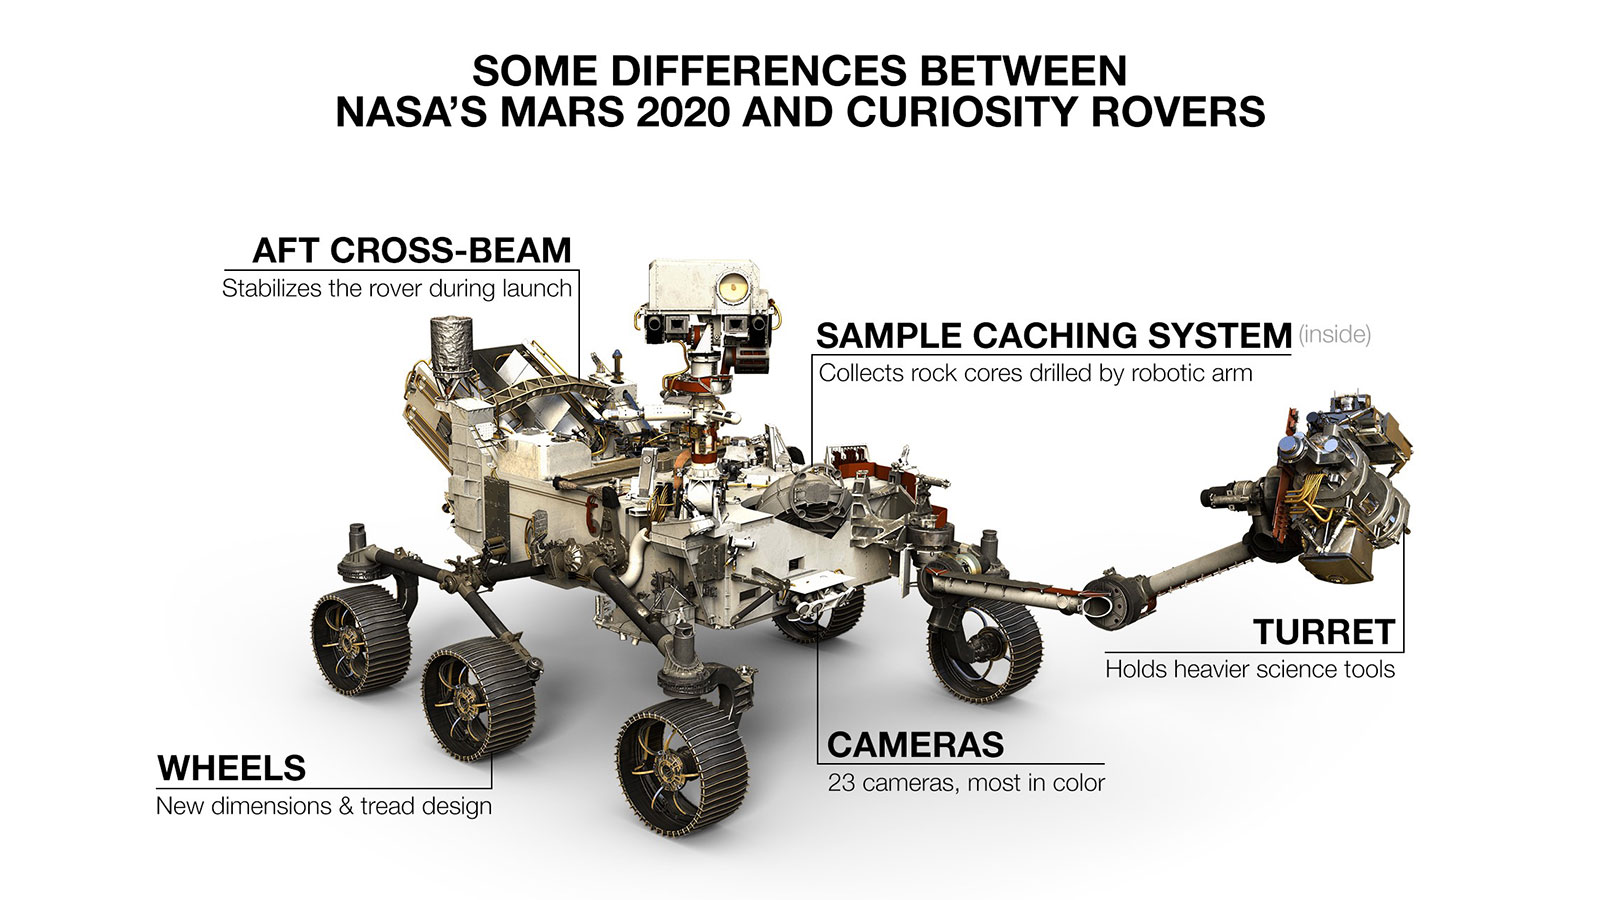
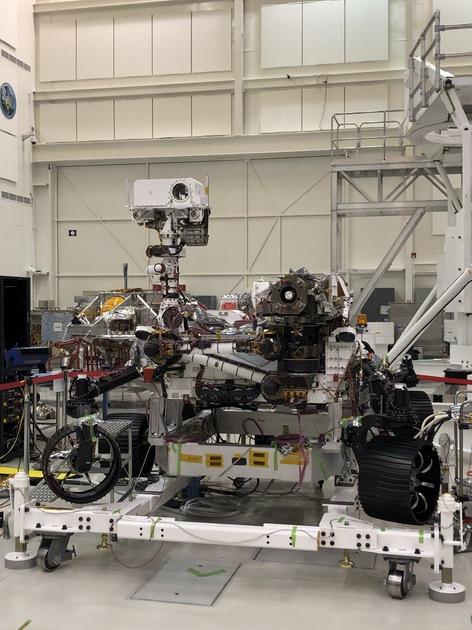
Cuando uno compara a Curiosity con Perseverance, a simple vista pueden parecer gemelos, pero una
inspección exhaustiva muestra que en realidad son primos hermanos. Es cierto
que el ADN de Curiosity está ahí, ya
que el diseño de la plataforma, esquema de suspensiones, mástil de instrumentos
y brazo robótico son repuestos o nuevas construcciones derivadas directas. Sus
medidas son prácticamente idénticas, con tres metros de largo (sin contar los
más de dos metros de longitud del brazo robótico), 2.7 de ancho y 2.2 metros de
altura con el mástil extendido, y una altura libre al suelo de unos 78 cm. Los
sistemas que gestionarán a Perseverance
se almacenan dentro de la plataforma, y son repuestos dejados de Curiosity. Así, cuenta con dos
ordenadores, cada uno centralizado en un procesador RAD750 de 256 MB de memoria
RAM dinámica, y modificados para intentar paliar los problemas informáticos que
han golpeado de vez en cuando al MSL.
Además, cada uno cuenta con una memoria flash de 2 GB de capacidad. En el
apartado de comunicaciones, cuenta con comunicación directa
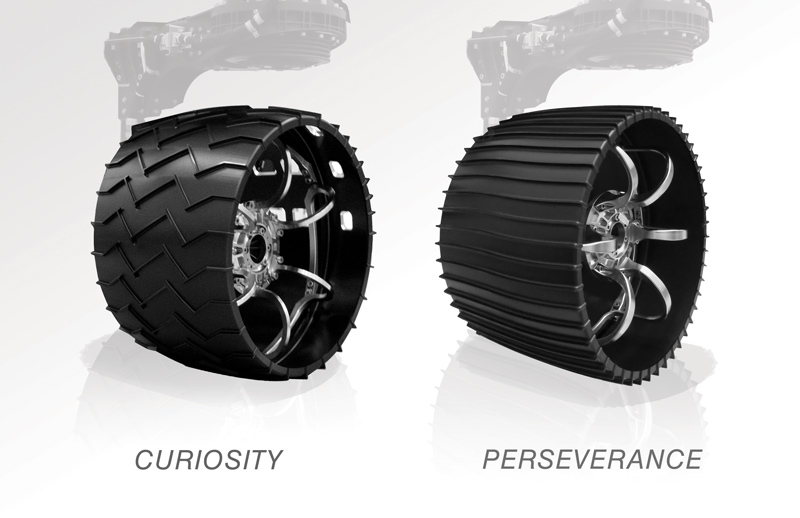
con Tierra mediante banda-X (un transpondedor tipo SDST) conectado a una antena de alta ganancia direccional en dos ejes y una de baja ganancia omnidireccional, así como un sistema ELECTRA-Lite UHF para interconectarse con los orbitadores equipados con relés en esta frecuencia, empleando una antena exclusiva. El sistema de movilidad sigue siendo el mismo esquema Rocker-Bogie de seis ruedas, con ambos lados conectados mediante un diferencial y cada rueda acoplada a un motor eléctrico, siendo las ruedas de las esquinas las encargadas de hacer maniobrar a Perseverance en superficie. Uno de los cambios más importantes son las propias ruedas. Son algo distintas que las de Curiosity, unos 52 cm. de altura y algo más estrechas, y se han modificado en grosor para hacerlas más
resistentes al desgaste, además de añadir nuevas bandas de rodadura, no solo en diseño, también en cantidad (48 por los 24 de Curiosity) para evitar provocar demasiada presión en ellas mientras circula. Tampoco hay cambios en la generación de energía, recurriendo al Generador Termoeléctrico de Radioisótopos Multimisión o MMRTG, que carga 4.8 kg. de plutonio-238, generando electricidad a partir de la desintegración natural radioactiva de la sustancia. La energía no alimenta directamente al rover, sino que pasa a las dos baterías de ión-litio para así poder funcionar en superficie. Los verdaderos cambios empiezan en el extremo del brazo robótico. Como el de Curiosity, el de Perseverance mide 2.1 metros y cuenta con cinco grados de libertad, pero lo importante es lo que se encuentra situado en la torreta. Además de dos de los instrumentos, cuenta con otras herramientas, y la básica es el taladro. Vale, Curiosity también, pero el del nuevo rover es distinto en
muchos aspectos. Como PADS, el de Perseverance es también un sistema de perforación tipo percutor, aunque es capaz de perforar únicamente por rotación. Las diferencias comienzan en su función básica. Mientras PADS perforaba muestras de roca para pulverizarlas y entregarlas a sus instrumentos analíticos, el de Perseverance es capaz de tomar núcleos completos. La punta del taladro será capaz de hacer agujeros de 27 mm. (por los 16 de Curiosity) y extraer núcleos de 13 mm. de diámetro por 60 de largo. Otra gran diferencia está en las puntas del taladro. PADS posee la capacidad de, si una punta se rompe o atasca (cosa que no ha sucedido hasta la fecha), separarla y cambiarla. En Perseverance, se ha añadido un carrusel de nueve puntas intercambiables para distintos usos: dos sirven para tareas de abrasión, seis para adquisición de núcleos, y una última para recogida de regolito. Una vez usada cada punta, es devuelta al carrusel. La razón de este sistema tan complejo es porque en el futuro se plantea traer a la Tierra muestras marcianas. En los
círculos astronómicos la misión de retorno de muestras marcianas lleva décadas en las cabezas pensantes que gestionan los programas, y tras mucha discusión, se decidió que Perseverance contara con un sistema de adquisición, manejo y almacenamiento de muestras. El proceso comienza seleccionando una zona prioritaria a perforar. El proceso continúa seleccionando la punta más apropiada, insertando en ella uno de los 43 tubos de muestras, para acoplarlo al taladro. Una vez recogida la muestra (núcleo o regolito) el conjunto de punta y tubo vuelve al interior, las dos piezas se separan y el tubo con la muestra entra dentro del vientre del rover hacia el sistema de manejo de muestras. Este elemento es otro sistema tipo carrusel, plagado de partes móviles que, además de esos 43 tubos, cuenta también con 5 tubos testigos diseñados para capturar en su interior todo tipo de contaminantes, como gases emitidos por el rover, materia orgánica terrestre o los elementos químicos provocados por el encendido de los motores, para comprobar que al recoger las muestras, no quedan contaminadas con nada terrestre. Estas muestras no quedarán encerradas dentro indefinidamente; por el contrario, en momentos escogidos por la gente de la misión, estos tubos se irán depositando en la superficie, con el objetivo de que, en el futuro cercano, puedan ser recogidos por una nueva misión específica. Volviendo a la torreta, posee dos herramientas básicas: una de ellas es un sensor de contacto con el terreno, para detener el brazo en caso de tocar suelo, y la herramienta de extracción de polvo que, a diferencia del cepillo de Curiosity, utiliza gas. Pasando a las cámaras de ingeniería, cuenta con nueve. Seis son las
HazCam, cámaras de prevención de riesgos, y dos las NavCam, las cámaras de navegación. Con respecto a las de Curiosity, supone una reducción de cuatro. Para Perseverance, se ha hecho un rediseño de estos dos grupos, con lentes más eficaces, tanto en resolución como en cobertura, y sensores CMOS de 20 megapixels con filtros Bayer para capturar imágenes en color. Las HazCam están situadas cuatro en la parte delantera de la plataforma, y dos en la trasera, a cada lado del RTG (altura al suelo, aproximadamente 0.7 metros), mientras que las NavCam se sitúan en el mástil de escaneo remoto, en los extremos de la parte inferior, y desde su percha a casi 2 metros del suelo, pueden distinguir objetos del tamaño de una pelota de golf a 25 metros de distancia. La novena es novedad, y es la CacheCam. Situada en la parte superior de contenedor del carrusel de muestras, permite ver cada tubo, para comprobar que conserva una muestra en su interior. A estas hay que sumar otras dos: una que observará el descenso apuntando hacia abajo, captando imágenes monocromáticas sobre un sensor de 1024 x 1024 pixels, y otra que observará hacia arriba, para registrar qué hace la etapa de descenso en medio de todo el proceso. Por si faltara poco, también cuenta con un micrófono, situado en un lateral de la plataforma, con el que se quiere grabar los sonidos del descenso a la superficie, además de los movimientos y actividades con Perseverance ya en superficie. Como en los rovers anteriores, una unidad de medición inercial mantendrá los pies en el suelo al vehículo y, aunque mecánicamente es capaz, como sus antecesores, subir pendientes de 45º, estará limitado electrónicamente a 30º. Uno de los cambios más notables está en el software, diseñado para hacer a Perseverance más autónomo en sus operaciones, liberando tiempo al equipo científico a la hora de planificar las actividades. Así, el nuevo sistema de navegación, en cooperación con las HazCam, permitirá al rover cubrir más terreno de lo que ahora es posible, al hacer cálculos en tiempo real de los accidentes frente al vehículo. Además, cuenta con una herramienta de planificación interna que le permitirá emplear los recursos de a bordo de una manera autónoma y efectiva, recordando a uno de los experimentos tecnológicos realizados en Deep Space 1 hace ya muchos años. La ciencia la proporcionarán seis aparatos, además de contar con un experimento tecnológico, con la vista puesta a las futuras misiones tripuladas. Tres son versiones mejoradas de las que lleva Curiosity, las otras tres son novedades. Los ojos principales de Perseverance son las dos MastCam-Z. Podrían ser réplicas de las de
Curiosity, pero son más avanzadas, especialmente al disponer de algo muy importante: capacidad de zoom. Aunque estructuralmente parecen idénticas, la capacidad de zoom añade una notable complejidad. Cada una es un sistema refractor, contando con seis grupos de lentes, si bien los únicos móviles son los números cuatro y cinco, contando con tres y cinco lentes cada uno. Cuentan con un rango de zoom de 27 a 110 mm. (de f/7 a f/10), permitiendo ver objetos de 3 cm. a 100 metros en el modo ancho y en el modo estrecho de casi 7 mm. a la misma distancia. Los sensores son CCD de filtro Bayer de 1600 x 1200 pixels, y cuenta cada una con una rueda de filtros de ocho posiciones, para observar tanto en luz visible como en el infrarrojo cercano, así como al Sol con un filtro especial. El de la cámara izquierda, además, el filtro se ha adaptado para ver al Sol usando el filtro Bayer del CCD. El interfaz digital, similar al de Curiosity, permite almacenar hasta 8 GB de imágenes para cada cámara. Situadas a 2 metros del suelo, cuentan con una separación de 24 cm. MastCam-Z permitirá obtener imágenes y vídeo en alta resolución y definición no solo para propósitos de planificación (que será útil cuando se forman imágenes 3D), también para estudios geológicos para la búsqueda y la documentación de zonas interesantes a explorar. Cuando se dejen los tubos de muestras en la superficie, las imágenes serán de suma importancia para cuando se vayan a buscar, fijando puntos de referencia válidos. Si ChemCam os pareció espectacular, SuperCam os dejará boquiabiertos. El
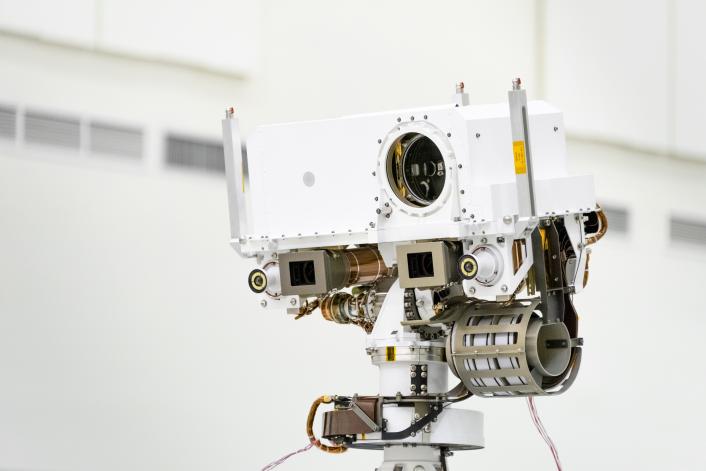
espectrómetro láser remoto de rotura es una herramienta básica para Curiosity, y SuperCam en Perseverance irá más allá. Comparte ese aspecto de cíclope gracias al telescopio de la Micro-Cámara Remota (ahora a color) y el emisor láser situado en lo alto del mástil, mientras que para los estudios geológicos añade nuevas capacidades, como una ampliación en la gama de visible a infrarrojo, la inclusión de la espectrometría raman en luz visible, y el añadido de un micrófono. Los dos componentes de SuperCam, es decir, los sistemas sobre el mástil y el conjunto de espectrómetros dentro del rover se acoplan mediante cables fibra óptica. Los únicos medios activos remotos de medición son la espectrometría de rotura LIBS y el método raman, el resto son medios
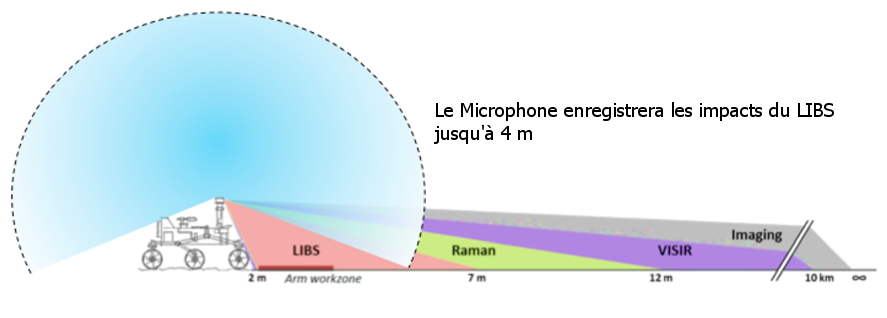
pasivos. Empleando los láseres, SuperCam puede alcanzar distancias de hasta 7 metros. Tanto la cámara como la espectroscopia en visible e infrarrojo son métodos pasivos. El método raman, nuevo en Marte, irá a la búsqueda de elementos químicos concretos, mientras que el resto se centra en la geología de la zona a estudiar. En cuanto al añadido del micrófono, las pruebas en Tierra han demostrado que las distintas rocas suenan distinto cuando un láser las agrede. Por ello, se podrá hacer un estudio mejorado de qué rocas hay en Marte a partir del sonido que emitan al ser alcanzadas por el láser. Eso sí, el micrófono, situado en una pequeña prolongación en la parte delantera de la carcasa, no podrá oír nada a más de 4 metros de distancia. MEDA, el Analizador de Dinámica Medioambiental de Marte, es la estación meteorológica embarcada. Deriva de REMS, pero
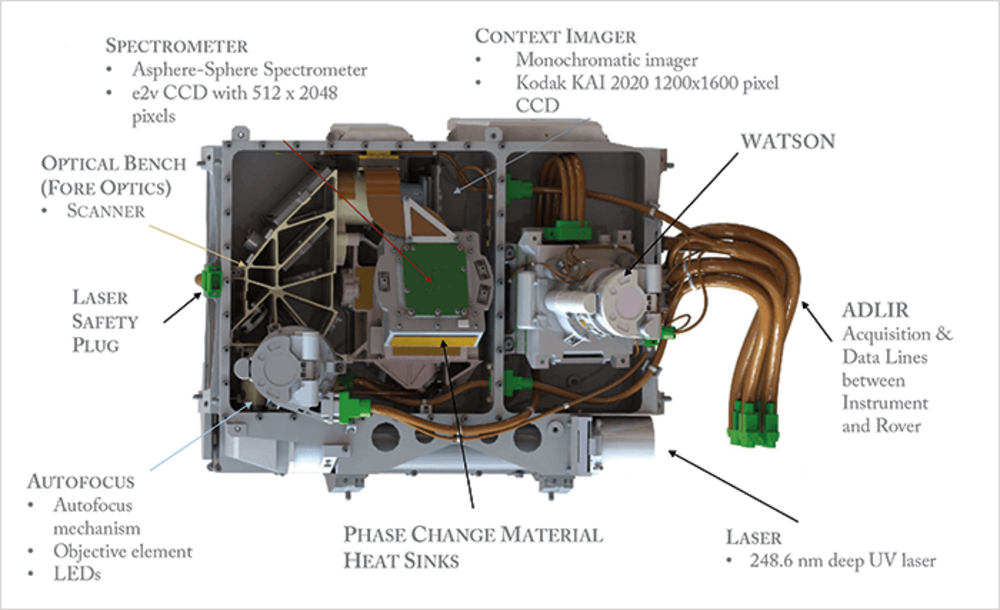
con nuevos elementos. A los sensores de viento y temperatura se añade un sensor de presión, sensor de humedad relativa, sensor de radiación y polvo, con cámara incorporada, y un sensor de infrarrojo termal. Los interesantes son TIRS y SkyCam. El primero busca medir la temperatura del aire y del suelo con precisión, y para ello el sistema está situado en el mástil, a 1.5 metros del suelo. TIRS cuenta con capacidad para observar tanto hacia el suelo como hacia el cielo, y tomar mediciones en cinco canales distintos, en longitudes de onda que van de los 0.3 a los 30 micrones. En cuanto a la SkyCam, dentro del Sensor de Radiación y Polvo, es una cámara con lente de ojo de pez (deriva de las usadas en los MER y Curiosity) de longitud focal de 5.6 mm. y un sensor CCD sin filtro Bayer. Dada su posición, solo se encargará de estudiar la cantidad del polvo depositado, y de las propiedades de ese polvo. En general, MEDA estudiará el entorno del rover para obtener temperatura, presión atmosférica, velocidad y dirección del viento, nivel de humedad y de radiación y la cantidad de polvo depositado sobre el vehículo. Los dos siguientes están situados en la torreta del brazo robótico. SHERLOC, Escaneando Entornos Habitables con Raman y Luminiscencia en busca de elementos Orgánicos y Químicos, combina espectroscopia de fluorescencia y de resonancia raman, ambos en ultravioleta. Para las dos tareas, cuenta con un láser emisor de luz ultravioleta emitiendo en la región de los 248.6 nm, generando puntos de 100 micrones de diámetro. SHERLOC apunta a localizar las bioseñales fosilizadas de los probables
microorganismos encerrados en rocas o afloramientos, buscando los elementos químicos que son marcadores de la vida, como el carbono, el hidrógeno, el nitrógeno, el oxígeno, el fósforo o el azufre, entre otros. La espectroscopia de fluorescencia y raman la hace un único sistema. El pulso láser rebota en la superficie, entrando en el instrumento a través de una combinación de soporte óptico y escáner, de ahí al espectrómetro, que emplea como detector un CCD de 512 x 2048 pixels. El láser está coalineado con la llamada Cámara de Contexto y Autoenfoque o ACI, que emplea una copia aproximada del sistema óptico de la cámara MAHLI de Curiosity, incluyendo su capacidad de enfoque, entregando la luz a un CCD de 1600 x 1200 pixels monocromático. Por si fuera poco, SHERLOC cuenta con WATSON, el Sensor Topográfico de
Campo Ancho para Operaciones e Ingeniería, que es, básicamente, una repetición de la propia MAHLI, que no solo se usará para las operaciones de SHERLOC, también para observar al rover para comprobar su estado general. Otro aspecto de SHERLOC que llama la atención está en su objetivo de calibración, en el que han instalado materiales utilizados en la fabricación de los trajes espaciales, cuyo objetivo a largo plazo es ver cómo estos materiales se comportan en el entorno marciano, ayudando así al diseño de equipos de EVA aptos para el entorno marciano. PIXL, el Instrumento Planetario para Litoquímica en rayos X, es un sistema de espectroscopia de fluorescencia de rayos X en miniatura. Busca estudiar la composición química de las rocas de forma similar a la de los
instrumentos APXS enviados a Marte en misiones anteriores, aunque con el enfoque a buscar las idóneas para ser recolectadas para su posterior envío a la Tierra. Para ello cuenta con una fuente emisora de rayos X, dos detectores de deriva de silicio y un sistema de contexto óptico formado por una microcámara y diversas luces LED como fuente de iluminación para iluminar el objetivo y poder hacer imágenes a color y ultravioleta, en patrones de 3x5 y 7x7, permitiendo calcular la distancia al objetivo. Además, cuenta con un mecanismo móvil de seis patas para poder escanear de forma más completa la roca seleccionada partiendo de una huella de entre 100 y 150 micrones de diámetro. Por último, está RIMFAX, la Cámara Radar para Experimentos de Subsuperfice Marciana. Es el primer radar penetrador del suelo enviado al planeta rojo, con la intención de estudiar la estructura del subsuelo de Marte. Las antenas quedan situadas en la parte trasera inferior de la plataforma,
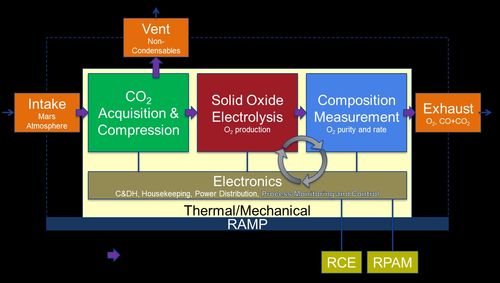
bajo el RTG, y trabajará en modo de onda continua de frecuencia modulada. Trabajará en un rango de frecuencias que queda intermedio a los radares orbitales MARSIS (Mars Express) y SHARAD (MRO) con la intención de proporcionar mejor resolución que ellos, así como tener mayor poder de penetración del radar que portará el rover europeo Rosalind Franklin, que volará como parte de la segunda misión ExoMars no antes del 2022. Contará con la capacidad de penetrar hasta 500 metros, captando la estratigrafía del subsuelo con resoluciones verticales de entre 5 a 20 cm., obviamente mejores de lo que se obtiene desde la órbita. La intención con este aparato noruego es sondear bajo el suelo para entender así la evolución marciana, tanto geológicamente como medioambientalmente, proporcionando además contexto al resto de la misión. Por último, está MOXIE, el Experimento de Oxígeno Marciano mediante ISRU. Este sistema de prueba tecnológico es el primer paso hacia el concepto denominado
Utilización de Recursos In-Situ. La intención es ver si poseemos la tecnología necesaria para aprovechar los materiales marcianos en beneficio de las misiones tripuladas. En el caso de MOXIE, pretende crear oxígeno respirable a partir de los gases atmosféricos. Como todo aparato de prueba tecnológica, es muy complejo, pero lo que se busca es que el aparato absorba el CO2 atmosférico, lo calienta, para después dividir el dióxido de carbono de forma electroquímica en CO por un lado, y oxígeno por otro. El oxígeno es analizado para estudiar su pureza y, tras ser refrigerado, se expulsa de nuevo a la atmósfera, junto con los otros productos separados. En caso de funcionar, significaría que no habría que transportar voluminosos tanques de oxígeno para crear una atmósfera respirable en el hábitat a situar en superficie, o para fabricar combustible para cohetes permitiendo el retorno a la Tierra, necesitando una especie de reactor que haga el proceso que ensayará MOXIE en Marte. Con todo en su lugar, Perseverance declara una masa de 1.025 kg.
con Tierra mediante banda-X (un transpondedor tipo SDST) conectado a una antena de alta ganancia direccional en dos ejes y una de baja ganancia omnidireccional, así como un sistema ELECTRA-Lite UHF para interconectarse con los orbitadores equipados con relés en esta frecuencia, empleando una antena exclusiva. El sistema de movilidad sigue siendo el mismo esquema Rocker-Bogie de seis ruedas, con ambos lados conectados mediante un diferencial y cada rueda acoplada a un motor eléctrico, siendo las ruedas de las esquinas las encargadas de hacer maniobrar a Perseverance en superficie. Uno de los cambios más importantes son las propias ruedas. Son algo distintas que las de Curiosity, unos 52 cm. de altura y algo más estrechas, y se han modificado en grosor para hacerlas más
resistentes al desgaste, además de añadir nuevas bandas de rodadura, no solo en diseño, también en cantidad (48 por los 24 de Curiosity) para evitar provocar demasiada presión en ellas mientras circula. Tampoco hay cambios en la generación de energía, recurriendo al Generador Termoeléctrico de Radioisótopos Multimisión o MMRTG, que carga 4.8 kg. de plutonio-238, generando electricidad a partir de la desintegración natural radioactiva de la sustancia. La energía no alimenta directamente al rover, sino que pasa a las dos baterías de ión-litio para así poder funcionar en superficie. Los verdaderos cambios empiezan en el extremo del brazo robótico. Como el de Curiosity, el de Perseverance mide 2.1 metros y cuenta con cinco grados de libertad, pero lo importante es lo que se encuentra situado en la torreta. Además de dos de los instrumentos, cuenta con otras herramientas, y la básica es el taladro. Vale, Curiosity también, pero el del nuevo rover es distinto en
muchos aspectos. Como PADS, el de Perseverance es también un sistema de perforación tipo percutor, aunque es capaz de perforar únicamente por rotación. Las diferencias comienzan en su función básica. Mientras PADS perforaba muestras de roca para pulverizarlas y entregarlas a sus instrumentos analíticos, el de Perseverance es capaz de tomar núcleos completos. La punta del taladro será capaz de hacer agujeros de 27 mm. (por los 16 de Curiosity) y extraer núcleos de 13 mm. de diámetro por 60 de largo. Otra gran diferencia está en las puntas del taladro. PADS posee la capacidad de, si una punta se rompe o atasca (cosa que no ha sucedido hasta la fecha), separarla y cambiarla. En Perseverance, se ha añadido un carrusel de nueve puntas intercambiables para distintos usos: dos sirven para tareas de abrasión, seis para adquisición de núcleos, y una última para recogida de regolito. Una vez usada cada punta, es devuelta al carrusel. La razón de este sistema tan complejo es porque en el futuro se plantea traer a la Tierra muestras marcianas. En los
círculos astronómicos la misión de retorno de muestras marcianas lleva décadas en las cabezas pensantes que gestionan los programas, y tras mucha discusión, se decidió que Perseverance contara con un sistema de adquisición, manejo y almacenamiento de muestras. El proceso comienza seleccionando una zona prioritaria a perforar. El proceso continúa seleccionando la punta más apropiada, insertando en ella uno de los 43 tubos de muestras, para acoplarlo al taladro. Una vez recogida la muestra (núcleo o regolito) el conjunto de punta y tubo vuelve al interior, las dos piezas se separan y el tubo con la muestra entra dentro del vientre del rover hacia el sistema de manejo de muestras. Este elemento es otro sistema tipo carrusel, plagado de partes móviles que, además de esos 43 tubos, cuenta también con 5 tubos testigos diseñados para capturar en su interior todo tipo de contaminantes, como gases emitidos por el rover, materia orgánica terrestre o los elementos químicos provocados por el encendido de los motores, para comprobar que al recoger las muestras, no quedan contaminadas con nada terrestre. Estas muestras no quedarán encerradas dentro indefinidamente; por el contrario, en momentos escogidos por la gente de la misión, estos tubos se irán depositando en la superficie, con el objetivo de que, en el futuro cercano, puedan ser recogidos por una nueva misión específica. Volviendo a la torreta, posee dos herramientas básicas: una de ellas es un sensor de contacto con el terreno, para detener el brazo en caso de tocar suelo, y la herramienta de extracción de polvo que, a diferencia del cepillo de Curiosity, utiliza gas. Pasando a las cámaras de ingeniería, cuenta con nueve. Seis son las
HazCam, cámaras de prevención de riesgos, y dos las NavCam, las cámaras de navegación. Con respecto a las de Curiosity, supone una reducción de cuatro. Para Perseverance, se ha hecho un rediseño de estos dos grupos, con lentes más eficaces, tanto en resolución como en cobertura, y sensores CMOS de 20 megapixels con filtros Bayer para capturar imágenes en color. Las HazCam están situadas cuatro en la parte delantera de la plataforma, y dos en la trasera, a cada lado del RTG (altura al suelo, aproximadamente 0.7 metros), mientras que las NavCam se sitúan en el mástil de escaneo remoto, en los extremos de la parte inferior, y desde su percha a casi 2 metros del suelo, pueden distinguir objetos del tamaño de una pelota de golf a 25 metros de distancia. La novena es novedad, y es la CacheCam. Situada en la parte superior de contenedor del carrusel de muestras, permite ver cada tubo, para comprobar que conserva una muestra en su interior. A estas hay que sumar otras dos: una que observará el descenso apuntando hacia abajo, captando imágenes monocromáticas sobre un sensor de 1024 x 1024 pixels, y otra que observará hacia arriba, para registrar qué hace la etapa de descenso en medio de todo el proceso. Por si faltara poco, también cuenta con un micrófono, situado en un lateral de la plataforma, con el que se quiere grabar los sonidos del descenso a la superficie, además de los movimientos y actividades con Perseverance ya en superficie. Como en los rovers anteriores, una unidad de medición inercial mantendrá los pies en el suelo al vehículo y, aunque mecánicamente es capaz, como sus antecesores, subir pendientes de 45º, estará limitado electrónicamente a 30º. Uno de los cambios más notables está en el software, diseñado para hacer a Perseverance más autónomo en sus operaciones, liberando tiempo al equipo científico a la hora de planificar las actividades. Así, el nuevo sistema de navegación, en cooperación con las HazCam, permitirá al rover cubrir más terreno de lo que ahora es posible, al hacer cálculos en tiempo real de los accidentes frente al vehículo. Además, cuenta con una herramienta de planificación interna que le permitirá emplear los recursos de a bordo de una manera autónoma y efectiva, recordando a uno de los experimentos tecnológicos realizados en Deep Space 1 hace ya muchos años. La ciencia la proporcionarán seis aparatos, además de contar con un experimento tecnológico, con la vista puesta a las futuras misiones tripuladas. Tres son versiones mejoradas de las que lleva Curiosity, las otras tres son novedades. Los ojos principales de Perseverance son las dos MastCam-Z. Podrían ser réplicas de las de
Curiosity, pero son más avanzadas, especialmente al disponer de algo muy importante: capacidad de zoom. Aunque estructuralmente parecen idénticas, la capacidad de zoom añade una notable complejidad. Cada una es un sistema refractor, contando con seis grupos de lentes, si bien los únicos móviles son los números cuatro y cinco, contando con tres y cinco lentes cada uno. Cuentan con un rango de zoom de 27 a 110 mm. (de f/7 a f/10), permitiendo ver objetos de 3 cm. a 100 metros en el modo ancho y en el modo estrecho de casi 7 mm. a la misma distancia. Los sensores son CCD de filtro Bayer de 1600 x 1200 pixels, y cuenta cada una con una rueda de filtros de ocho posiciones, para observar tanto en luz visible como en el infrarrojo cercano, así como al Sol con un filtro especial. El de la cámara izquierda, además, el filtro se ha adaptado para ver al Sol usando el filtro Bayer del CCD. El interfaz digital, similar al de Curiosity, permite almacenar hasta 8 GB de imágenes para cada cámara. Situadas a 2 metros del suelo, cuentan con una separación de 24 cm. MastCam-Z permitirá obtener imágenes y vídeo en alta resolución y definición no solo para propósitos de planificación (que será útil cuando se forman imágenes 3D), también para estudios geológicos para la búsqueda y la documentación de zonas interesantes a explorar. Cuando se dejen los tubos de muestras en la superficie, las imágenes serán de suma importancia para cuando se vayan a buscar, fijando puntos de referencia válidos. Si ChemCam os pareció espectacular, SuperCam os dejará boquiabiertos. El
espectrómetro láser remoto de rotura es una herramienta básica para Curiosity, y SuperCam en Perseverance irá más allá. Comparte ese aspecto de cíclope gracias al telescopio de la Micro-Cámara Remota (ahora a color) y el emisor láser situado en lo alto del mástil, mientras que para los estudios geológicos añade nuevas capacidades, como una ampliación en la gama de visible a infrarrojo, la inclusión de la espectrometría raman en luz visible, y el añadido de un micrófono. Los dos componentes de SuperCam, es decir, los sistemas sobre el mástil y el conjunto de espectrómetros dentro del rover se acoplan mediante cables fibra óptica. Los únicos medios activos remotos de medición son la espectrometría de rotura LIBS y el método raman, el resto son medios
pasivos. Empleando los láseres, SuperCam puede alcanzar distancias de hasta 7 metros. Tanto la cámara como la espectroscopia en visible e infrarrojo son métodos pasivos. El método raman, nuevo en Marte, irá a la búsqueda de elementos químicos concretos, mientras que el resto se centra en la geología de la zona a estudiar. En cuanto al añadido del micrófono, las pruebas en Tierra han demostrado que las distintas rocas suenan distinto cuando un láser las agrede. Por ello, se podrá hacer un estudio mejorado de qué rocas hay en Marte a partir del sonido que emitan al ser alcanzadas por el láser. Eso sí, el micrófono, situado en una pequeña prolongación en la parte delantera de la carcasa, no podrá oír nada a más de 4 metros de distancia. MEDA, el Analizador de Dinámica Medioambiental de Marte, es la estación meteorológica embarcada. Deriva de REMS, pero
con nuevos elementos. A los sensores de viento y temperatura se añade un sensor de presión, sensor de humedad relativa, sensor de radiación y polvo, con cámara incorporada, y un sensor de infrarrojo termal. Los interesantes son TIRS y SkyCam. El primero busca medir la temperatura del aire y del suelo con precisión, y para ello el sistema está situado en el mástil, a 1.5 metros del suelo. TIRS cuenta con capacidad para observar tanto hacia el suelo como hacia el cielo, y tomar mediciones en cinco canales distintos, en longitudes de onda que van de los 0.3 a los 30 micrones. En cuanto a la SkyCam, dentro del Sensor de Radiación y Polvo, es una cámara con lente de ojo de pez (deriva de las usadas en los MER y Curiosity) de longitud focal de 5.6 mm. y un sensor CCD sin filtro Bayer. Dada su posición, solo se encargará de estudiar la cantidad del polvo depositado, y de las propiedades de ese polvo. En general, MEDA estudiará el entorno del rover para obtener temperatura, presión atmosférica, velocidad y dirección del viento, nivel de humedad y de radiación y la cantidad de polvo depositado sobre el vehículo. Los dos siguientes están situados en la torreta del brazo robótico. SHERLOC, Escaneando Entornos Habitables con Raman y Luminiscencia en busca de elementos Orgánicos y Químicos, combina espectroscopia de fluorescencia y de resonancia raman, ambos en ultravioleta. Para las dos tareas, cuenta con un láser emisor de luz ultravioleta emitiendo en la región de los 248.6 nm, generando puntos de 100 micrones de diámetro. SHERLOC apunta a localizar las bioseñales fosilizadas de los probables
microorganismos encerrados en rocas o afloramientos, buscando los elementos químicos que son marcadores de la vida, como el carbono, el hidrógeno, el nitrógeno, el oxígeno, el fósforo o el azufre, entre otros. La espectroscopia de fluorescencia y raman la hace un único sistema. El pulso láser rebota en la superficie, entrando en el instrumento a través de una combinación de soporte óptico y escáner, de ahí al espectrómetro, que emplea como detector un CCD de 512 x 2048 pixels. El láser está coalineado con la llamada Cámara de Contexto y Autoenfoque o ACI, que emplea una copia aproximada del sistema óptico de la cámara MAHLI de Curiosity, incluyendo su capacidad de enfoque, entregando la luz a un CCD de 1600 x 1200 pixels monocromático. Por si fuera poco, SHERLOC cuenta con WATSON, el Sensor Topográfico de
Campo Ancho para Operaciones e Ingeniería, que es, básicamente, una repetición de la propia MAHLI, que no solo se usará para las operaciones de SHERLOC, también para observar al rover para comprobar su estado general. Otro aspecto de SHERLOC que llama la atención está en su objetivo de calibración, en el que han instalado materiales utilizados en la fabricación de los trajes espaciales, cuyo objetivo a largo plazo es ver cómo estos materiales se comportan en el entorno marciano, ayudando así al diseño de equipos de EVA aptos para el entorno marciano. PIXL, el Instrumento Planetario para Litoquímica en rayos X, es un sistema de espectroscopia de fluorescencia de rayos X en miniatura. Busca estudiar la composición química de las rocas de forma similar a la de los
instrumentos APXS enviados a Marte en misiones anteriores, aunque con el enfoque a buscar las idóneas para ser recolectadas para su posterior envío a la Tierra. Para ello cuenta con una fuente emisora de rayos X, dos detectores de deriva de silicio y un sistema de contexto óptico formado por una microcámara y diversas luces LED como fuente de iluminación para iluminar el objetivo y poder hacer imágenes a color y ultravioleta, en patrones de 3x5 y 7x7, permitiendo calcular la distancia al objetivo. Además, cuenta con un mecanismo móvil de seis patas para poder escanear de forma más completa la roca seleccionada partiendo de una huella de entre 100 y 150 micrones de diámetro. Por último, está RIMFAX, la Cámara Radar para Experimentos de Subsuperfice Marciana. Es el primer radar penetrador del suelo enviado al planeta rojo, con la intención de estudiar la estructura del subsuelo de Marte. Las antenas quedan situadas en la parte trasera inferior de la plataforma,
bajo el RTG, y trabajará en modo de onda continua de frecuencia modulada. Trabajará en un rango de frecuencias que queda intermedio a los radares orbitales MARSIS (Mars Express) y SHARAD (MRO) con la intención de proporcionar mejor resolución que ellos, así como tener mayor poder de penetración del radar que portará el rover europeo Rosalind Franklin, que volará como parte de la segunda misión ExoMars no antes del 2022. Contará con la capacidad de penetrar hasta 500 metros, captando la estratigrafía del subsuelo con resoluciones verticales de entre 5 a 20 cm., obviamente mejores de lo que se obtiene desde la órbita. La intención con este aparato noruego es sondear bajo el suelo para entender así la evolución marciana, tanto geológicamente como medioambientalmente, proporcionando además contexto al resto de la misión. Por último, está MOXIE, el Experimento de Oxígeno Marciano mediante ISRU. Este sistema de prueba tecnológico es el primer paso hacia el concepto denominado
Utilización de Recursos In-Situ. La intención es ver si poseemos la tecnología necesaria para aprovechar los materiales marcianos en beneficio de las misiones tripuladas. En el caso de MOXIE, pretende crear oxígeno respirable a partir de los gases atmosféricos. Como todo aparato de prueba tecnológica, es muy complejo, pero lo que se busca es que el aparato absorba el CO2 atmosférico, lo calienta, para después dividir el dióxido de carbono de forma electroquímica en CO por un lado, y oxígeno por otro. El oxígeno es analizado para estudiar su pureza y, tras ser refrigerado, se expulsa de nuevo a la atmósfera, junto con los otros productos separados. En caso de funcionar, significaría que no habría que transportar voluminosos tanques de oxígeno para crear una atmósfera respirable en el hábitat a situar en superficie, o para fabricar combustible para cohetes permitiendo el retorno a la Tierra, necesitando una especie de reactor que haga el proceso que ensayará MOXIE en Marte. Con todo en su lugar, Perseverance declara una masa de 1.025 kg.
No es lo único que llegará a
Marte. Siguiendo la estela creada por los Cubesats MarCO, a bordo de Mars Rover
2020 hay una tecnología de demostración basada también en un Cubesat. La idea
es la siguiente: tanto los MER como Curiosity han dedicado y dedican
demasiado tiempo a estudiar el terreno con sus cámaras para decidir hacia dónde
ir posteriormente. Pero, ¿y si les liberamos de esa tarea? La propuesta ha sido
la de enviar junto a Perseverance un
microhelicóptero equipado con cámaras que vuele a lo largo de la ruta del rover
para ver qué accidentes geológicos hay y buscar zonas interesantes que
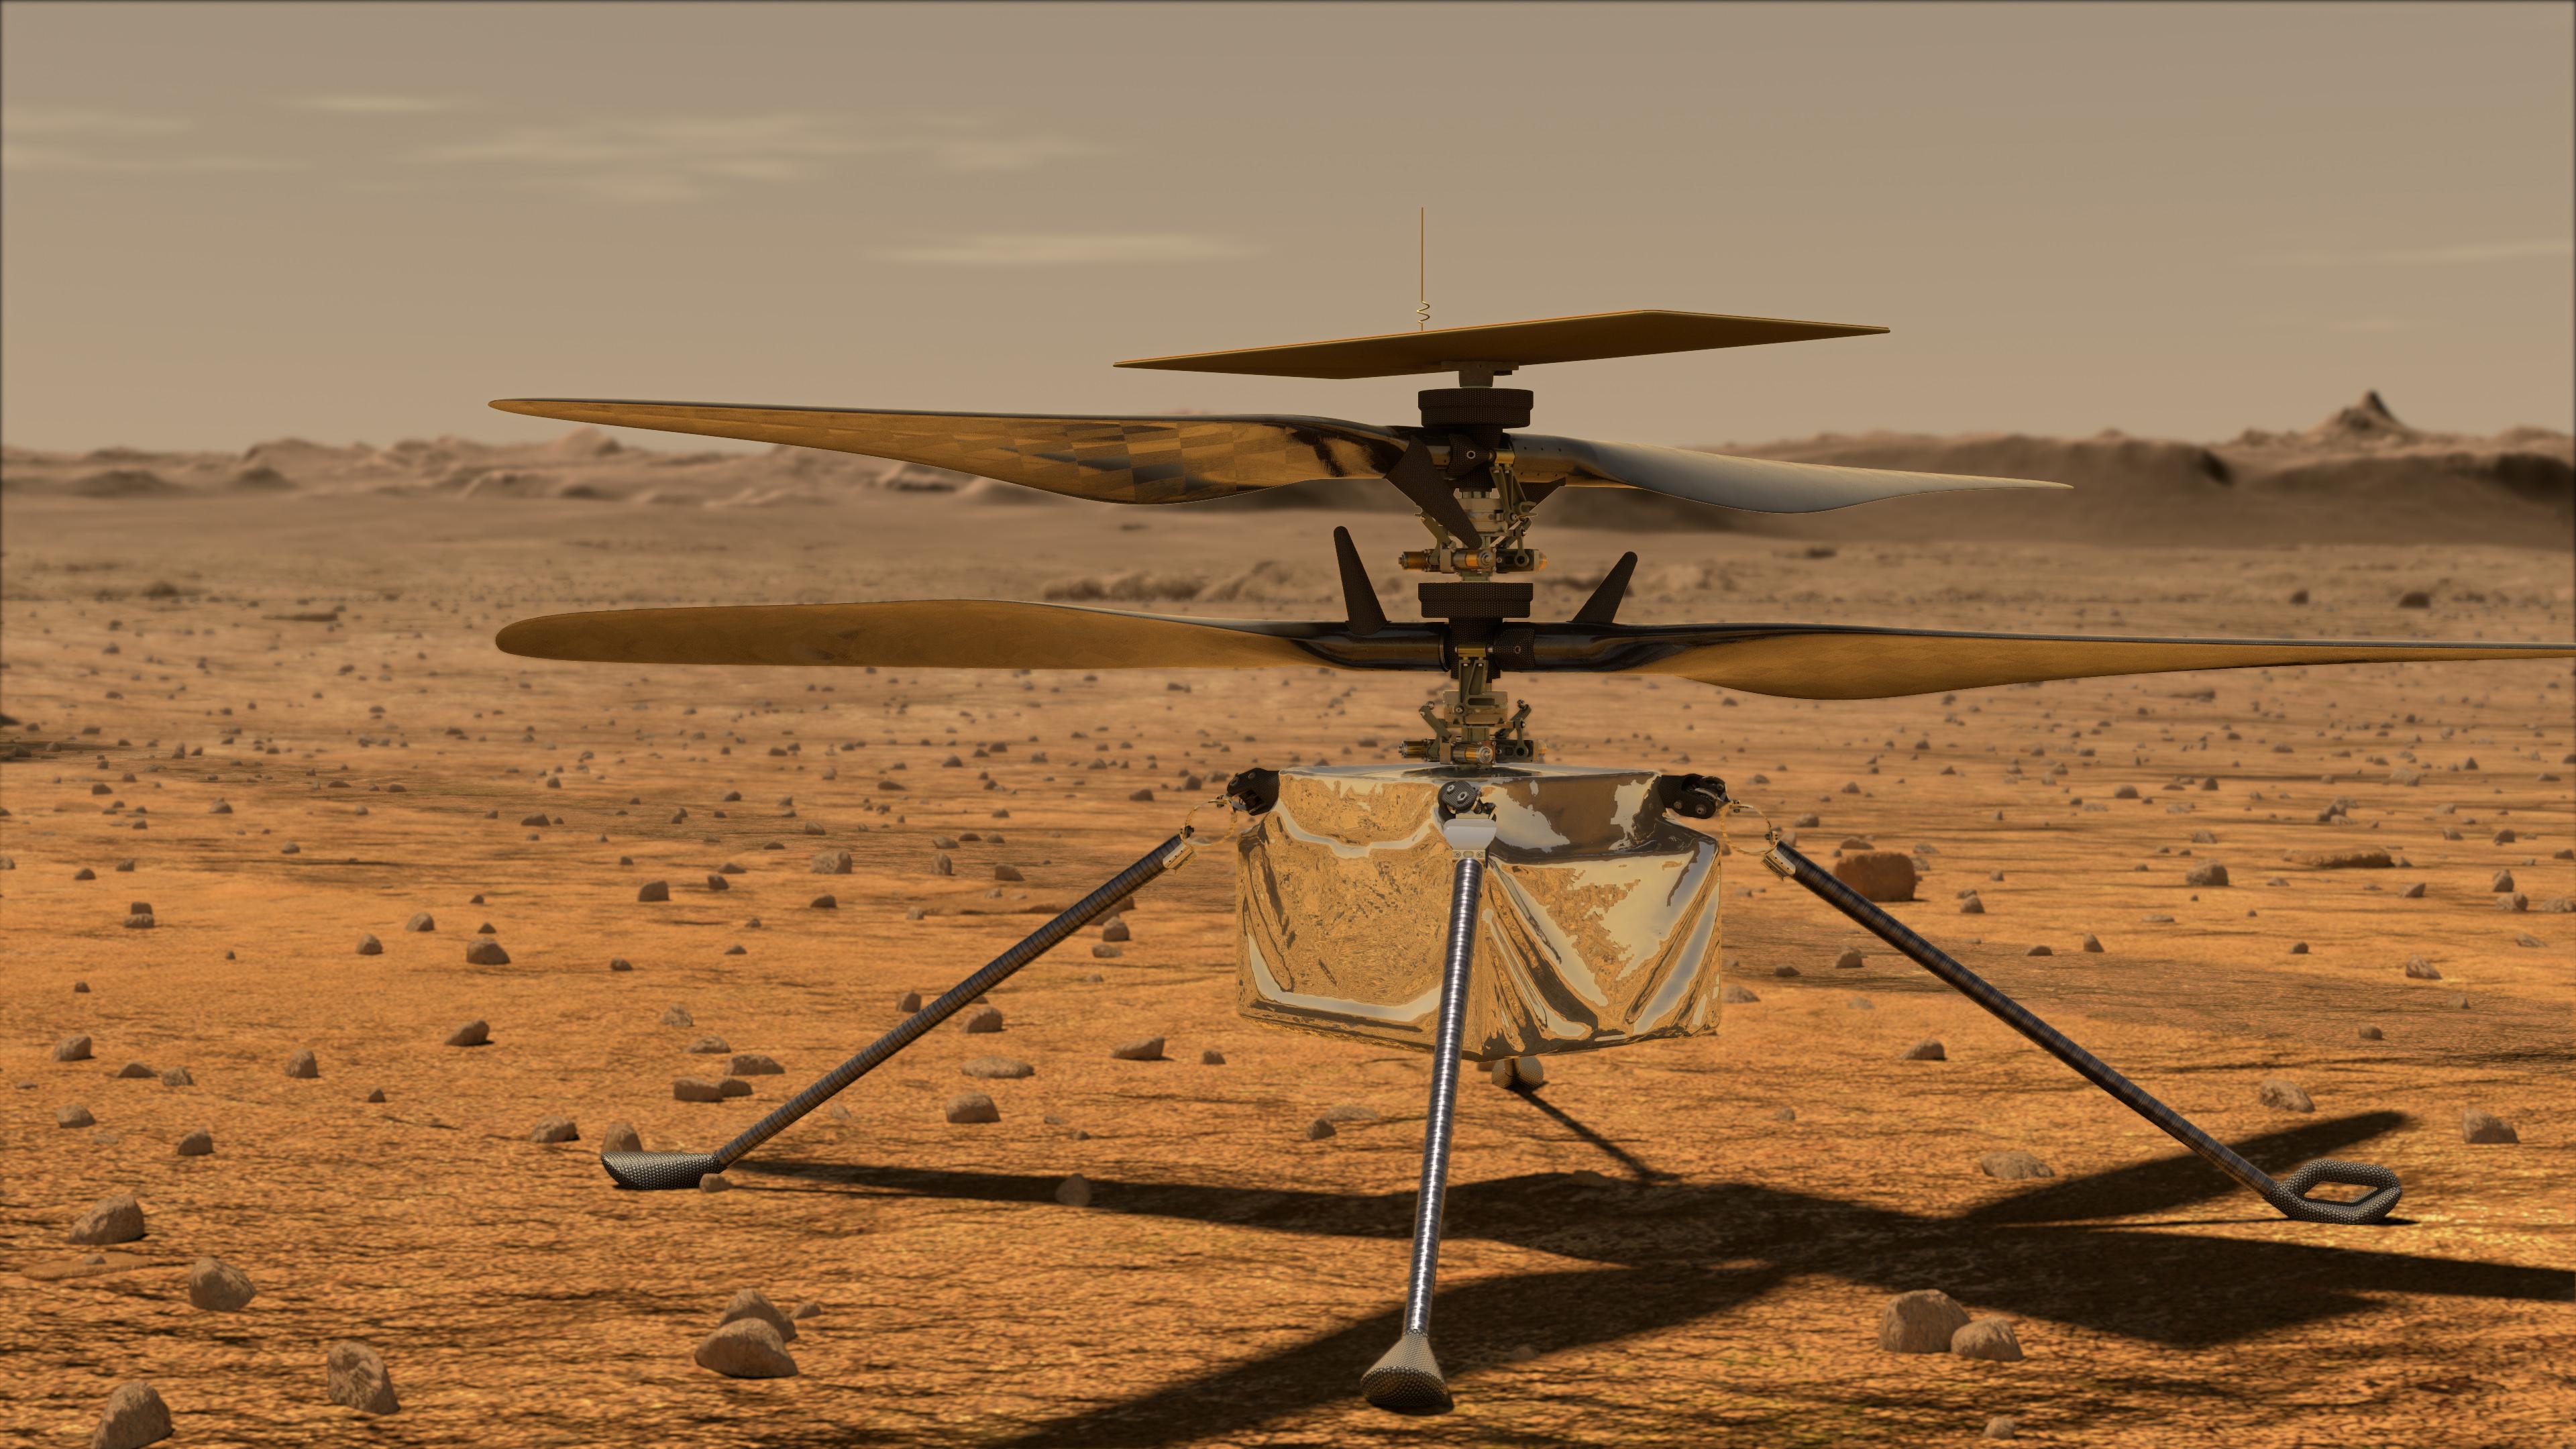
explorar. Tras pruebas satisfactorias, se decidió mandar el Mars Helicopter, ahora conocido como Ingenuity. La estructura se basa en un
tubo central hueco como elemento principal al que se han acoplado el resto de
componentes. En la parte inferior del tubo está el fuselaje, o cuerpo, del
pequeño helicóptero, contando con casi todo lo básico para funcionar: ordenador
(basado en un microprocesador Snapdragon, operando bajo Linux, con 2 GB de RAM
y memoria flash de 32 GB), batería de ión-litio de seis células, una unidad de
medición inercial en miniatura acompañada por un inclinómetro, un altímetro, una
cámara de navegación (apuntando hacia abajo, obteniendo imágenes monocromáticas
de 640 x 480 pixels), y una de observación frontal para imágenes a color en
alta resolución mediante filtro Bayer de 4208 x 3120 pixels, sistema de
comunicaciones directo a la Tierra operando a 900 MHz, y un sistema termal
pasivo. Cuenta con cuatro patas como tren de aterrizaje, fabricadas en fibra de
carbono y epoxi, y conectadas al fuselaje mediante unas bisagras que actúan
también como amortiguadores. Lo más importante es el sistema de rotores,
situado en la parte superior, y contando con dos situados uno
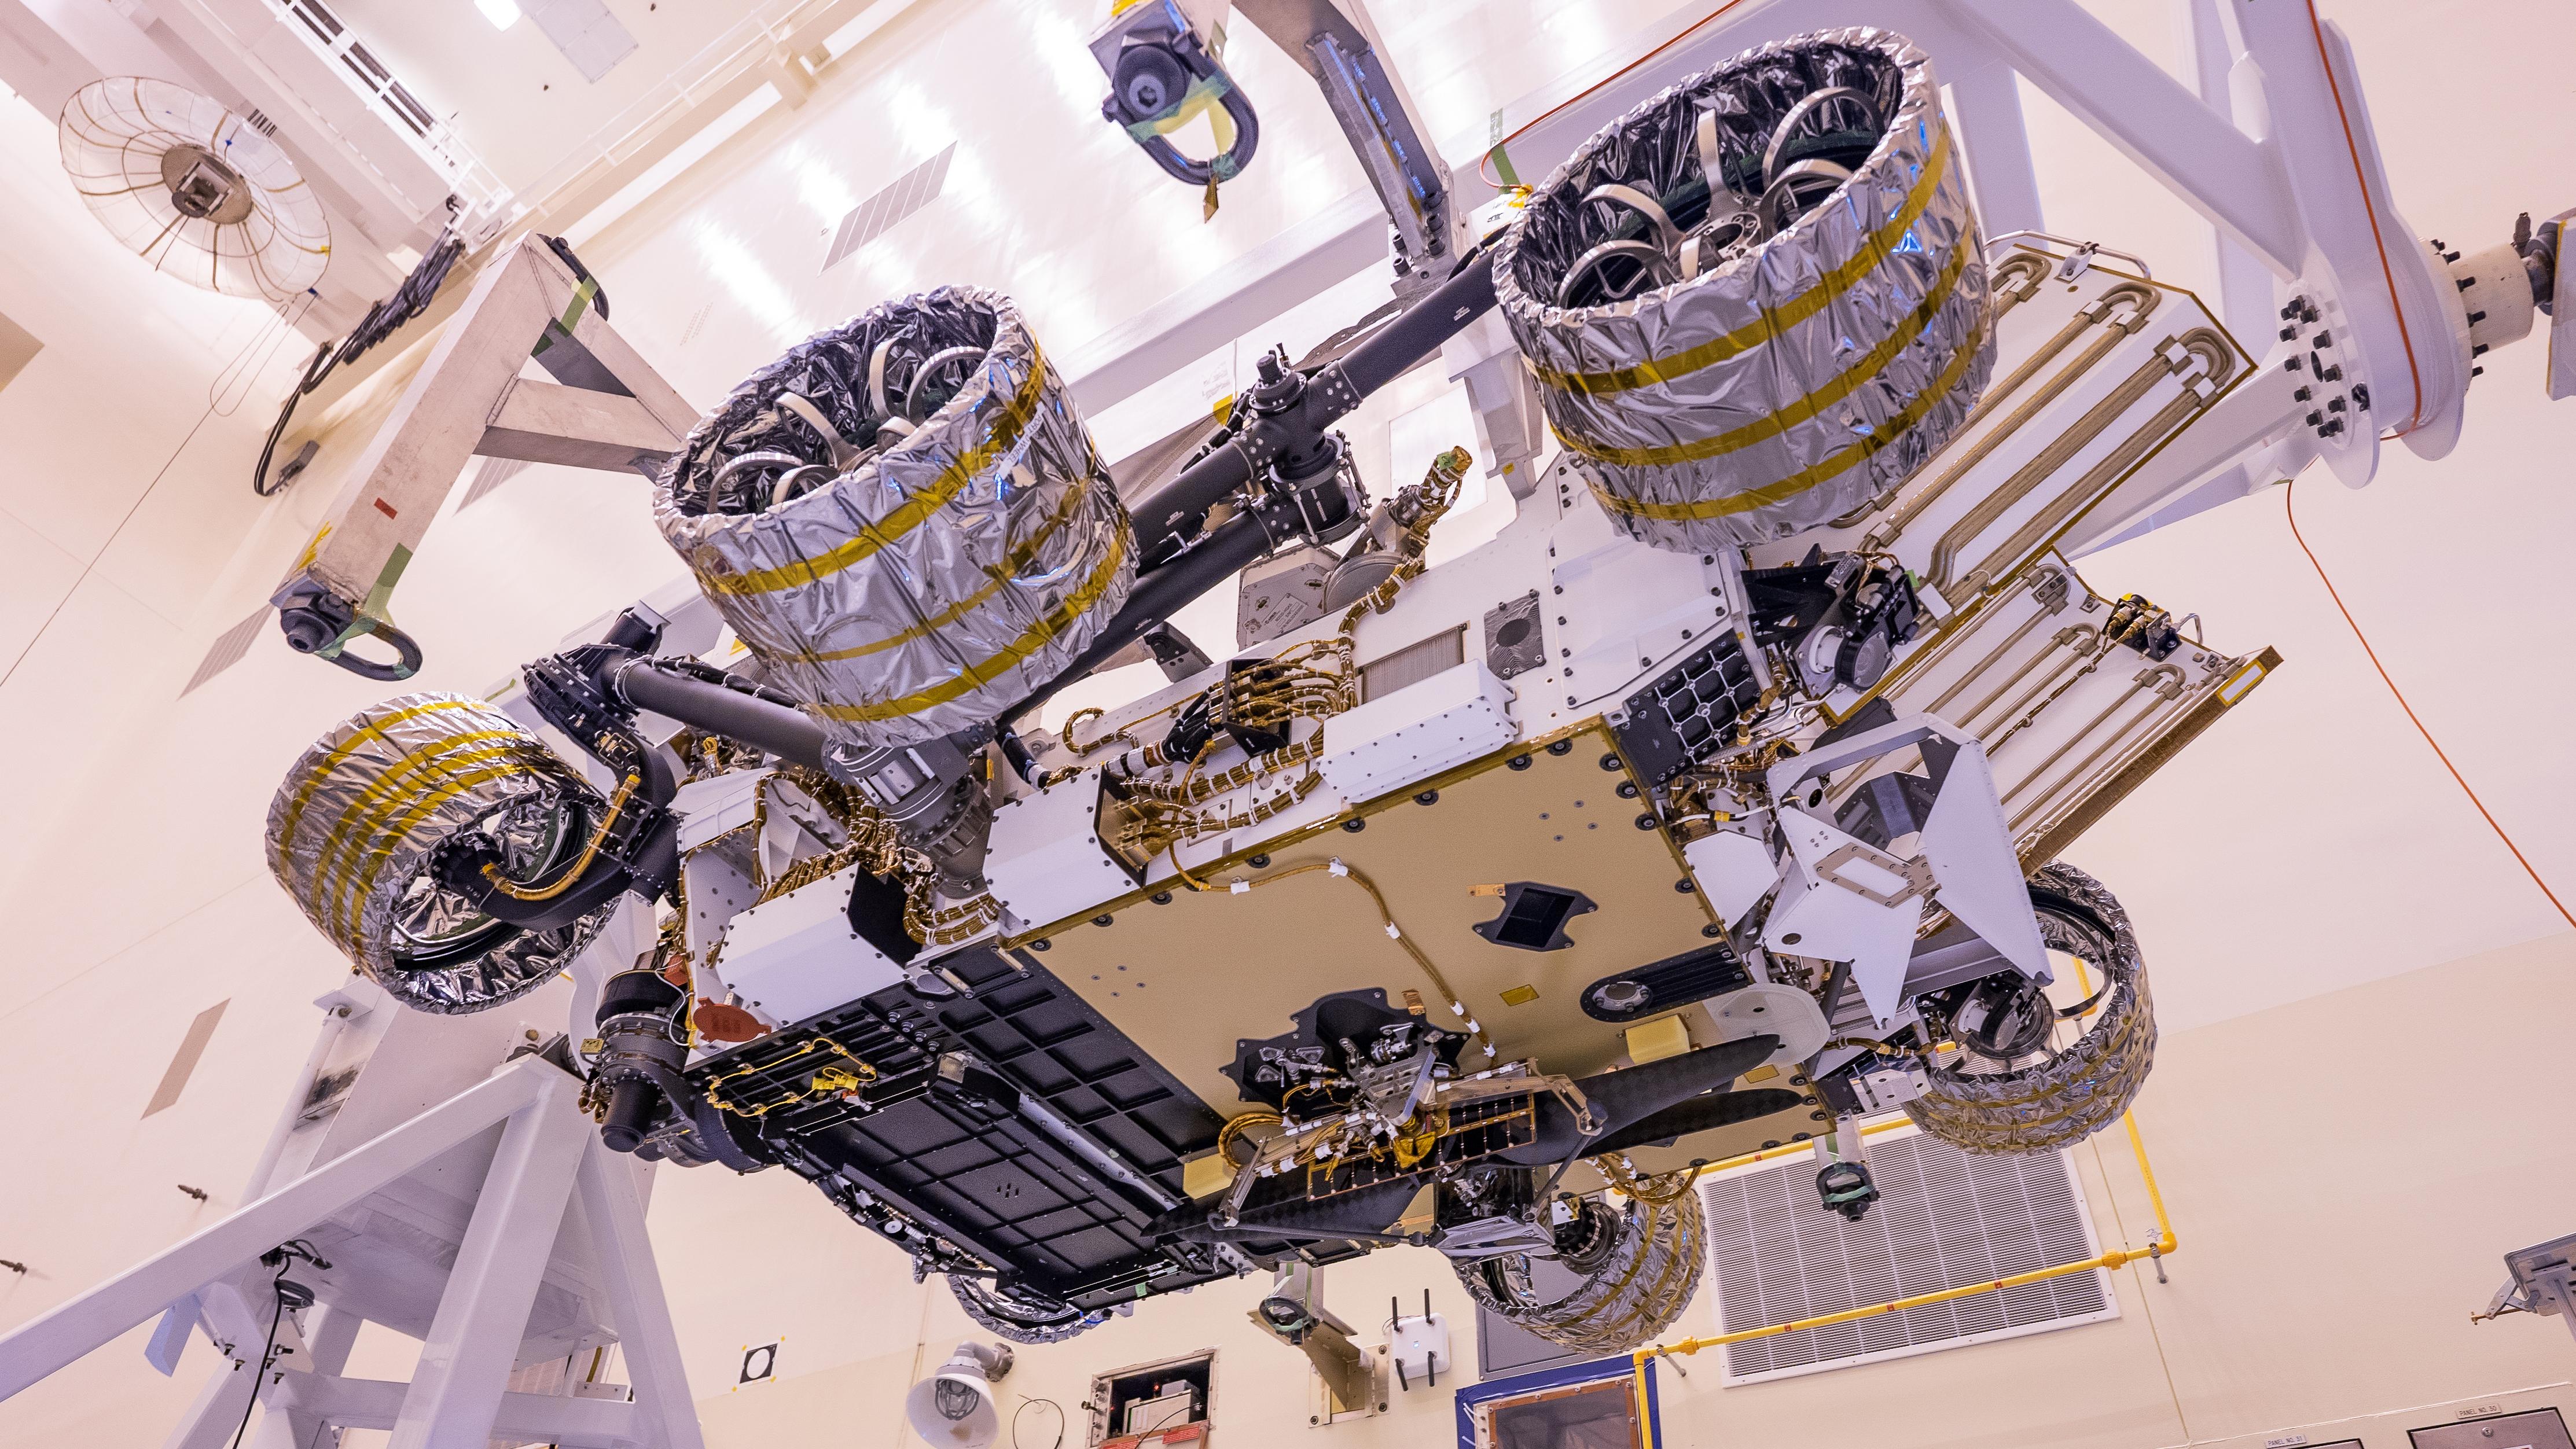
sobre otro, y girando en forma contrarrotante. Las palas de los rotores miden 1.21 metros de largo, y se encuentran acopladas a tres motores eléctricos engranados a una caja de cambios de cuatro etapas que controla la velocidad, la altitud y la inclinación. Las palas alcanzarán velocidades de rotación de hasta 2400 rpm., y una vez operando en superficie, puede alcanzar distancias de vuelo de hasta 300 metros y altitudes de hasta 5 metros en un vuelo de 90 segundos de duración. El último componente es el panel solar, que corona a Ingenuity, proporcionándole la energía necesaria para funcionar en el entorno marciano. En total, no levanta del suelo más de 50 cm. Su masa, 1.8 kg. La misión de prueba durará 30 días una vez el helicóptero sea liberado en el suelo en una localización idónea. El helicóptero ha sido situado en la panza de Perseverance, y no será liberado inmediatamente, sino que esperarán a un momento y un lugar concretos y aptos para poder soltarlo. Su misión es independiente de las operaciones de Perseverance, por lo que su éxito o fracaso no está dentro de la misión del rover.
Para el vuelo desde la Tierra
a Marte y el proceso de entrada, descenso y aterrizaje, usa herencia absoluta
de Curiosity, con etapa de crucero y
componentes de entrada idénticos; de hecho, son los repuestos. El conjunto
completo mide 3 metros de alto y 4.5 metros de diámetro, y se divide en la
propia etapa de crucero, un disco que contiene paneles solares, sistema de
propulsión y tanques de combustible, así como sensores de actitud (escáner
estelar y sensores solares) y sistema de control termal para evacuar el calor
generado dentro del vehículo de descenso. Este último componente contiene los
elementos que situaran a Perseverance e
Ingenuity en la superficie, con el
conjunto de escudo de reentrada y aerovaina, el paracaídas de 21.5 metros de
diámetro y la mochila cohete que descenderá al rover hasta la superficie usando
también la técnica Sky Crane. A todo esto, se le suman dos cámaras más: unas
situadas para poder ver la expulsión y el inflado del paracaídas, y una situada
en la mochila cohete para ver al rover mientras desciende. Al unirlas con las
que lleva Perseverance para operar
durante el descenso, el total es de siete. Por si faltaba poco, también habrá
investigación sobre las condiciones durante la etapa de entrada y descenso. La investigación
MEDLI2 pretende continuar la toma de mediciones sobre qué ocurre en el hardware
cuando se le somete al proceso de atravesar la atmósfera. Para Mars Rover 2020, hay más y mejor
instrumentación. Se compone de ocho transductores de presión, siete en el
escudo de reentrada (uno hipersónico, el resto supersónicos) y el restante en
la aerovaina, 11 termopares dentro de varias losetas cerámicas del escudo de
reentrada y seis situados en el material termal de la aerovaina, y finalmente,
sensores y un radiómetro para el flujo de calor en la reentrada, situados todos
en la aerovaina. Todo este conjunto servirá para ayudar a entender el
comportamiento del vehículo de entrada en el momento de atravesar la atmósfera
marciana. El peso en báscula de todo el conjunto en el momento del lanzamiento
se aproximará a las 4 toneladas.
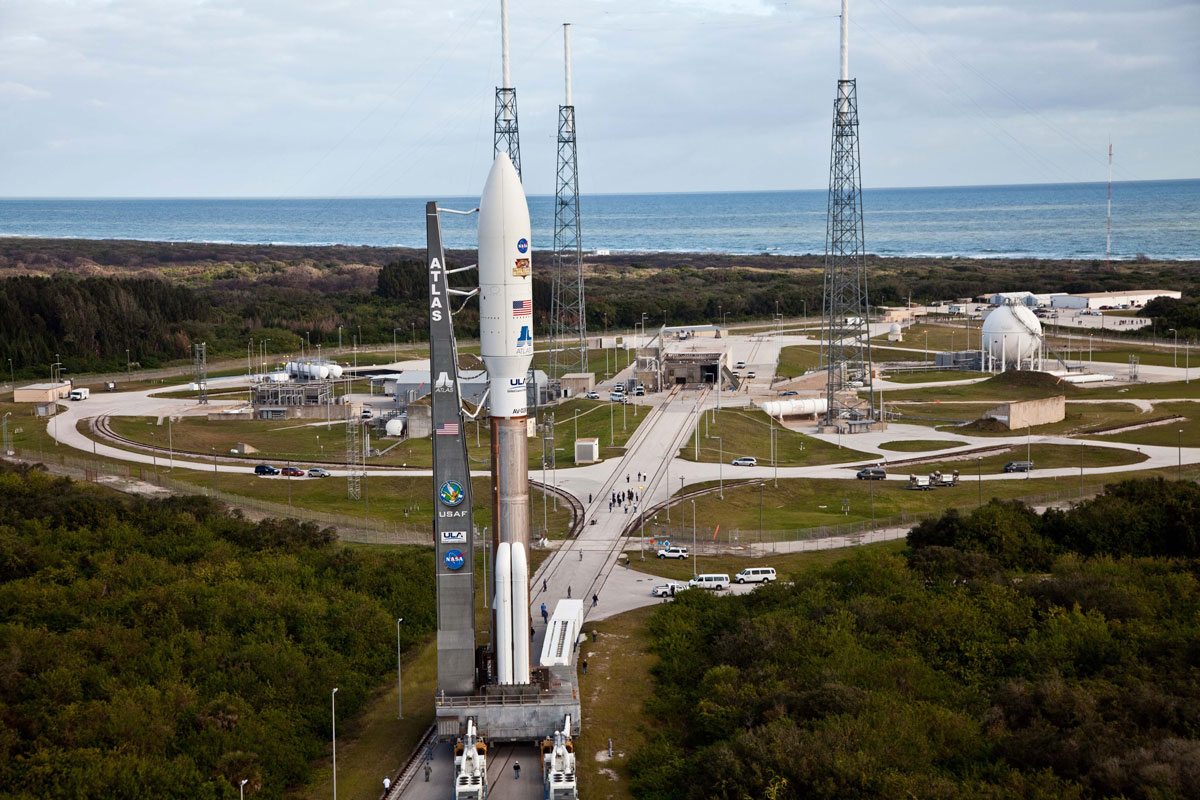
Otro aspecto que Perseverance recoge de Curiosity es el lugar de lanzamiento y
la configuración del lanzador que le enviará con destino al planeta rojo. De nuevo,
el escogido es el Atlas V, en la
variante 541, es decir, cofia de 5 metros, cuatro aceleradores expulsables y
etapa superior Centaur con un solo
motor. Su lanzamiento está previsto para no antes del 22, y en caso de alguna dificultad técnica, habrá
oportunidades hasta el 15 de agosto, fecha en que está previsto que se cierre la ventana. Al ser
una misión con contenido nuclear (el combustible del RTG) se hace necesaria la
autorización presidencial.
El crucero durará siete meses,
durante el cual se comprobará el estado de salud de los componentes y se
realizarán las correcciones de rumbo necesarias para ponerle en el corredor de
entrada atmosférica hacia su destino escogido. Sin importar la fecha de
lanzamiento, Perseverance llegará a
Marte el 18 de febrero del 2021. La secuencia de entrada, descenso y aterrizaje
es también una continuación de la diseñada para Curiosity. Todo empieza con la separación de la etapa de crucero,
varios minutos antes de contactar con la atmósfera. Quedándose solo el conjunto
de entrada, los motores acoplados reorientarán el vehículo para ofrecer el
escudo de reentrada al rozamiento atmosférico, situándolo en el ángulo preciso
para cruzarla. Apenas roce con la atmósfera, los propulsores se dispararán,
comenzando el proceso de entrada guiada para mejorar la precisión en el
aterrizaje y generando sustentación, suavizando el calor sentido por el escudo
de reentrada. Pasada la peor parte, la siguiente etapa es la expulsión del
paracaídas, que ocurrirá a unos 7 km. de la superficie. Aquí empiezan las
novedades. Para mejorar las posibilidades de llegar con mayor precisión al
punto deseado, se han incluido diversas nuevas tecnologías. El primero es el
Disparador de
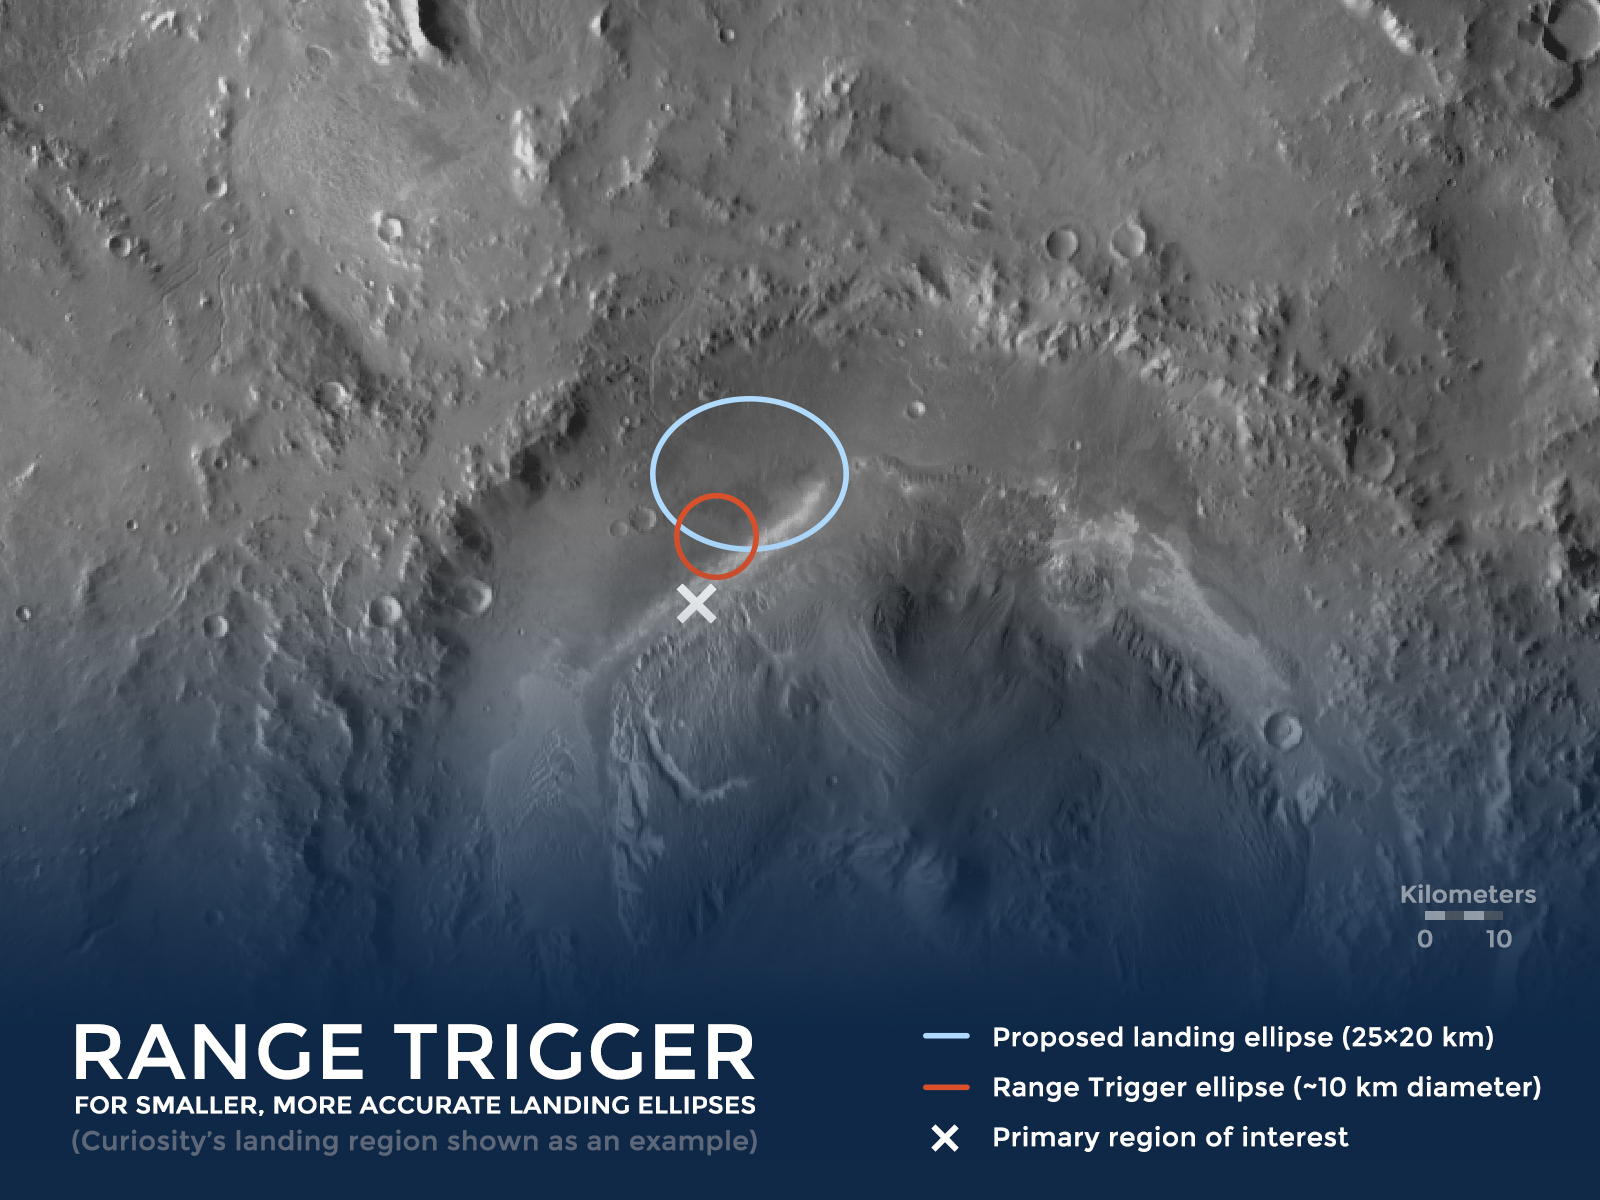
Distancia. Este sistema pretende cronometrar la apertura del
paracaídas conociendo la posición relativa del vehículo de descenso con el
lugar seleccionado para aterrizar. Así, en caso de sentir que se lo va a
saltar, desplegará el paracaídas más pronto. En caso de quedarse corto, tardará
más en lanzarlo. Con el paracaídas ya abierto y frenando el descenso, hay que
empezar a soltar peso muerto. Por ello, lo primero en expulsar es el escudo de
reentrada. Justo aquí comienza otro proceso nuevo que promete mejorar
exponencialmente la exactitud del proceso de toma de Marte. Se le conoce como
TRN o Navegación Relativa al Terreno. Usando la cámara de descenso monocromática
situada en el rover, nada más separar el escudo de reentrada, se empezarán a
tomar imágenes. La cámara se ha diseñado únicamente para esta tarea, para
obtener imágenes no solo a una alta cadencia, también para mantener una aguda
resolución bajo todo tipo de regímenes de descenso y velocidad. Todas las
imágenes capturadas son comparadas a bordo de un ordenador especial fijado para
esta tarea en el que hay un mapa actualizado de la región escogida como zona de
aterrizaje. En caso de ver que se desvía del rumbo, este sistema provocará la
activación de los propulsores de a bordo. Durante el proceso, se producirá la
separación entre la aerovaina y el paracaídas de la etapa de descenso
propulsado y el propio rover, a aproximadamente 1.5 km. de la superficie. En esta
etapa el TRN es aun más importante porque podrá detectar zonas peligrosas para
un amartizaje, de diámetros aproximados a 300 metros, y desviarse a zonas más
seguras. Si el TRN tiene éxito, podría hacer terrenos considerados imposibles
como accesibles a otras misiones. De hecho, si en anteriores misiones, en margen
de error podía ser de entre 1 y 3 km., el TRN promete reducirlo a 60 metros, o
menos. La mochila cohete, separada de la aerovaina, primero realiza una
maniobra de desviación, antes de continuar con el descenso propiamente dicho,
desviándose según sea necesario según el TRN y, a una altitud de unos 20 metros
de la superficie, el Sky Crane hará descender a Perseverance para la última etapa del descenso. Cuando las ruedas
del rover sientan el contacto con el suelo, los cables que le unen a la mochila
cohete se cortarán, y ésta saldrá volando a una distancia segura. El proceso,
de aproximadamente siete minutos, habrá depositado a Perseverance en la superficie.
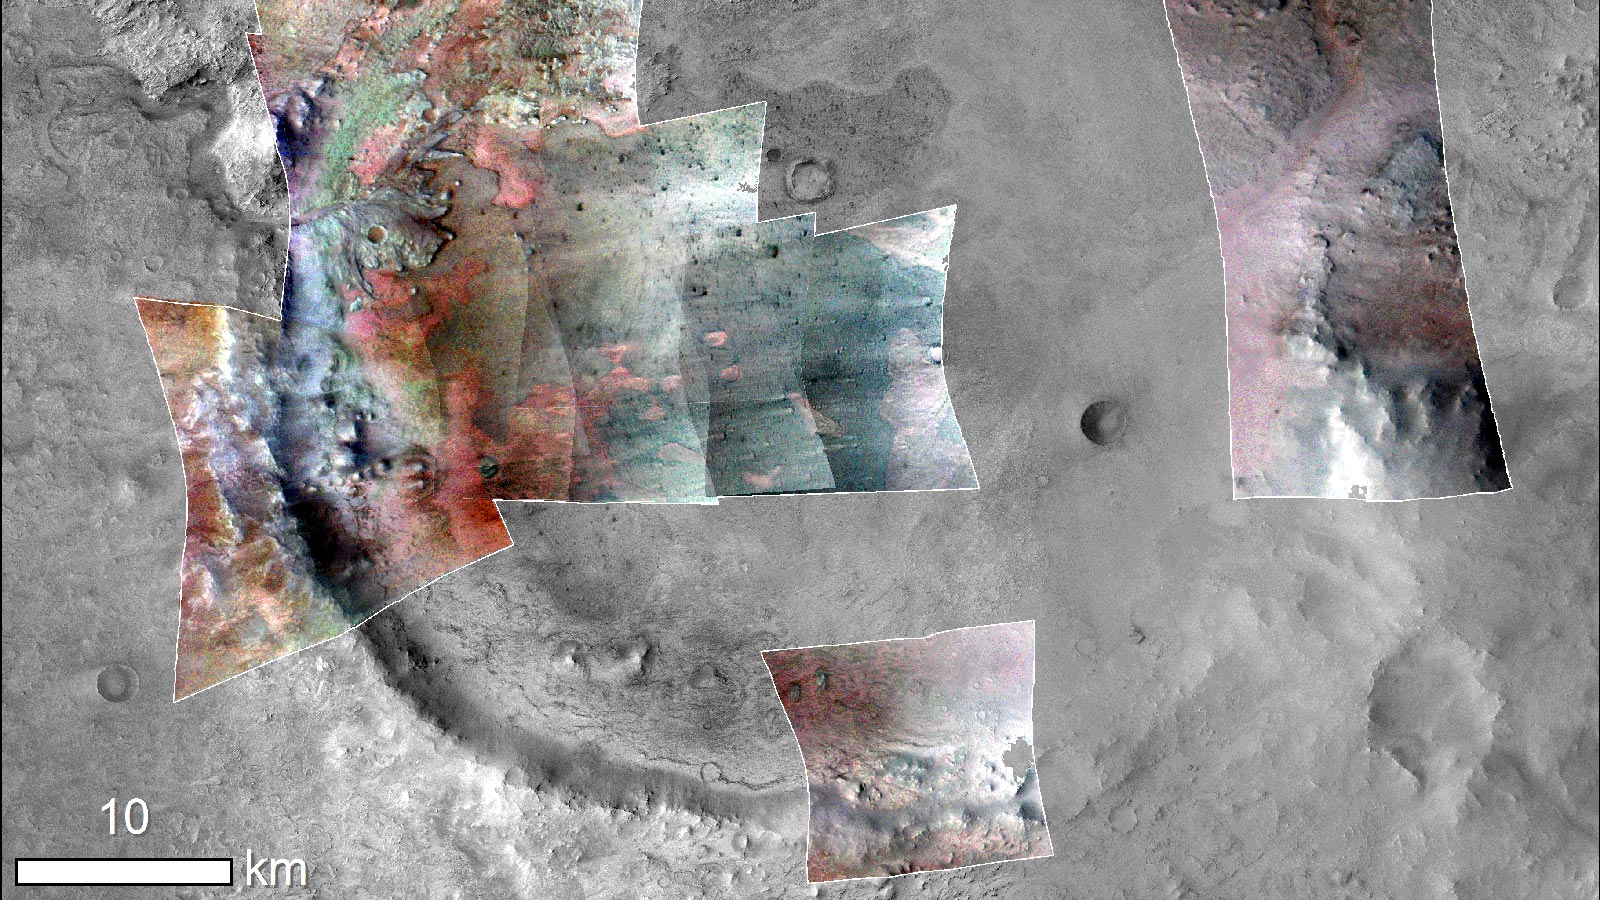
El destino de Perseverance es el cráter llamado
Jezero, nombrado por la ciudad del mismo nombre situada actualmente en Bosnia. Se
encuentra en el borde noroeste de Isidis Planitia, hacia el sureste de Nili
Fossae (coordenadas marcianas 18.4º N, 77.6 E). La razón de escoger este lugar
es por su delta en su borde noroeste, al ser la desembocadura de un canal que
parece ser bastante profundo. Allí se han detectado minerales arcillosos en
abundancia, como la esmectita. La teoría es que el cráter Jezero (como el Gale,
hogar de Curiosity o Gusev, el de Spirit) albergara en el pasado un lago. Como
las arcillas se forman únicamente en presencia de agua, es un excelente
candidato no solo para encontrar áreas alteradas por el líquido elemento,
también un entorno apto para el desarrollo de vida. Y si hubo vida, podría haber
quedado encerrada en esas rocas arcillosas en forma de fósil. A por eso va Perseverance.
El primer día del rover en
superficie estará marcado, al igual que misiones anteriores, como el Sol 0, y
las primeras actividades serán tomar imágenes con las HazCam (aún con la tapa
puesta) y enviar las primeras señales, indicando que está bien y preparado para
los siguientes pasos. En los siguientes días tocará comprobar que todo
funciona, la descarga de la información recogida durante el proceso de
aterrizaje, el despliegue del mástil de instrumentos y la separación de las
tapas de las cámaras. Más tarde, se comprobarán los instrumentos y el sistema
de movilidad. Cuando las cámaras en el mástil obtengan sus primeros panoramas,
serán sus controladores los que decidan qué rumbo tomar, aunque si llega con la
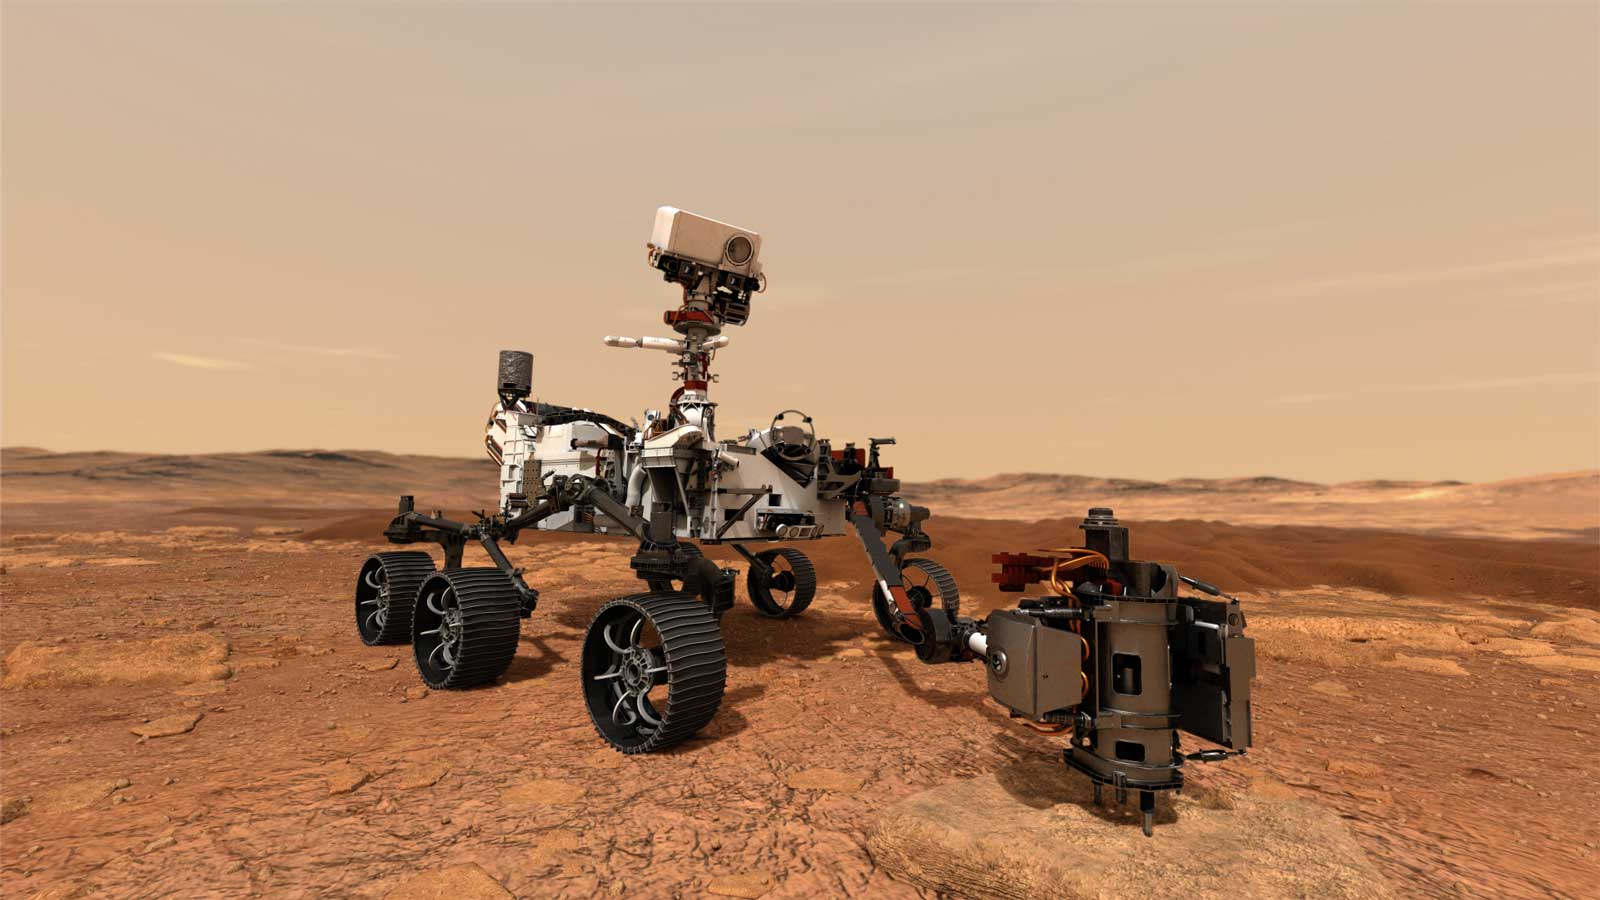
precisión buscada, ya hay ruta planificada. Como Curiosity, su tarea primaria se prolongará durante 687 días
terrestres, es decir, un año marciano. Durante este tiempo, se busca explorar
un lugar geológicamente diverso, comprobar la posible antigua habitabilidad del
entorno, buscar señales de vida antigua fosilizada, con preferencia en rocas
aptas para ello, y recoger muestras de roca y polvo para una eventual
recuperación y transporte a la Tierra, sin dejar de lado las demostraciones
tecnológicas para exploraciones futuras, tanto robóticas como tripuladas. En el
caso de la recogida de muestras, será un proceso largo en el tiempo. Lo primero
será seleccionar los objetivos más idóneos, primero desde la distancia con
MastCam-Z y SuperCam, y luego desde cerca con SHERLOC y PIXL.
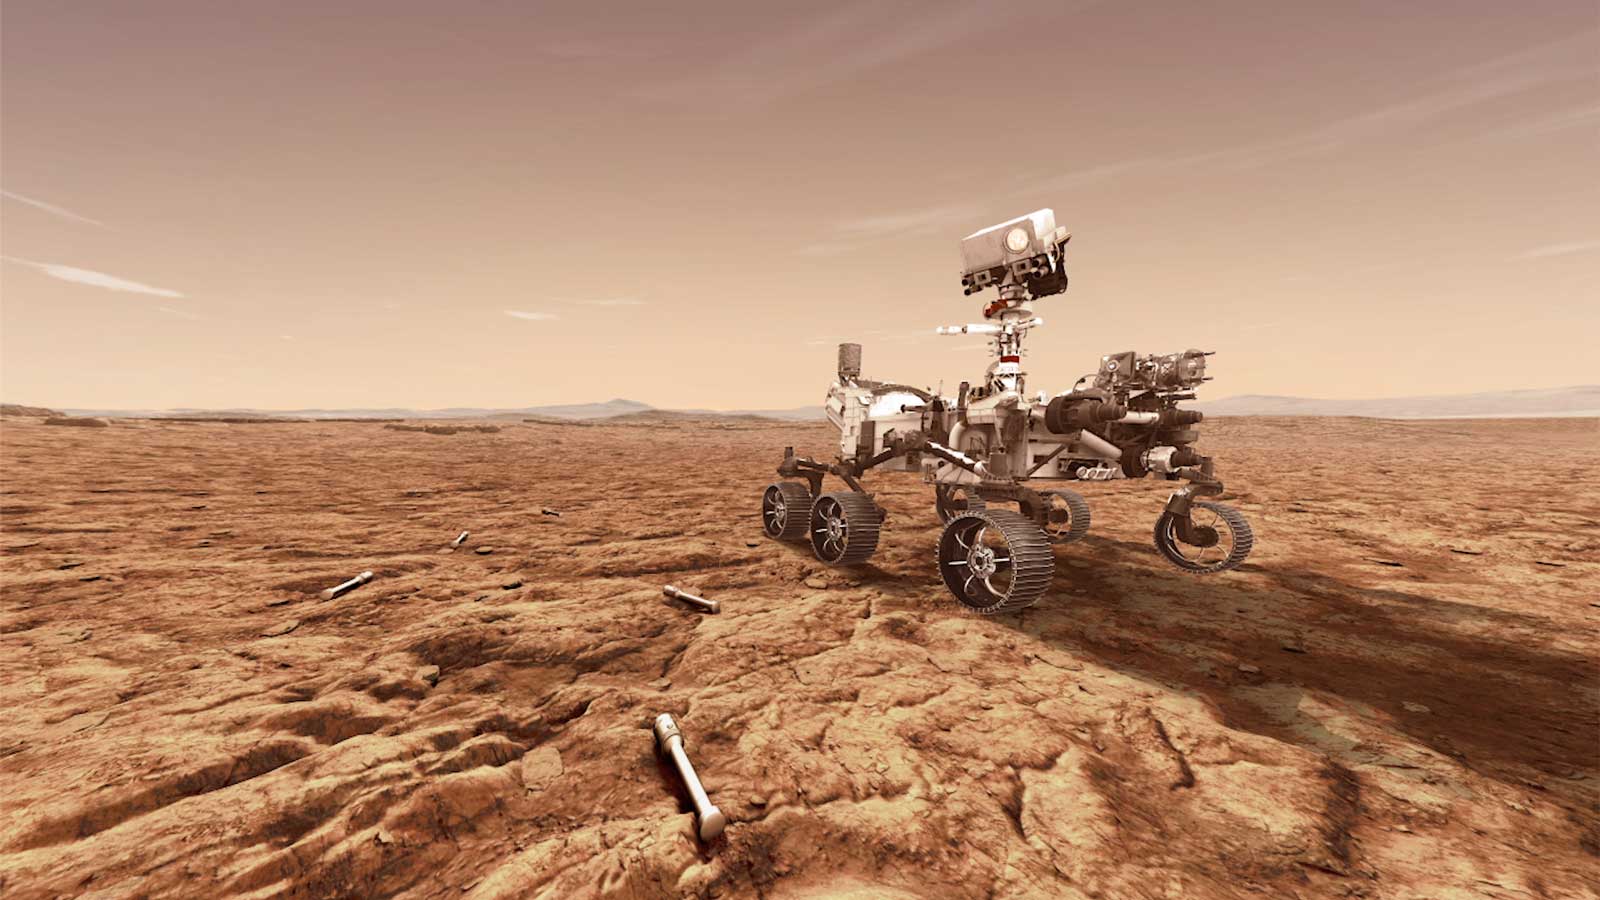
Cuando la roca o
suelo de interés cumple los criterios del proyecto (y especialmente si se
detectan las bioseñales que quedan en los probables fósiles) será turno del
taladro para taladrar, recoger la muestra, sellarla en uno de los tubos de
muestra, y guardarla. Más tarde, a medida que el rover continúa la travesía, la
gente de la misión puede decidir depositar uno o más tubos de muestras en la superficie,
una localización que pasará a ser llamada Depósito de Almacenaje de Muestras. No
solo se depositarán las muestras en una localización escogida, también será
extensamente caracterizada con las cámaras para obtener los puntos de
referencia del lugar, al tiempo que los orbitadores (especialmente MRO) capturan imágenes de documentación
del mismo sitio. Todo ello garantizará que futuras misiones dedicadas en
exclusiva para esto tengan los puntos de referencia para llegar a ellas. En cuanto
al helicóptero Ingenuity, se
esperarán a encontrar un sitio plano, llano y lo más libre de rocas para
depositarlo en el suelo. Con el rover fuera del camino, el helicóptero empezará
sus primeras pruebas de vuelo. Es capaz de aguantar temperaturas de hasta -100ºC,
y aunque solo se garantiza su misión durante 30 días, bien podría aguantar más
y apoyar las operaciones de Perseverance en
superficie. Naturalmente, llegado el fin de la tarea primaria, sin duda
comenzarán las extendidas, ampliando lo ya recogido, y tal vez encontrando
nuevos objetivos a cumplir.
Elementos viejos, nueva
tecnología, y con los viajes tripulados en mente. Así es Perseverance, el nuevo rover de la NASA. Sus antecesores fueron, y
son, éxitos brillantes, por lo que solo nos cabe preguntarnos: ¿vivirá para
cumplir las expectativas o superarlas? El tiempo lo dirá.
martes, 7 de julio de 2020
Las próximas misiones a Marte: Al-Amal
Damos por sentado muchas
cosas. En el espacio, es el pan nuestro de cada día contar con los satélites
para todo, desde las comunicaciones, el entretenimiento, los viajes, y la más
importante, el tiempo y el clima. Saber qué tiempo va a hacer es importante
para todos, y los satélites en órbita ayudan a hacer predicciones fiables. En esto,
son básicos los satélites meteorológicos geoestacionarios. Después de acumular
experiencia con ellos durante décadas, a veces surge la pregunta: ¿sería útil
esto en otros planetas?
El concepto de la geoestación
es permanecer orbitando un mundo sobre un punto fijo. En Mercurio sería difícil
por su propia rotación de 58 días y ciclo de día-noche de 176. En Venus, con
una rotación de 243 días, y a la inversa (porque el planeta está boca abajo)
resultaría extremadamente complicado. Pero… ¿y en Marte? Puesto que el planeta
cuenta con una rotación solo 38 minutos superior al terrestre, sería más
factible, pero complicado. Por ello, lo mejor es intentar hacer otra cosa.
Si entender el clima terrestre
es difícil, hacer lo propio en el marciano es muy complicado. Hay que tener en
cuenta que la atmósfera marciana es un 1% del grosor de la terrestre, que es
agredida constantemente por el viento solar, lo que provoca que pierda
moléculas a un ritmo casi constante, que la gravedad marciana es mucho menor
que la terrestre, y que no existen masas de agua, aunque sí casquetes y
acumulaciones heladas, tanto de agua como de dióxido de carbono. A eso hay que
sumarle la notable variación de distancia del planeta al Sol en el perihelio y
en el afelio, y que el planeta recibe, de media, un 50% menos de insolación. Por
mucho que sigamos observando, es difícil sacar patrones. Especialmente complicado
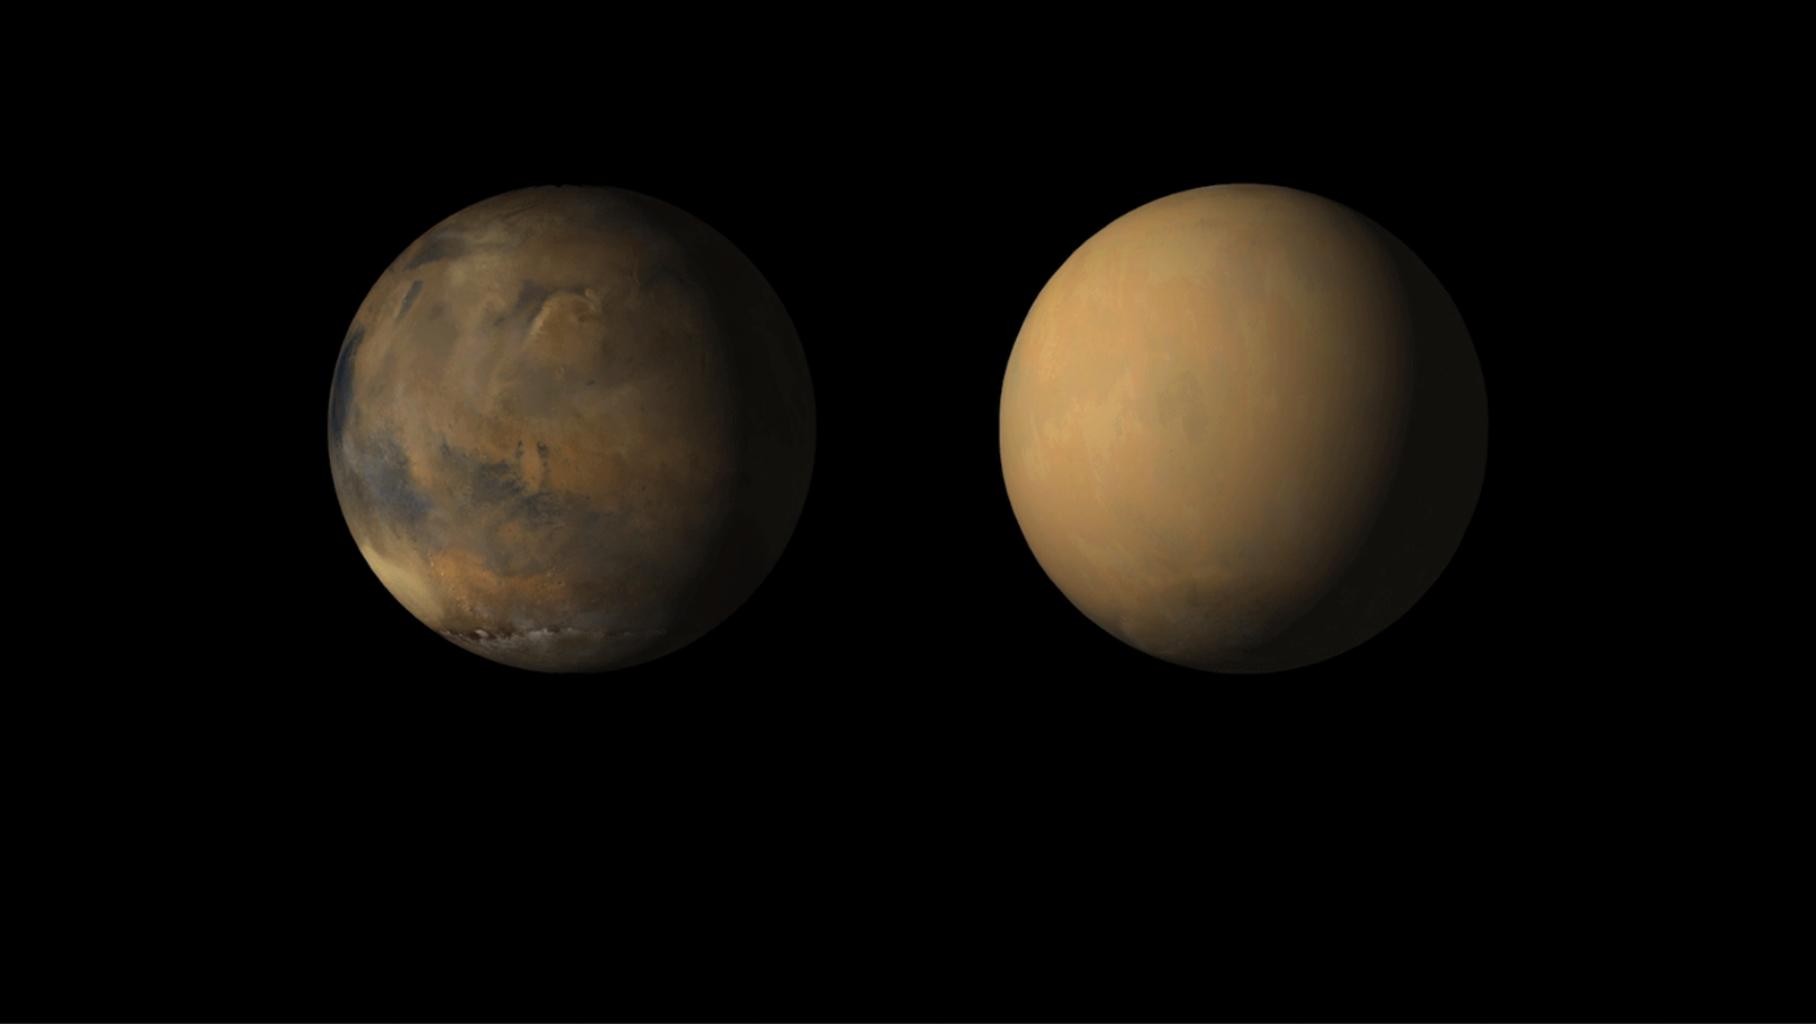
es predecir sus eventos de mayor envergadura: las tormentas globales de polvo. Se
sabe cómo se generan y aproximadamente cuándo (poco después del perihelio,
durante el verano en el hemisferio sur), pero no porque aparecen en un año y
pueden estar sin aparecer casi una década. Ahora que se plantea no solo la
recogida de muestras, sino también el desembarco humano, poder predecir la
meteorología marciana sería todo un paso para garantizar la seguridad de los
astronautas que pisen el planeta, aunque también de los robots que trabajan en
la superficie. Es en este momento en que tenemos más información de la
atmósfera que nunca, con sondas como Mars
Express, MRO o ExoMars TGO tomando datos de su
atmósfera continuamente (básicos son los instrumentos MCS y MARCI del segundo)
y con estaciones meteorológicas en Curiosity
e InSight. Comparando lo que hacemos
en la Tierra, los orbitadores serían como los satélites meteorológicos de
órbita polar como MetOp o los JPSS, mientras que los situados en
superficie actúan como las estaciones que cualquiera podría tener montada en su
propia casa. Para complementarlo, hace falta una perspectiva global, y aquí
entra un nuevo actor que nunca se ha aventurado más allá de la órbita
terrestre.
Allá por el 2014 quedó
sorprendido cuando se anunció que Emiratos Árabes Unidos pretendía mandar una
sonda a Marte. Rascando más información, pronto se desveló que este esfuerzo no
era más que una parte de un programa espacial más extenso, que no solo tiene que
ver con mandar cosas a los cielos, sino que se trata de un plan de inversión a
largo plazo. Los dirigentes del país, conscientes de que su principal fuente de
riqueza, el petróleo, se terminará acabando, necesitan invertir el dinero
conseguido gracias a él para comenzar a sacar recompensas en otros lugares. De este
modo, el programa espacial del país árabe pretende crear una autosuficiencia en
cuestión de todo lo necesario para el espacio, desde un cosmódromo para lanzar
sus vehículos al espacio, un cohete para conseguirlo, y las instalaciones
necesarias para diseñar, construir, probar y controlar los vehículos, así como
instituciones tanto científicas como de ingeniería para plasmar todas estas
ideas en realidad. Como esto no se consigue de la noche a la mañana, han
lanzado a sus jóvenes al mundo para ver y aprender, y cuando vuelvan,
convertirse en los expertos que no solo pongan en pie todo esto, también para
enseñar a las nuevas generaciones lo aprendido para que ellos continúen el
legado. Por ello, la misión a Marte es, hasta cierto punto, una escuela porque,
al carecer de experiencia en algo tan complejo como una sonda interplanetaria,
han tenido que recurrir a instituciones extranjeras, y expertas, para que les
diseñen y construyan la nave que cumplirá el programa científico propuesto, y
en los equipos que se han ocupado de dar forma a todos los aspectos de la
misión, desde los componentes de la sonda hasta la instrumentación,
naturalmente ha habido un alto componente de nacionales de los Emiratos, y al
involucrarse en todas las fases de desarrollo, han aprendido el arte de
convertir un deseo en una realidad. Pues bien, esa realidad está a punto de ser
lanzada.
Técnicamente se conoce esta
misión como Emitares Mars Mission, y su nombre, Al-Amal, esperanza en árabe, no es nada informativo sobre su
misión. En general, con esta misión se buscará entender qué ocurre globalmente
en la atmósfera diurna de Marte, todos aquellos fenómenos que generan la
meteorología a corto plazo y la climatología a largo. Las sondas orbitales son
plataformas excelentes para recabar datos, pero carecen de la cobertura global
necesaria. Hay que recordar que está ahí la misión de ISRO, MOM, pero solo puede ver el planeta en
su totalidad una pequeña parte del tiempo. Además, puesto que esta sonda fue
principalmente un experimento tecnológico, no está preparada para hacer fuertes
investigaciones científicas. Para ello habrá que esperar a su sucesora.
Sin temor a equivocarnos, con
el tiempo Al-Amal se ha convertido
casi en un proyecto internacional. Tanto la idea como el programa científico ha
salido de los Emiratos Árabes, pero la experiencia técnica para el diseño,
desarrollo y construcción de la sonda y la instrumentación ha tenido que
contratarse en Estados Unidos. Lo que es el diseño y la construcción de la
sonda en sí recayó en el Laboratorio de Física Atmosférica y Espacial (LASP) de
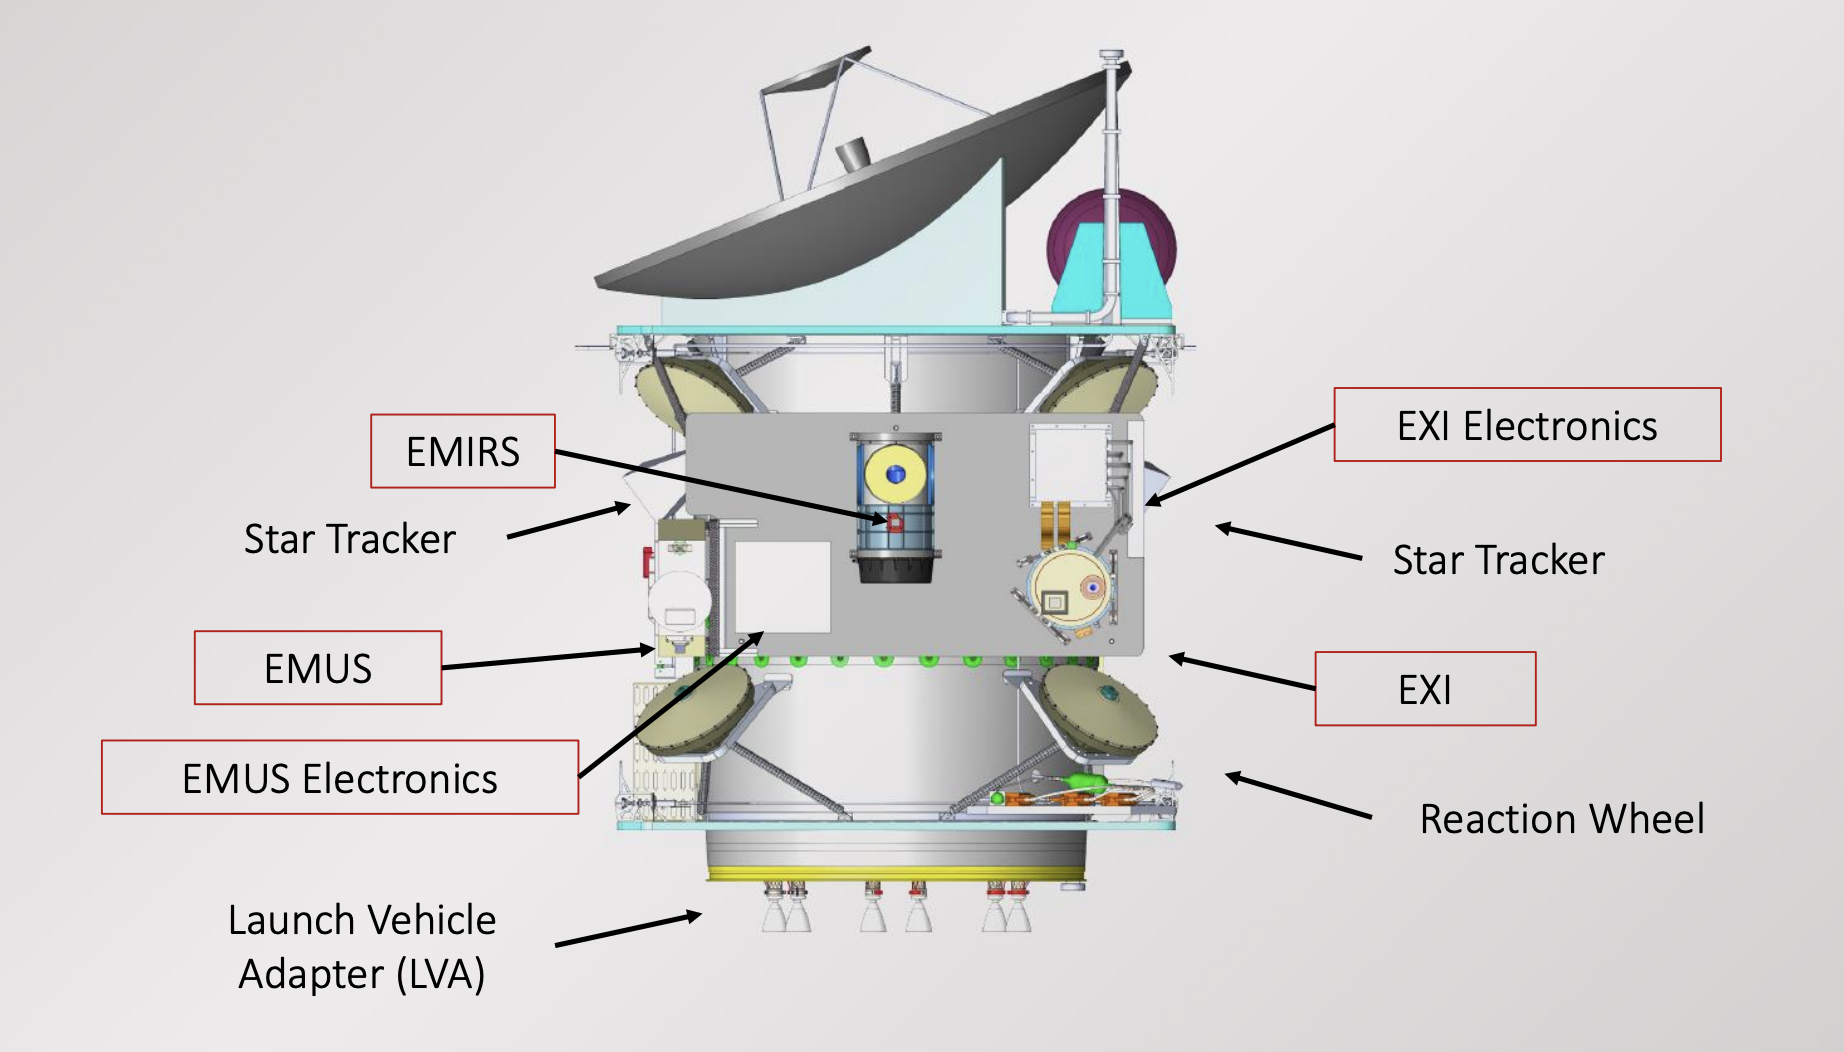
la Universidad de Colorado en Boulder. La configuración final ha primado la
sencillez por economía principalmente. La plataforma es un prisma hexagonal de
2.37 de ancho y 2.90 de alto, y se ha construido siguiendo las técnicas
habituales, con paneles formados por un núcleo en
forma de panal de abeja,
elaborado en aluminio, soportando láminas de materiales compuestos en sus caras
interiores y exteriores. El interior encierra todo lo indispensable para que la
sonda funcione, aunque lo que sabemos sobre sus componentes principales es
escaso, solo que se ha usado tecnología ya probada en su construcción. Sí sabemos
que su sistema de comunicaciones, basado en una antena de alta ganancia de 1.85
metros de diámetro, situada en su plataforma superior, y tres de baja ganancia,
se conectan al transpondedor de espacio profundo Frontier, desarrollado por el
JHU/APL, también usado en Parker Solar Probe,
con el sistema trabajando en banda-X. Su actitud será triaxial, empleando los
componentes habituales, como dos escáneres estelares, sensores solares, unidad
de medición inercial, y un complejo de 4 ruedas de reacción, complementado por
un grupo de propulsores de ocho proporcionando cada uno una fuerza de 12.5
Newtons. Mientras, para entrar en órbita, contará con seis propulsores más
potentes, entregando cada uno 120 Newtons de fuerza, usando una combinación de
cuatro o los seis para la maniobra de inserción orbital. Sobre la generación de
energía, contará con dos paneles solares de dos secciones cada uno, alimentando
los sistemas de a bordo, y cargando las baterías, probablemente de ión-litio. La
ciencia la entregarán tres instrumentos científicos. EXI, la Cámara de
Exploración de los Emiratos, es un sistema dual, que tomará imágenes de Marte
en luz visible y en el rango
ultravioleta. Los dos canales están montados en
una misma carcasa, aunque cuentan con ópticas separadas. El canal visible
cuenta con un sencillo sistema de de lentes que proporciona una longitud focal
de 51 mm. (f/4.25) sirviendo a un
sensor CMOS de 4096 x 3072 pixels, proporcionando una resolución a la distancia
mínima a Marte de 2.2 km., cubriendo todo el globo marciano. Una rueda de
filtros permitirá seleccionar la longitud de onda a observar: azul (437 nm),
verde (546 nm) y rojo (635 nm). En cuanto al canal ultravioleta, dispone de un
sistema óptico de 48 mm. de longitud focal (f/3.6)
que sirve a un idéntico sensor CMOS, permitiendo una resolución en el perigeo
de 2.3 km. mientras observa Marte globalmente. También cuenta con rueda de
filtros, permitido observar el planeta en tres bandas ultravioleta: 220, 260 y
320 nm. Además, el sistema cuenta con una tapa capaz de abrirse y cerrarse
según las necesidades. Además de captar instantáneas a color del planeta rojo,
desde su alta percha sobre el planeta podrá observar en su totalidad el polvo
en suspensión así como la aparición de espesas nubes levantadas desde la
superficie en luz visible (635 nm) y ultravioleta (220 nm), la formación y
evolución de las nubes de hielo de agua mediante la banda ultravioleta de los
320 nm, y estudiar la abundancia del ozono con la banda de los 260 nm. De
hecho, en estos dos últimos objetivos, EXI se ha diseñado para compartir
longitudes de onda con el sistema MARCI de MRO.
El desarrollo de este instrumento ha sido dirigido por LASP, con contribuciones
del Laboratorio de Ciencias del Espacio de la Universidad de California en
Berkeley y, por supuesto, del Centro Espacial Mohammed Bin Rashid de Dubai.
EMIRS, el Espectrómetro Infrarrojo Marciano de los
Emiratos, se trata de un
sistema interferométrico de transformación Fourier. Es un paquete pequeño, de
50 x 30 x 30 cm., y cuenta con un espejo de apuntamiento como elemento
principal. De ahí pasa a un divisor de haz de diamante al interferómetro, con
una sección óptica fija y otra móvil, hasta que los haces se encuentran en un
conjunto de detectores piroeléctricos 3x3, detectando la luz infrarroja desde 6
a más allá de 40 micrones. El sistema apunta a estudiar las nubes de polvo y de
hielo de agua, seguir el ciclo del agua, observar el estado termal de la
atmósfera y determinar las condiciones fronterizas para la atmósfera baja, y
ello con resoluciones de entre 100 y 300 km. El instrumento será capaz de obtener
aproximadamente 20 escáneres del planeta por órbita, totalizando 60 por semana.
EMIRS entra en la familia de los instrumentos TES, como los que volaron en MGS, los MER y el que vuela en OSIRIS-REx,
convirtiéndole en el sexto en volar al espacio. El desarrollo del aparato ha
sido compartido entre la Universidad Estatal de Arizona y el Centro Espacial Mohammed
Bin Rashid. El último es EMUS, el Espectrómetro Ultravioleta Marciano de los
Emiratos. Consiste en un espectrógrafo de
imágenes de círculo Rowland, en el
que la luz entra en el telescopio, rebotando en el espejo primario, yendo a la
rejilla giratoria del espectrógrafo y, de ahí al detector, un fotocátodo de
ioduro de cesio que actúa como sensor de conteo de fotones y localizador. Registrará
la luz ultravioleta entre los 100 y los 170 micrones, y una abertura de tres
posiciones permite espectrografía con tres resoluciones espectrales distintas:
1.3, 1.8 y 5 nm, y alcanzando resoluciones espaciales sobre Marte similares a
las de EMIRS. EMUS apunta al estudio del escape de oxígeno e hidrógeno de la
atmósfera marciana viendo cómo se comportan entre sí y junto al monóxido de
carbono. Además, buscará medir las características globales y la variabilidad
de la termosfera, y a observar las coronas de hidrógeno y oxígeno. Como EXI, el
desarrollo se ha compartido entre LASP, el Laboratorio de Ciencias del Espacio
de la Universidad de California en Berkeley y el Centro Espacial Mohammed Bin
Rashid. A plena carga en el momento del lanzamiento pesará unos 1500 kg.
Haciendo el proyecto aún más
internacional, se ha recurrido a otro socio distinto para proporcionar los
servicios de lanzamiento. El cohete escogido es el potente vector japonés HII-A, lanzador de dos etapas que ya
tiene experiencia lanzando sondas interplanetarias, como Kaguya a la Luna, Akatsuki
a Venus y Hayabusa2 a Ryugu. Ésta,
sin embargo, será la primera vez que se use para un lanzamiento a Marte, si
bien tiene prestaciones de sobra. El despegue se producirá no antes del día 14,
hora de Japón, desde el Complejo de Lanzamientos de Yoshinobu del Centro
Espacial de Tanegashima, en la isla del mismo nombre. Una vez finalizado el
proceso, Al-Amal volará libre a
Marte.
El crucero, según se afirma,
puede durar unos siete meses, o 200 días, lo que pone su entrada orbital hacia
finales de enero-principios de febrero del 2021, dependiendo de cómo vayan las
cosas. La inserción orbital situará a Al-Amal
en una órbita elíptica, con un perigeo de 1000 km. y un apogeo de 49.000 km. A
partir de ese momento la sonda usará su propulsión para hacer la órbita más
circular, un proceso que puede durar hasta finales de abril, para situarse en
una trayectoria de 20.000 x 43.000 km., inclinada 25º con respecto al ecuador
marciano, tardando 2.25 soles marcianos en completarla, y haciendo coincidir el
perigeo con el cruce del ecuador del planeta. Esta trayectoria es especial, no
solo porque podrá observar el planeta en su totalidad todo el tiempo, sino
porque en la fase cercana al perigeo rotará en sincronía con Marte. Esta curiosa
trayectoria le permitirá ver TODO el planeta, incluyendo los polos.
Entrando en fase científica,
su tarea primaria, de un año marciano de duración, apuntará a ver el ciclo
meteorológico y climatológico del planeta, viendo cómo cambia día a día, semana
a semana, mes a mes, estación a estación. Convirtiéndose casi en un satélite
meteorológico, estudiará las capas atmosféricas, seguirá las tormentas de polvo
que se desarrollen, aunque también ayudará a los estudios actuales sobre la
pérdida atmosférica (realizados por MAVEN),
y la conexión entre las distintas capas atmosféricas. La órbita de Al-Amal cuenta con otro beneficio
añadido: su distancia mínima a Marte coincide prácticamente con la de Deimos,
su satélite más lejano, por lo que cabe la posibilidad de que la sonda sea
capaz de obtener información útil de él, al que no vemos de cerca desde las
sondas Viking. Como suele ocurrir, si
finaliza su misión principal y se encuentra en buen estado, su tiempo en Marte
se ampliará sin duda.
Se une un nuevo actor, con una
misión modesta pero que podría revolucionar cómo entendemos el clima de Marte,
ayudando así a entender el terrestre. Como la primera de la flotilla enviada al
planeta rojo este verano, marcará el camino, tanto para Perseverance, el nuevo rover de la NASA, y la misión china Tianwen-1, que conjuga un orbitador
notablemente instrumentalizado (con una cámara que rivalizará con HiRISE de MRO) y un rover. En cuanto a ExoMars, no les esperéis hasta el 2022.
Suscribirse a:
Entradas (Atom)


.jpg)