Phoenix, un tributo

viernes, 12 de febrero de 2021

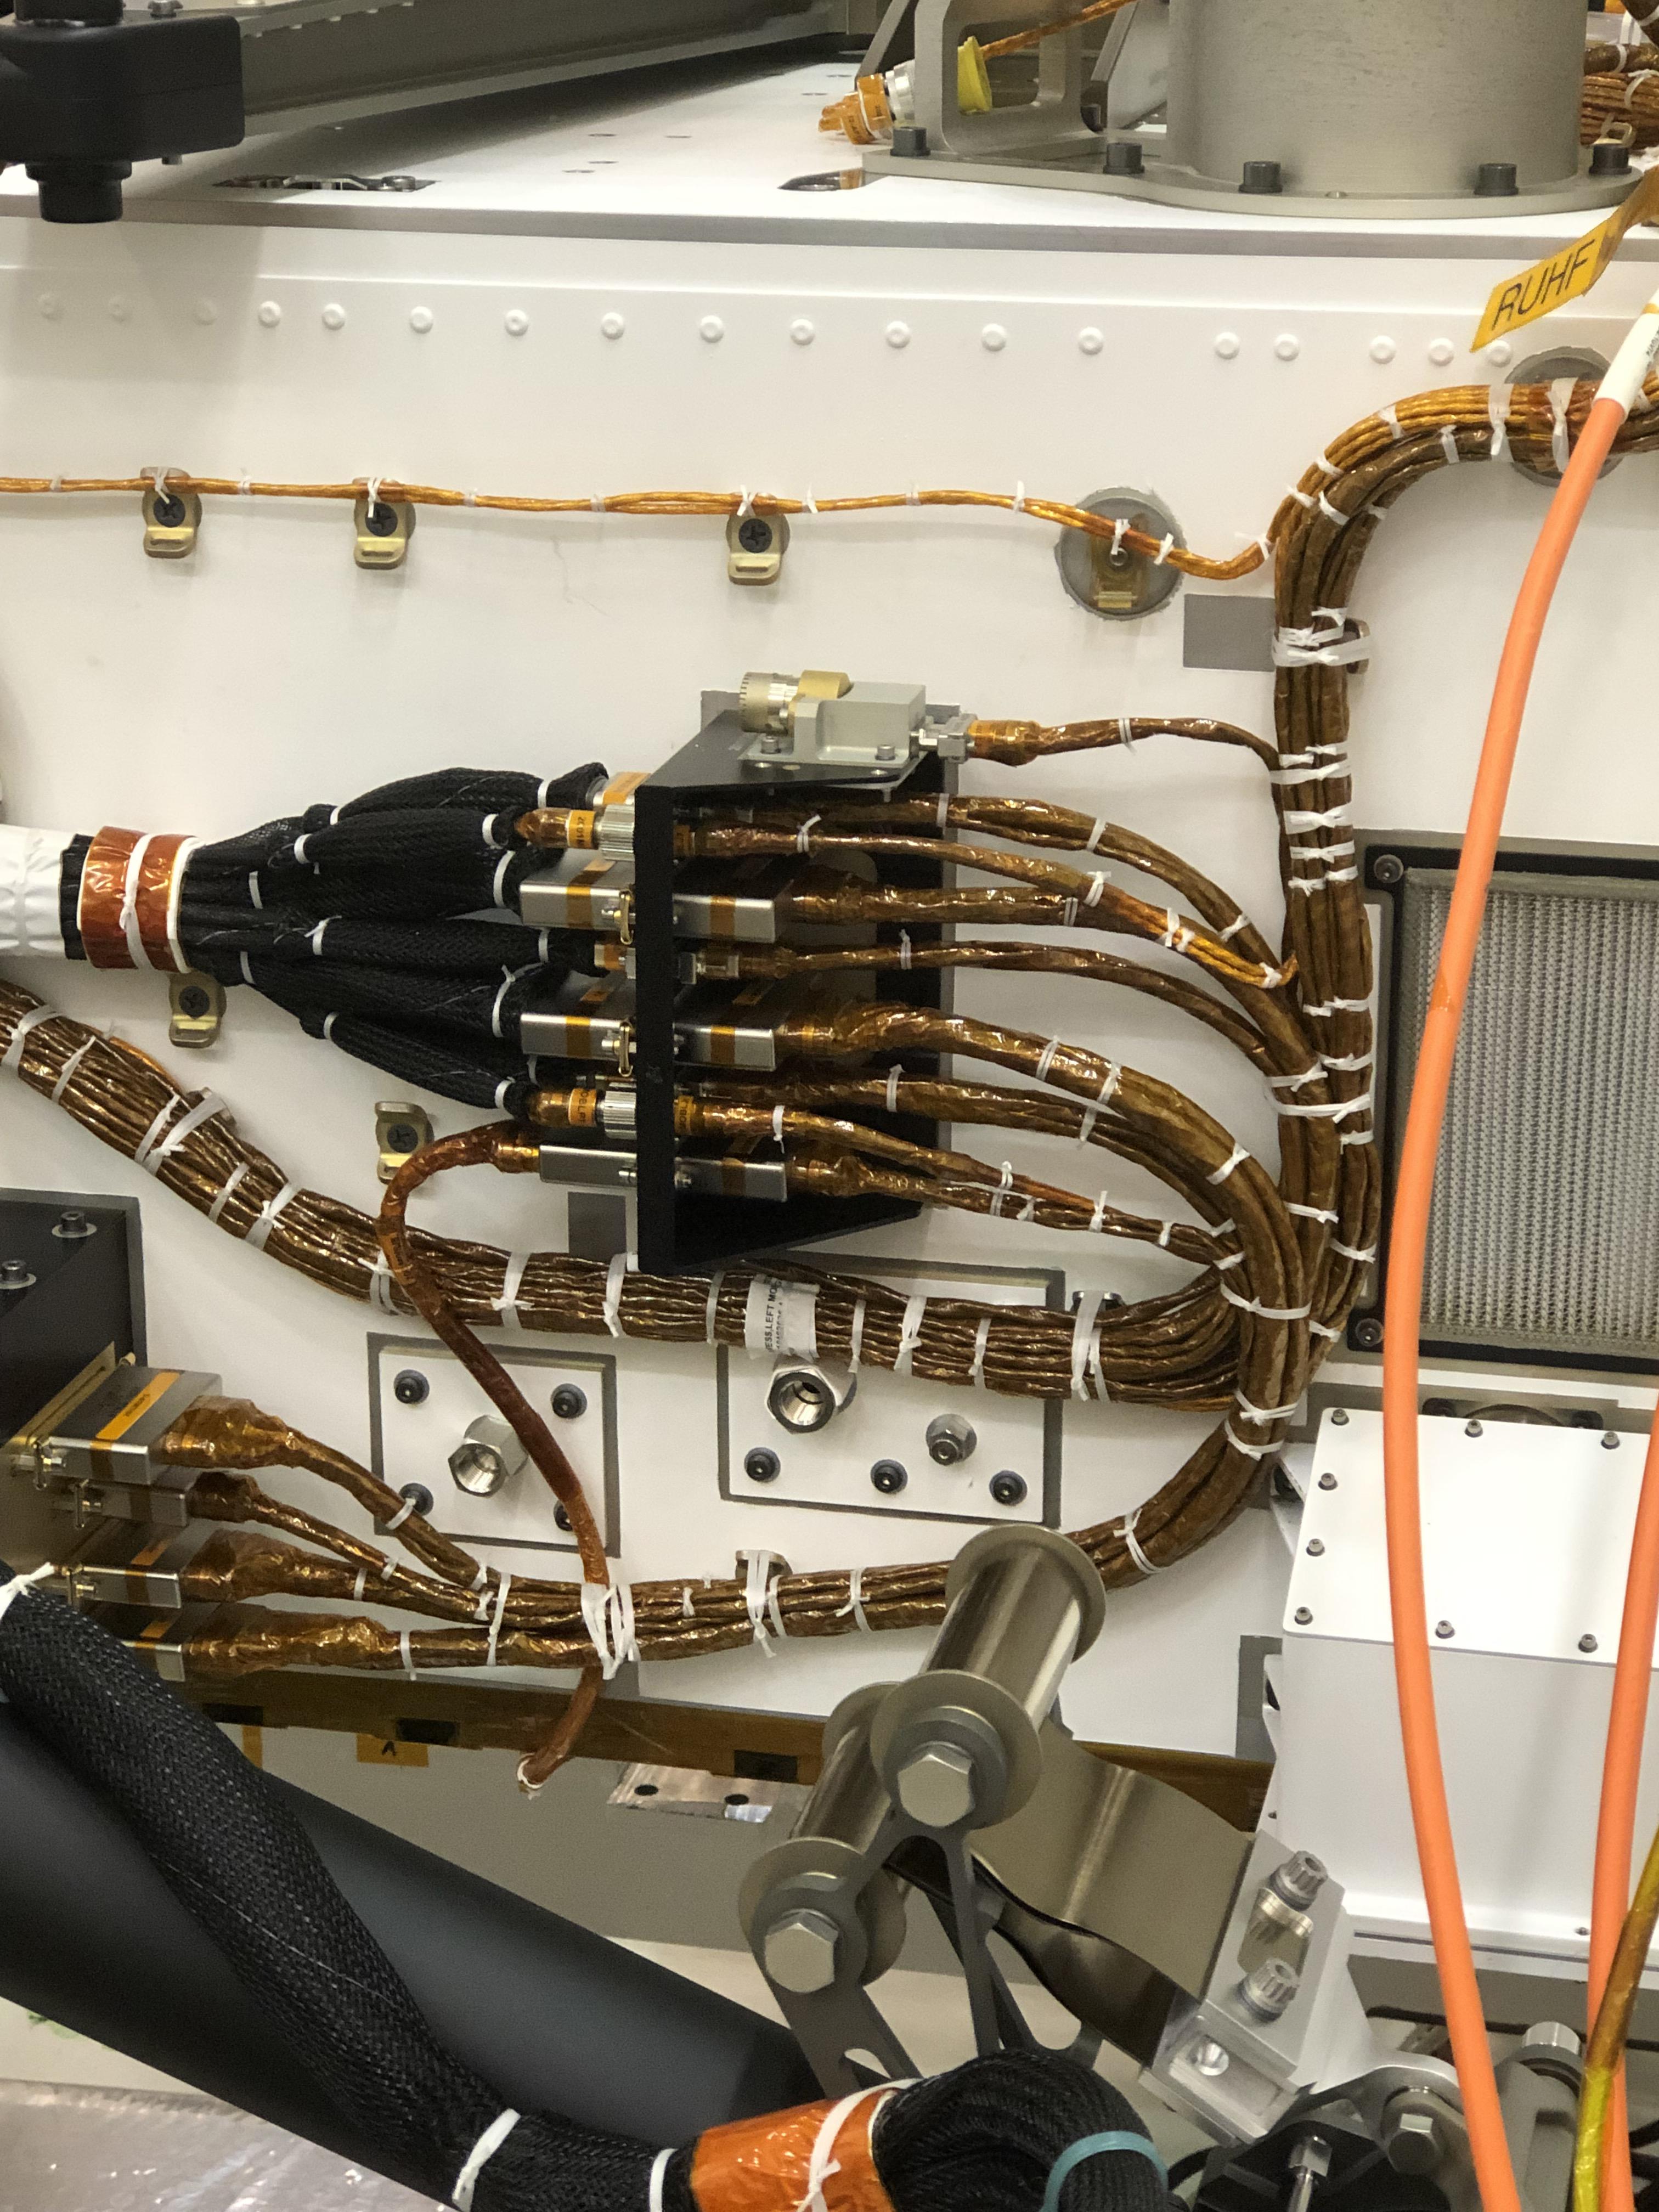
Los 23 ojos de Perseverance y... ¿dos oídos?

Puesto que queda poco para que llegue a Marte, es hora de hablar algo más de Perseverance. Ya lo hicimos con Curiosity en su momento, y ahora es el turno del nuevo.


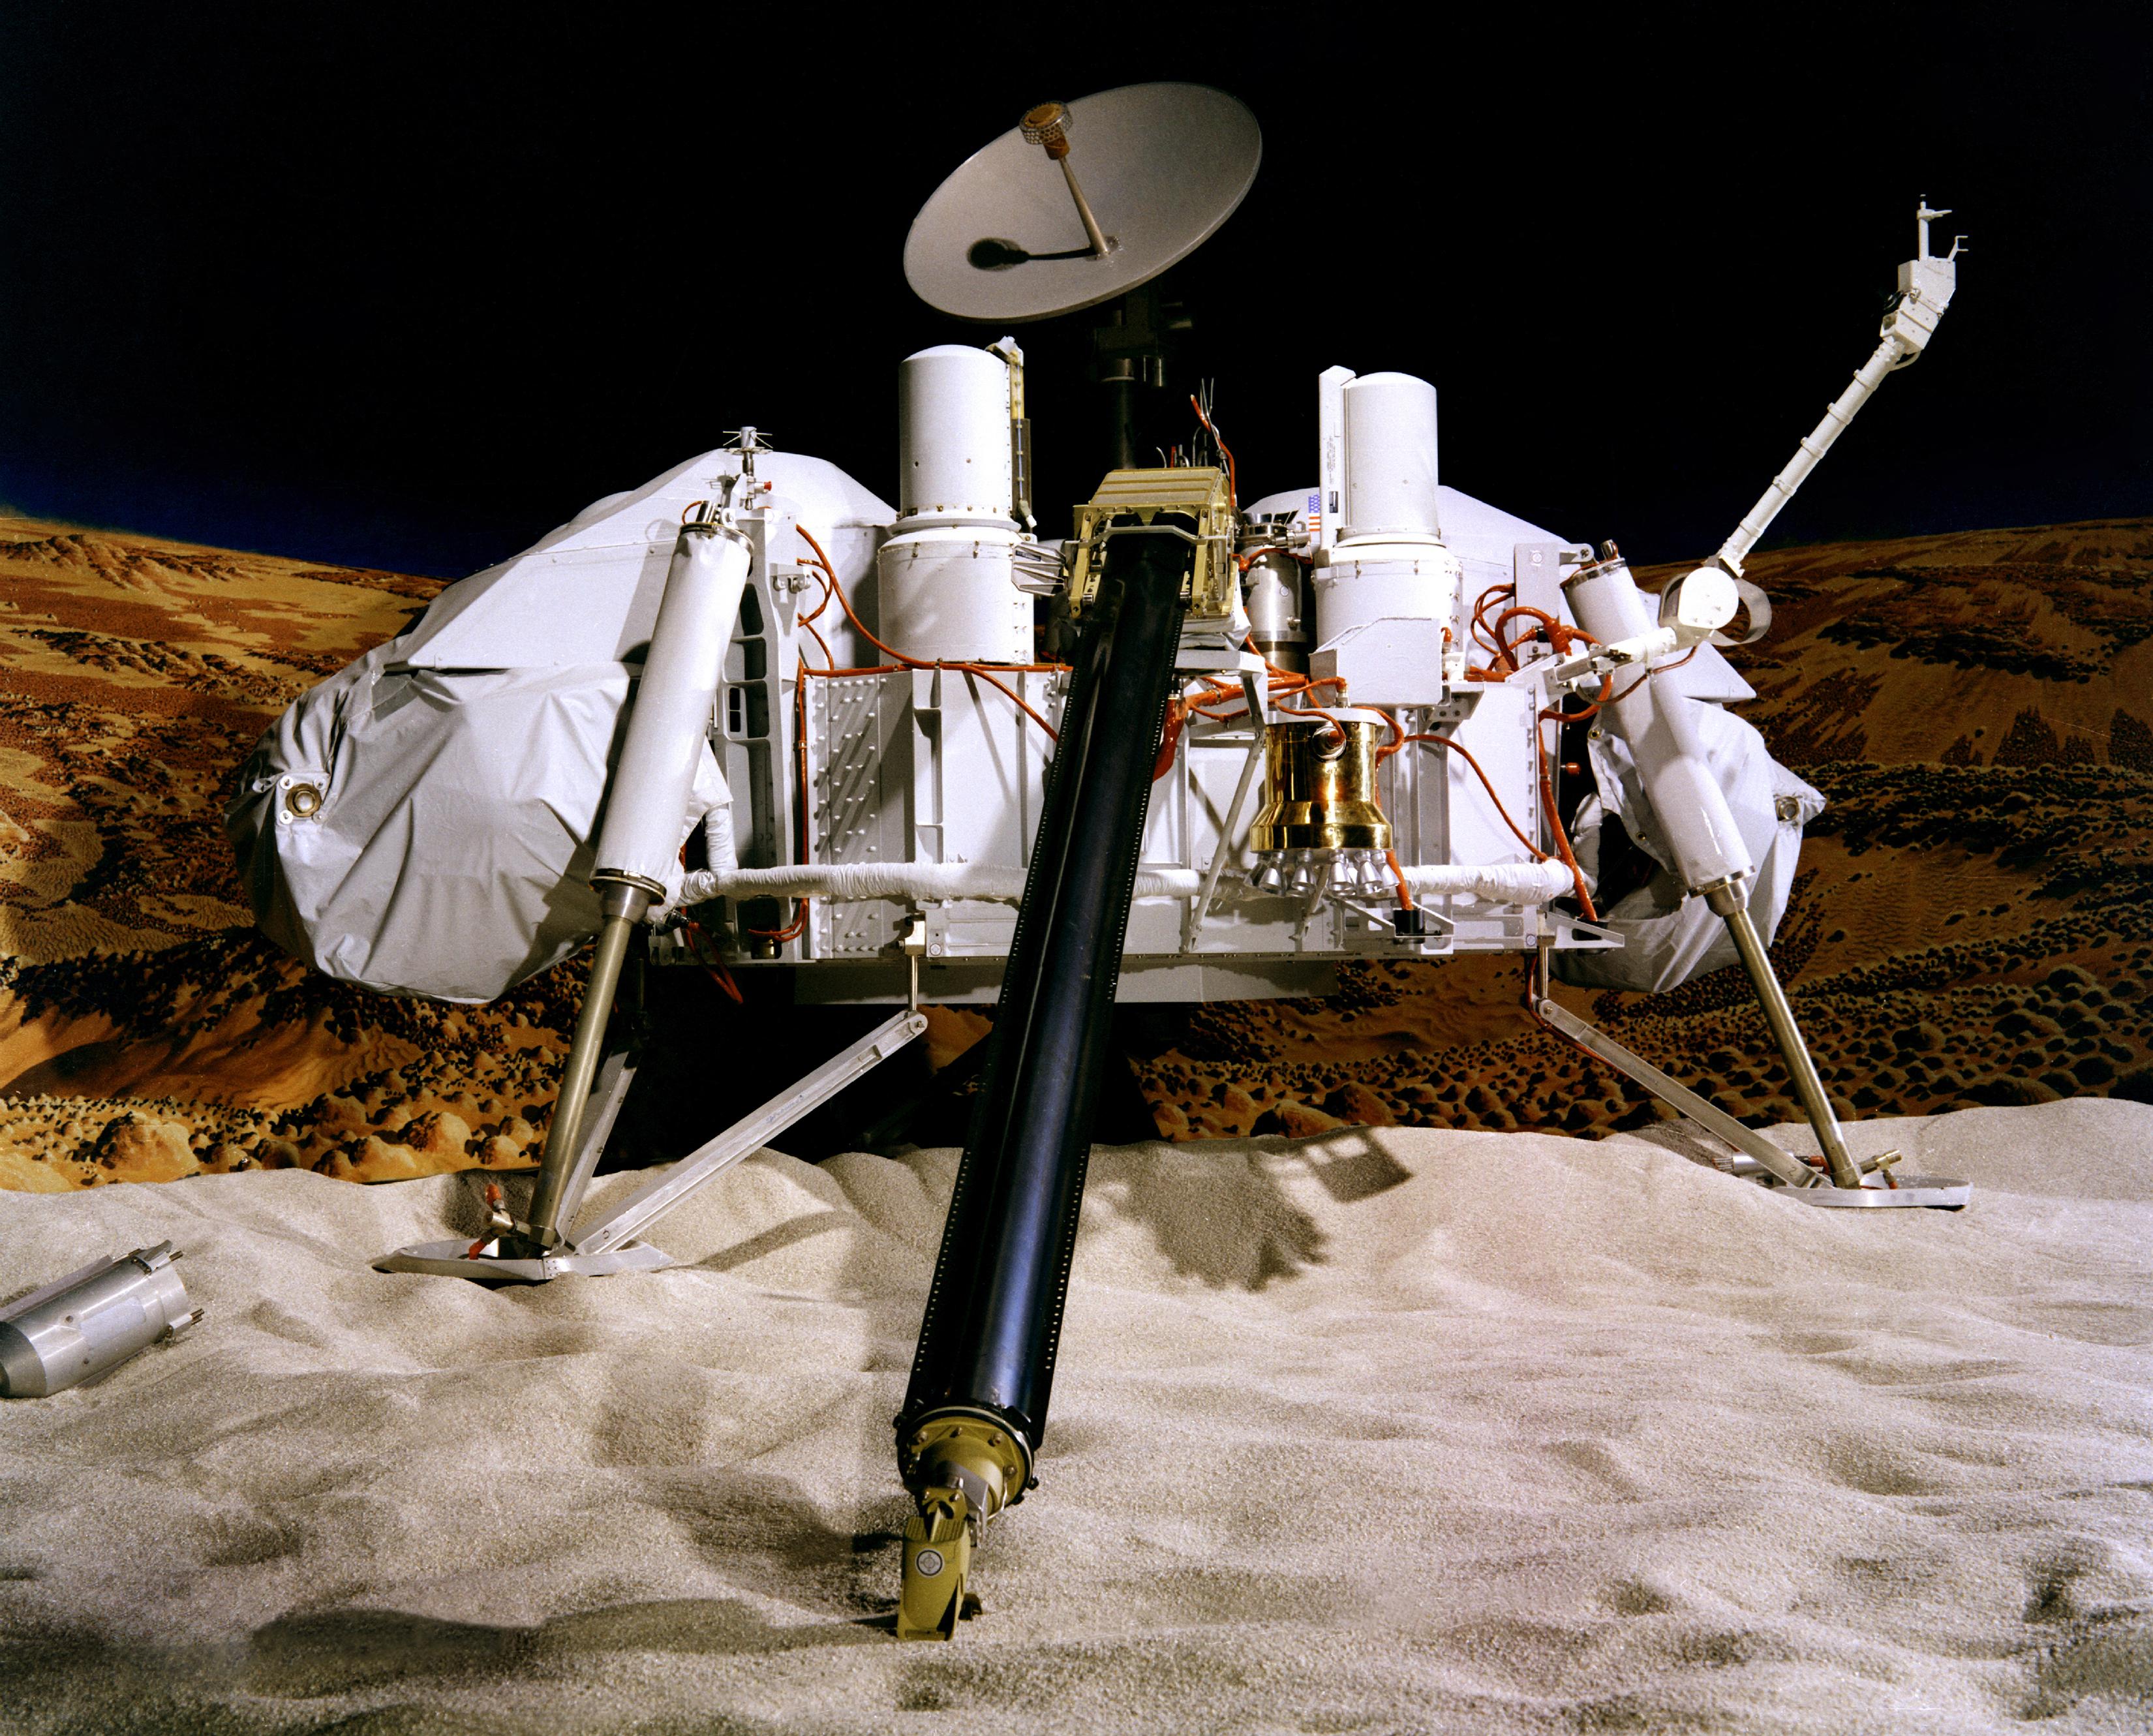
Una misión a Marte de superficie sin cámaras es como un jardín sin flores. Las cámaras son necesarias, no solo para ver y estudiar el entorno en el que el vehículo ha caído, también para comprobar lo que hace, y asegurarse de que no hay peligro en ello. Los dos VikingLander, los primeros en trabajar con éxito sobre el Planeta Rojo, contaban cada uno con dos cámaras facsímil, aparatos ingeniosos que, sin embargo, no eran aptos para la misión de los vehículos: buscar vida. Así, cada cámara, rotando sobre sí misma, era capaz de escanear, de una vez, todo un panorama, en blanco y negro, color e infrarrojo, y para ver zonas complicadas del lander, contaba con espejos situados estratégicamente. Fueron un éxito, sí, pero cuando se consiguió regresar, 21 años después, a la superficie, la tecnología había cambiado, con el advenimiento de los sensores digitales CCD. En julio de 1997, desembarcó Mars Pathfinder, que, en todo el sistema de vuelo, contaba con tres sistemas de cámaras. El

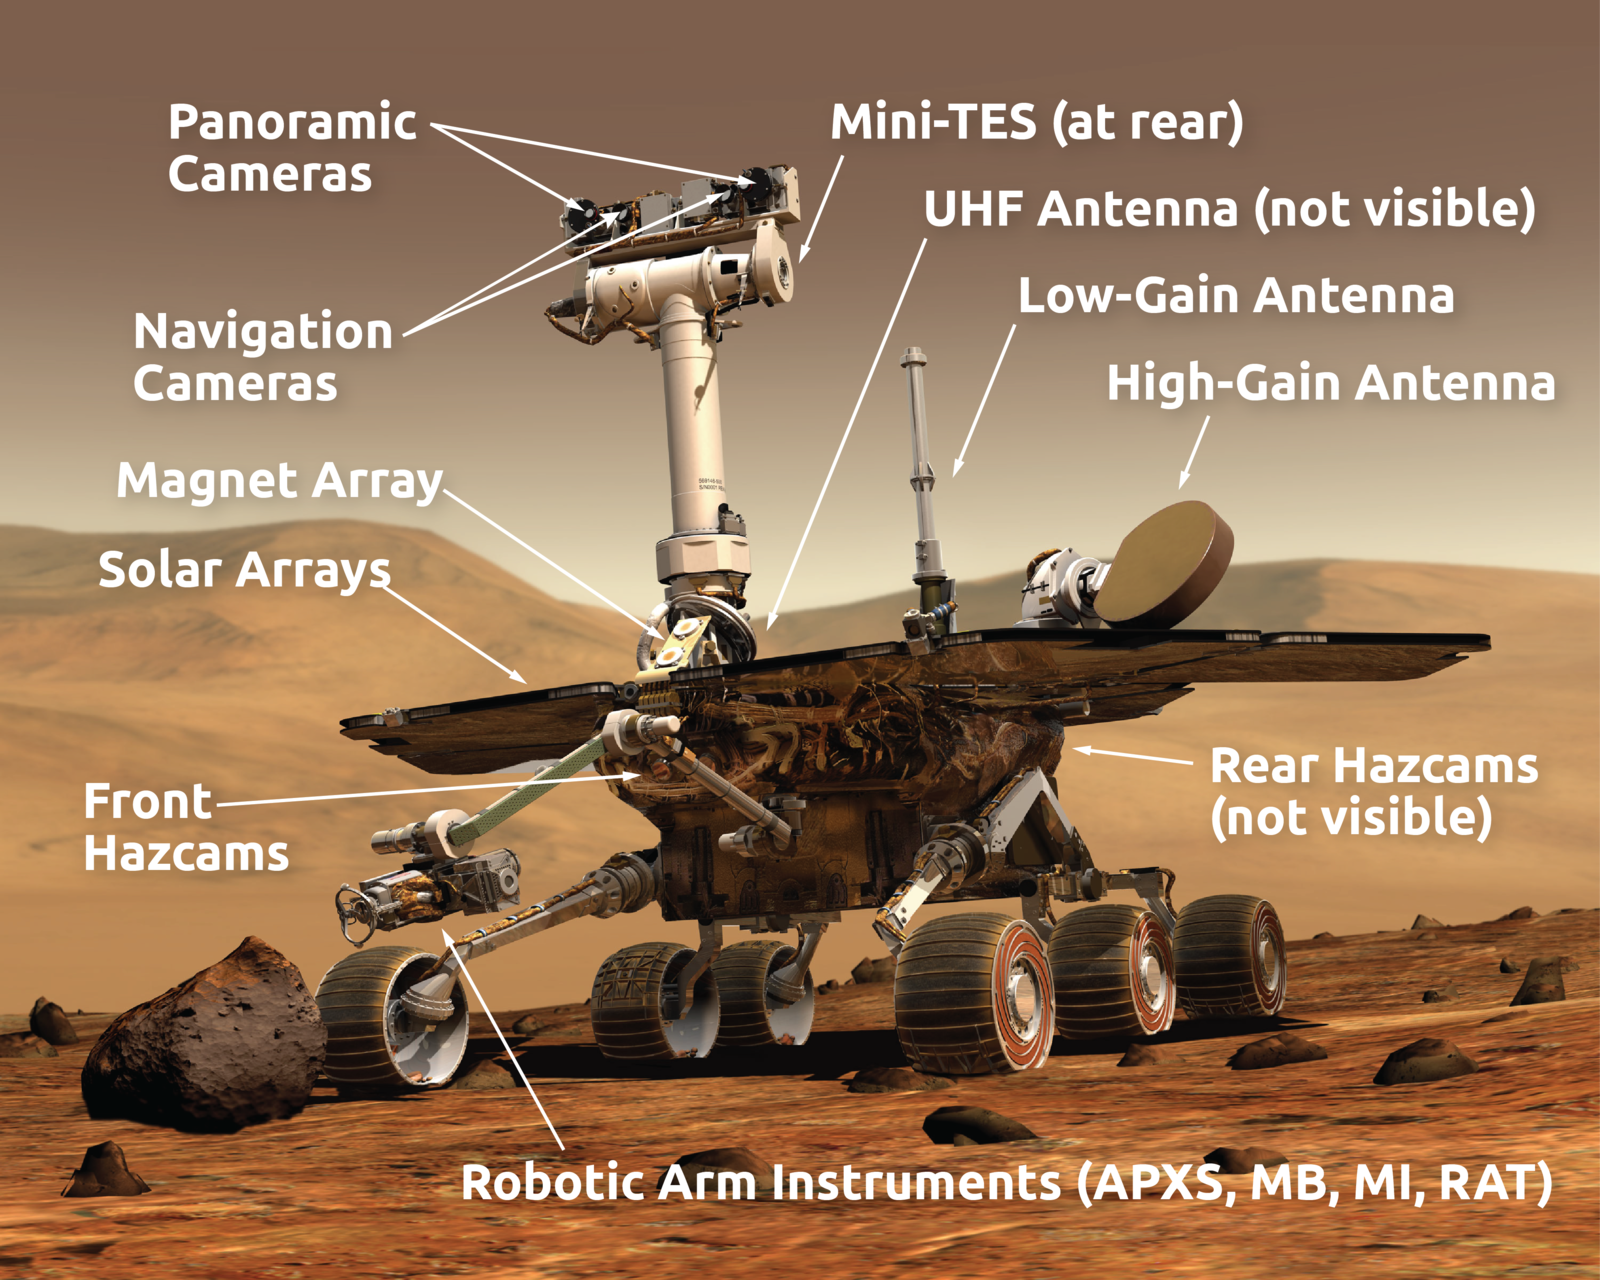
lander en sí sólo contaba con uno, un sistema de visión estéreo cuyos dos canales de visión, sus ojos derecho e izquierdo, servían a un único sensor CCD. Las otras, estaban en el verdadero elemento estrella de la misión Discovery: el rover Sojourner, que contaba con dos microcámaras delanteras en blanco y negro, para ver por dónde iba, y una microcámara trasera, a color (la primera en llegar a la superficie marciana), para observaciones de las rocas. La siguiente en ir a Marte, pero que no lo consiguió, fue Mars Polar Lander, que equipaba con tres. La principal era en esencia una repetición, mejorada de la de Mars Pathfinder, para panoramas del área de aterrizaje. Las otras dos eran novedades. En su brazo robot había una cámara para estudiar el suelo, que además de contar con un mecanismo de enfoque (el primero en ir a Marte), disponía de un sistema de luces mediante bombillas, emitiendo luz roja, verde y azul. La tercera era novedad absoluta, la cámara de descenso, cuya misión era precisamente esa: obtener imágenes del descenso del vehículo, en blanco y negro, eso sí. Como consecuencia del fiasco de 1999, como se recordará, el programa marciano de la NASA se reformuló, y en el 2004 llegar allí los Rover de Exploración Marciana, los ya míticos Spirit y Opportunity. La misión de los MER supuso la verdadera explosión de las cámaras de superficie, porque cada uno usó diez, si bien es cierto que cada rover empleó 9 en sus misiones de superficie. Aquí empezamos a hacer la distinción entre cámaras. Por un lado

estaban las consideradas cámaras científicas, tres en cada vehículo (las dos cámaras panorámicas y la cámara microscópica), y por el otro, las cámaras de ingeniería, seis por cada rover, dos cámaras de navegación o NavCam, y cuatro cámaras de detección de peligros, o HazCam, dos delanteras y dos traseras. A estas hay que añadir la décima de la misión, el sistema denominado DIMES, cuya misión era obtener imágenes durante el descenso, y a partir de ellas, estimar la velocidad lateral del conjunto de descenso. Éstas fueron las primeras cámaras en obtener instantáneas durante el amartizaje, que proporcionaron información de contexto sobre los lugares de aterrizaje de cada rover, y facilitó posteriormente su localización desde la órbita mediante imágenes. Todas estas cámaras contaban con la novedad de sus detectores CCD. Antes, tanto Mars Pathfinder como Mars Polar Lander, usaban sensores que cubrían apenas 512 x 512 pixels, de las cuales, la mitad superior  era el área de imágenes, y el inferior servía como almacenamiento temporal antes de transferir la imagen registrada a la memoria, y en el caso de las cámaras estereoscópicas, el área activa se dividía en dos secciones de 256 x 256 pixels para cada ojo, proporcionando así imágenes diminutas. Con los MER, se decidió usar detectores de mayor formato, unos CCD de 1024 z 2048 pixels, en los cuales la parte superior era la de imagen, y la inferior de almacenaje temporal, y todas las cámaras montaron uno. En especial, las cámaras de ingeniería de los MER son las que han sentado cátedra en Marte, capturando miles y miles de imágenes de la superficie mostrando todo tipo de estructuras y paisajes, algunos sin parangón. En mayo del 2008, desembarcó  Phoenix, que era,

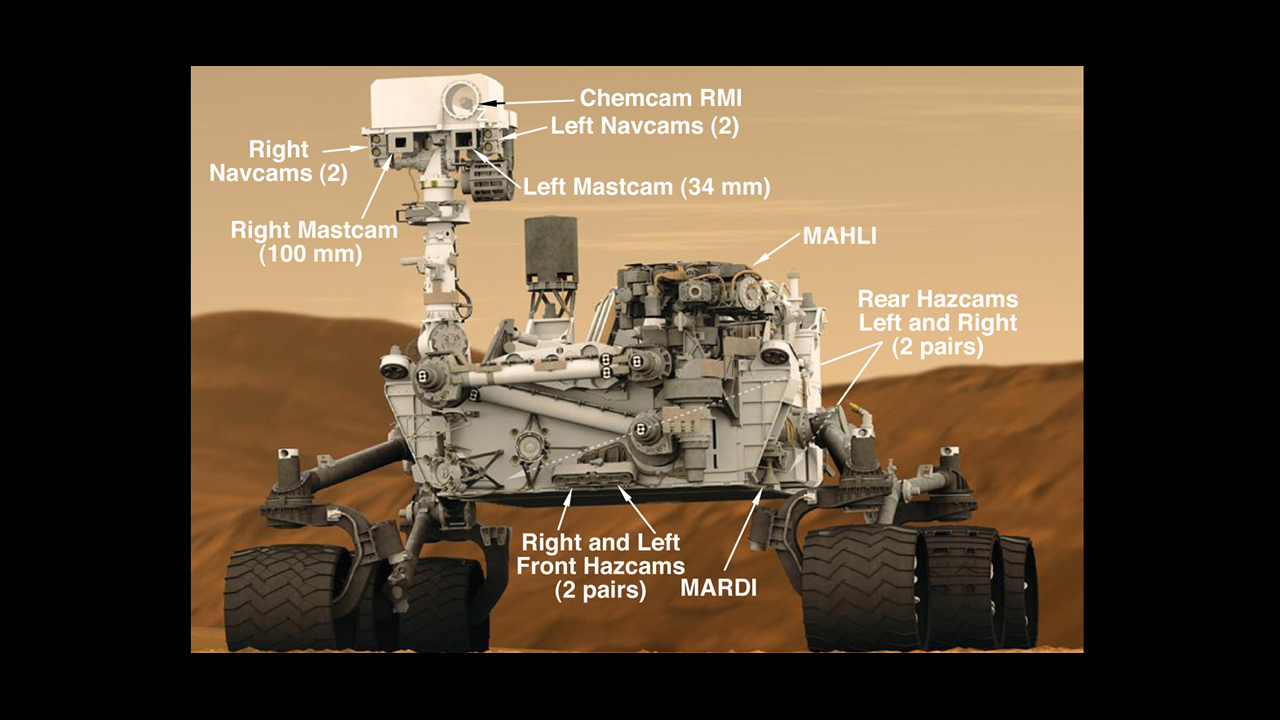
en esencia, una repetición de Mars Polar Lander, pero con instrumento más, y así, una cámara más. Contaba con versiones mejoradas de las que transportó el lander perdido. En especial, la cámara estéreo perdió el único sensor y, en cada ojo recibió un sensor CCD idéntico al que se estrenaron en los MER. Para la cámara del brazo robot, la novedad fue sustituir las bombillas de filamento por luces de LED, también rojo, verde y azul. No hubo cambios en la cámara de descenso, y la cuarta cámara añadida era un sistema microscópico, diminuto, como si se tratase de un microscopio óptico de laboratorio. Y llegamos a agosto del 2012, y a Curiosity y sus 17 cámaras, divididas en cinco científicas (las dos MastCam, la RMI de ChemCam, MAHLI y MARDI) y doce de ingeniería (cuatro de navegación y ocho de prevención de peligros). Como ya comentamos en su día, las científicas, salvo RMI, cuentan con sensores CCD con filtro Bayer, por lo que, como las cámaras comerciales, pueden capturar instantáneas a color. El resto son de blanco

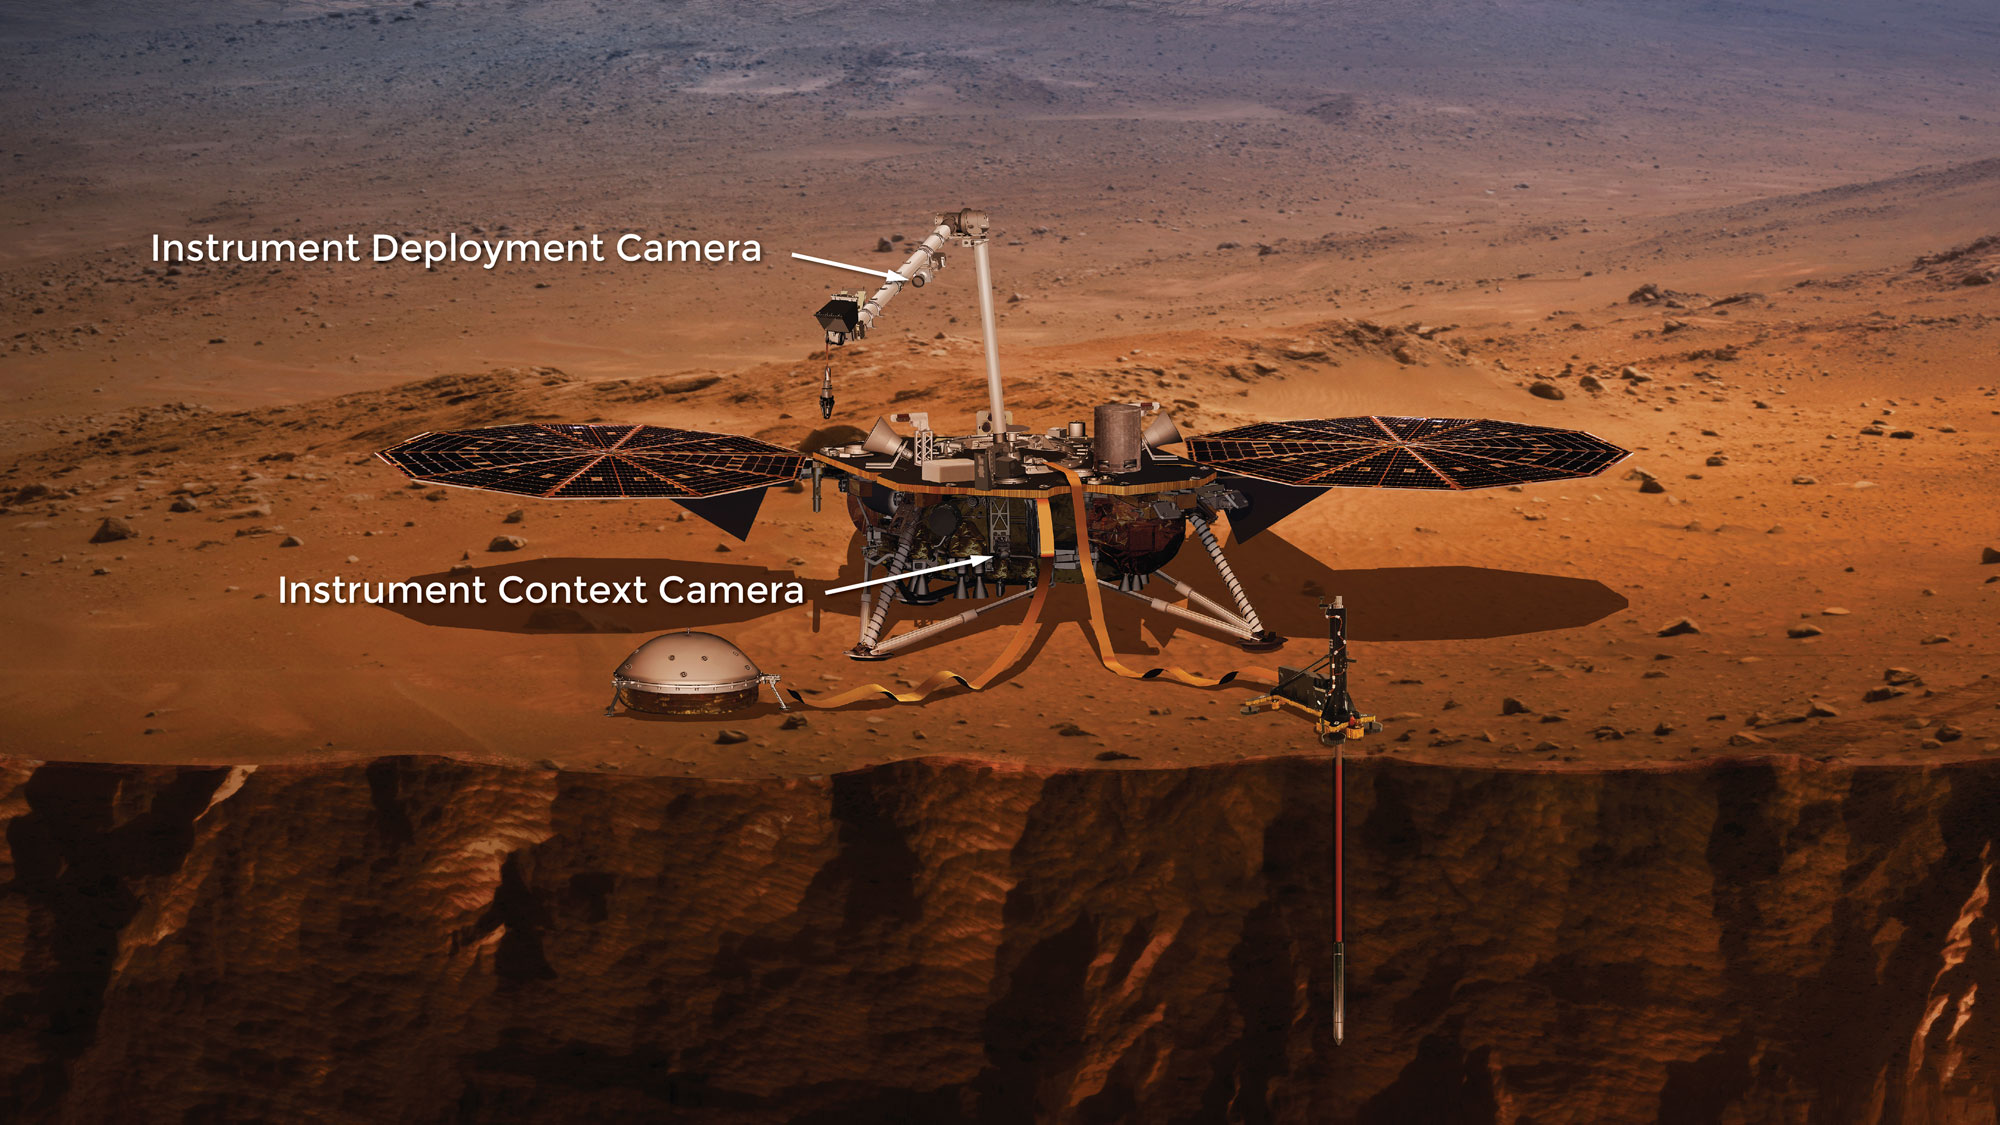
y negro, y tanto las NavCam como las HazCam son repeticiones de las usadas en los MER, por lo que es justo decir que son los sistemas que más tiempo llevan tomando imágenes de la superficie marciana, un total de 17 años enseñándonos paisajes increíbles. Pero se provoca la pregunta: ¿por qué el doble que los MER? Por redundancia. A diferencia de los pequeños rover, Curiosity cuenta con dos ordenadores, por lo que se decidió duplicar el número de cámaras, para que cada par (de navegación, y de prevención de peligros) se conectaran a cada uno. Así, en caso de cambiar de ordenador, se pasa de una cadena de cámaras a la otra. Todo por si acaso. Y en noviembre del 2018, desembarcó InSight que, en comparación con Curiosity, resulta magra en cámaras, con solo dos, una en su brazo robot, y otra bajo la plataforma, mirando el área de trabajo del brazo. Para ahorrarse tiempo y

desarrollo, se optó por continuar con los sistemas de los MER, por lo que la cámara del brazo es una NavCam, y la situada bajo la plataforma una HazCam. Pero cuentan con novedad, porque, originalmente, se pensaba que tuvieran sensores simples para blanco y negro, pero tras ver Marte a todo color con Curiosity, tanto la ciencia como los entusiastas empujaron al proyecto a añadirles capacidad a color, volando con ellas, y enseñándonos su lugar de residencia en vivos colores rojizos. Es cierto, nos hemos dejado en el camino otras dos que por diversas circunstancias tampoco llegaron, como Beagle 2, que portaba dos cámaras, y Schiaparelli, con solo una de descenso. Así veis, como el número de cámaras está gobernado por las necesidades de la misión. Y ahora llega Perseverance.

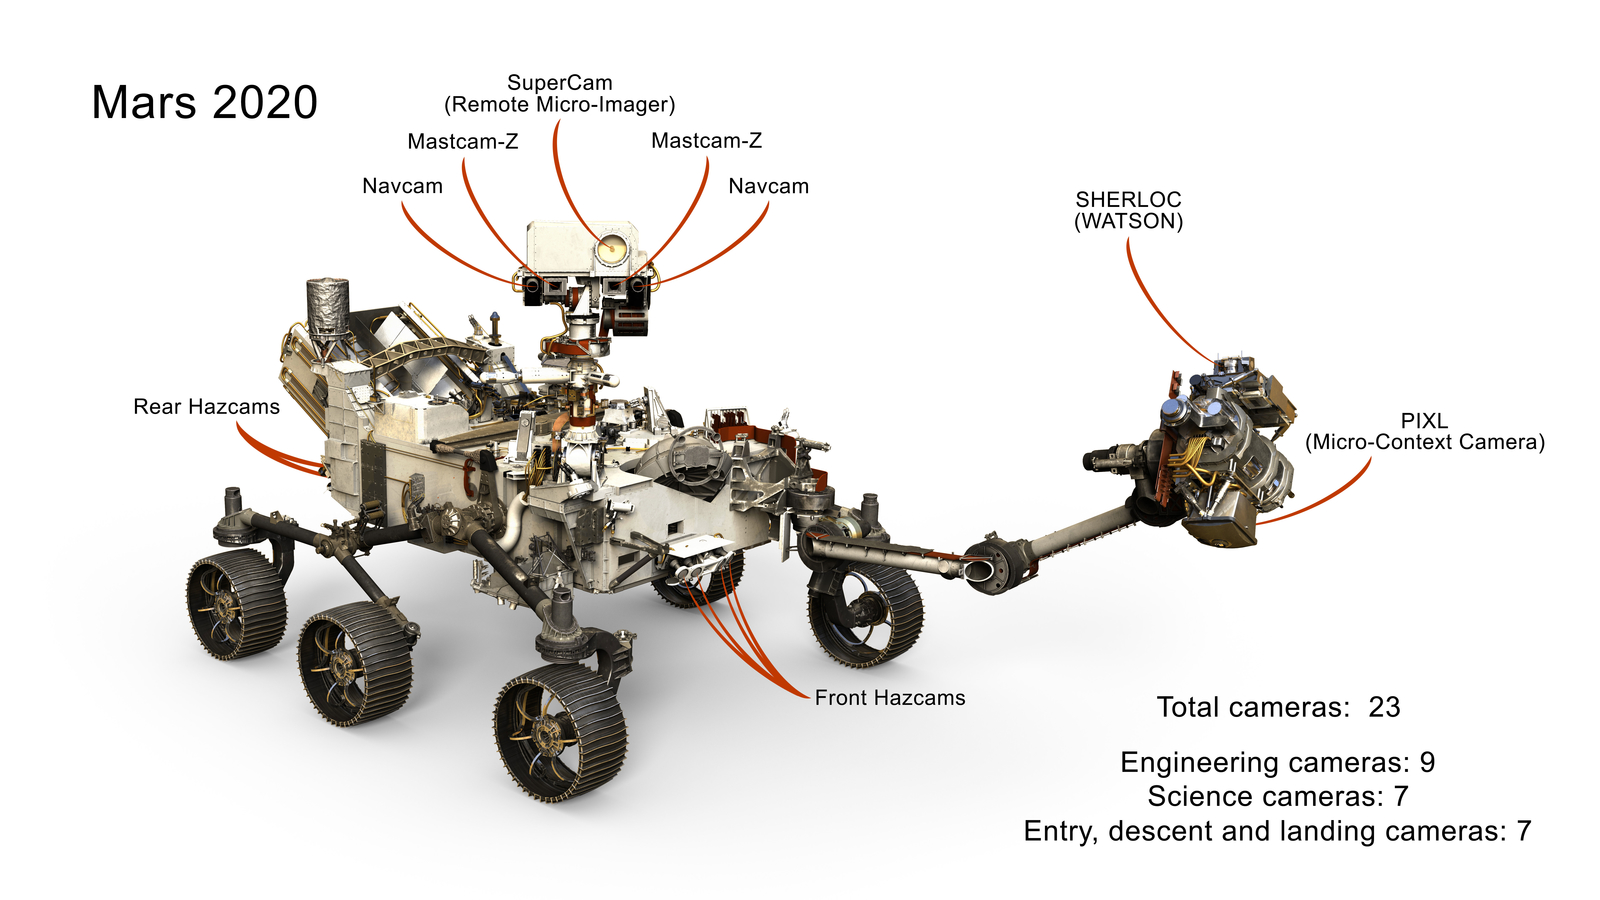
El nuevo rover de la NASA vuela con cantidad record de cámaras, 23 en total. (si contabilizáramos al pequeño helicóptero de prueba, ya serian 25) Éstas se categorizan así: siete científicas, y el resto de ingeniería. Sin embargo, de todas estas, el rover equipa 21, pero una vez en superficie, sólo empleará 19. Arrancamos, así, por las científicas. A todas ellas, decir que derivan de viejas conocidas.


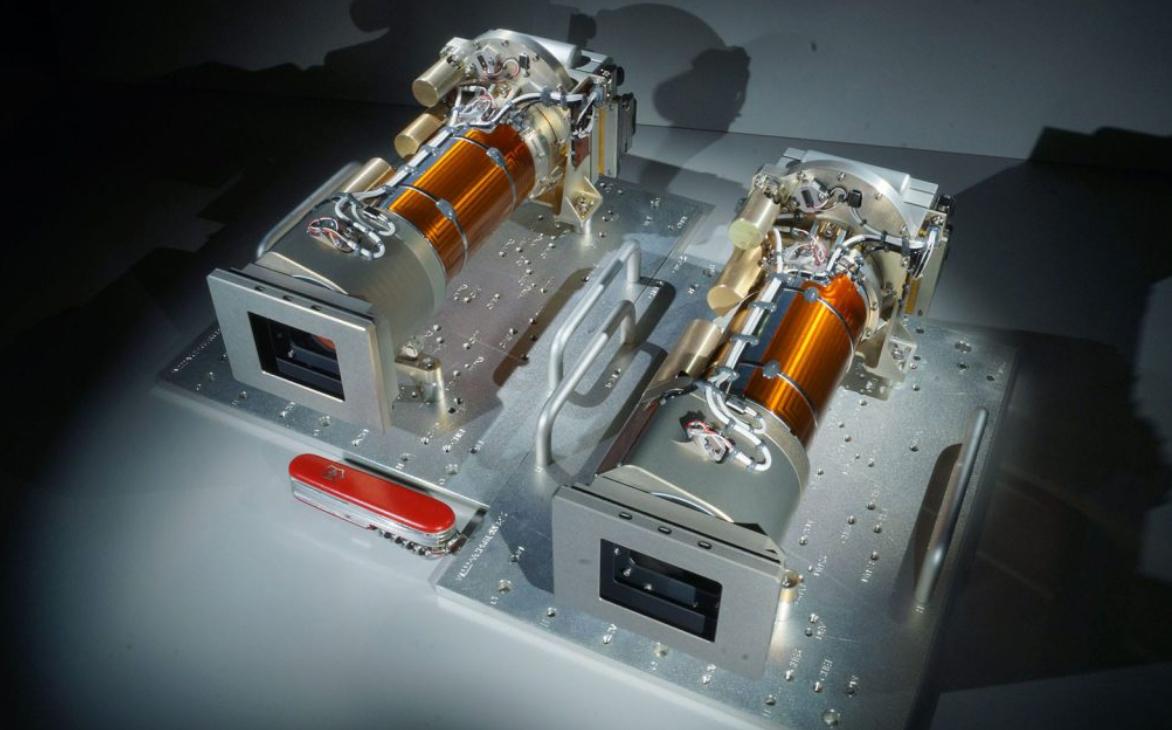
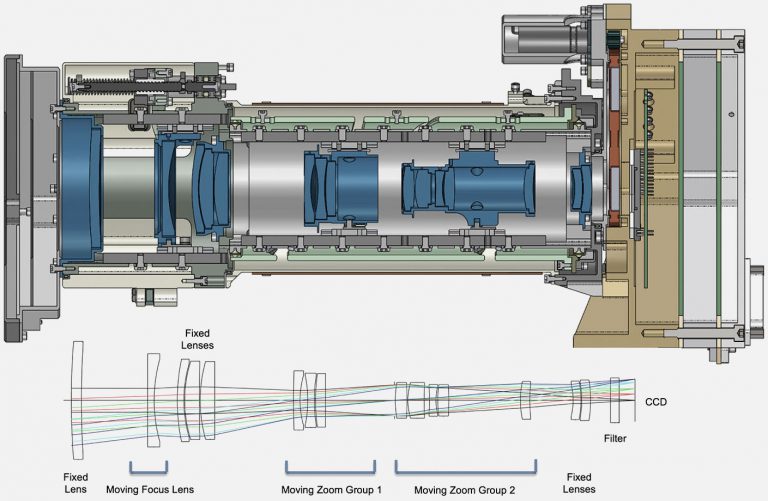
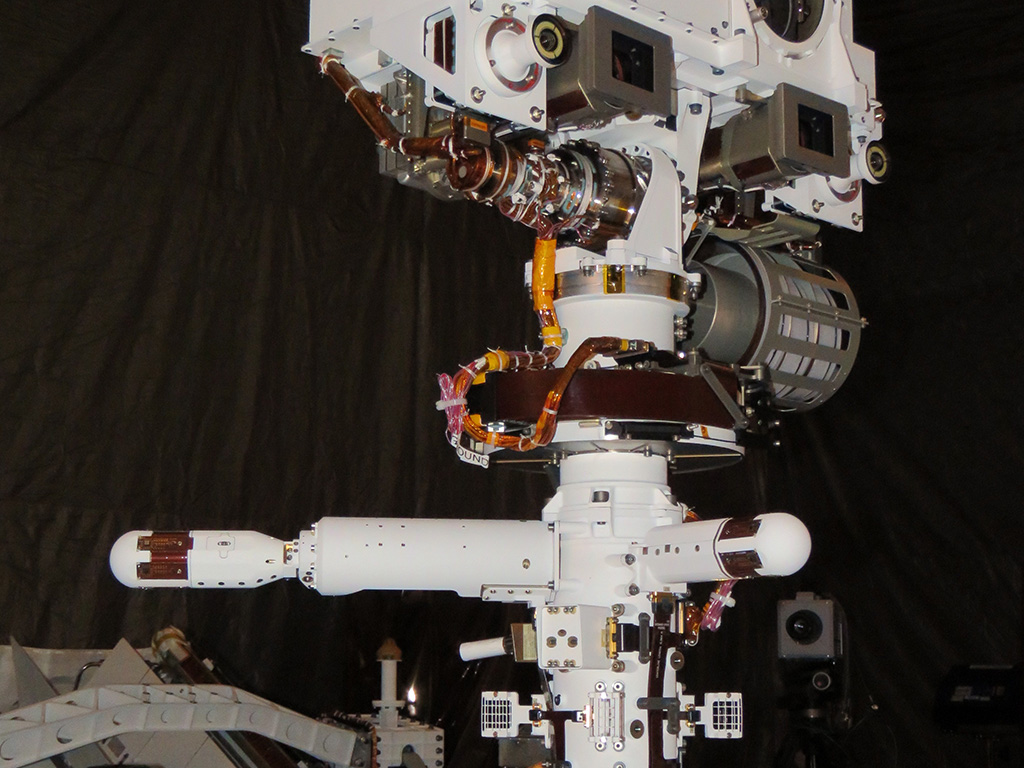
El sistema principal de visión son las dos MastCam-Z. Aunque en un principio pensamos que eran las que no volaron con Curiosity, en realidad se trata de una versión simplificada, que se basan en las MastCam de Curiosity. Son sistemas refractivos compuestos por nada menos que quince lentes, con seis fijas (cinco en dos grupos) y el resto móviles, con un elemento de enfoque móvil seguido por los dos grupos de zoom. Se han diseñado para que su longitud focal varíe de 26 mm. para imágenes de campo ancho (f/7.0) a 111 mm. (f/9.7) para imágenes de detalle. Así, el sistema puede obtener imágenes claras desde de 1 a 2 metros hasta el infinito.  Por lo demás, el sistema es como las MastCam, con el bafle frontal (idéntico en ambas

cámaras) rueda de filtros y equipo de electrónicas, incluyendo el CCD de 1600 x 1200 con filtro bayer incorporado para imágenes a color. En cuanto a los filtros y su rueda, también es de 8 posiciones, solo que con huecos cuadrados en vez de redondeados para aprovechar al máximo el sensor, algo imposible con Curiosity. En los propios filtros apenas hay variaciones, con algún cambio a nivel de filtro y longitud de onda, incluyendo el filtro solar de la cámara izquierda, modificado para observar el Sol en concierto del filtro a color. El cerebro de las cámaras es el denominado DEA, o ensamblaje de electrónicas digital, que adquiere y procesa las imágenes capturadas por ellas, cada una de dos megapixels, almacenándolas en una memoria RAM de 128 MB para almacenaje temporal y 8 GB para almacenamiento definitivo, un conjunto de memoria por cámara. Servirá para todo: estudios geológicos mediante sus filtros multiespectrales, observación del rover para comprobar su estado, documentación de la entrega de los tubos de muestras, etc. Siguiendo con la herencia de Curiosity, pasamos

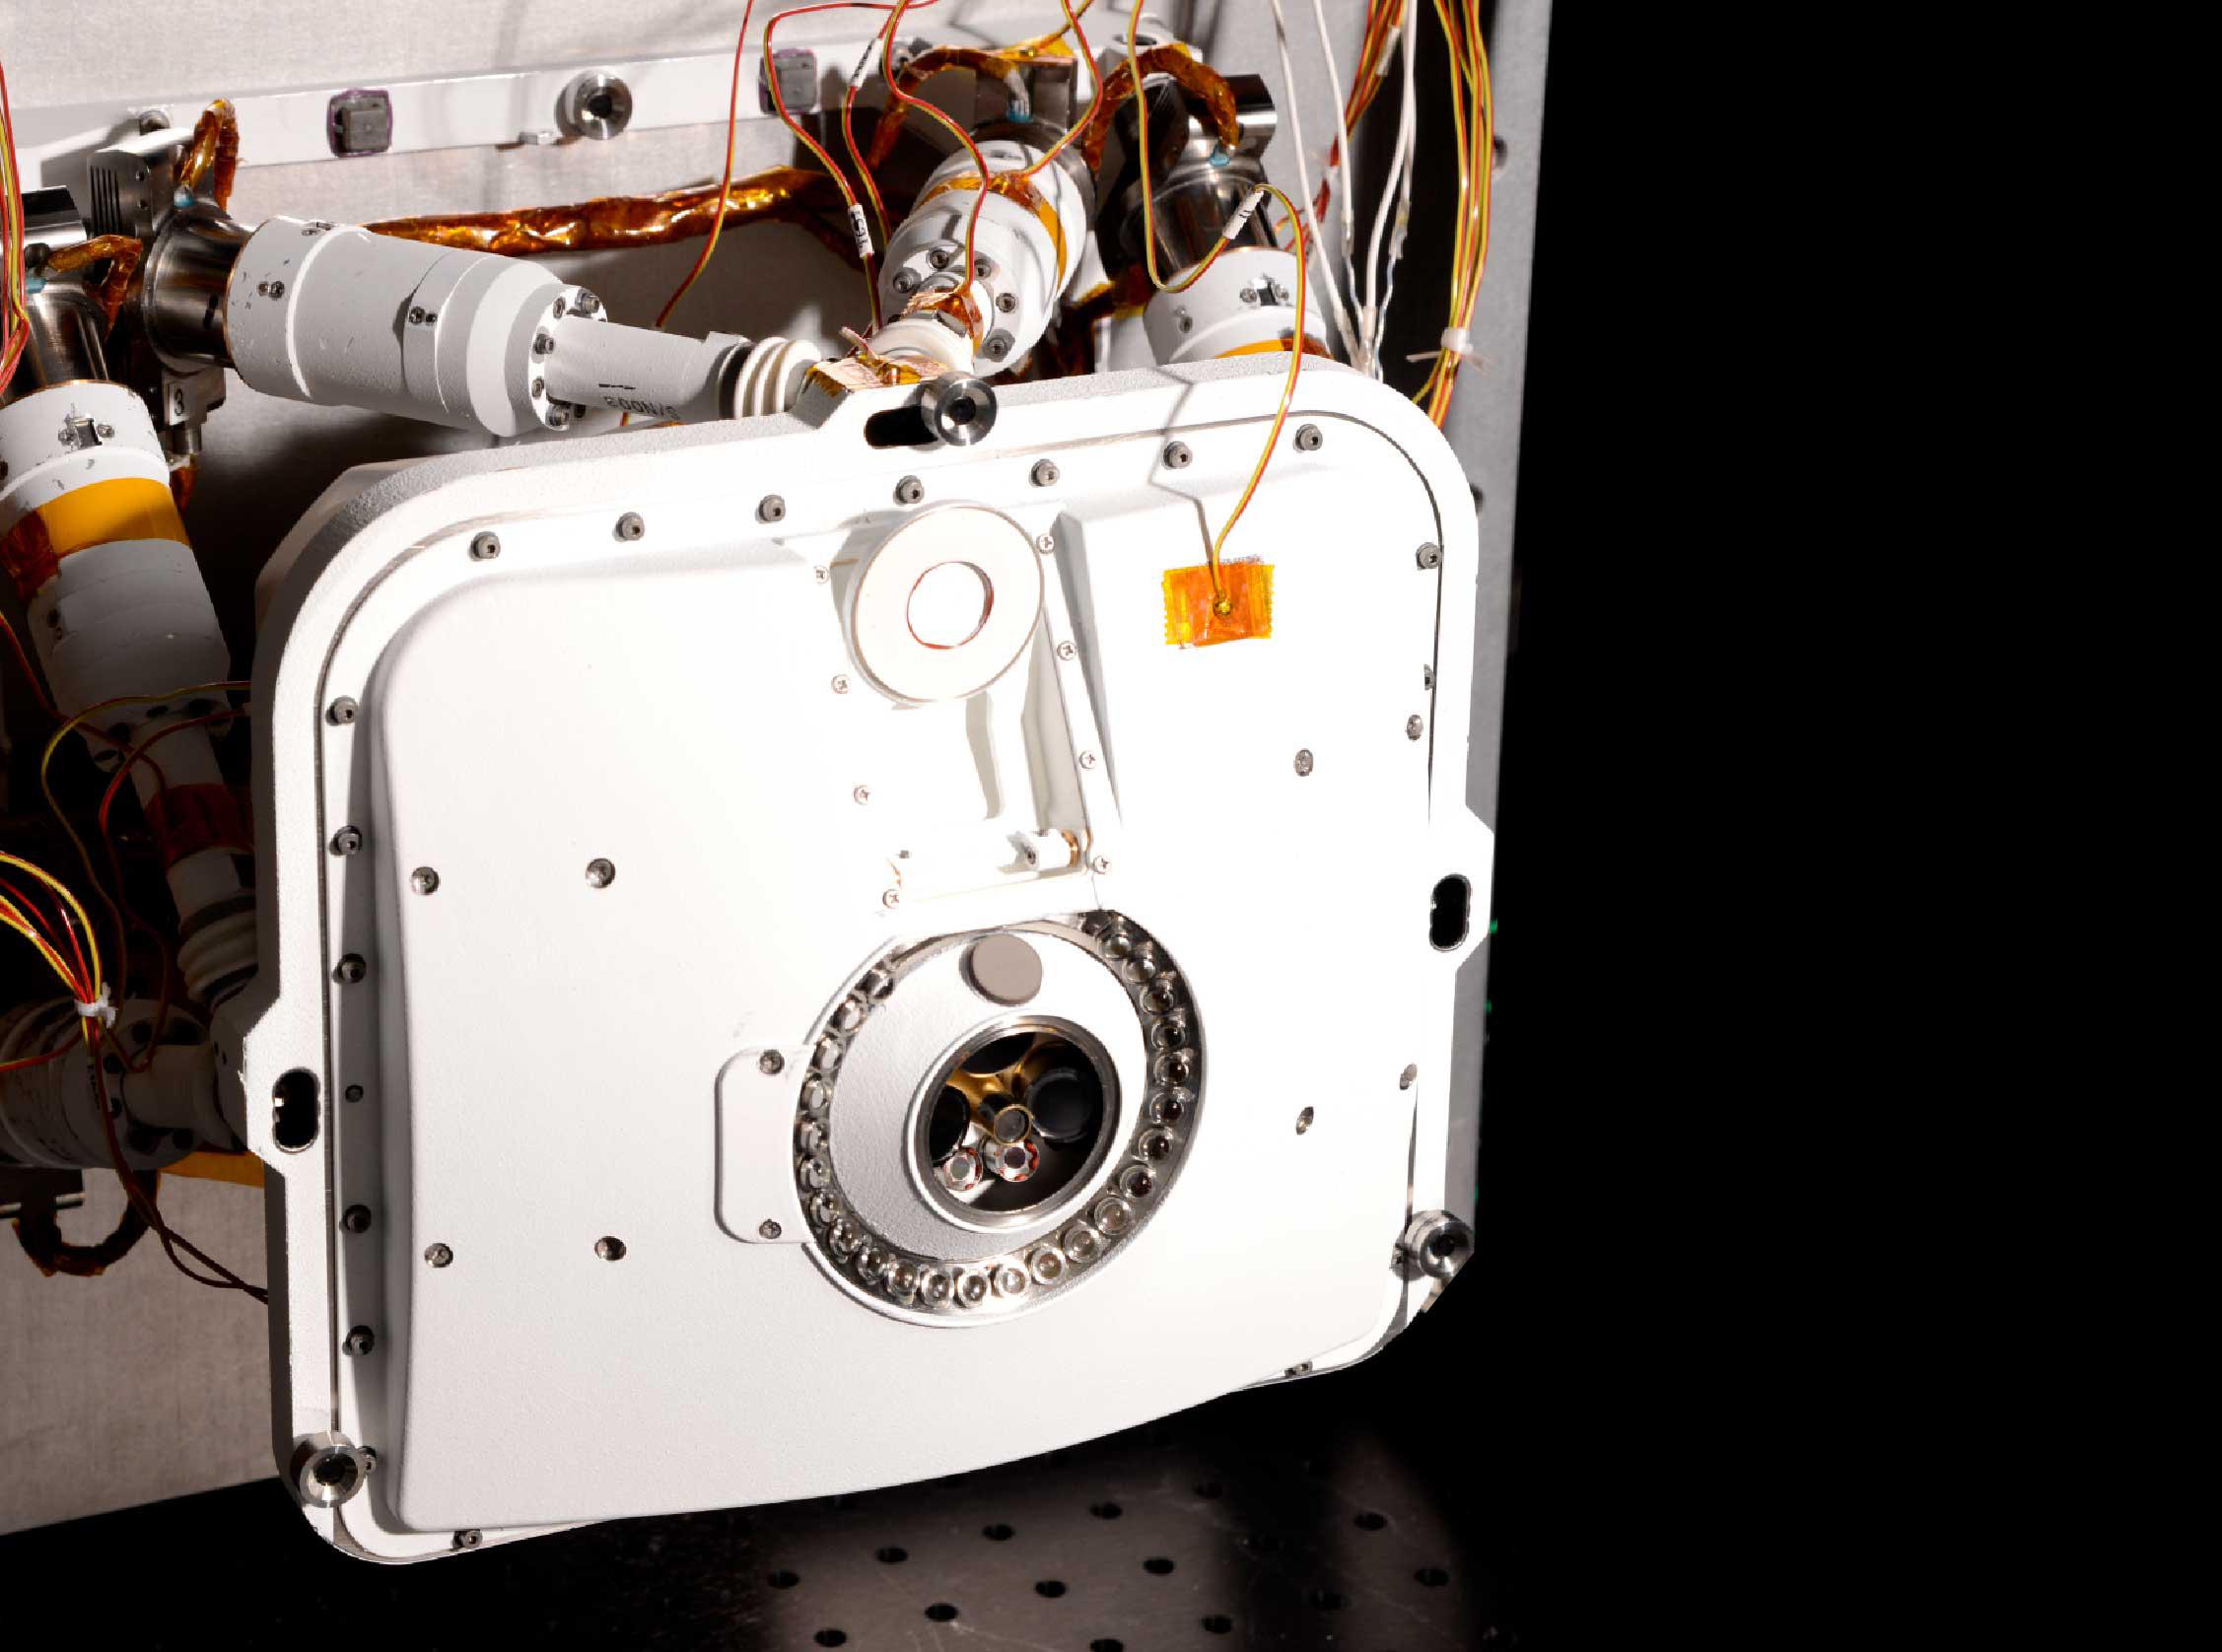
al instrumento SHERLOC, que cuenta con dos cámaras de contexto. La primera es WATSON, y es, básicamente, una repetición de MAHLI, en que posee el mismo grupo óptico refractor de diez elementos, tres de los cuales móviles, sistema de LED’s blancos y de luz ultravioleta (365 nm), tapa con ventana transparente, y sensor CCD de 1600 x 1200 pixels con filtro bayer. Así, el sistema será capaz de ver objetivos a distancias mínimas (llegando a 1.78 cm. de cada objetivo) con una longitud focal efectiva de 18.4 mm., observando hasta los granos individuales de la arena, hasta el infinito, para permitir observaciones lejanas del terreno, fotografiar el rover para ver cómo anda, autorretratos del vehículo, etc. Su control es mediante una DEA idéntica a la de MastCam-Z, con idénticas capacidades y la misma capacidad de memoria. La otra, ACI, comparte con MAHLI y WATSON el grupo óptico capaz de enfoque, pero varia en que la tapa carece de ventana transparente, y el sensor, idéntico al de WATSON, carece de filtro bayer. Esta cámara está coalineada con el láser ultravioleta, para ayudar al apuntamiento del instrumento sobre el objetivo a estudiar. Aquí vamos sin orden, porque pasamos a SuperCam. Sobre las cámaras científicas y de navegación en lo alto del mástil, a dos metros del suelo, está la parte expuesta del instrumento, que contiene, entre otras cosas, el láser de la parte LIBS y el telescopio. Éste

es idéntico al de ChemCam, con una apertura de 110 mm. y arquitectura reflectiva. Conserva la capacidad de enfoque de su primo, pero varía en el tipo de sensor, perdiendo el CCD en blanco y negro de 1024 x 1024 por uno tipo CMOS de 2048 x 2048 pixels, y encima con filtro Bayer para imágenes a color. Sus tareas son las mismas: ayudar a apuntar el láser, observar remotamente los objetivos a estudiar, y como con Curiosity, según se ha experimentado durante la misión, observar zonas remotas. El telescopio sirve para, además de las imágenes, reflejar la luz del láser cuando agrede a las rocas, y la novedad, entregar la luz que recoge a un espectrómetro visible e infrarrojo, situado junto a la cámara, basado en un filtro sintonizable acusto-óptico que sirve a un CCD, una arquitectura similar a la del instrumento NOMAD de ExoMars TGO. Otro aparato científico con cámara es PIXL, y como la ACI de SHERLOC, su propósito es

ayudar a apuntar el instrumento sobre el objetivo a analizar. Este sistema, la Micro-Cámara de Contexto, es un sensor CCD en blanco y negro, con limitadas capacidades a color en virtud de sistemas de LED’s. La cámara y los LED’s son elementos cruciales para apuntar PIXL óptimamente, porque cuenta con un sistema de seis patas móviles para apuntarlo óptimamente a la roca o el suelo de interés. Y finalmente, llegamos a la SkyCam. Forma parte del paquete meteorológico MEDA, y se acopla directamente al sensor de radiación y polvo. Este sistema de imágenes es el último ejemplar de las cámaras de ingeniería estrenadas en los MER. Es una HazCam, modificada para su nueva labor, retirando recubrimientos internos, añadiendo uno solar en el exterior con forma anular, y dispuesto

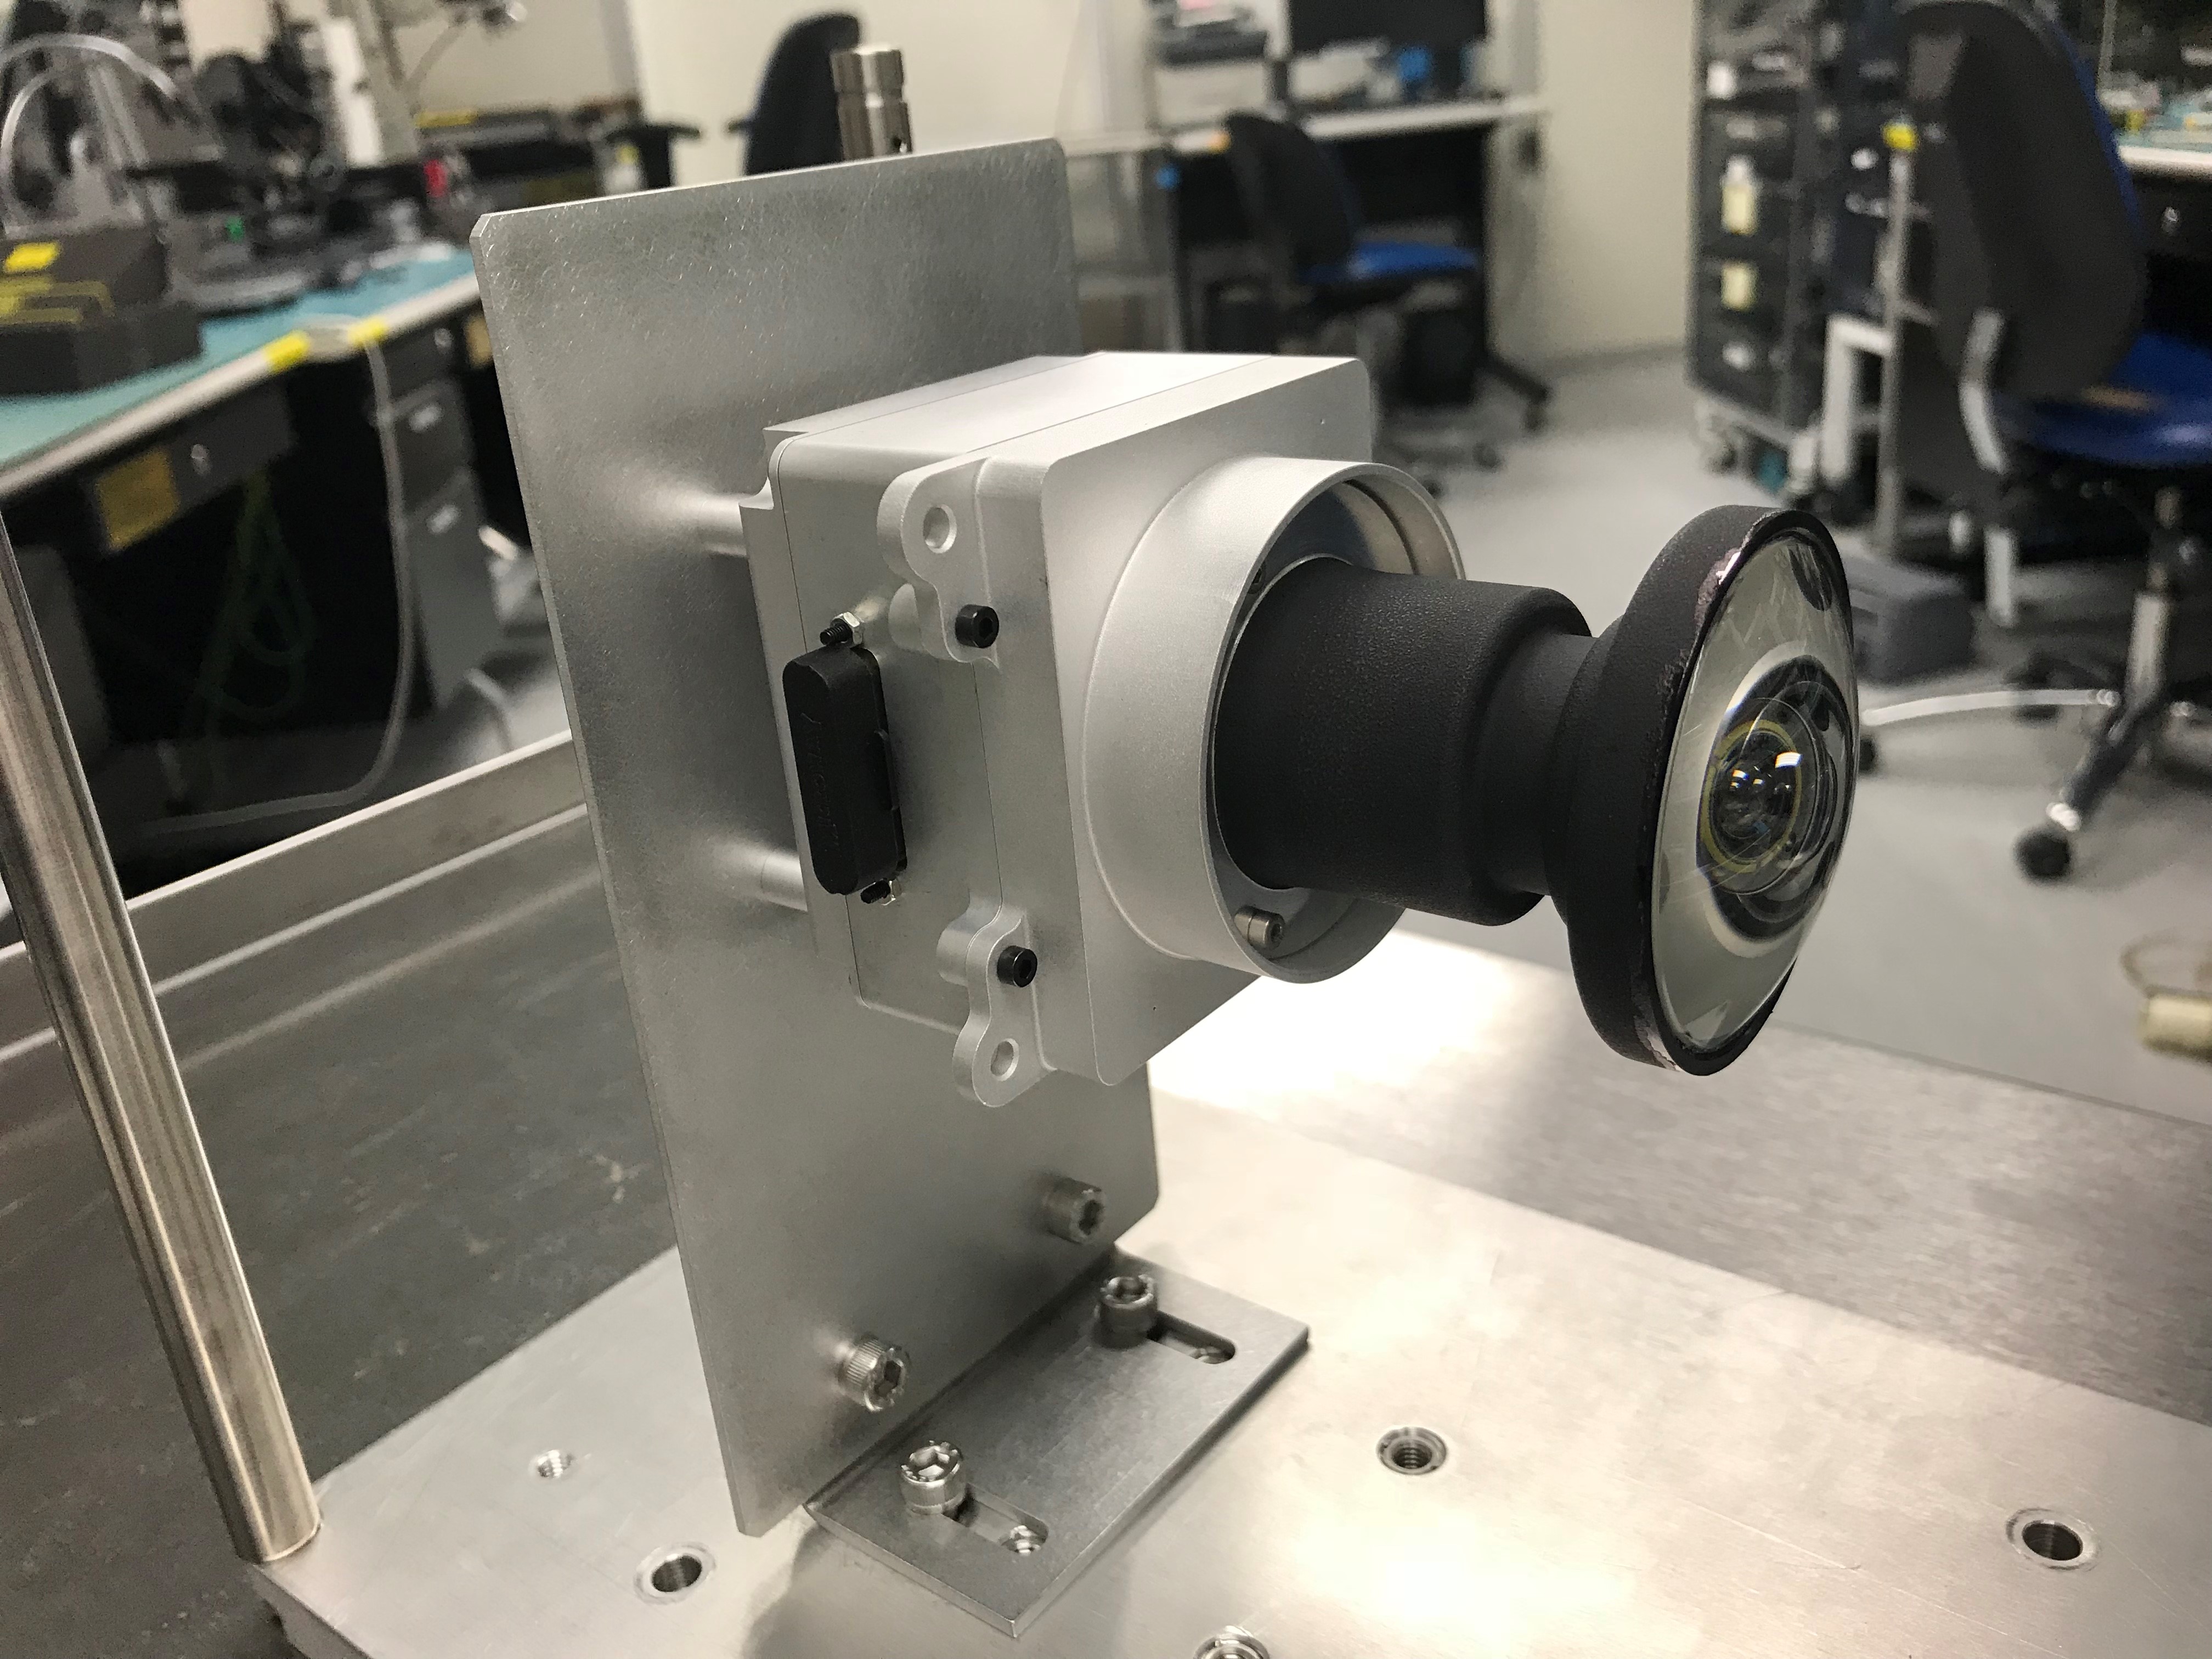
para observar el cielo. Por ello, sus características son conocidas, con una lente de ojo de pez, y una longitud focal de 5.6 mm. (f/15) sirviendo a un CCD de 1024 x 1024 pixels, sin filtro bayer. Su centro de atención será la atmósfera y el polvo en suspensión. Al observar continuamente al cielo, seguirá la formación y evolución de las nubes, vigilará la opacidad atmosférica para entender la cantidad de polvo en suspensión, y llegada la noche, incluso para observaciones astronómicas. Esta cámara funcionará, ya sea mediante el ordenador principal, ya sea por el ordenador que controla MEDA, liberando así recursos de computación. Muchos parecidos con respecto a Curiosity, como vemos, pero también sus diferencias.

Ahora nos toca hablar de las de ingeniería. Y las dividimos en dos categorías: las puras de ingeniería, es decir, las HazCam, NavCam, y la nueva CacheCam, y las de EDL, que usará durante el proceso de entrada, descenso y aterrizaje. Vayamos a las primeras. Como los MER y Curiosity, cuenta con cámaras de navegación y de prevención de peligros, pero a diferencia de su primo hermano, cuenta con cuatro menos. Las


NavCam sólo son dos, un ojo derecho y otro izquierdo, más exteriores que las MastCam-Z, separadas por 42 cm. Si bien el sistema óptico se basa en las anteriores NavCam, recibe mejoras: cuenta con un sistema óptico de seis elementos refractivos con una longitud focal efectiva de 19.1 mm. (f/12) y un filtro de bloqueo tanto infrarrojo y ultravioleta. Estas características aumentan su campo de visión, porque los sistemas antiguos, que cubrían un campo de visión de 45 x 45º, se considera demasiado estrecho para cubrir terrenos tanto cercanos como lejanos. Por ello, las nuevas cuentan con un campo de visión de 90º (horizontal) x 70º (vertical). Esto permite dos cosas: cubrir más terreno, tanto cercano como lejano, y usar menos imágenes a la hora de capturar panoramas. Cada cámara entrega la luz a un nuevo tipo de sensor, pasando de tecnología CCD a la CMOS, mucho más tolerante a la radiación. No solo se cambia el tipo de sensor, también el tamaño, aumentando de 1024 x 1024 pixels a 5120 x 3840 pixels, y pasando de imágenes en blanco y negro a imágenes a todo color gracias a sus filtros bayer. Así, se podrá no sólo obtener mejores imágenes para ayudar a navegar al rover, también permitirá una temprana identificación de los objetivos de interés. Las nuevas HazCam también traen mejoras. Siguen siendo cámaras con lente de ojo de pez, un

sistema óptico refractivo de 10 elementos y una longitud focal de 14 mm. (f/12), sirviendo al mismo tipo de sensores CMOS. También cuenta con los mismos filtros de bloqueo que las NavCam. Aquí también se ha aumentado el tamaño del campo de visión, pasando de 124º en los MER y Curiosity a 136º (horizontal) x 102º (vertical), con la intención de ver mucho mejor la zona de trabajo frontal, y las ruedas en su totalidad. Las HazCam son seis: cuatro frontales y dos traseras. Las delanteras están dispuestas de forma idéntica a las de Curiosity, es decir, un par conectada a un ordenador, y el otro al segundo, por ello, su par estéreo es de sólo 25 cm. Atrás sólo hay dos, cada una a

un extremo del MMRTG, y así separadas por 93.4 cm. De este modo, tanto las NavCam como las HazCam traseras están conectadas a cada ordenador. La última cámara, la CacheCam, tiene una misión muy concreta: comprobar la correcta recogida de la muestra en cada tubo de muestras. Usa el mismo sensor CMOS de las NavCam y HazCam, pero cuenta con un sistema refractivo de seis lentes con una abertura de 50 mm. Al estar montado internamente, necesita un sistema de iluminación, contando con luces LED de luz blanca. Si bien la cámara se monta en horizontal, el tubo óptico que posee la abertura cuenta con un espejo que inclina la luz 45º para mirar hacia abajo, y de ahí a un bafle, en el que se integra el tubo rellenado para así ver el resultado de la recogida de muestras. Naturalmente, esta será la menos usada de la misión, para verificaciones y las comprobaciones de los tubos. Éstas son, sin duda, una mejora.

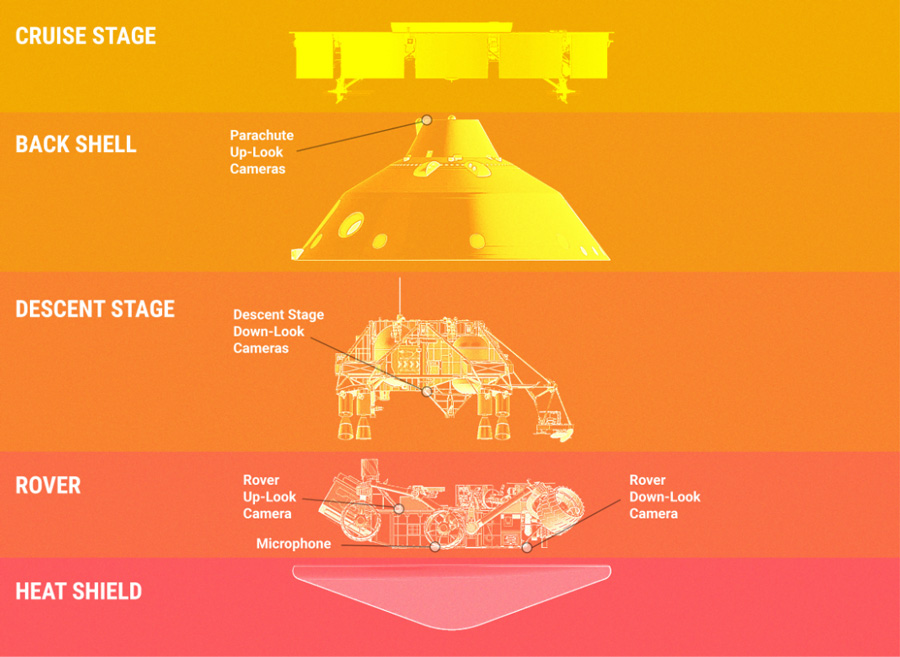
Ahora pasamos a las cámaras de EDL. Son, en total, siete, si contamos la Cámara del Sistema de Visión del Lander o LCAM, una parte crucial del sistema TRN. Tres observarán el despliegue del paracaídas como las Cámaras de visión hacia arriba del Paracaídas o PUC’s. En la etapa de descenso, es decir, la mochila cohete, hay otra llamada DDC, cámara de visión hacia debajo de la etapa de descenso, mientras que el rover cuenta con el resto: la cámara RUC o de visión hacia arriba, y la RDC, de visión hacia abajo. Estas seis son prácticamente idénticas: sistemas refractivos de seis elementos y longitud focal de 9.5 mm. (f/2.8) sirviendo a CCD de filtro bayer de 1280 x 1024 pixels (la DDC cuenta con un séptimo, con una longitud focal de 8 mm. y f/5.6, entregando la luz a un sensor, también CCD de filtro bayer con una superficie activa de 2048 x 1536), y


su propósito es único: observar los distintos eventos del proceso de descenso y aterrizaje. Para montar este sistema se han inspirado a la secuencia del descenso grabada por la MARDI de Curiosity y las más de mil imágenes empleadas para ver todo el descenso desde la expulsión del escudo de reentrada hasta el contacto de superficie. Éstas, sin embargo, irán más allá, porque veremos, como queda claro, el despliegue del paracaídas (las PUC rodean el cono del contenedor), la separación de la etapa de descenso de la aerovaina, así como la maniobra Sky Crane, en la que la mochila cohete hace descender al rover hasta el contacto de la superficie, terminando con el alejamiento de la mochila cohete cuando se han cortado los cables que han descendido el rover a la superficie. Las cámaras PUC adquirirán imágenes a dos cadencias: 75 y 30 fps, la DDC a 12 fps durante unos 75 segundos, la RUC a 30 fps durante 140 segundos, y la RDC a 30 fps durante 260 segundos. Así, serán miles de imágenes capturadas en los pocos minutos desde antes de la apertura del paracaídas hasta que Perseverance reposa en la superficie. Para manejar tal volumen de datos, cuenta con ordenadores propios llamados DSU’s, Unidades de Almacenaje de Datos, que congrega el ordenador que lo controla todo y la memora masiva del sistema. El procesador es un Intel Atom, y el sistema funciona con un sistema operativo Linux. En realidad son dos DSU´s, una en el rover, la principal, y la segunda en la etapa de descenso, conectándose a través de interfaces USB3 y USB2, SATA, y Ethernet Gigabit. Eso significa que las imágenes de las cámaras en la aerovaina y en la etapa de descenso se recogen en la DSU situada en este componente, y son transferidas a la del rover, que cuenta con un almacenamiento masivo de 480 GB. La última cámara, LCAM, tiene un único propósito, y nada más que uno: obtener imágenes a una altísima cadencia para ayudar a reducir el tamaño de la elipse de aterrizaje. El sistema TRN es un ordenador dedicado con un mapa pregrabado (basado en imágenes del sistema CTX de MRO) que comparará con las imágenes que LCAM adquiera, y así ayudar a encontrar un lugar de aterrizaje seguro. TRN es, en esencia, un sistema de piloto automático. La cámara es un sistema refractivo de nueve elementos, longitud focal de 5.8 mm. (f/2.7) y un sensor CMOS monocromático de 2592 x 2048 pixels, para un campo de visión de 90 x 90º. La cámara se conecta con el ordenador del TRN, denominado VCE, o Elemento de Computación de Visión, un ordenador gestionado por un procesador RAD750. La cámara deriva de la MARDI, y se ha diseñado para obtener imágenes con una alta cadencia, buscando obtener imágenes muy nítidas para ser procesadas inmediatamente por el VCE y así dirigir la etapa de descenso hacia el lugar más seguro encontrado.  Es todo muy complejo. Teniendo en cuenta que LCAM es un sistema crucial, ¿por qué el resto? La primera razón es para que el público alucine al ver, por primera vez, eventos que sólo antes nos imaginábamos. La segunda, es de ingeniería, para ver la respuesta del sistema de vuelo en las condiciones reales de operación, y ayudar a diseñar mejoras en los sistemas para futuras misiones. Sin duda, lo que se busca es atraer la atención del público. Puesto que el presupuesto sale de los impuestos, qué mejor forma de ver que se gastan bien que en esto. Como ya sabéis, no es la primera vez que hay cámaras para atraer a la gente a la misión.


Aquí acabaríamos, pero no. Porque, como anunciamos en el título, Perseverance tiene oídos. Son dos, y uno es parte de este paquete de cámaras de EDL. ¿Qué se busca? Escuchar los sonidos del descenso, a saber: despliegue del paracaídas, expulsión del escudo de reentrada, separación entre la aerovaina y la etapa de descenso, los motores en funcionamiento, el momento de tocar tierra, y si es posible, el impacto de la etapa de descenso con el suelo. Este micrófono está en el exterior del rover, envuelto por una carcasa construida a propósito, y una rejilla de campo diseñada para el entorno marciano. El micrófono se conecta a la DSU del rover mediante una conexión USB2. Se buscó un sistema lo más simple posible, por lo que es muy posible que, en momentos, pueda saturarse por diversos sonidos, como el del viento azotando durante el descenso. Durante el proceso, el micrófono tomará datos desde antes del despliegue del paracaídas hasta más allá del aterrizaje.


Y cerramos con el último micrófono, que tiene solera. El primer intento de mandar un micrófono a Marte fue el de Mars Polar Lander. Cuando se diseñó y montó en el vehículo, se empezó a criticar porque, dada su posición, no escucharía los sonidos del ambiente, quedando saturado por los ruidos del lander. Esto no fue a más, porque se perdió. El segundo intento voló con Phoenix, esta vez acoplado a la cámara MARDI. El problema, sin embargo, fue de electrónicas, porque se temía que, al poner en marcha la cámara durante el descenso, no se capturara la información de ingeniería. Así que el sistema, con el micrófono, permaneció apagado. Ahora tiene una tercera oportunidad, en el instrumento SuperCam. ¿Qué necesidad hay? Información. Durante experimentos de laboratorio, se ha descubierto que, durante el proceso de LIBS con el láser, los elementos que conforman la roca no solo brillan

de forma distintiva, también suenan de una forma única dependiendo de la roca y su composición. Por ello, el micrófono, que apenas mide 5 cm. de lado y 1 cm. de grosor, y pesa menos de 50 gramos, funcionará en concierto con el láser, aunque también obtendrá sonidos con independencia de las operaciones del instrumento. El micrófono en sí está situado junto y debajo a la apertura óptica de RMI, próximo a las cámaras izquierdas de MastCam-Z y Navcam, y se alarga como una suerte de dedo por delante de la carcasa. Puede registrar hasta 180 segundos de sonido de una tirada si se trata de funcionar en solitario, mientras que, en conjunción de LIBS, puede registrar un único disparo, o todos los que haga. De este modo, registrará el sonido ambiente, los movimientos del rover, o los disparos del láser de SuperCam.

Si pensabais que Perseverance era complicado, esta entrada lo demuestra. Y preparaos, porque lo más complejo, el helicóptero Ingenuity, está al caer…

sábado, 16 de enero de 2021

Las próximas misiones a Marte: Tianwen-1

Estamos a menos de un mes de un nuevo gran desembarco en Marte, y las tres misiones lanzadas siguen progresando sin problemas. Ya en julio del año pasado hablamos de dos de ellas: Al-Amal primero, y Perseverance después. Nos falta la que fue lanzada entre ambas: el proyecto chino. Hemos esperado a tener más información, pero no hay manera. Así, a pesar de todo, toca explicar a qué va, y qué lleva.

Este no es el primer intento de China en llegar a Marte. Hace casi 10 años lo intentó Yinghuo-1, con un pequeño “polizón” que iba dentro del proyecto ruso Phobos-Grunt, tan desgraciadamente perdido. Entre tanto, esta gran nación asiática ha estado dando grandes saltos en su misión lunar, con un total de seis proyectos lanzados entre el 2007 y el año pasado, con la culminación de la misión de recogidas selenita. Esto no quiere decir que se olvidaran del planeta rojo. Tras perder su primer intento, esta vez decidieron hacerlo en solitario, y entre ese tiempo y ahora, han formulado un plan, tan ambicioso como el lunar, para examinar Marte por su cuenta.


La misión casi a punto de llegar es la primera parte del programa. Se la conoce como Tianwen-1, y a diferencia de su antecesora, cuenta con sus propios medios para viajar y llegar a Marte. Podemos entender esta misión como una suerte de combinación de las misiones lunares Chamg’e 1 y Chang’e 3, en que combina la capacidad de estudiar su objetivo desde la órbita, así como desde la superficie, con movilidad. A pesar de que existen grandes bases de datos sobre el planeta rojo, la intención china, antes de ir con objetivos aún más ambiciosos es amasar su propia base de datos acerca del planeta y su entorno. Es a lo que apunta Tianwen-1.

Hasta cierto punto, Tianwen-1 nos recuerda un poco a las misiones Viking de la década de 1970, en que

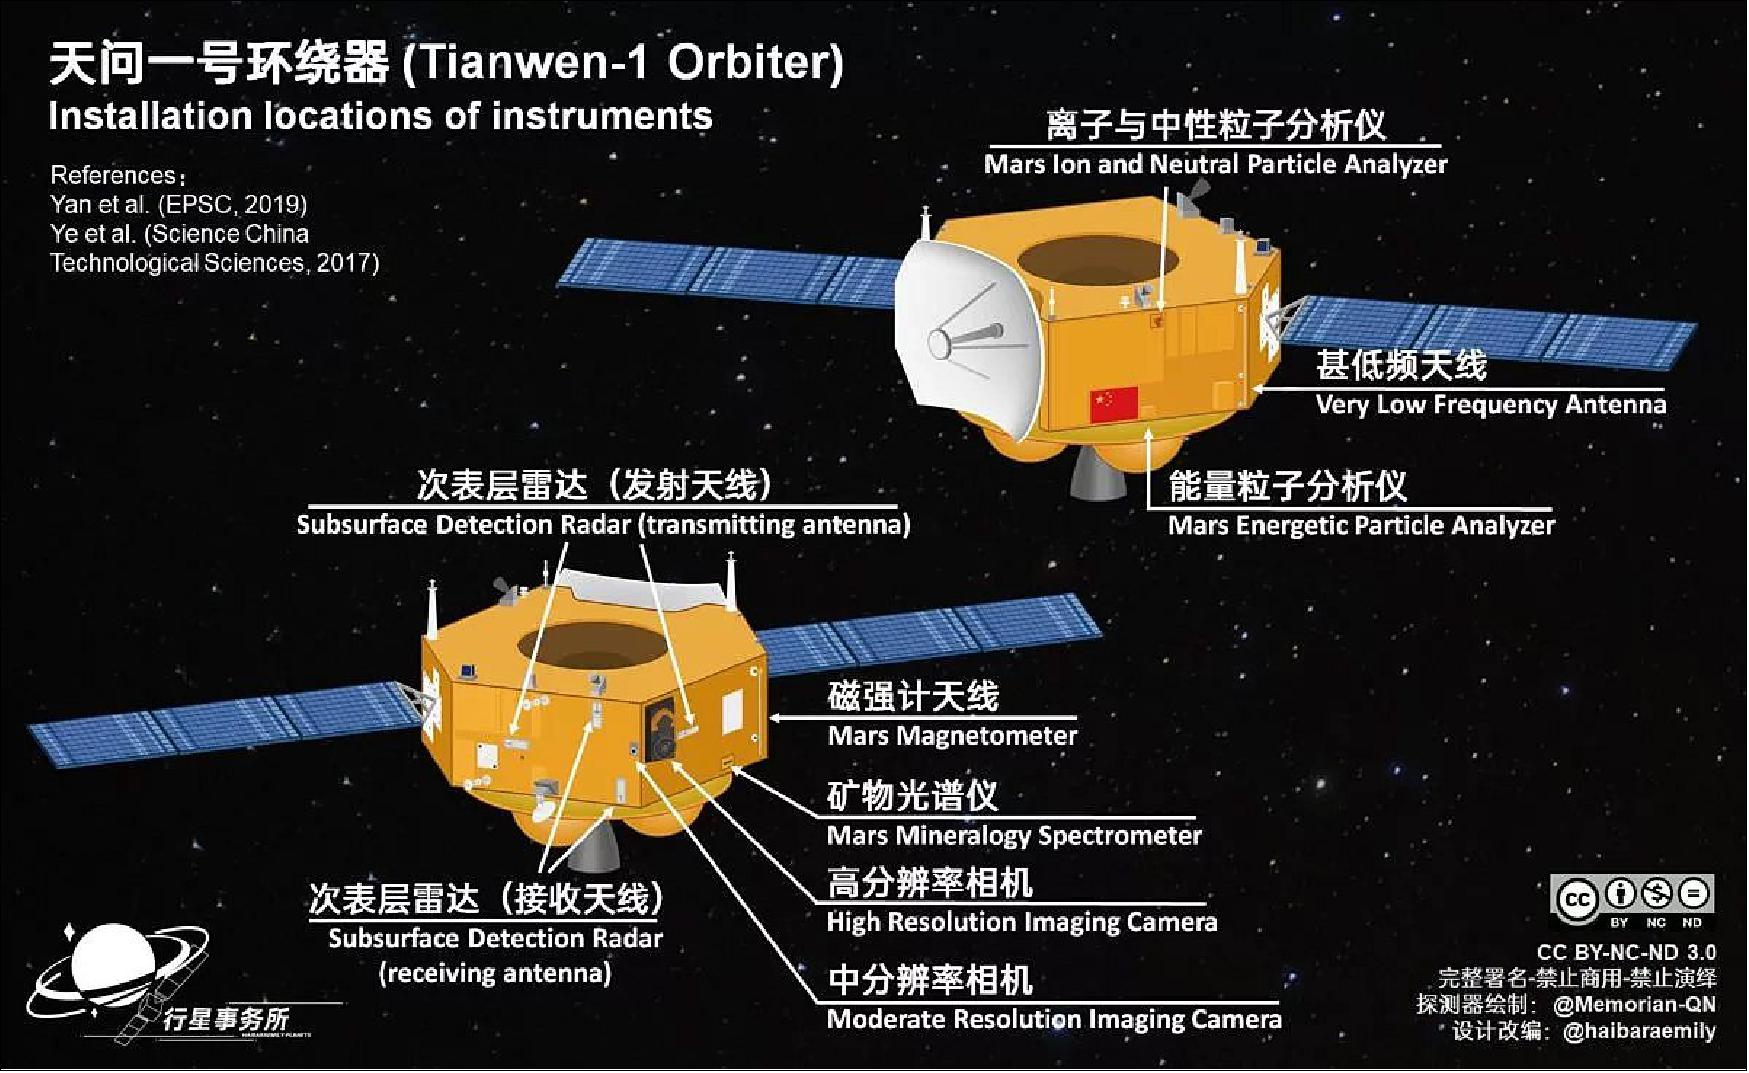
consiste en un orbitador instrumentalizado, que es a la vez módulo portador para un conjunto de descenso. El orbitador es una estructura hexagonal plana, que no solo sirve de fijación para el conjunto de descenso, sino que alberga en su interior lo necesario para funcionar de manera independiente. Lo más visible en el exterior son sus dos paneles solares, de tres secciones cada uno, y una antena de alta ganancia fija a uno de los laterales de la plataforma. En el extremo opuesto al del módulo de entrada está el motor principal, una única unidad de 7500 Newtons de empuje, muy potente para los estándares del espacio profundo. Puesto que contiene instrumentación de escaneo remoto, es un orbitador estabilizado triaxialmente, y puesto que no sólo se trata del orbitador, contará con los medios para contactar con su elemento de superficie de forma bidireccional. Practicará ciencia usando siete investigaciones: una cámara de alta resolución (2 metros desde 400 km. de distancia), cámara de media resolución (100 metros desde 400 km. de distancia), un espectrómetro de minerales, infrarrojo, un radar subsuperficial (el tercero tras el MARSIS de Mars Express y el SHARAD de MRO), un magnetómetro, un analizador de iones y partículas neutrales y un analizador de partículas energéticas. A plena carga, sólo el orbitador desplaza una masa de 3175 kg. El segundo componente de la misión es un rover. Se basa, hasta cierta medida, en sus hermanos lunares, los dos Yutu,

aunque bien vistos, casi son primos hermanos de los MER. Es decir, cuenta con un sistema de movilidad compuesto por seis ruedas, con un esquema de suspensiones muy similar al ya usado por los anteriores rover marcianos. Una plataforma más o menos rectangular Alberga lo esencial para que funcione, y está cerrada por una tapa que hace las veces de panel solar, del que se despliegan otras cuatro secciones. De la parte superior, también le salen dos apéndices: un mástil para las cámaras, y una antena de alta ganancia direccionable. En el caso del rover, aún sin nombre, la ciencia la entregarán seis indagaciones: un juego de cámaras de terreno y de navegación, cámara multiespectral, detector de composición de minerales (en esencia, un sistema láser similar al ChemCam de Curiosity), estación meteorológica, un detector de campos magnéticos, y un radar penetrador del suelo. La masa de este vehículo es de unos 240 kg., unos 70 kg, más que los MER. Puesto que el peso en báscula de todo el conjunto es de unas cinco toneladas, aún queda masa que contar, que es la que ayudará al rover a descender a la superficie:  el conjunto de descenso, compuesto por el escudo de reentrada y la aerovaina, un gran paracaídas supersónico, y la plataforma de descenso, formada por la plataforma sobre la que descansa el rover, cuatro patas del tren de aterrizaje, potentes motores de descenso, y las rampas que permitirán que el rover descienda a la superficie. Muchos consideran esta plataforma de aterrizaje un lander, pero hay que verla más como las plataformas usadas por los rover lunares soviéticos Lunokhod de los años 1970.


Para elevar tanta masa a Marte, China ha recurrido a su lanzador actual más potente, el CZ-5, o Larga Marcha-5, que en términos de potencia, está más cerca del Proton-M que del Ariane 5. De hecho, este es el escogido para lanzar los módulos de la próxima estación espacial china. El despegue se produjo desde el centro espacial de Wenchang, en la isla de Hainan, el pasado 23 de julio. La inyección estuvo a la altura de lo demandado, y desde entonces, la sonda ha cumplimentado tres maniobras de corrección, a la espera de una cuarta.

En el tiempo desde su lanzamiento hasta ahora ha hecho relativamente poco, más que pruebas, comprobaciones de la instrumentación (uno fue dejado encendido) y un experimento,

cuando, en septiembre, lanzó una cámara al espacio, equipada con dos lentes y conexión Wi-Fi, que obtuvo imágenes del orbitador en el espacio profundo, toda una primicia.

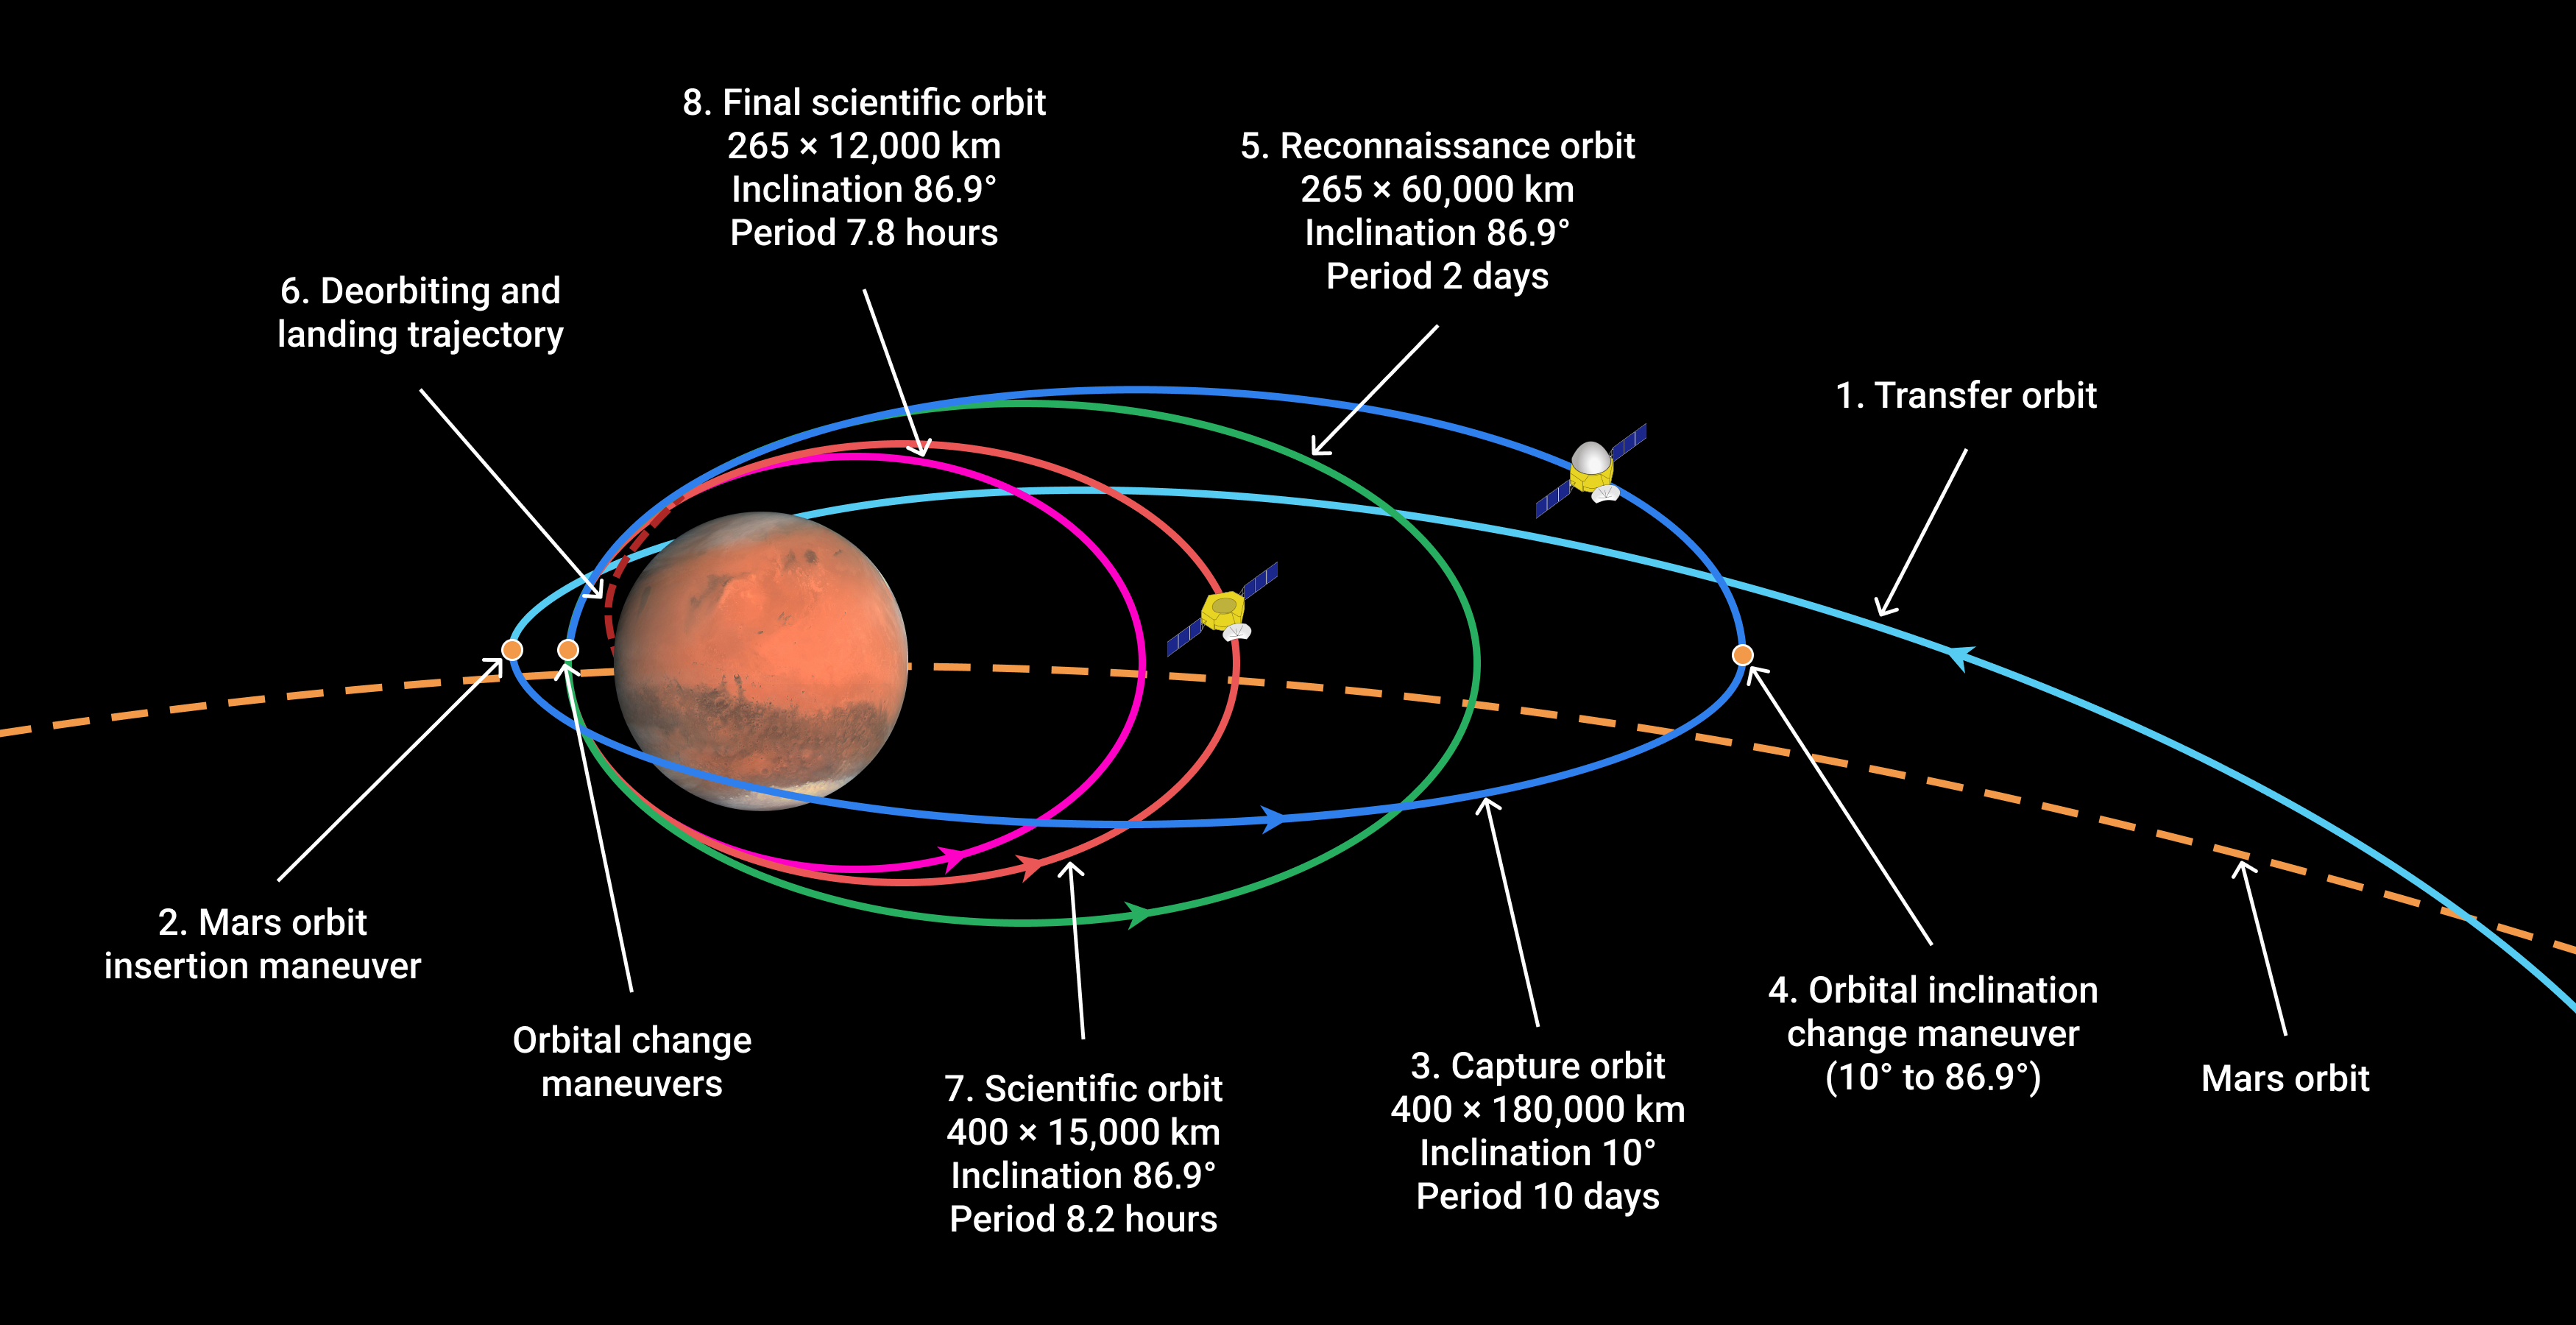
Su llegada a Marte está fijada para el 10 de febrero, un día después que Al-Amal, y usará su motor principal para decelerar y se capturado en una órbita gigantesca (11 días) alrededor del planeta. Luego, durante las semanas siguientes, irá usando de nuevo su motor, en los perigeos de su órbita, para ir reduciendo el apogeo de su trayectoria, al tiempo que comienza operaciones científicas, buena parte de ellas centradas en obtener

imágenes de alta resolución del lugar designado para el amartizaje del rover. Si el plan va según se ha previsto, el elemento de superficie descenderá a Utopia Planitia, al sur de donde amartizó Viking 2, hacia el mes de mayo. Esta región es parte de la mayor extensión de terreno plano del sistema solar, más que los fondos oceánicos terrestres, estando ya al norte de la línea divisoria entre los dos hemisferios, los terrenos altos del sur, y los terrenos bajos del norte. La principal razón de aterrizar allí está en la ingeniería: Utopia Planitia es una zona baja de Marte, y eso significa tener más atmósfera para frenar. Sin embargo, la ciencia ha determinado que es uno de los lugares más interesantes que se pueden estudiar en Marte.


Como casi todo programa marciano, lo que se busca al final es una cosa: vida. Sin embargo, Tianwen-1 no está preparada para ello, sino más bien que está enfocada hacia la obtención de pistas que apoye la tesis, cada vez más clara, de un pasado acuático de Marte. Para ello, la tradicional: mapas, geográficos, mineralógicos, topográficos, además de buscar hielo bajo la superficie, y estudiar el entorno espacial alrededor del planeta. Mientras, en la superficie buscará, a escala microscópica, esas señales minerales, geológicas y geográficas que lleven a eso. Al tiempo que se prueban los medios para una futura misión de recogida de muestras. Una cosa que el rover no será capaz de hacer es ciencia de contacto, carece de brazo robot instrumentalizado que pueda situar sobre las rocas o el suelo.

¿Qué aporta Tianwen-1 a la exploración marciana? A primera vista, nada, pero contar con sistemas como una cámara de alta resolución es un recurso muy valioso en un planeta como Marte, ya que solo el sistema HiRISE de MRO le gana en resolución. El verdadero beneficio potencial lo entregará el rover, porque permitirá estudiar

una amplia región sólo vislumbrada de cerca con Viking Lander 2 a lo largo de 1290 soles. La única pega es que la información de esta misión, como suele ocurrir con sus homólogas lunares, será escasa. Esperamos equivocarnos. Toda la suerte del mundo.

jueves, 31 de diciembre de 2020

Resumen del 2020


Bueno, este 2020 se acaba, y sólo podemos decir una cosa: ya era hora. Creemos que no hace falta decir el por qué. Pero con bichejo o sin bichejo, la actividad no se detiene. El año pasado esperábamos un periodo excitante y, bueno, todo se ha ralentizado. Menos novedades, menos lanzamientos, menos problemas, pero la misma actividad. Un año que empezamos acalorados, con el lanzamiento, el 10 de febrero, de la esperadísima Solar Orbiter rumbo a Helios, a verlo como nunca. Lo prometía, y lo cumplió, porque ya nos ha entregado las imágenes más próximas tomadas a nuestra estrella,dando un descubrimiento: “hogueras”, es decir, llamaradas diminutas. Y esto es solo el anticipo. Para finales del año que viene empezará lo bueno de verdad. Así, se une a la ya brillantísima Parker Solar Probe, con seis perihelios ya a sus espaldas, y lista para un séptimo. ¿Cuál era el siguiente foco de interés? Ah, sí, Marte. Este año prometía cuatro lanzamientos en fila india, pero solo se han producido tres. ExoMars 2020 se ha quedado en tierra dos años más, para solucionar diversos problemas, en particular con sus paracaídas, por lo que no volará hacia su destino hasta finales de septiembre del 2022. El resto, ya en ruta. Primero Al-Amal, elevada desde Japón el día 19 de julio, seguida por la china Tianwen-1, conjunto de orbitador y rover mandados al planeta rojo el día 23 de julio. Sin quedarse atrás, le tocó turno al nuevo rover de la NASA, llamado Perseverance, el 30 de julio. Este trío está a dos meses de llegar, siendo el primero el orbitador de Emiratos Árabes, el próximo ocho de febrero. Sobre lo que ha acontecido allí, diverso. A una atmósfera que brilla en la oscuridad en luz ultravioleta, a una atmósfera que, durante la última tormenta de polvo global, se expandió, facilitando su expulsión al espacio. Y en la superficie, por un lado, una suerte de road trip para Curiosity, y progresos, lentos, para InSight. Este año el rover ha taladrado seis veces en el suelo marciano, ha

escalado, llegando a inclinaciones de 30º (record de misión, no record total) y ahora está en travesía para llegar a una nueva zona de indagación, pasando de explorar minerales de carbonatos a minerales de sulfatos. Teóricamente, ya debería haber llegado, pero se detuvo a taladrar, y tan interesante fue que se quedó mucho más tiempo del inicialmente previsto. El lander, mientras, ha seguido su trabajo de meter el Mole a la profundidad, al menos, mínima de 3 metros. No ha sido tarea fácil: se volvió a salir, y hubo que empujar colocando la pala del brazo robot encima del aparato. Éxito, sí, pero costoso en el tiempo. El Mole ha está bajo la superficie, y enterrado gracias a la pala, ahora hay que esperar a que el subsuelo marciano  colabore. Y sí, ha detectado terremotos. Marte fue tímido al principio, pero cuando se soltó, se lanzó. El temblor más potente registrado apenas supera los cuatro grados en la escala terrestre, pero fue suficiente para localizar su origen, la fracturada región de Cerberus Fossae. Y entonces… se apagó. No el lander, sino el planeta. Fue comenzar la estación ventosa, y la detección de terremotos se detuvo. ¿La razón? Interferencias del viento, incluso en la misma superficie. Este es un año de aniversarios: 15 desde el lanzamiento de MRO, diez del de SDO, pero el más importante es el de los 25 desde el despegue del glorioso observatorio solar SOHO, que

además, añade a su cuenta de cometas un montón más, superando los 4000 descubiertos. Lo bien hecho dura, y más en su caso, tras sobrevivir a lo que tuvo que sobrevivir esta misión impresionante. Y todo esto, con un nuevo ciclo solar, con Helios camino de un nuevo máximo, que no se espera en, al menos, tres años. Este año también ha sido el de los tesoros. El primero en llegarnos nos lo entregó Hayabusa2. Una vez en casa, y desenvuelto el regalo, más muestras de las que esperaban. Habrá ciencia para décadas. También, en un viaje de ida y vuelta a la Luna, Chang’e 5 vio, llegó, retornó, y triunfó. Una de las misiones más complejas jamás lanzada, y una de las más pesadas, culminó con rotundo éxito con el retorno de algo menos de 2 kg. de material selenita. Y todo esto, con Chang’e 4 y Yutu-2 todavía circulando. Sólo nos queda la de OSIRIS-REx, recogida en octubre, pero no la esperéis hasta septiembre del 2023. También hemos tenido novedades de otras parcelas de este rincón cósmico nuestro. Por ejemplo, el “corazón” de Plutón late,  en

Júpiter hay “bolas de naftalina”, y en Venus, estamos más cerca de llegar al meollo de la superrotación atmosférica, y está el descubrimiento (o no) de fosfina en su atmósfera. La fosfina es un elemento precursor de la vida, pero entre unos que dicen que sí está, y otros que no, pues no sabemos qué pensar. Para confirmarlo (o desmentirlo) ya sabéis la solución: ir allí. Además, la propia diosa de la belleza ah sido punto de encuentro para tres misiones: Parker Solar Probe, BepiColombo y la ya mencionada Solar Orbiter. Las tres han aprovechado la gravedad del planeta para manipular sus órbitas, y al tiempo, tomar datos. A estos sobrevuelos se suman el que practicó BepiColombo antes, a la Tierra, mientras el mundo estaba bajo llave. Hay almas que todavía nos hablan, como el de Rosetta, informándonos que su cometa cambia de color con la distancia (rojo cuanto más cerca, azul cuanto más lejos), o que es increíblemente poroso y prístino, o como el de Cassini, que nos enseñó que en el polo norte de Encélado hay una actividad semejante, pero menor, a la que se encuentra en el sur. En

cuanto a lo que hay más allá, diversos apuntes: un exoplaneta en órbita de un sistema binario, no alrededor de una de las dos estrellas, ráfagas de radio ultrapotentes, el cálculo del tamaño del halo de Andrómeda, pero sobre todo, está en dos: la misión de rayos X Spektr-RG y la misión exoplanetaria CHEOPS. El primero nos está entregando datos espectaculares sobre el universo X, los suficientes como para haber formado, hasta ahora, dos escaneos del cielo, quedando seis más. La segunda,  nos ofrece lo que prometió: mediciones ultraprecisas del tamaño de planetas extrasolares, lo que está permitiendo saber cómo son. A esto se añade mediciones similares… de sus estrellas. Como suele decirse, esencia grande en frasco pequeño. La lista de altas de este año es breve: a las tres marcianas, se suma únicamente Sentinel-6A, que continuará la serie de datos de topografía oceánica con mayor precisión que nunca. Deberíamos haber sumado también a SEOSAT-Ingenio y TARANIS, pero un problema con el lanzador Vega lo impidió. Y en la de bajas, solo una, la ya anunciada del observatorio de infrarrojos Spitzer. La más longeva de la historia de la astronomía infrarroja, nos enseñó de todo, desde lo más cercano a lo más lejano, de lo más pequeño a lo más grande, y siempre con calidad. Nos quedan pocos de los viejos guerreros. Pero el año que viene llegarán nuevos, y también nos asombrarán. En la ISS, nueva época, cuando, el 30 de mayo, se lanzó una nave Dragon, la Endeavour, y esta con tripulación de dos astronautas. Y por si no fuera poco, en octubre la nave Resilience, con cuatro, ya en misión oficial, elevando la dotación del complejo a siete, la cifra

proyectada originalmente. Ya se nos olvidaba: finalmente, la astronauta Christina Koch batió el record de permanencia en el espacio para una mujer en una sola misión, con 328 días. Un triunfo. No podemos acabar sin mencionar el delito de dejar morir de sus heridas al radiotelescopio de Arecibo, cuya estructura suspendida se desplomó sobre el plato, destrozándolo casi por completo. La mejor herramienta en el estudio de asteroides cercanos a la Tierra, y la abandonan a su suerte. Y todo lo que nos espera el 2021: Marte más jungla que nunca, con la llegada de los lanzados este verano, la nueva misión de Hayabusa2, las operaciones conjuntas de Parker Solar Probe y Solar Orbiter, BepiColombo  y su deambular, y lanzamientos, como el de las misiones asteroidales DART y  Lucy, la misión de rayos X IXPE, y la más esperada de la década, el gran observatorio espacial James Webb. Y estaremos aquí para relatarlo.

Ventana al Espacio (CXLI)


La región de formación estelar DR21, desde Spitzer.

miércoles, 16 de diciembre de 2020

Sopa de satélites pequeños (y II)

Podemos decir que nos hemos dejado lo mejor para el final. Anteriormente hemos hablado de los satélites pequeños mejor conocidos, o así, de Júpiter, Urano, Neptuno y Plutón. Claro, falta Saturno, y es que no solo aquí tenemos cantidad, también, y especialmente, calidad.

Pastoreando los anillos

Son 82 los satélites que rodean al señor de los anillos, algunos son asteroides capturados, otros, acumulaciones de material dentro de los anillos. Además de los principales, ya relatados, hay satélites pequeños a montones y, lo mejor, muy cerca de los más grandes, lo que les hizo muy accesibles a Cassini, consiguiendo llegar tan cerca, que no cabe duda de cómo son. Vayamos a ellos.

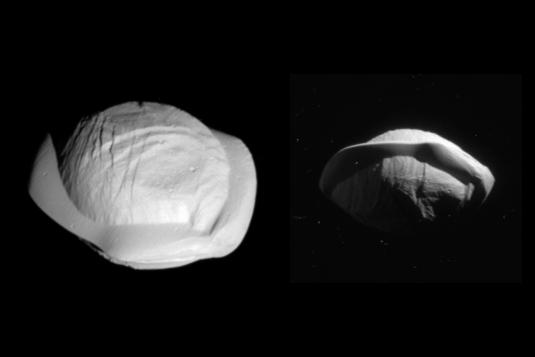
El primero digno de mención es Pan. Descubierto en 1990 gracias al análisis de imágenes de Voyager 2, es uno de los satélites pastores de los anillos de Saturno. Orbita dentro del Hueco de Encke dentro del anillo A a una distancia de Saturno de 133.600 km. aproximadamente, tardando algo más de 13 horas en terminarla. Es un tanto pequeño (34.4 x 31.4 x 20.8 km.), es muy poco denso (0.42 g/cm3), y es, sin duda, de los de forma más intrigante. Los hay que lo comparan con una nuez, otros, con una empanadilla, y otros, con los ravioli. El caso es que, de algún modo, a capturado a su alrededor un material que hace que parezca estar rodeado por un anillo sólido. Su superficie está surcada por lo que parecen fisuras, aunque más parecen terrazas que se entrecruzan. Sí, tiene cráteres, aunque son diminutos. Por si faltara poco, además es fuente de un minúsculo anillo dentro del propio Hueco de Encke. El siguiente, Daphnis, también es un satélite pastor del anillo A, y 
se encuentra empotrado dentro del Hueco de Keeler. Daphnis fue descubierto gracias a las imágenes de Cassini en el 2005, orbita a Saturno a una distancia media de 136.505 km., que la recorre en algo más de 14 horas. Es diminuto (8.6 x 8.2 x 6.4 km) y, aunque parece tener también el reborde que exhibe Pan, es mucho menos pronunciado. Más allá de ahí, su superficie parece ser bastante regular. Su presencia la delató los efectos gravitatorios que provoca en los bordes de los anillos por donde pasa, levantando acumulaciones de las partículas de los anillos mientras avanza. El siguiente, Atlas, parece un primo hermano de Pan. Rodea a Saturno a una distancia aproximada de 138.000 km., pastoreando el anillo A desde el exterior. También encontrado mediante
imágenes de las Voyager, Cassini lo vio tener una forma casi de platillo volante, con una forma central más bien esférica rodeada por un reborde ecuatorial, formado tal vez por la acumulación de partículas sacadas de los anillos. Sus medidas son de 40.8 x 35.4 x 18.8 km., y como sus compañeros, su rotación coincide en tiempo con su órbita. Su densidad, algo mayor a la de Pan, pero no demasiado. Su órbita es algo caótica, afectado por la gravedad de varios compañeros exteriores. Prometeo es el siguiente, siendo también descubierto por imágenes de Voyager 1. Situado a 139.400 km. de Saturno, bordea por el interior al anillo F, 
pastoreándolo de forma visible. Es ya cosa seria, con unas dimensiones de 135.6 x 79.4 x 59.4 km., contando con una superficie en la que los cráteres son evidentes (algunos de hasta 20 km. de diámetro), pero parecen estar como desgastados, erosionados. Es como si algunos hubieran sido rellenados, dejando apenas los bordes sobresalientes, además de mostrar riscos y valles en algunas zonas. Perturba al anillo F creándole todo tipo de formas retorcidas y anudadas, ayudando así a mantener las partículas en su sitio.  En el otro extremo del anillo F está Pandora, también localizado usando imágenes de Voyager 1. Orbitando a 141.720 km. del planeta, su superficie (medidas: 104 x 81 x 64 km) está mucho más marcada, con algunos cráteres poco profundos, el más prominente de 30 km. de diámetro, acompañados por riscos y surcos. Tampoco es demasiado denso, como los anteriores, aunque es muy brillante (albedo: 0.6), y entre esto, parece ser un cuerpo helado muy poroso.

Pandora

Los dos siguientes vienen a pares. Situados a 151.400 km. aproximadamente del planeta, Epimeteo y Jano han sido frecuente confundidos entre sí. Así, mientras Epimeteo se atribuye a Richard Walker, descubriéndolo en diciembre de 1966, Jano fue visto por primera vez en las mismas fechas por Audouin Dollfus. Los dos fueron 
Epimeteo
registrados por primera vez por Pioneer 11 en septiembre de 1979, para después las Voyager confirmar su presencia. Ambos son irregulares (Epimeteo 129.8 x 114 x 106.2 km, Jano 203 x 185 x 152.6 km), poseen albedos similares, muy brillantes, superiores al 0.7. Ambos están extensamente craterizados, si bien Jano parece ser el de superficie más vieja. De hecho, Epimeteo parece mostrar más rasgos superficiales más allá de los cráteres, con zonas más suaves y oscuras, en comparación con otras más fracturadas de color amarillento. Además, su polo sur parece poseer los restos de un gran impacto, dándole una forma aplanada en esa parte. Aunque ambos forman también un pequeño anillo de 5000 km. de ancho, también pastorean el anillo A desde la distancia. No parece que vayan a colisionar nunca, aunque apenas les separan 50 km. entre una órbita y otra. Todos estos satélites orbitan entre sí en resonancia, algunas de ellas un poco locas.

Jano

Pasando por fin uno de los satélites mayores, Mimas, llegamos al diminuto Methone. Localizado por Cassini a un mes de llegar a la órbita de Saturno, orbita alrededor del planeta a 194.440 km., tardando poco más de un día en terminar una vuelta. Aunque es extremadamente diminuto (3.88 x 2.58 x 2.42 km.) lo que llama la atención es que no tiene nada. No hay rasgos superficiales, no hay marcas, hendiduras, cráteres, surcos, huecos… es una gran nada. Lo único que se diferencia son los dos tonos en la superficie, uno más oscuro en su centro y otro más claro en sus bordes. Lo cierto es que se parece más a un huevo en el espacio que a otra cosa. En cuanto a su trayectoria, está en resonancia 14:15 con Mimas. Hay dos lunas más exteriores que Methone (Anthe, a 198.000 km., y Pallene, a 212.300 km. de Saturno) de las que, aunque se sabe poco, apenas el tamaño, se sospechan que pueden ser primas hermanas de Methone. Ahora nos distanciamos 
más, a unos 294.619 km. del planeta, para encontrarnos con Tetis. No vamos a hablar de él, sino de sus dos acompañantes. Porque este gran satélite cuenta con dos satélites pequeños coorbitales, aunque sería mejor calificarles de satélites troyanos. 60º por delante de Tetis, en el punto de Lagrange L4 está Telesto. Descubierto mediante observaciones basadas en Tierra en abril de 1980, posee unas medidas de 32.6 x 23.6 x 20 km. y muestra una superficie casi lisa, como si la hubieran lijado o si estuviera rellenada por polvo. Esto ha debido de borrar los cráteres más pequeños, aunque los más grandes prevalecen, habiendo también algunas rocas de tamaños interesantes. En el otro 
extremo está Calypso. Encontrado un mes antes que Telesto, se sitúa en el punto L5 de la órbita de Tetis. No mucho mayor (30.2 x 23 x 14 km.), ofrece una superficie llana, con algunos accidentes destacables, como surcos y algún cráter un poco desgastado. Lo que llama la atención es que parece haber evidencias de flujos de material, descendiendo desde la porción central superior y extendiéndose no solo hacia abajo, también a derecha e izquierda. La razón, un misterio. Tal vez venga de un gran cráter que enseña con orgullo precisamente en la zona central superior.

Llegamos al final del viaje, deteniéndonos en la órbita de Dione que, como Tetis, también cuenta con satélites troyanos. Los tres orbitan Saturno a 377.400 km. de su capa superior de nubes. En su punto L4 se 
encuentra Helena. Vista por primera vez en marzo de 1980, tuvo que ser Cassini quien nos lo mostrara, como en los casos anteriores, dejándonos boquiabiertos. De dimensiones medias (43.4 x 38.2 x 26 km.) muestra una de las superficies más misteriosas. Como Calypso pero en grado superlativo, una de sus caras muestra evidencias notables de flujo de material, formando visibles y profundos surcos que irradian desde un punto central, tal vez un cráter o una depresión, y extendiéndose en abanico casi como si se tratara de deltas de ríos. También hay altos riscos, cráteres prominentes aunque poco profundos, y lo que algunos entenderían como una cuenca de impacto en la parte superior. Con Helena, Cassini realizó, tal vez, el encuentro más cercano con un satélite menor de toda su misión. Y en el otro extremo, en el L5, está Polydeuces, pero no parece tan interesante. Aunque fue descubierto por Cassini a los pocos meses de llegar, no tuvo oportunidad de verle 
tan bien como a Helena, al ser un objeto diminuto, de 3 x 2.5 x 2 km. Lo que ha llamado la atención es que si bien la posición del satélite no es fija en los 60º tras Dione, como en el resto, es el que más deriva, pasando de 33.9º en el punto más cercano a 91.4º en el más lejano, en un periodo “orbital” que dura casi 791 días. Por la forma percibida, además, parece ser relativamente esférico. Hay más satélites, cierto, pero los siguientes están ya tan lejos, orbitan de formas tan raras, que llegar a ellos es extremadamente complicado. Tal vez algún día se haga.

Mucho de esto se lo debemos a Cassini y su extensa misión, y en especial a los últimos meses, el llamado Grand Finale, que aproximó la gran sonda más cerca que nunca de los anillos y del planeta, capturando parte de las vistas que nos han permitido redactar esta entrada. Aún soñamos con que se haga algo como esto en Urano y Neptuno… En fin, variedad de formas, tamaños y tipos de superficie. ¿Quién quería más?